archi-intelligence · Forschungsreihe · Deep Dive 2026-10
Muskel und Nerv: Hoch- und Niedervolt in der automobilen E/E-Architektur
Stand der Daten: 17. Oktober 2026
Contents
Zusammenfassung
Die meisten Diskussionen über „Hoch- und Niedervolt“ im Auto bleiben bei einer einzigen Zahl stehen: 400 V oder 800 V, 12 V oder 48 V. Dieser Beitrag argumentiert, dass die Zahl der unwichtigste Teil ist.
Wir beginnen mit einer begrifflichen Bereinigung: Hoch- gegenüber Niedervolt ist zuerst eine Linie des Berührungsschutzes (60 V DC), kein Spannungswert; „800 V“ ist eine Architekturklasse, kein Messwert. Dann begründen wir die Kernthese: Sobald die Rechenleistung zentralisiert und die Aktorik by-wire wird, ist Elektrizität nicht mehr Infrastruktur der E/E-Architektur, sondern Teil der Funktion selbst. Hochvolt ist der Muskel, Niedervolt der Nerv — und es ist der Nerv, der den Muskel weckt. Ein By-wire-Fahrzeug mit voller Hochvoltbatterie und leerer Niedervoltversorgung kann seine Räder mit dem Lenkrad nicht drehen.
Daraus folgen zwei Hauptthesen. Erstens: Energie ist die vierte Ebene der E/E-Architektur, neben Rechnen, Netzwerk und Software; eine Zonenarchitektur ist erst vollständig, wenn auch die Energie zonal ist, und das Zonensteuergerät wird zu einem Randknoten, der Daten, Steuerung und Energie vereint. Zweitens: Verteilung ist nicht Verfügbarkeit: Ein effizientes zonales 48-V-Bordnetz beantwortet die Frage „Wie kommt der Strom dorthin?“; das autonome Fahren fragt „Ist nach einem Fehler noch Strom da, und wie lange?“. Die zweite Frage erfordert eine Unabhängigkeitskette von der Energiequelle bis zum Aktor — und eine Zahl, die heutige Vorschriften und Normen noch nicht verlangen. Wir nennen sie die Mindestenergie bis zum sicheren Zustand (MESS).
Darauf aufbauend unterscheidet der Beitrag 800 V und 48 V als zwei verschiedene Arten von Migration, diskutiert softwaredefinierte Energie und ihre physische Grenze, ordnet, wer auf welcher Bahn führt, und beschreibt die drei Governance-Regime, die auf derselben physischen 60-V-Grenze in Europa, China und den USA gewachsen sind. Das Fazit liefert drei Urteile und eine Warnung, dazu sechs Revisionsauslöser.
Hinweis zur Textgattung
Dieser Beitrag ist ein Deep Dive, kein Working Paper. Die Grenze zwischen beiden liegt nicht in der Länge, sondern im Grad der Festlegung:
- Working Paper (D1–D4, Zenodo-DOI) = festgeschriebene Aussagen. Sie dürfen nicht stillschweigend revidiert werden und müssen fünf Jahre Zitierung standhalten.
- Deep Dive (diese Reihe) = disziplinierte Beobachtung. Revidierbar und widerlegbar, ausdrücklich gekennzeichnet als „das, was wir jetzt sehen“, außerhalb des DOI-Systems.
Dieser Beitrag übernimmt die epistemische Disziplin der Working Papers — Quellenstufung, nachvollziehbare Belege, obligatorische Gegenargumente und Fehlermodi —, nicht aber ihre Endgültigkeit. Er revidiert keine veröffentlichte Schlussfolgerung von D1–D4 und ändert weder das Fünf-Dimensionen-Bewertungssystem von D2 noch dessen AR-Zuordnung; die zitierten D2-Werte sind die der veröffentlichten Fassung. Er bewertet keine Hersteller: Die Energietopologie gehört zu den am wenigsten offengelegten Teilen eines Fahrzeugs, und jede Bewertung könnte nur auf Inferenz beruhen. Evidenzgrade sind im Text als [T1], [T2], [T3] und [Inferenz] markiert; siehe Anhang A. Die hier eingeführten Begriffe und ihre Definitionen stehen in Anhang B. Die Schlussfolgerungen tragen Revisionsauslöser (Kapitel 10); wird einer davon ausgelöst, erscheint eine revidierte Fassung mit gekennzeichneten Änderungen.
Einleitung: ein voll geladenes Auto, dessen Lenkrad die Räder nicht dreht
In den Instructions for Transporters zum Cybertruck steht ein Hinweis, den kaum jemand beachtet: Der Cybertruck lenkt by-wire, und wenn das Fahrzeug keinen Strom hat, kann das Lenkrad die Räder nicht drehen [T1].
„Kein Strom“ hat hier eine genaue Bedeutung. Dasselbe Handbuch fährt fort: Hat der Cybertruck keinen Niedervoltstrom, ist zuerst das Niedervoltsystem fremdzustarten; und weil er eine 48-V-Niedervoltarchitektur nutzt, können beim Fremdstart aus einer Quelle unter 30 V (etwa einem anderen Fahrzeug oder einem tragbaren 12-V-Starthilfegerät) einige Funktionen nicht verfügbar oder eingeschränkt sein [T1]. Anders gesagt: Die Hochvoltbatterie mag noch über hundert Kilowattstunden enthalten — fällt aber die kleine 48-V-Batterie mit 4 Ah aus, lässt sich der Truck weder schieben noch lenken, und die Türen öffnen sich nicht.
Das ist kein Konstruktionsfehler von Tesla. Es ist die zwangsläufige Folge einer physikalischen Tatsache im By-wire-Zeitalter: Hochvolt ist der Muskel des Autos, Niedervolt sein Nerv — und es ist der Nerv, der den Muskel weckt.
Diese Forschungsreihe stand schon dreimal vor dieser Tür, ohne sie zu öffnen. D2 führte „Energieversorgung“ als einen Prüfpunkt der Redundanztiefe in seiner Dimension funktionale Sicherheit (D4). Deep Dive 2026-08, Der Fahrer tritt ab, formulierte einen Vertrag für den fahrerlosen Betrieb, dessen eine Klausel lautet: „Fällt die Hauptversorgung aus, müssen sicherheitskritische Lasten nahtlos umschalten.“ Deep Dive 2026-09, Ein System von Betriebssystemen, ordnete „Energie- und Netzwerkredundanz“ S0 zu, dem physischen Substrat der Fahrzeug-Steuerungsebene, und nutzte Leapmotors „fahrzeugweite 48 V“ als Beispiel für die Ko-Evolutionsschleife. Alle drei erwähnten die Elektrizität; keiner hielt inne, um sie zu diskutieren.
Genau das tut dieser Beitrag. Er stellt eine einzige Frage:
Wenn die Rechenleistung zentralisiert und die Aktorik by-wire wird — wovon und wozu wird „Elektrizität“ in der automobilen E/E-Architektur?
Unsere Antwort lässt sich in vier Sätze fassen, die zugleich das Gerüst des Beitrags bilden:
Hochvolt ist der Muskel, Niedervolt der Nerv; Energie ist die vierte Ebene; Verteilung ist nicht Verfügbarkeit; 48 V gewinnt der Vertrag, nicht die Spannung.
Ausgeführt werden daraus sechs Urteile:
- E1 | Definition: Hoch- gegenüber Niedervolt ist eine Sicherheitslinie, keine Spannungszahl; „400 V / 800 V / 1000 V“ sind Architekturklassen, keine Messwerte.
- E2 | Die vierte Ebene: Energie ist eine vierte Ebene neben Rechnen, Netzwerk und Software. Eine Zonenarchitektur ist erst vollständig, wenn auch die Energie zonal ist; das Zonensteuergerät wird zu einem Randknoten, der Daten, Steuerung und Energie vereint.
- E3 | Zwei Migrationen: 400 V → 800 V ist eine vertikale Elektrifizierungsmigration; 12 V → 48 V ist eine horizontale E/E-Migration. Letztere ist technisch einfacher, kommt aber langsamer voran, weil sie die Schnittstelle einer ganzen Lieferkette umschreiben muss.
- E4 | Verfügbarkeit: Verteilung ist nicht Verfügbarkeit. By-wire-Aktorik und Autonomie ab L3 machen die Energietopologie zur Topologie der funktionalen Verfügbarkeit; das Wesen der Redundanz ist Unabhängigkeit, nicht verdoppelte Bauteile; und die letzte Zahl der Verfügbarkeit ist Energie.
- E5 | Softwaredefinierte Energie: Elektrizität wird zu einer beobachtbaren, steuerbaren und szenarioabhängig zuteilbaren Ressource — doch die Regulierung verlangt, dass der letzte Schalter physisch ist.
- E6 | Bahnen: Es gibt keinen „globalen Hoch-/Niedervolt-Führer“, nur Führende auf verschiedenen Bahnen; und auf derselben physischen Grenze sind in drei Regionen drei Governance-Regime gewachsen.
Wir beginnen mit der grundlegendsten Aufgabe: den Begriff „Hoch- und Niedervolt“ zu bereinigen.
1. Das Namensproblem: Hoch- gegenüber Niedervolt ist eine Sicherheitslinie, keine Spannungszahl
1.1 Eine Linie bei 60 Volt
„Hochvolt“ und „Niedervolt“ haben im Auto eine sehr konkrete regulatorische Definition, und diese hat nichts mit Leistung zu tun. Es geht allein darum, ob ein Mensch durch Strom verletzt werden kann.
Die UN-Regelung Nr. 100 definiert als Hochvolt jeden Stromkreis mit einer Arbeitsspannung über 60 V DC und höchstens 1500 V oder über 30 V AC (effektiv) und höchstens 1000 V [T1]. ISO 6469-3 sagt dasselbe mit anderen Worten: Unter 60 V DC liegt Spannungsklasse A, die keinen Schutz gegen elektrischen Schlag braucht; darüber Spannungsklasse B [T1]. R100 legt außerdem mehrere harte Grenzen fest: Nach dem Öffnen eines Steckverbinders müssen aktive Teile innerhalb von 1 Sekunde auf eine sichere Spannung fallen; der Isolationswiderstand muss bei DC-Bussen mindestens 100 Ω/V und bei AC mindestens 500 Ω/V betragen [T1].
Chinas verbindliche Norm GB 18384-2025, Sicherheitsanforderungen an Elektrofahrzeuge, veröffentlicht am 31. Dezember 2025, ersetzt die Ausgabe von 2020 und gilt ab dem 1. Juli 2026 für neu eingereichte Fahrzeugtypen; ihre Erläuterungen nennen ausdrücklich die Harmonisierung mit UN R100, der UN-Globalen Technischen Regelung GTR 20 und ISO 6469-3 als Ziel [T1–T2]. Über diese Linie besteht weltweit nahezu Einigkeit. Die Unterschiede liegen darüber und darunter; Kapitel 9 greift sie auf.
Die erste Folgerung aus dieser Linie lautet: 48 V ist weiterhin Niedervolt. Der ganze Grund, warum 48 V günstig ist, liegt darin, dass es unterhalb von 60 V ausgelegt ist und daher keine orangefarbenen Hochvoltkabel, keine Hochvolt-Interlocks und keine Isolationsüberwachung braucht. Diese Prämisse trägt aber eine oft übersehene Bedingung — einschließlich Transienten. Kann ein 48-V-Netz für längere Zeit über 60 V liegen, rutscht es im regulatorischen Sinn ins Hochvoltregime. Deshalb weist ISO 21780:2020 den Bereich 58–60 V eigens als „oberen Überspannungsbereich“ aus und verlangt Gegenmaßnahmen (die Norm wurde bei der systematischen Überprüfung am 29. Juni 2026 bestätigt und ist weiterhin gültig) [T1].
1.2 Drei Spannungswelten
„Ein 800-V-Auto“ und „ein 48-V-Auto“ legen beide nahe, das ganze Fahrzeug laufe mit einer Spannung. Tatsächlich enthält ein modernes Auto mindestens drei Spannungswelten:
| Ebene | Typische Spannung | Was sie versorgt |
|---|---|---|
| Hochvolt (HV) | etwa 200–1000 V+ | Antrieb, Laden, Hochleistungs-Thermomanagement |
| Bordnetz (NV-Rückgrat) | 12 / 24 / 48 V | Steuergeräte, Sensoren, Aktoren, Lenkung und Bremse, Karosserie, Zentralrechner |
| Point of Load (PoL) | 5 / 3,3 / 1,8 / 0,8 V … | innerhalb von Chips und Steuergeräten |
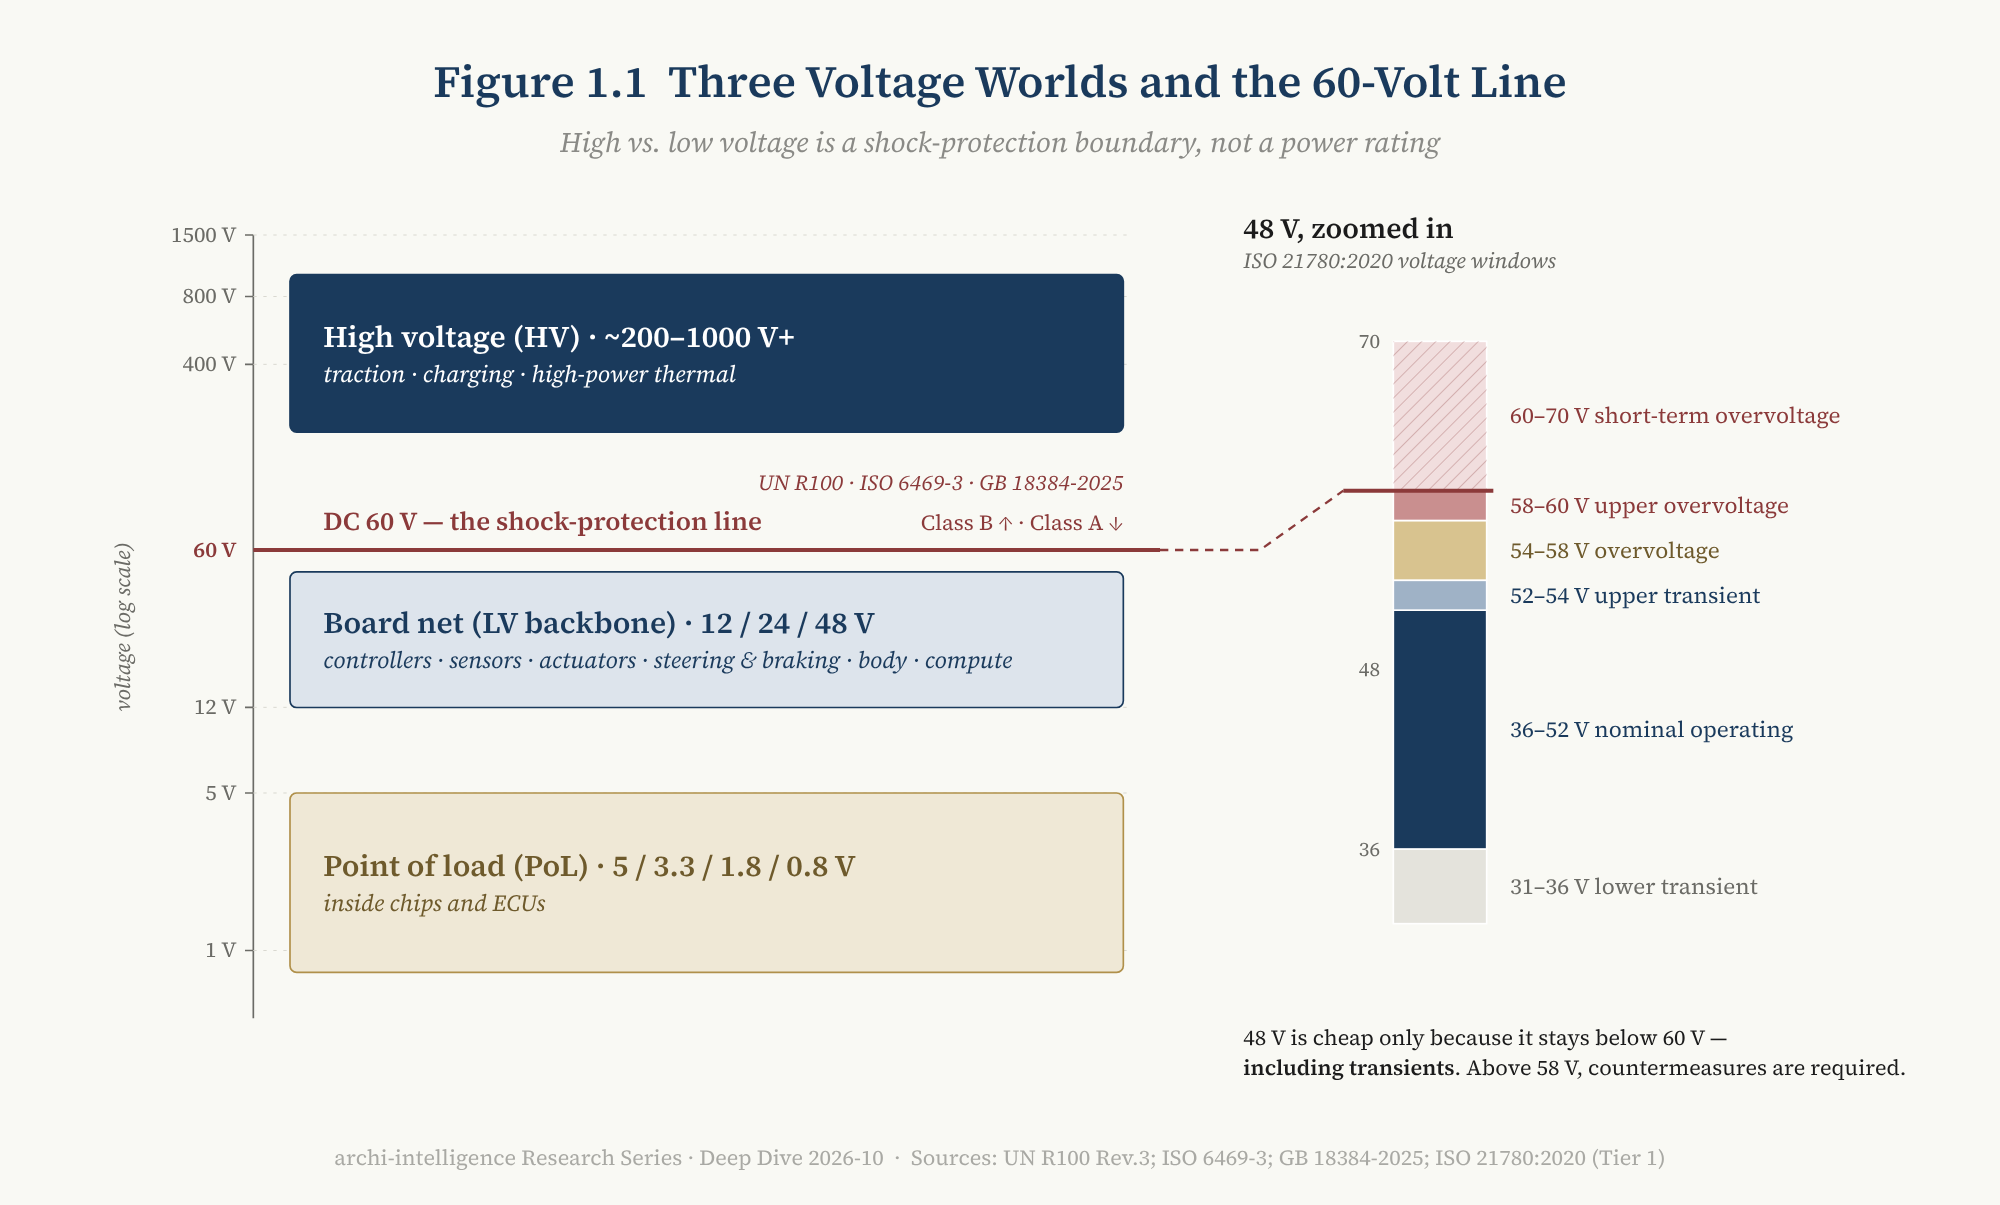
Abbildung 1.1 — Drei Spannungswelten und die 60-Volt-Linie. Lesehinweis: Die Grenze zwischen Klasse A und Klasse B liegt bei 60 V DC; das 48-V-Bordnetz liegt unterhalb der Linie, seine transiente Obergrenze reicht jedoch unmittelbar an sie heran.
Ein „48-V-Auto“ bedeutet also, dass das Rückgrat des Bordnetzes von 12 V auf 48 V steigt und dann in Zonensteuergeräten und Steuergeräten auf 12 V und Chipspannungen heruntergewandelt wird — nicht, dass Chips direkt mit 48 V laufen. Das ist dieselbe Logik wie das Rechenzentrumsmuster „48-V-Rack-Bus → Wandlung nahe der Platine“, eine Analogie, auf die Kapitel 8 zurückkommt.
1.3 „800 V“ ist kein Messwert
Im Marketing ist „800 V“ eine Zahl. In der Technik kann sie mindestens sechs verschiedene Größen meinen:
Zellspannung → Nennspannung des Pakets → Betriebsfenster des Pakets → DC-Busspannung
       → maximale Arbeitsspannung der Komponenten → Sperrspannung der Bauelemente (z. B. 1200-V-SiC)
Der Cybertruck ist das beste Beispiel. Er wird oft als „800-V-Architektur“ eingeordnet, und Tesla verwendet diese Bezeichnung selbst; die Spezifikationsseite des offiziellen Fahrzeughandbuchs nennt für die Hochvoltbatterie jedoch eine Nennspannung von 700 V DC [T1]. Beides widerspricht sich nicht: „800 V“ ist die Spannungsklasse, auf die Bauteilauswahl, Isolationsauslegung und Ladekompatibilität ausgelegt sind; 700 V ist der Nennwert.
Auch auf der Niedervoltseite ist bei der Benennung Sorgfalt geboten. Teslas Werkstatthandbuch nennt das 48-V-System des Cybertruck eine „Mid Voltage“-Architektur (MV) [T1]. Das ist ein Tesla-Serviceterminus, der Techniker daran erinnern soll, dass 48 V gefährlicher ist als herkömmliches Niedervolt; im ISO-System bleibt 48 V Niedervolt. Ebenso wenig darf es mit der „Mittelspannung“ der Energietechnik verwechselt werden, die Kilovolt meint.
Die Konsequenz ist methodisch: Jede „Rangliste“ mit einer Marketingspannung auf der Achse vergleicht Dinge, die nicht gleich sind. Wenn Kapitel 7 die Ansätze der Hersteller vergleicht, verwendet es keine Spannungsrangliste. Es stellt eine andere Frage: Wie tief reicht diese Spannungsklasse in die Hochvoltdomäne des Fahrzeugs hinein (siehe 3.3)?
1.4 Zusammenfassung
E1 | Hoch- gegenüber Niedervolt ist eine Sicherheitslinie, keine Spannungszahl. „400 V / 800 V / 1000 V“ sind Architekturklassen, keine Messwerte.
Die Definition klingt nach gesundem Menschenverstand, legt aber die Analyseeinheit des ganzen Beitrags fest. Wir diskutieren nicht, „wie hoch die Spannung ist“, sondern in welcher Topologie und unter welchen Sicherheitsrandbedingungen Elektrizität jeden Ort erreicht, der sie braucht — und ob sie noch dort ankommt, wenn etwas schiefgeht.
2. Muskel und Nerv
2.1 Im Betrieb versorgt Hochvolt das Niedervolt
In einem batterieelektrischen Auto im normalen Fahrbetrieb fließt die Energie einfach:
HV-Batterie ──┬── Wechselrichter → Motor (Antrieb)
              ├── E-Kompressor / Heizer (Thermik)
              └── HV→NV-DC-DC → 12-V- oder 48-V-Bordnetz
                                 → Zonensteuergeräte / Zentralrechner / Sensoren / Aktoren
Das am leichtesten übersehene Teil dieser Kette ist der DC-DC-Wandler. Im Verbrenner kommt der Niedervoltstrom von einer motorgetriebenen Lichtmaschine; im Elektroauto ist der DC-DC die Lichtmaschine. Seine Fehlermodi — Ausfall des Ausgangs, Überspannung am Ausgang — bestimmen unmittelbar, ob das gesamte Niedervoltnetz noch arbeiten kann.
Legt man alle Antriebsarten nebeneinander, zeigt sich eine gemeinsame Migration:
| Antrieb | Hochvolt der Klasse B? | Woher der Niedervoltstrom kommt | Rolle der NV-Batterie |
|---|---|---|---|
| Verbrenner | Nein | motorgetriebene Lichtmaschine | Start + alle Dauerverbraucher |
| 48-V-Mildhybrid | Nein (48 V ist Klasse A) | 48-V-Riemen-Startergenerator → DC-DC | NV-Lasten + Kaltstart-Reserve |
| Hybrid / Plug-in-Hybrid / Range Extender | Ja | HV→NV-DC-DC | Wecken; einzige Versorgung vor dem Schließen der HV-Schütze |
| Batterieelektrisch | Ja | HV→NV-DC-DC (kann direkt auf 48 V wandeln) | wie oben; ersetzbar durch Lithium, Superkondensatoren oder „Im-Paket“-Lösungen |
Zwei Ergänzungen. Erstens ist der Plug-in-Hybrid oft der Antrieb mit der komplexesten Energiearchitektur: Er trägt zugleich eine mechanische Energiekette, eine Hochvolt-Antriebskette, eine Ladekette und eine elektrische Niedervoltkette, mit weit mehr Fehlerkombinationen als ein reines Elektroauto [Inferenz]. Zweitens ist ein Range Extender aus E/E-Sicht eher „batterieelektrisch plus Bordgenerator“: Der Motor treibt die Räder nicht an. Die Lieferkette preist ihn bereits so ein — im Februar 2026 kündigte BorgWarner an, für Range-Extender-Pickups und große SUVs eines großen nordamerikanischen Herstellers ein integriertes 800-V-Antriebsmodul der zweiten Generation und ein Generatormodul mit Doppelwechselrichter zu liefern, Serienstart 2029 [T2, Unternehmensangabe].
2.2 Beim Start weckt Niedervolt das Hochvolt
Dreht man die Uhr jedoch auf den Moment zurück, in dem das Fahrzeug aufwacht, läuft die Kausalität umgekehrt:
NV-Batterie → Fahrzeugsteuergerät / Batteriemanagement / Sicherheitssteuergeräte wachen auf
           → HV-Interlock- und Isolationsselbsttest → Minus-Hauptschütz schließen → Vorladen
           → Plus-Hauptschütz schließen → HV online → DC-DC startet → HV beginnt NV zu versorgen
Hochvoltschütze sind nur offen sicher, und jedes Steuergerät, das zum Schließen gebraucht wird, läuft mit Niedervolt. Ein Auto mit voller Hochvoltbatterie und leerer Niedervoltbatterie ist daher völlig „tot“. Das ist kein Konstruktionsfehler, sondern die zwangsläufige Folge der Sicherheitslogik, dass das Hochvoltsystem bis zum Schließen der Schütze isoliert bleiben muss [Inferenz, branchenübliche Praxis].
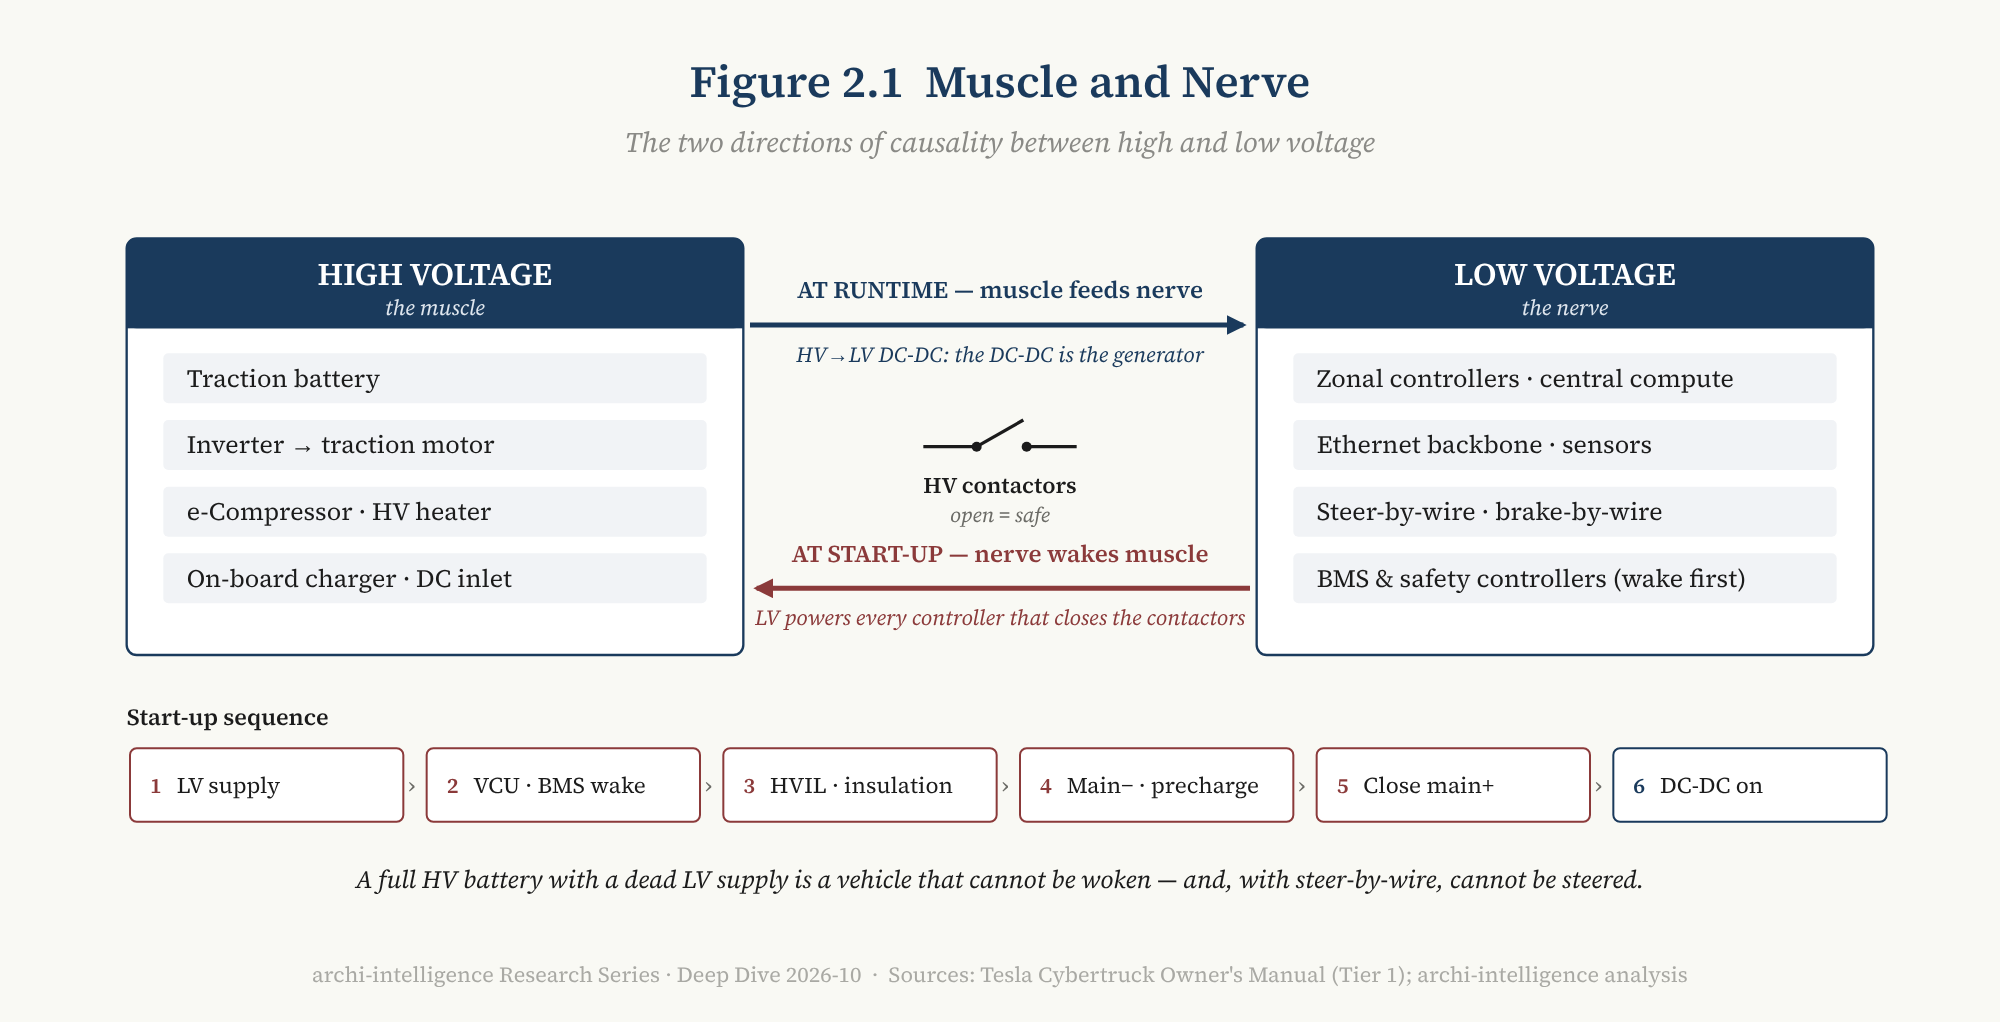
Abbildung 2.1 — Muskel und Nerv. Lesehinweis: Im Betrieb zeigt der Pfeil vom Hochvolt zum Niedervolt (DC-DC); beim Start zeigt er vom Niedervolt zum Hochvolt (Wecken und Schließen der Schütze). Beide Richtungen müssen gelten, damit das System funktioniert.
2.3 Nach By-wire ist der Nerv die Lebensader
Im Zeitalter mechanischer Lenksäulen und hydraulischer Bremsen bedeutete ein Niedervoltausfall „Karosserie- und Infotainmentfunktionen fallen zurück“: Ohne Lenkunterstützung konnte ein Mensch fester lenken; ohne Bremskraftverstärkung fester treten. Ein Energiefehler war ein Zuverlässigkeitsproblem, keine Frage, ob das Auto noch beherrschbar ist.
By-wire ändert das. Der Cybertruck nutzt eine Vierrad-Steer-by-wire-Lenkung [T1], und sein Fahrzeughandbuch beschreibt die Rolle der 48-V-Batterie klar: Ist die Hochvoltbatterie nicht verfügbar, versorgt die 48-V-Batterie Niedervoltsysteme wie Fenster, Türen und Touchscreen und liefert zugleich redundante Energie für kritische Systeme wie die Servolenkung [T1]. Dieselbe Dokumentation sagt, dass 48-V-Steckverbinder blau sind und 48-V-Leitungen mit blauem Band umwickelt; weil die Spannung höher ist als herkömmliches Niedervolt, birgt das Arbeiten unter Spannung höhere Risiken von Personenschäden, Lichtbögen und Bauteilschäden [T1].
Zusammengelesen lautet der Schluss: Im By-wire-Zeitalter ist das Niedervoltnetz selbst zu einem Fahrsicherheitssystem geworden. Ein 12-V-Ausfall bedeutete früher „unbequem“; heute kann er den gleichzeitigen Verlust von Lenkung, Bremse, Rechner für automatisiertes Fahren, Ethernet-Switches und Zonensteuergeräten bedeuten [Inferenz].
2.4 Wer die „kleine Batterie“ streicht, streicht nicht die NV-Speicherdomäne
Auf seinem Technologietag am 16. September 2026 stellte Leapmotor die „CTC 3.0 HV–NV-Fusionsbatterie“ vor: Die separate Niedervoltbatterie entfällt, ein Niedervoltmodul wird in das Hochvoltpaket integriert und von der Hauptbatterie verwaltet; das Unternehmen gibt an, die Niedervoltkapazität steige um das Siebenfache, Nutzer sparten die Kosten für den Batteriewechsel, die zugehörigen Patente würden der Branche geöffnet, und neue Modelle nutzten sie ab 2027 [T2, Unternehmensangabe].
Für den Nutzer ist das eine Erleichterung: Bleibatterien sind schwer, kurzlebig und müssen regelmäßig ersetzt werden. Für die Architektur braucht es eine genauere Beschreibung — gestrichen wird ein separates Teil, nicht die Funktion der Niedervolt-Energiespeicherung. Die Startkette aus 2.2 gilt weiterhin: Ein Teil der Energie muss die Steuergeräte versorgen können, während die Hochvoltschütze offen sind. Was sich ändert, ist die Gehäusegrenze dieser Energie: von einer separaten Batterie in das Gehäuse des Hochvoltpakets.
Sobald sich die Gehäusegrenze verschiebt, folgen mehrere neue Fragen [Inferenz]:
- Gemeinsam verursachter Ausfall: Könnte ein einziger Unterbodenaufprall oder ein einziges thermisches Ereignis sowohl die Hauptenergiequelle als auch die Weckenergie ausschalten?
- Verfügbarkeit nach dem Unfall: Was versorgt nach einer Kollision Türöffnung, Warnblinker und Notruf?
- Reparatur und Rettung: Muss das Paket ausgebaut werden, wenn das Niedervoltmodul ausfällt? Medien haben diese Frage bereits aufgeworfen und argumentieren, der Reparaturaufwand könne spürbar steigen [T3].
Für diese Fragen gibt es keine Standardantworten, und Leapmotor mag sie in seiner Konstruktion durchaus beantwortet haben (öffentliche Quellen sagen dazu nichts). Sie zeigen aber deutlich die Unterscheidung, die Kapitel 6 entwickelt: „Diese Batterie ist entfallen“ ist eine Verteilungsfrage; „Ist nach einem Fehler noch Strom da“ ist eine Verfügbarkeitsfrage.
2.5 Zusammenfassung
Hochvolt ist der Muskel, Niedervolt der Nerv. Im Betrieb versorgt der Muskel den Nerv; beim Start weckt der Nerv den Muskel. Solange es mechanische Rückfallebenen gab, machte ein verletzter Nerv das Auto nur schwerer zu fahren; im By-wire-Zeitalter bedeutet ein verletzter Nerv, dass das Auto nicht mehr beherrschbar ist.
Deshalb kann Elektrizität nicht länger als Hintergrund der E/E-Architektur behandelt werden. Bevor wir uns der vierten Ebene zuwenden, ist aber noch eine verbreitete Verwechslung aufzulösen: Sind 800 V und 48 V dieselbe Art von Migration?
3. Zwei Migrationskurven
3.1 Eine Formel, zwei Abschläge
Jedes Argument für höhere Spannung stammt aus demselben Formelpaar: Leistung ist Spannung mal Strom, und der Leiterverlust ist das Quadrat des Stroms mal Widerstand. Bei gleicher Leistung bedeutet höhere Spannung geringeren Strom:
| Spannungsschritt | Strom bei gleicher Leistung | Leiterverlust bei gleichem Widerstand |
|---|---|---|
| 12 V → 48 V | sinkt auf 1/4 | sinkt auf 1/16 |
| 400 V → 800 V | sinkt auf 1/2 | sinkt auf 1/4 |
| 800 V → 1000 V | sinkt auf 0,8 | sinkt auf 0,64 |
Die dritte Spalte trägt jedoch eine Prämisse: konstanter Widerstand. In der Praxis nutzen Ingenieure den geringeren Strom, um Leiter dünner zu machen, und so steigt der Widerstand. Aptivs 48-V-Whitepaper sagt es deutlich: Die Verluste können „theoretisch“ auf ein Sechzehntel fallen, doch mit kleinerem Querschnitt steigt der Widerstand, und der tatsächliche Verlust hängt von der Systemoptimierung ab [T2].
Hier gehört eine Klarstellung zum vorigen Beitrag dieser Reihe hin. Bei der Diskussion von Leapmotor LEAP 5.0 zitierte Deep Dive 2026-09 Leapmotors offizielle Angabe, „die Wärmeverluste des Kabelbaums sinken auf 1/16 des ursprünglichen Werts“ [T2–T3]. Diese Zahl ist der theoretische Wert bei konstantem Widerstand. In der Praxis wird ein großer Teil des Gewinns aus höherer Spannung in dünnere, leichtere und billigere Kabelbäume, Kontakte und Steckverbinder umgemünzt, nicht in eine Verlustminderung um das Sechzehnfache. Dieser Beitrag revidiert den Septemberbeitrag nicht: Seine Formulierung dort lautete „nach Unternehmensangabe“ und bleibt als Wiedergabe der Unternehmensaussage gültig; dieser Abschnitt ergänzt die physikalische Prämisse hinter der Zahl.
3.2 Spannung ist keine Rangliste
Auf der Hochvoltseite sieht die Serienzeitachse der letzten sieben Jahre etwa so aus:
- Porsche Taycan (2019) war der Startpunkt von 800 V in Serie, begründet mit halbiertem Strom bei gleicher Leistung, kleineren und leichteren Leitern und höherer DC-Schnellladefähigkeit [T1–T2].
- Hyundai E-GMP war nicht bei 800 V selbst innovativ, sondern bei der Kompatibilität: Es nutzt den Heckmotor und dessen Wechselrichter, um die Spannung einer 400-V-Ladesäule auf 800 V anzuheben, ohne separaten großen Hochsetzsteller [T1].
- Lucid Gravity erreicht eine Systemspannung von 926 V und setzt ebenfalls die Motorwicklungen als Induktivität zum Hochsetzen ein [T2].
- NIO ET9 reklamiert „Full-Domain-900 V“ mit einer maximalen Systemspannung von 925 V, 600 kW Spitzenladeleistung, 765 A Spitzenstrom und eigenen 1200-V-Siliziumkarbidmodulen [T1–T2].
- BYD Super e-Platform (März 2025) reklamiert „Full-Domain-1000 V“ mit 1000 A und 1000 kW Spitzenladeleistung [T2, Unternehmensangabe].
Diese Zeitachse als „immer höher, immer fortschrittlicher“ zu lesen, ist ein Fehler. Jeder Spannungsschritt erhöht die Kosten jedes der folgenden Punkte: Sperrspannung der Bauelemente, Isolationskoordination, Kriech- und Luftstrecken, Teilentladung, Schütze und Sicherungen, Steckverbinder, Wicklungsisolation des Motors, Lagerströme, elektromagnetische Verträglichkeit und Schaltgeschwindigkeit, Service- und Rettungssicherheit, Crash-Trennung, Kompatibilität mit Ladesäulen niedrigerer Spannung sowie die Thermik- und Nebenaggregate-Lieferkette. Die Erträge nehmen ab, die Kosten zu. Die optimale Spannung ist ein Architekturkompromiss, keine Kennzahl nach dem Prinzip „je höher, desto besser“.
3.3 Full-Domain-HV-Durchdringung
Was also sollte man vergleichen, wenn man die Hochvoltarchitekturen zweier Hersteller vergleicht?
Dieser Beitrag schlägt ein Maß vor: die Full-Domain-HV-Durchdringung — wie viele Komponenten der Hochvoltdomäne eines Fahrzeugs nativ in dieser Spannungsklasse arbeiten und wie viele noch eine Wandlung brauchen.
Die Frage ist wichtig, weil sich ein „800-V-Auto“ auf zwei völlig verschiedene Weisen bauen lässt:
Umsetzung A: 800-V-Batterie, 800-V-Motor und -Wechselrichter,
             aber E-Kompressor, Heizer, DC-DC und Bordlader weiter bei 400 V, überbrückt durch Wandlung.
Umsetzung B: Alle oben genannten Hochvoltkomponenten arbeiten nativ mit 800 V.
Beide teilen eine Marketingspannung, doch Systemkomplexität, Wandlungsverluste und Anforderungen an die Lieferkette sind völlig verschieden. BYD und NIO verwenden beide das Wort „Full-Domain“: BYD gibt an, Batterie, Motor, Leistungselektronik und Klimaanlage gingen insgesamt in die 1000-V-Klasse [T2, Unternehmensangabe]; NIO gibt an, sein 900-V-System versorge Antrieb, Batterie, Steuerung, DC-DC und weitere Komponenten [T1–T2]. Das Wort „Full-Domain“ ist selbst ein Signal: Die Branche hat erkannt, dass die Batteriespannung nicht die Hochvoltarchitektur des Fahrzeugs ist.
[Inferenz] Die Full-Domain-HV-Durchdringung lässt sich aus öffentlichen Quellen noch nicht genau messen — kein Hersteller hat einen „Anteil nativer 800-V-Komponenten“ veröffentlicht. Dieser Beitrag bietet sie als Art zu fragen an, nicht als Bewertung: Wenn Sie das nächste Mal eine Spannungszahl sehen, fragen Sie zuerst, wie weit sie reicht.
3.4 Vier technische Realitäten von 48 V
Auf der Niedervoltseite bringt 48 V nicht nur dünnere Leitungen, sondern eine Reihe technischer Probleme, die es bei 12 V nicht gab. Aptivs Whitepaper nennt vier [T2]:
- Lichtbögen. Ein kleiner Lichtbogen beim Öffnen eines 12-V-Kreises erlischt meist von selbst; ein 48-V-Lichtbogen kann bestehen bleiben und Kontakte und Steckverbinder zerstören. Kontakte brauchen mehr Abstand, Stecken unter Last ist zu vermeiden, und auf Kontaktrückzug und Reibkorrosion ist zu achten.
- Elektrochemische Korrosion. Kommt ein Steckverbinder versehentlich mit einem Elektrolyten wie Salzwasser in Kontakt, korrodiert 48 V die Kontakte weit aggressiver als 12 V; die Dichtanforderungen steigen.
- Trennung gemischter Spannungen. 48 V und 12 V sollten möglichst keinen gemeinsamen Steckverbinder nutzen; wo unvermeidlich, sind sie physisch zu trennen. Auch einen gemeinsamen Massebolzen sollten sie nicht teilen — lockert sich der Bolzen, kann Strom über die gemeinsame Masse von einem 48-V-Gerät in ein 12-V-Gerät fließen.
- Kriech- und Luftstrecken. Auslegung nach IEC 60664-1, und zwar für 60 V, nicht für 48 V. Die meisten herkömmlichen Steckverbinder erfüllen die Luftstrecken, die Kriechstrecken müssen aber möglicherweise neu ausgelegt werden.
ISO 21780 definiert für 48 V eine Reihe von Spannungsfenstern: 36–52 V ist der Nennbetriebsbereich, 52–54 V der obere Transientenbereich, 54–58 V Überspannung, 58–60 V obere Überspannung, und kurzzeitige Überspannung bis 70 V [T1]. Diese Fenster entstanden im Kontext von 48-V-Mildhybriden, die Überspannungen aus der Energierückgewinnung des Startergenerators verkraften müssen. Das 48-V-Netz eines batterieelektrischen Autos wird über einen DC-DC aus dem Hochvolt erzeugt und hat keinen Startergenerator, sodass das Fenster prinzipiell enger sein könnte — zum Datenstand dieses Beitrags ist ein solches „EV-spezifisches Fenster“ aber nicht genormt [Inferenz].
3.5 Vertikale und horizontale Migration
Betrachtet man die Hochvolt- und Niedervolt-Upgrades zusammen, erweisen sie sich als zwei Migrationen völlig verschiedener Art.
| 400 V → 800 V → 1000 V | 12 V → 48 V | |
|---|---|---|
| Richtung | Vertikal: entlang der Antriebs- und Ladekette | Horizontal: quer durch das ganze Fahrzeug |
| Beteiligte Objekte | einige Dutzend Hochleistungskomponenten: Batterie, Wechselrichter, Motor, Bordlader, DC-DC, Kompressor, HV-Verteiler, Steckverbinder | Hunderte Endpunkte: Steuergeräte, Motoren, Aktoren, Leuchten, Pumpen, Lüfter, Türschlösser, Steckverbinder, Sicherungen und Schalter — und die jahrzehntealten 12-V-Lieferantenschnittstellen dahinter |
| Hauptschwierigkeit | Bauelemente, Isolation, Kosten | Organisation und Ökosystem: ob Lieferanten 48-V-Teile für einen Markt entwickeln, der noch keine Größe erreicht hat |
| Zugehörige Architektur | Elektrifizierungsarchitektur | E/E-Architektur |
Das erklärt ein scheinbares Paradox: 48 V ist technisch weit weniger anspruchsvoll als 800 V, kommt aber viel langsamer voran. 800 V verlangt, dass einige Dutzend Lieferanten von Hochleistungskomponenten gemeinsam aufrüsten; 48 V verlangt, dass eine ganze Lieferkette — einschließlich der Tier-2- und Tier-3-Lieferanten von Fensterhebermotoren, Türschlössern und Leseleuchten — gleichzeitig die Schnittstelle wechselt. Das ist kein technisches Problem, sondern ein Koordinationsproblem: Wer bewegt sich zuerst [Inferenz]?
3.6 Drei NV-Wege und ein Kampf um Schnittstellen
2026 zeigt die Niedervoltwelt drei Wege [Inferenz: die Einteilung der Wege ist der analytische Rahmen dieses Beitrags]:
Weg 1: ein 48-V-Rückgrat, Umstellung des ganzen Fahrzeugs.
- Tesla: Der Cybertruck (Auslieferung ab 2023) war das erste Serienfahrzeug mit fahrzeugweitem 48-V-System. Im Oktober 2024 veröffentlichte Tesla seinen „Low-Voltage Connector Standard“ (LVCS): Aufbauend auf der 48-V-Architektur des Cybertruck reduziert er die Zahl der Steckverbindertypen im Fahrzeug auf sechs, die mehr als 90 % der Geräte abdecken, nutzt das branchenübliche Hellblau und lädt alle Teilelieferanten und Hersteller offen zur Teilnahme ein [T1].
- Ford: Der mittelgroße Elektro-Pickup auf der UEV-Plattform, Serienstart 2027, wird 48 V nutzen, direkt per DC-DC aus der 400-V-Batterie heruntergewandelt; Ford nennt es sein erstes 48-V-Niedervoltsystem [T1–T2].
- Chery × Bosch: Am 24. April 2026 unterzeichneten beide auf der Auto China in Peking eine Rahmenvereinbarung zur gemeinsamen Entwicklung und Serienfertigung einer fahrzeugweiten 48-V-Architektur, Erstanwendung bei der Marke Exeed. Sie geben an, die Versorgungsleistung des Fahrzeugs steige auf 15 kW (gegenüber etwa 3–4 kW bei gängigen 12-V-Systemen), das System wiege über 10 kg weniger, die Reaktion des Steer-by-wire-Motors verbessere sich um mehr als 20 %, und die Auslegung nutze eine unabhängige redundante Versorgung [T2, Unternehmensangabe].
- Leapmotor LEAP 5.0: Die zentrale Domänensteuerungsarchitektur „Four-Leaf Clover 5.0“ nutzt fahrzeugweite 48 V und fahrzeugweites Ethernet, wobei „die übrigen Domänensteuergeräte nur noch ausführen“, einen Kabelbaum von etwa 500 Metern und erste Modelle in Serie 2027 [T2, Unternehmensangabe].
- Hyundai: verlangt Berichten zufolge von Lieferanten, durchgängige 48-V-Teile für alle Modelle und für sein Robotikgeschäft zu entwickeln, und hat sich gegen Teslas Schema entschieden, um die eigene Lieferantenbasis zu schützen [T3].
Weg 2: Spannung nach Last wählen.
- NIO ET9 unterstützt sowohl 12 V als auch 48 V: Das Fahrzeug hat zwei 12-V-Systeme und ein 48-V-System, wobei 48 V für Hochleistungslasten wie das vollaktive Fahrwerk reserviert ist [T2].
- Li Auto L9 Livis geht weiter: Sein aktives Fahrwerk hängt direkt an 800 V, mit der Begründung, dass die Leistung, die 48 V liefern kann, relativ gering sei [T2, Unternehmensangabe].
Weg 3: Niedervolt ins Paket.
- Leapmotor CTC 3.0 integriert die Niedervoltspeicherung in das Hochvoltpaket (siehe 2.4). Das lässt sich mit Weg 1 kombinieren: Leapmotors Plattform der nächsten Generation ist sowohl fahrzeugweit 48 V als auch HV–NV-fusioniert.
Das Urteil dieses Beitrags: Die Migration von 12 V zu 48 V wird zu einem Kampf um Schnittstellen in der physischen Welt. Deep Dive 2026-09 argumentierte, dass die Branche auf Softwareebene nicht „ein Automobil-OS“ standardisiert, sondern Fahrzeug-APIs und Laufzeitverträge. Im Niedervoltnetz geschieht dasselbe: Was das Tempo der Migration bestimmt, ist nicht die Zahl 48, sondern wer die „physischen Verträge“ festlegt — Steckverbinderformen, Spannungsfenster, Trennregeln, Farbcodierung.
Teslas LVCS ist ein öffentlicher Vertragsentwurf; die Vereinbarung von Chery und Bosch ist ein weiterer, zwischen einem europäischen Tier-1 und einem chinesischen Hersteller; Hyundai hat sich entschieden, seinen eigenen zu schreiben; und ISO 21780 steckt noch bei den Fenstern der Mildhybrid-Ära fest. [Inferenz] Welcher Vertrag von genügend Lieferanten übernommen wird, bestimmt die Kostenkurve von 48 V. 48 V gewinnt der Vertrag, nicht die Spannung.
E3 | 400 V → 800 V ist eine vertikale Elektrifizierungsmigration; 12 V → 48 V ist eine horizontale E/E-Migration. Letztere ist technisch einfacher, kommt aber langsamer voran, weil sie die Schnittstelle einer ganzen Lieferkette umschreiben muss.
4. Die vierte Ebene
4.1 Warum E/E-Architekturdiagramme nie Strom zeigen
Schlagen Sie ein beliebiges E/E-Architekturdiagramm eines Herstellers aus den letzten zwanzig Jahren auf: Sie sehen Steuergeräte, Busse, Gateways und Funktionszuordnung, aber selten einen Energiepfad. Elektrizität erscheint im Diagramm meist als einzelne Beschriftung: „12 V“.
Dafür gab es historische Gründe [Inferenz]:
- Erstens lief alles mit derselben Elektrizität. In einer einheitlichen 12-V-Welt unterscheidet „dieses Steuergerät hängt auch an 12 V“ nichts; an welchem CAN-Bus es hängt und zu welcher Domäne es gehört, interessiert den Architekten.
- Zweitens trennten die Organisationen Signale von Energie. Die traditionelle Arbeitsteilung bei Herstellern sieht grob so aus: Das E/E-Architekturteam verantwortet Steuergeräte, Funktionen und Netzwerke; das Bordnetzteam verantwortet Leitungen, Sicherungen, Relais und Steckverbinder; das Antriebsteam verantwortet Batterie, Lichtmaschine und Anlasser. Dasselbe Fahrzeug kann ein sehr ausgereiftes Funktions- und Netzwerkmodell haben, aber kein ebenso ausgereiftes durchgängiges Modell seiner Energieabhängigkeiten.
- Drittens hatten die Kernsteuerungen noch mechanische Rückfallebenen. Die Lenkung hatte eine Lenksäule, die Bremse Hydraulik. Ein Energieausfall bedeutete keinen Kontrollverlust, also war Elektrizität eher Infrastruktur als Teil der Funktion.
Alle drei Prämissen verschwinden gleichzeitig: 48 V bricht „dieselbe Elektrizität“, die Zonenarchitektur bricht die organisatorische Trennung, und By-wire bricht die mechanische Rückfallebene.
4.2 Vier Ebenen
Dieser Beitrag schlägt einen Beschreibungsrahmen vor: Die nächste Generation der automobilen E/E-Architektur braucht mindestens vier Ebenen, um beschrieben zu werden.
| Ebene | Die Frage, die sie beantwortet | Typische Objekte |
|---|---|---|
| Rechenebene | wer rechnet und wo Funktionen laufen | Zentralrechner, Zonensteuergeräte, Sicherheits-Mikrocontroller |
| Netzwerkebene | wie Daten fließen | Ethernet / zeitsensitive Netze, CAN, Hochgeschwindigkeits-Serienverbindungen |
| Energieebene | wie Energie verteilt, gewandelt und getrennt wird und wie sie nach einem Fehler neu konfiguriert wird | Hochvolt / 48 V / 12 V, DC-DC, Verteilung, elektronische Sicherungen, primäre und Reserve-Versorgungspfade |
| Softwareebene | wer diese Ressourcen orchestriert und ihren Lebenszyklus verwaltet | Fahrzeug-Steuerungsebene (Vertrag + Orchestrierung + Lebenszyklus) |
Funktionale Sicherheit, Cybersicherheit und Diagnose durchziehen alle vier Ebenen.
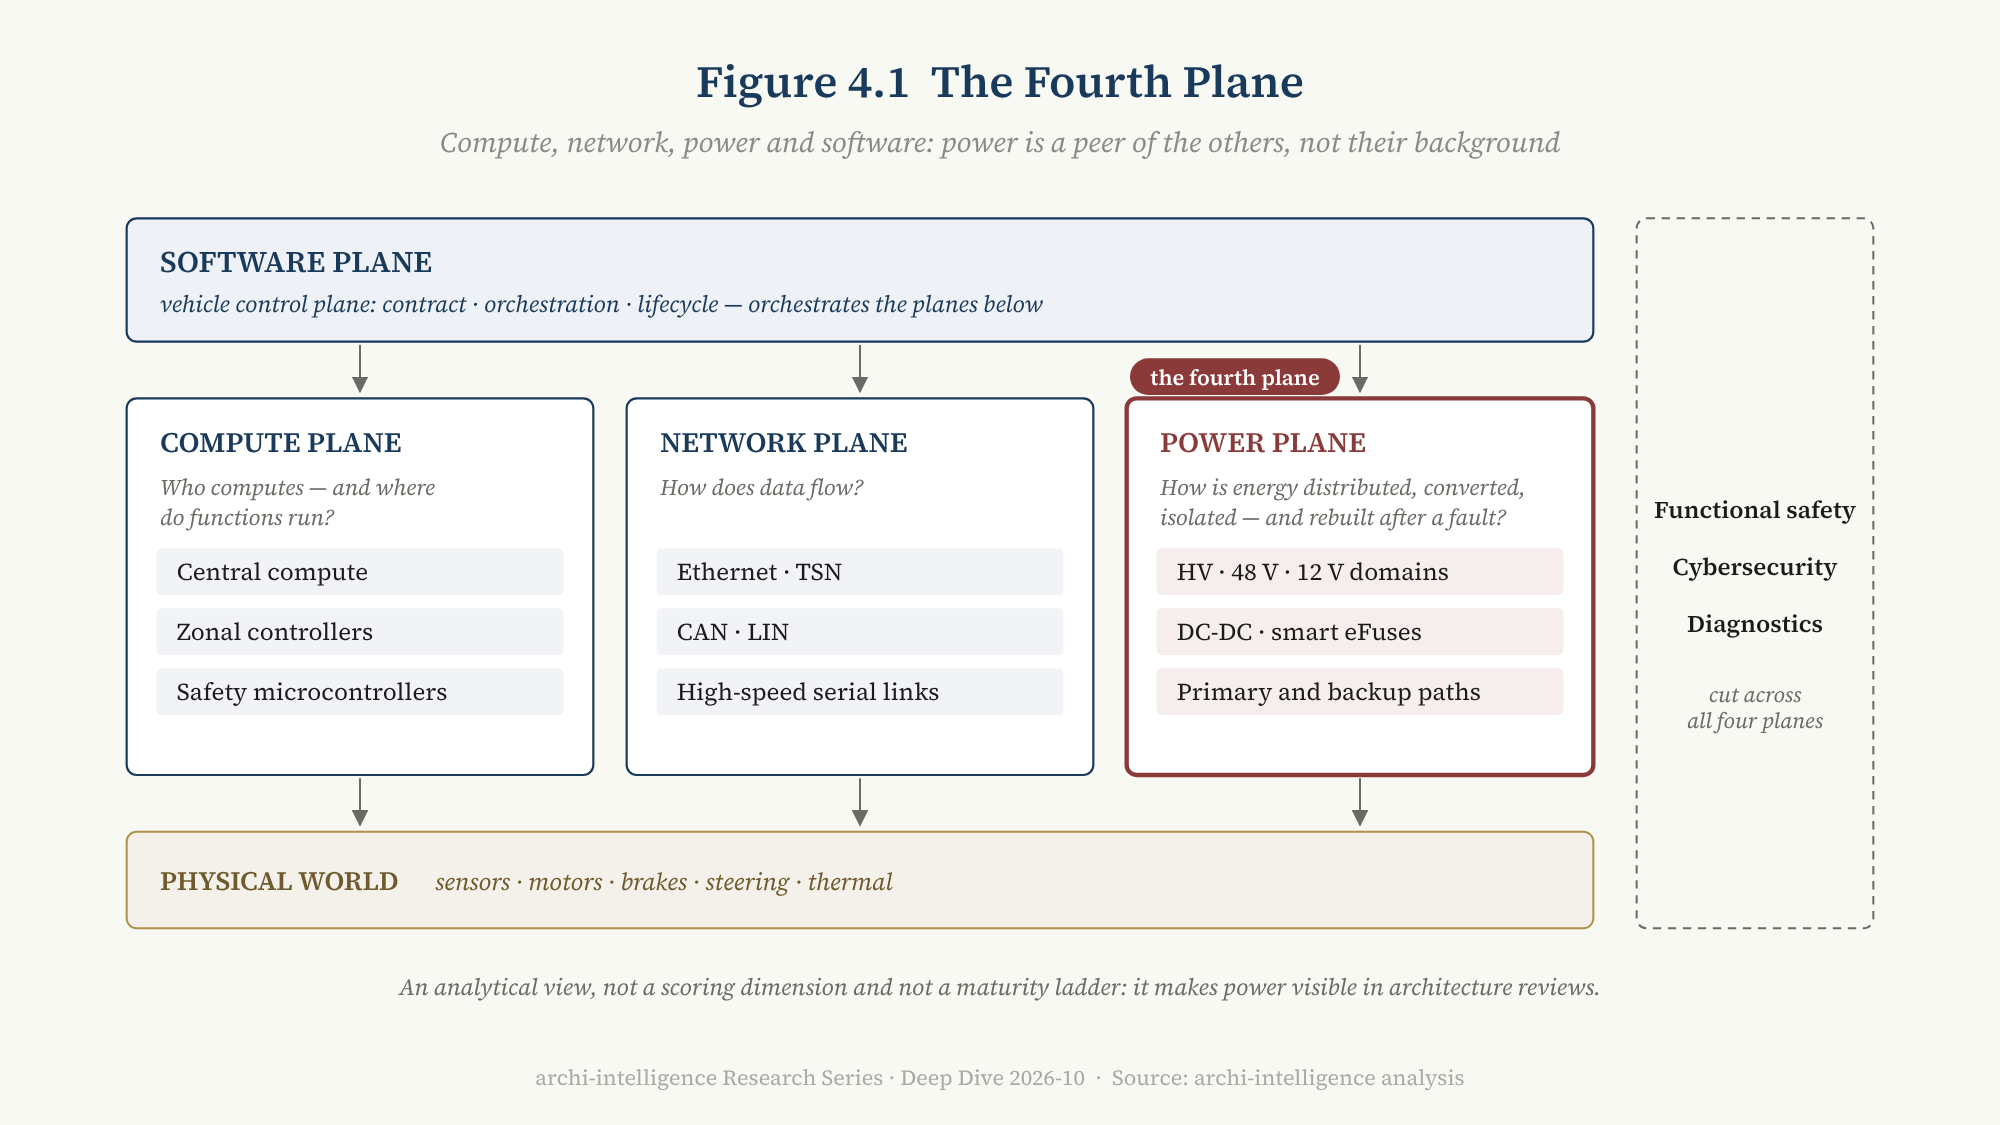
Abbildung 4.1 — Die vierte Ebene: Rechnen, Netzwerk, Energie, Software. Lesehinweis: Die Energieebene ist kein Anhängsel von Rechnen oder Netzwerk, sondern eine gleichrangige Schicht daneben; die Softwareebene orchestriert alle von oben; die funktionale Sicherheit durchzieht alles.
E2 | Energie ist eine vierte Ebene neben Rechnen, Netzwerk und Software.
Das Verhältnis zu den bestehenden Rahmen dieser Reihe muss klar benannt werden. Im Sechs-Schichten-Stapelmodell von Deep Dive 2026-09 gehört „Energie- und Netzwerkredundanz“ zu S0 (dem physischen E/E-Substrat); in der Fünf-Dimensionen-Bewertung von D2 ist „Energieversorgung“ ein Prüfpunkt der Redundanztiefe in der Dimension funktionale Sicherheit (D4). Die vierte Ebene revidiert keines von beiden; sie holt den bisher in S0 und D4 vergrabenen Teil heraus, damit er für sich sichtbar wird. Sie ist eine Analyseperspektive, keine neue Bewertungsdimension und keine Reifegradleiter.
4.3 Nur halb zonal
Der Kerngedanke der Zonenarchitektur ist, Steuergeräte nach physischer Lage statt nach Funktion zu ordnen: Sensoren und Aktoren vorn hängen am vorderen Zonensteuergerät, die hinteren am hinteren, und die Zonensteuergeräte sind über ein Hochgeschwindigkeits-Rückgrat mit dem Zentralrechner verbunden.
Nur auf Daten angewandt, ist dieser Gedanke erst halb umgesetzt. Man stelle sich ein Auto vor, dessen Netzwerk bereits „Zentralrechner + Ethernet-Rückgrat + vordere und hintere Zonensteuergeräte“ ist, dessen Energie aber noch aus einem zentralen Sicherungskasten kommt, der lange Versorgungsleitungen nach vorn, nach hinten, in die Türen und in den Innenraum zieht — der schwerste und längste Teil des Kabelbaums ist genau der Teil, der nicht zoniert wurde [Inferenz].
Vollständig ist die Zonierung erst, wenn auch die Energie nach Zonen organisiert ist — Verteilung, Spannungswandlung und Fehlertrennung nach physischer Zone geordnet und vom Zonensteuergerät übernommen. Dieser Beitrag nennt das Power-Zonal. 2025–2026 begann es in Serienfahrzeugen aufzutauchen:
- BMW Neue Klasse: Der Zonenkabelbaum teilt das Fahrzeug in vier Zonen — vorn, Mitte, hinten und Dach —, braucht 600 Meter weniger Leitung als die Vorgängergeneration und ist 30 % leichter; in jeder Zone übernimmt das Zonensteuergerät die Daten, und intelligente eFuses ersetzen bis zu 150 herkömmliche Sicherungen [T1].
- NIO ET9: Funktionsdomänen-Steuergeräte entfallen; nur ein vorderes und ein hinteres Zonensteuergerät tragen alle Sensoren und Aktoren; ein leistungsfähiger Ethernet-Ring steuert alle Fahrzeugfunktionen einschließlich Steer-by-wire; die Niedervoltversorgung ist doppelt redundant, jede elektrische Last wird elektronisch gesteuert, und das Fahrzeug hat etwa 100 elektronische Sicherungen [T2].
- Ford UEV: fünf Hauptzonenmodule plus 48 V; der Kabelbaum ist 4.000 Fuß kürzer und 22 Pfund leichter als der des Mustang Mach-E [T1–T2, Unternehmensangabe].
- Leapmotor Four-Leaf Clover 5.0: zentrale integrierte Steuerung, „die übrigen Domänensteuergeräte führen nur noch aus“, fahrzeugweite 48 V, ein Kabelbaum von etwa 500 Metern [T2, Unternehmensangabe].
Auch die Lieferkette macht daraus Standardteile. Das im April 2026 aktualisierte 48-V-Zonen-Referenzdesign TIDA-020094 von Texas Instruments integriert 48-V-Rückgrat, 48-V-→-12-V-Wandlung, High-Side-Schalter und intelligente eFuses sowie Motortreiber in einem Zonenmodul und unterstützt das Verketten mehrerer Zonenmodule zur Bewertung auf Systemebene [T2].
4.4 Das Zonensteuergerät: ein Randknoten für Daten, Steuerung und Energie
Nimmt man das zusammen, hat sich die Rolle des Zonensteuergeräts verändert:
| Fähigkeit | Klassisches Steuergerät / Gateway | Zonensteuergerät der neuen Generation |
|---|---|---|
| Bus-Gateway (CAN / LIN / Ethernet) | ja | ja |
| I/O-Bündelung | teilweise | ja |
| Lasttreiber | verteilt über Steuergeräte | in der Zone konzentriert |
| Energieverteilung | externer Sicherungskasten | wandert ins Zonensteuergerät |
| Intelligente eFuses | selten | Standard |
| 48-V-→-12-V-Wandlung | extern | in der Zone möglich |
| Fehlertrennung | vorwiegend Netzwerk | Netzwerk + Energie |
Eine genauere Beschreibung lautet: Zonensteuergerät = Datenrand + Steuerungsrand + Energierand.
Hier lohnt ein Kontrast. Deep Dive 2026-09 diskutierte das „Spektrum der Verdummung“ von Zonensteuergeräten: GMs zonale „Aggregatoren“ leiten nur Daten und Befehle weiter und führen keine Steuerungslogik aus [T1]. Betrachtet man nur die Rechenebene, wird das Zonensteuergerät „dümmer“. Auf der Energieebene aber wird es „schwerer“: Energieverteilung, elektronische Sicherungen, Spannungswandlung und Fehlertrennung wandern alle in die Zone. [Inferenz] Das Zonensteuergerät wird in der Logik dünner und in der Energie dicker. Das ist dieselbe Struktur wie das Septemberurteil über das Betriebssystem im KI-Zeitalter — oben dünner, unten dicker: Intelligenz wandert in die Mitte, physische Schnittstellen an den Rand.
Intelligenz zentralisiert sich; physische Anbindung dezentralisiert sich.
Wer nur Steuergeräte zählt, kann eine „zentralisierte Architektur“ leicht falsch einschätzen. Die Rechenleistung zentralisiert sich, während I/O, Aktorik und Energieverteilung näher an die physischen Orte rücken.
4.5 12 V verschwindet nicht; es wird zur lokalen Kompatibilitätsschiene
Der Endzustand einer 48-V-Zonenarchitektur ist kaum „12 V über Nacht verschwunden“. Wahrscheinlicher ist diese Form [Inferenz]:
                    48-V-Rückgrat
          ┌────────────┼────────────┐
     Zone vorn      Zone Mitte      Zone hinten
          │            │            │
   48-V-Großlasten  48-V-Großlasten  48-V-Großlasten
   12-V-Kompat.-Schiene  12-V-Kompat.-Schiene  12-V-Kompat.-Schiene (DC-DC in der Zone)
Hochleistungslasten (Lenkung, Bremse, aktives Fahrwerk, Pumpen, Lüfter, Heizer) laufen direkt mit 48 V; Hunderte kleiner Lasten bleiben bei 12 V, nahe im Zonensteuergerät gewandelt. 12 V zieht sich vom Fahrzeugrückgrat auf eine lokale Kompatibilitätsschiene zurück. Deshalb trägt selbst der Cybertruck intern noch mehrere Versorgungsschienen von etwa 5 V bis 48 V [T3].
4.6 Zusammenfassung
Die vierte Ebene ist keine Redewendung. Was sie bedeutet, lässt sich prüfen: Um zu beurteilen, wie weit die Zonierung eines Fahrzeugs gediehen ist, fragen Sie nicht nur „Wie viele Zonensteuergeräte hat es?“, sondern stellen Sie fünf Fragen —
- Sind die Daten zoniert?
- Ist die I/O zoniert?
- Ist die Energieverteilung zoniert?
- Ist die Fehlertrennung zoniert?
- Sind die Energiequellen der einzelnen Zonen nach einem Fehler voneinander unabhängig?
Die ersten beiden beantwortet die Branche seit Jahren. Die letzten drei sind die eigentliche Trennlinie im Jahr 2026. Und die fünfte führt zur zweiten Hauptthese dieses Beitrags — vorher aber geschieht auf der Energieebene noch etwas anderes: Die Elektrizität beginnt, auf Software zu hören.
5. Softwaredefinierte Energie
5.1 Die Sicherung wird zum Programm
Eine herkömmliche Sicherung arbeitet passiv: zu viel Strom, sie brennt durch, man ersetzt sie. Sie weiß nicht, warum sie durchgebrannt ist, und sagt es niemandem.
Intelligente eFuses und Halbleiterschalter ändern das. Sie können Strom und Temperatur kontinuierlich messen, Überlast mit einem Modell statt mit einem Schmelzleiter beurteilen, auf Softwarebefehl öffnen, den Fehler orten und melden, sich bei geeigneten Bedingungen erholen und Lasten nach Priorität gezielt abwerfen. Zum ersten Mal wird Elektrizität zu einer beobachtbaren, steuerbaren Ressource.
Dieser Beitrag nennt diesen Wandel softwaredefinierte Energie (software-defined power). Der Begriff ist im Rechenzentrum bereits in Gebrauch; dieser Beitrag definiert ihn im Kontext der automobilen E/E: Zuteilung, Schutz und Priorität der elektrischen Energie werden von Software dynamisch nach dem Fahrzeugzustand entschieden, statt einmalig zur Entwurfszeit von der Hardware festgelegt zu werden.
Belege aus der Serie liegen vor. Die „intelligenten Energiemodi“ der BMW Neuen Klasse schalten nicht benötigte Verbraucher je nach Fahrzeugzustand — Fahren, Parken, Laden, Update — ab; BMW nennt dafür eine Effizienzsteigerung von 20 % [T1, Unternehmensangabe]. Das Niedervoltsystem des NIO ET9 steuert jede elektrische Last elektronisch [T2].
5.2 Energie wird zum Aktor des Netzwerkmanagements
Sobald sich Elektrizität per Software steuern lässt, verbindet sie sich mit dem Netzwerkmanagement [Inferenz].
In einer herkömmlichen Architektur bedeutet „Schlafen“ eines Steuergeräts, dass sein Mikrocontroller in einen Energiesparmodus geht; es hängt weiter an Dauerplus und zieht weiter Ruhestrom. In einer Architektur mit softwaredefinierter Energie kann Schlafen bedeuten, dass das Zonensteuergerät seine Versorgung ganz abschaltet. Die Energieverteilung wird zum Aktor des Netzwerkmanagements.
Daraus entsteht eine neue Klasse von Arbitrierungsproblemen: Fernweckungen (aus der Telematikeinheit), zeitgesteuerte Weckungen (Zellausgleich, Nachladen der Niedervoltbatterie durch den DC-DC) und Ladeweckungen (Stecker eingesteckt) konkurrieren um Ressourcen zwischen „Niedervolt-Ladezustand, Ruhestrombudget und Sicherheitsrichtlinie“. Standby-Leistung und Weckverzögerung von Ethernet liegen beide über denen von CAN, weshalb viele Zonenarchitekturen CAN oder LIN als Kanal für Wecken und sicherheitsbezogenen Rückfall behalten.
5.3 OTA muss zuerst die Energie rechnen
Over-the-Air-Updates (OTA) sind ein weiterer Ort, an dem die Energieebene hineingezogen wird [Inferenz].
In einem Elektroauto kann ein OTA-Update auf zwei Arten versorgt werden: entweder nur aus der Niedervoltbatterie, begrenzt durch Ladung und Dauer; oder indem das Fahrzeug in einen eigenen Zustand „Hochvolt geschlossen, aber nicht fahrbereit“ versetzt wird, in dem der DC-DC kontinuierlich versorgt. Die zweite Variante wirft ein technisches Paradox auf: Wird ausgerechnet das Batteriemanagementsystem, das Steuergerät des Hochvoltverteilers oder der DC-DC selbst geflasht, ist die Komponente, die das Fahrzeug versorgt, die Komponente, die gerade aktualisiert wird.
Ein ausgereifter OTA-Orchestrator muss daher das Energiebudget lesen und der Energiezustandsmaschine Befehle geben können. Deep Dive 2026-09 argumentierte, die OTA-Granularität sei ein Indikator für die Abdeckung der Fahrzeug-Steuerungsebene; auf der Energieebene lässt sich ergänzen: Welche Domäne man aktualisieren kann, hängt davon ab, welche Domäne man während des Updates sicher versorgen kann.
5.4 Die Orchestrierung der Steuerungsebene erweitert sich vom Rechnen auf die Energie
Fasst man 5.1 bis 5.3 zusammen, kehrt man zum Rahmen vom September zurück. Deep Dive 2026-09 zerlegte die Fahrzeug-Steuerungsebene in drei Teile: Vertrag, Orchestrierung und Lebenszyklus. „Orchestrierung“ meinte Scheduling gemischter Kritikalität, Nachweis der Isolation, Funktionsmigration und Ressourcenarbitrierung — und die betrachtete Ressource war damals vor allem Rechenleistung.
Die Softwaredefinition der Energieebene bedeutet, dass sich das Objekt der Orchestrierung vom Rechnen auf die Energie erweitert.
Am deutlichsten zeigt das der Lastabwurf nach einem Fehler. Eine vernünftige Prioritätenfolge sieht etwa so aus [Inferenz]:
| Stufe | Lasten | Bei Energiemangel |
|---|---|---|
| S · Sicherheitssteuerung | Lenkung, Bremse, kritische Rechner, kritisches Netzwerk | zuletzt aufgegeben |
| A · Wahrnehmung und Lokalisierung | Schlüsselkameras, Radar, Lidar, Positionierung und Inertialnavigation | so lange wie möglich gehalten |
| B · Betriebsunterstützung | für sicheren Betrieb nötige Kühlpumpen und Thermomanagement | nach Bedarf gehalten |
| C · Sichtbarkeit und Rettung | Warnblinker, Außenbeleuchtung, Notruf, Türentriegelung | kritische Teile gehalten |
| D · Komfort | Komfortklima, Sitze, Infotainment, nicht kritische Beleuchtung | zuerst abgeworfen |
Diese Tabelle wird nicht von der Hardware entschieden, sondern im Moment des Fehlers von der Software ausgeführt. Es ist dasselbe Problem, das der Septemberbeitrag diskutierte — „wie sich ASIL-D-Bremsung und QM-Musikwiedergabe einen Chip teilen“ —, projiziert auf zwei Ebenen: Rechenleistung muss nach Kritikalität isoliert, Energie nach Kritikalität zugeteilt werden.
5.5 Der letzte Schalter ist physisch
Softwaredefinierte Energie hat eine Grenze, und die Regulierung zieht sie.
Seit GB 18384-2025 am 1. Juli 2026 in Kraft trat, wird vielfach über eine Anforderung berichtet: Fahrzeuge müssen eine unabhängige physische Ein-Griff-Abschaltung besitzen, die die bisherige softwaregesteuerte Abschaltung ersetzt; Fahrer oder Rettungskräfte können den gesamten Hochvoltkreis des Fahrzeugs mit einem einzigen Handgriff trennen [T2]. Dieselbe Norm verlangt, dass nach Öffnen einer Hochvolt-Servicetrennstelle aktive Teile innerhalb von 1 Sekunde auf eine sichere Spannung fallen und nach Öffnen einer Niedervolt-Servicetrennstelle Kreise der Klasse B innerhalb von 10 Sekunden [T2].
[Inferenz] Diese Anforderung widerspricht dem Trend zur softwaredefinierten Energie nicht; sie zieht genau die Grenze der Software: Software kann die Energieebene verwalten, aber der letzte Schalter muss physisch sein. Das ist dieselbe Struktur wie das Urteil von Deep Dive 2026-09 über den Einzug der KI in das Betriebssystem — probabilistische Intelligenz muss innerhalb deterministischer Steuerung laufen. Auf der Energieebene nimmt die „deterministische Steuerung“ eine härtere Form an als Code: einen Schalter, den ein Mensch mit der Hand umlegen kann.
E5 | Elektrizität wird zu einer beobachtbaren, steuerbaren und szenarioabhängig zuteilbaren Ressource; doch die Regulierung verlangt, dass der letzte Schalter physisch ist.
5.6 Die Ko-Evolutionsschleife auf der Energieebene
Schließlich gilt die Kernthese von Deep Dive 2026-09 — sobald Funktionen zu Software werden, beginnen Software-Workloads die nächste E/E-Architektur rückwärts zu gestalten — auch auf der Energieebene [Inferenz]:
- Erst nachdem Leapmotor die Steuerungslogik in der Mitte konzentriert hatte und „die übrigen Domänensteuergeräte nur noch ausführen“, ließen sich Verteilung und Verkabelung als „ein Gehirn + mehrere Zonen“ neu organisieren und wurden 48 V und ein 500-Meter-Kabelbaum möglich.
- BMWs intelligente Energiemodi brauchen Software, die Lasten einzeln abschalten kann; das erfordert programmierbare eFuses im Zonensteuergerät statt einer Reihe von Sicherungen.
- Tesla nennt „zuverlässige Autonomie unterstützen“ unter den Entwurfszielen seines 48-V-Steckverbinderstandards [T1]: Es ist der Autonomie-Workload, der die Schnittstellen des Niedervoltnetzes rückwärts definiert.
Zuerst kommt, was die Software tun muss; dann, wie der Strom verlegt wird. Die untere Hälfte der Ko-Evolutionsschleife hat sich auch auf der Energieebene zu drehen begonnen.
6. Von zuverlässiger Versorgung zu nachweisbarer Verfügbarkeit
6.1 Arbeitsteilung mit Der Fahrer tritt ab
Deep Dive 2026-08, Der Fahrer tritt ab, formulierte einen Vertrag für den fahrerlosen Betrieb. Seine Klausel „Redundanz der gesamten Kette“ lautet: Bremse, Lenkung, Energie und Kommunikation — jeder Pfad in die physische Welt braucht einen zweiten; fällt die Hauptversorgung aus, müssen sicherheitskritische Lasten nahtlos umschalten. Jener Beitrag diskutierte, warum der Vertrag unterschrieben werden muss und wie er Hersteller, Disziplinen und Wertschöpfungskette neu bepreist.
Dieses Kapitel tut nur etwas Engeres: Es entfaltet die Klausel „Energie“ des Vertrags — was sie technisch bedeutet, woran sie am häufigsten scheitert und welche Zahl ihr noch fehlt.
Zunächst ein verbreitetes Missverständnis. SAE J3016 wurde 2026 neu herausgegeben, die Stufendefinitionen blieben unverändert: L3 fährt unter begrenzten Bedingungen selbst und verlangt nach einer Warnung oder einem offensichtlichen Fehler die Übernahme durch einen Menschen; L4 fährt unter begrenzten Bedingungen selbst, ohne dass ein Mensch Risiken auflösen muss [T1]. J3016 ist eine Taxonomie; sie schreibt weder eine Spannung noch eine Energietopologie vor. L3 verlangt nicht von sich aus zwei Batterien, L4 nicht von sich aus 48 V. Was sich wirklich ändert, ist wer die Rückfallebene ist: Von L2 über L3 zu L4 wandert die Rückfallverantwortung vom Menschen zum System, und die Anforderungen an die Energie leiten sich aus dieser Verantwortungsverschiebung ab [Inferenz].
6.2 Verteilung ist nicht Verfügbarkeit
Die beiden vorigen Kapitel handelten von Verteilung: wie der Strom dorthin kommt, wie effizient, leicht und flexibel. Das autonome Fahren stellt eine andere Frage: Haben die kritischen Knoten nach einem Fehler noch Strom, und wie lange?
Dieser Beitrag trennt beides ausdrücklich:
| Verteilungsarchitektur | Verfügbarkeitsarchitektur | |
|---|---|---|
| Beantwortete Frage | wie der Strom dorthin kommt | ob nach einem Fehler noch Strom da ist, und wie lange |
| Objekte | Spannungsdomänen, DC-DC, Verteilerkästen, eFuses, Leitungen, Steckverbinder, zonale Verteilung | Energieredundanz, Wandlungsredundanz, primäre und Reserve-Versorgungspfade, Reservespeicher, Unabhängigkeit, gemeinsam verursachter Ausfall, Fehlertrennung, Wecken, Energiebudget des Manövers mit minimalem Risiko |
| Optimierungsziel | Effizienz, Gewicht, Kosten, Kabelbaumlänge | Resilienz, Nachweisbarkeit |
E4 | Verteilung ist nicht Verfügbarkeit.
Beides kann völlig entkoppelt sein [Inferenz]. Ein Auto kann eine sehr fortschrittliche zonale 48-V-Verteilung haben — extrem kurzer Kabelbaum, sehr hohe Effizienz — und doch nur eine Energiequelle, einen DC-DC und einen Bus: effizient, aber nicht fail-operational. Umgekehrt kann ein herkömmliches 12-V-L3-Auto schwer sein und einen langen Kabelbaum haben, aber zwei Batterien und zwei unabhängige Versorgungspfade: nicht effizient, aber hoch verfügbar.
Effizienz ist nicht Resilienz. In D2 beobachtete diese Reihe, dass „sich die Zertifizierung funktionaler Sicherheit von der Architekturreife entkoppelt“ — europäische Hersteller führen bei der funktionalen Sicherheit und liegen bei der Zentralisierung zurück. Auf der Energieebene erscheint dieselbe Entkopplung in anderer Form: Wie fortschrittlich die Verteilung ist und wie stark die Verfügbarkeit, sind zwei unabhängige Achsen.
6.3 Die Unabhängigkeitskette
Was also sichert die Verfügbarkeit? Die übliche Antwort lautet „Redundanz“. Das Wort wird aber oft als „Verdopplung der Bauteile“ missverstanden.
Dieser Beitrag zerlegt die Energieredundanz in eine sechsstufige Unabhängigkeitskette [Inferenz, in Anlehnung an die Methoden von ISO 26262 zur Analyse von Unabhängigkeit und gemeinsam verursachten Ausfällen]:
| Stufe | Inhalt | Zu beantwortende Frage |
|---|---|---|
| 1 Energie | Haupt-HV-Batterie, NV-Reservespeicher, unabhängige Partitionen im Paket | Könnte eine Kollision, ein thermisches Ereignis oder ein Schützfehler Haupt- und Reserveenergie zugleich ausschalten? |
| 2 Wandlung | zwei DC-DC oder ein DC-DC plus unabhängiger Speicher | Teilen sich die beiden Busse letztlich einen DC-DC? |
| 3 Verteilung | A/B-Busse, getrennte Sicherungen und eFuses, getrennte Leitungsführung, Masse | Teilen sich beide Pfade eine Sicherung, ein Steckergehäuse, einen Massepunkt oder denselben Kabelkanal? |
| 4 Rechnen und Netzwerk | A/B-Recheneinheiten, A/B-Switches | Teilen sich die A/B-Netze einen Switch oder die Versorgung desselben Zonensteuergeräts? |
| 5 Aktorik | Lenkmotor mit Doppelwicklung, Doppelsteuergeräte, unabhängige Bremspfade | Kann die letzte physische Handlung noch stattfinden? |
| 6 Energiemanagement | Überwachung der Restenergie, Lastabwurf, Budget des Manövers mit minimalem Risiko | Wie viel Energie bleibt, und reicht sie, um das Auto in einen sicheren Zustand zu bringen? |
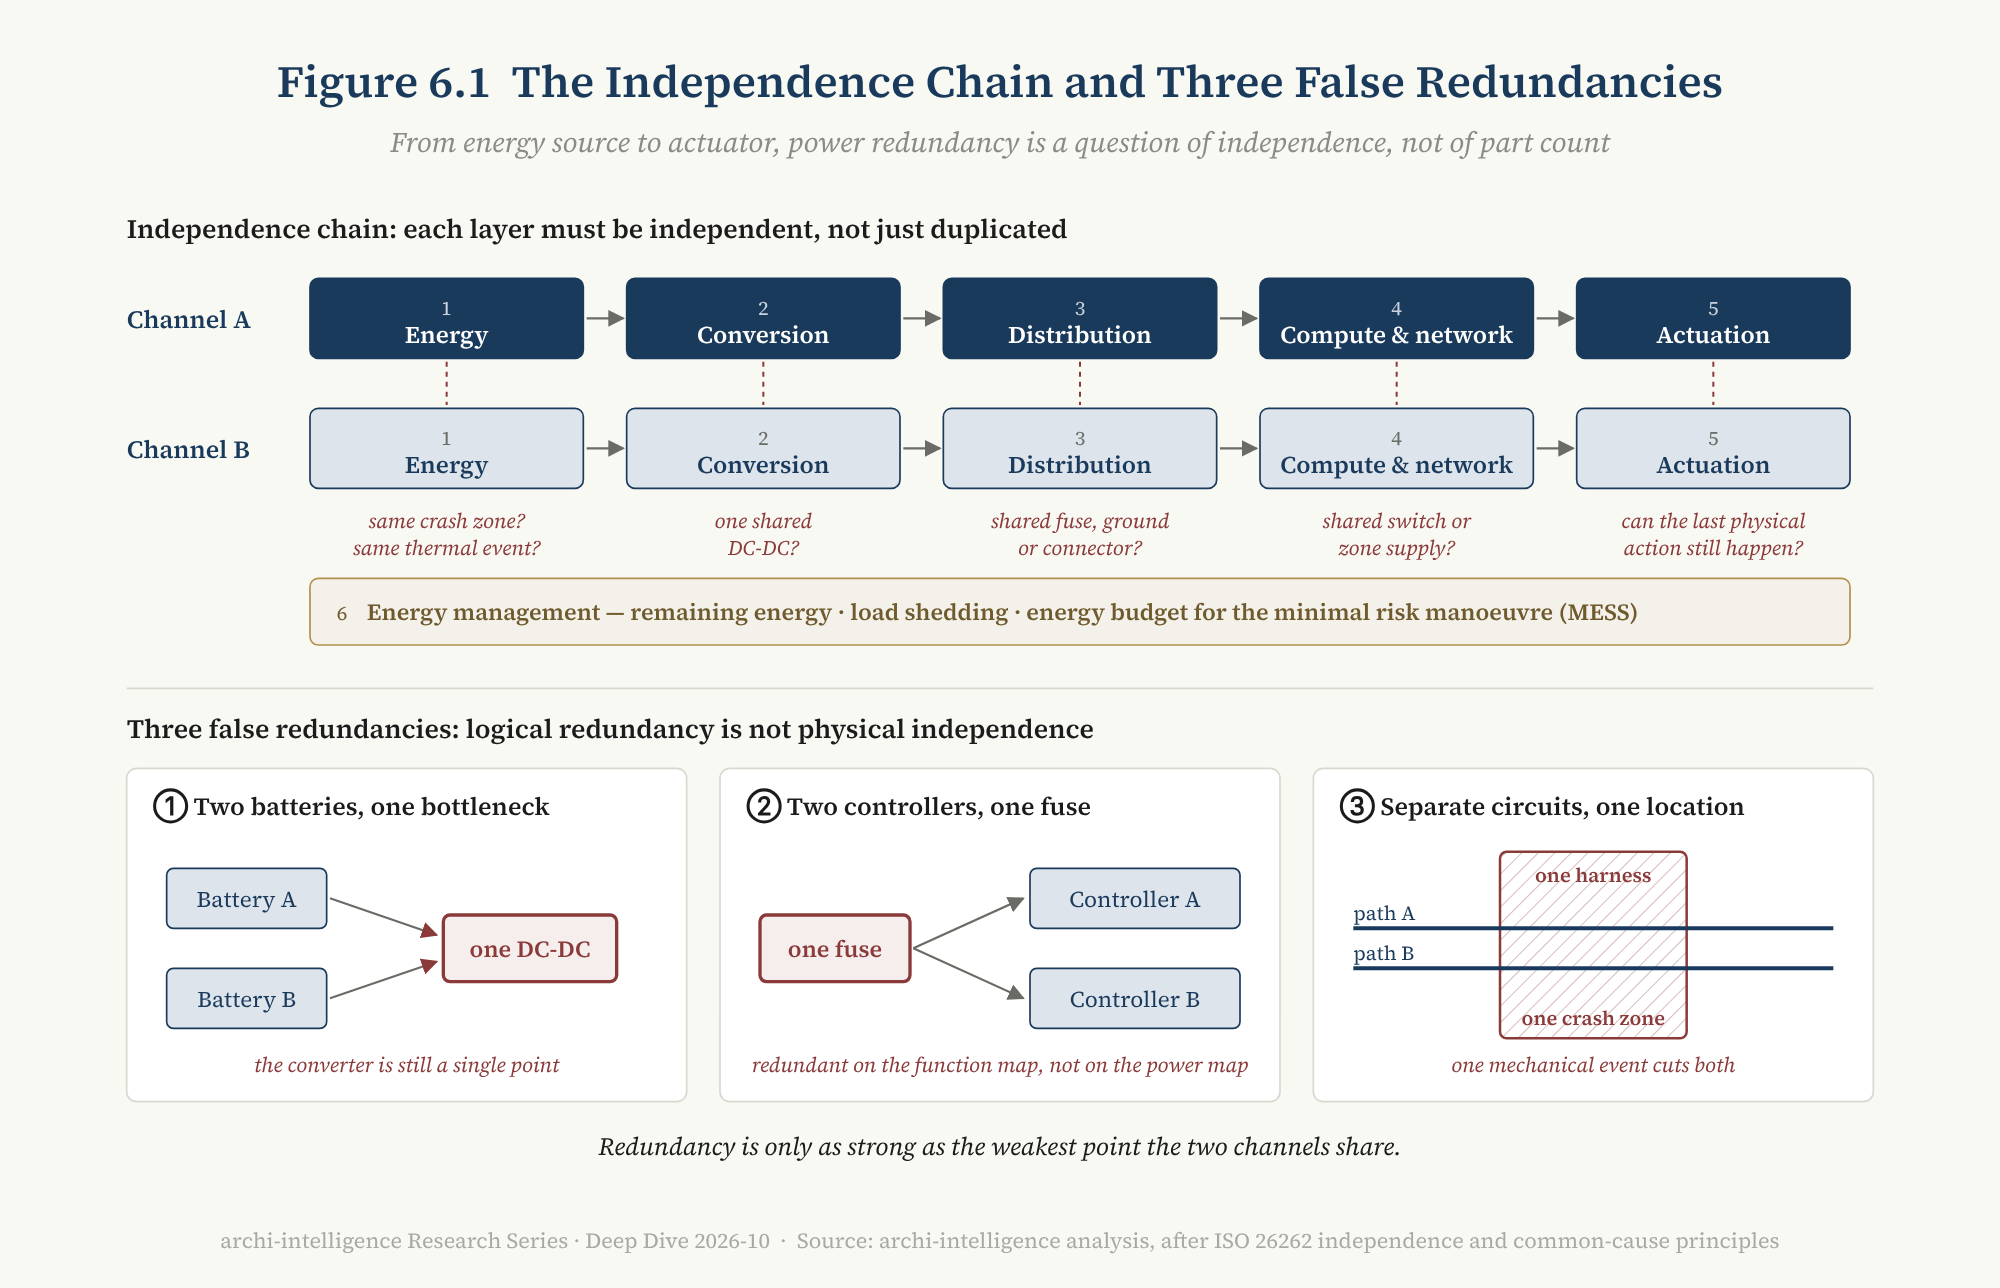
Abbildung 6.1 — Die Unabhängigkeitskette und drei Schein-Redundanzen. Lesehinweis: Die obere Hälfte ist ein A/B-Doppelkanal von der Energiequelle bis zum Aktor; die untere Hälfte zeigt drei Gegenbeispiele, die „redundant aussehen, aber eine gemeinsame Ursache teilen“. Die Stärke der Redundanz bestimmt der schwächste gemeinsame Punkt der Kette.
Die Anforderungen der ISO 26262 lassen sich hier in drei Fragen fassen: Sind die Pfade physisch unabhängig? Kann ein Fehler getrennt werden, statt sich auf den anderen Pfad auszubreiten? Funktioniert die Reserve tatsächlich — was periodische Selbsttests erfordert, sonst kann ein latenter Fehler die Reserve genau dann versagen lassen, wenn sie gebraucht wird [Inferenz, branchenübliche Praxis]?
6.4 Drei Schein-Redundanzen
Das häufigste Versagen von Redundanz ist nicht „keine Reserve“, sondern „die Reserve teilt etwas mit dem Hauptpfad“ [Inferenz]:
Schein-Redundanz 1: zwei Batterien, ein Engpass. Zwei Batterien speisen in denselben DC-DC oder denselben Verteilerkasten — der Engpass bleibt ein Einzelpunkt.
Schein-Redundanz 2: zwei Steuergeräte, eine Sicherung. Das Funktionsdiagramm zeigt Recheneinheiten A und B; im Energiediagramm hängen beide hinter derselben Sicherung.
Schein-Redundanz 3: elektrisch unabhängig, physisch am selben Ort. Zwei Versorgungspfade sind im Schaltplan völlig unabhängig, verlaufen aber durch denselben Kabelkanal, dieselbe Crashzone oder dasselbe Steckergehäuse. Ein mechanisches Ereignis trennt beide.
Die drei Beispiele haben eines gemeinsam: Sie werden erst sichtbar, wenn man Funktionsdiagramm und Energiediagramm übereinanderlegt. Das ist die praktische Bedeutung der „vierten Ebene“ aus Kapitel 4 — gelangt die Energieebene nicht in die Architektursicht, bleiben diese gemeinsam verursachten Ausfälle in Architekturreviews unsichtbar.
Logische Redundanz ist keine physische Unabhängigkeit.
6.5 Öffentliche Belege: wer was gesagt hat
Die Energietopologie gehört zu den am wenigsten offengelegten Teilen eines Fahrzeugs. Im Folgenden steht nur, was sich aus öffentlichen Quellen bestätigen lässt, mit einer notwendigen Warnung: Unterschiede in der Offenlegung sind keine Unterschiede in der Fähigkeit.
Mercedes-Benz DRIVE PILOT (L3). Das ist das klarste öffentliche Beispiel. Mercedes nennt als vier Kerne seiner redundanten Architektur Bremse, Lenkung, Energieversorgung und einen Teil der Sensorik; Batterie, Lenkmotor, Raddrehzahlsensoren und Rechenalgorithmen sind doppelt ausgeführt [T1–T2]; die US-Pressemitteilung nennt redundante Lenk- und Bremsaktoren sowie ein redundantes Bordnetz [T1–T2]. Der bei US-Behörden eingereichte Sicherheitsbericht nennt als Redundanzumfang Wahrnehmung, Rechnen, Lenkung, Bremse, Energieversorgung und fahrzeuginterne Kommunikation; die Analyse der funktionalen Sicherheit zielt auf fail-operational-Verhalten bei elektronischen Fehlern [T1].
Waymo (L4). Waymos 2020 veröffentlichtes Sicherheitsrahmenwerk nennt auf Hardwareebene Reserve-Lenk- und -Steueraktoren sowie einen Reserverechner und eine Reserveversorgung in der Rechenplattform [T1]. Seine konkrete Energietopologie hat es nicht veröffentlicht.
Tesla Cybertruck. Die 48-V-Batterie liefert redundante Energie für kritische Systeme wie die Servolenkung (siehe 2.3) [T1]. Eine strikte Unterscheidung ist nötig: Das ist Redundanz auf Bauteilebene bei einem Steer-by-wire-Modell, kein öffentlich begründeter L4-Sicherheitsnachweis.
NIO ET9. NIO beschreibt die Niedervoltversorgung des ET9 als „doppelt redundant“: Das Fahrzeug hat zwei 12-V-Systeme und ein 48-V-System, und die zwei Reserveversorgungen halten Netzwerk- und Chipversorgung in Extremsituationen aufrecht [T2]; NIO nennt Antrieb, Bremse, Lenkung, Wahrnehmung, Rechnen, Kommunikation und Energieverteilung als „sieben Redundanzen“ und beansprucht eine 30- bis 50-fache Zuverlässigkeitssteigerung [T1–T2, Unternehmensangabe]. Das ist eine der vollständigsten öffentlichen Beschreibungen eines chinesischen Herstellers, doch Topologiedetails (Zahl unabhängiger DC-DC, Umschaltzeit, Reservedauer) sind nicht öffentlich.
Chery × Bosch. Ihre 48-V-Architektur enthält ausdrücklich eine „unabhängige redundante Versorgung“, um automatisiertes Fahren, Bremse, Lenkung und andere kritische Systeme unter Extrembedingungen stabil zu halten [T2, Unternehmensangabe]; das Erstmodell ist noch nicht in Serie.
Chinas erste L3-Fahrzeuge. Zu Changan Deepal SL03 und Arcfox Alpha S, die im Dezember 2025 einen bedingten Marktzugang erhielten [T2], gibt es keine öffentlichen Informationen über die Auslegung der Energieredundanz.
6.6 Die fehlende Zahl: die Mindestenergie bis zum sicheren Zustand
Legt man die obigen Belege neben die geltende Regulierung, zeigt sich eine Lücke.
Vorschriften und Normen in vielen Ländern legen das Verhalten des Manövers mit minimalem Risiko fest: UN R157 stellt Anforderungen an das Manöver mit minimalem Risiko von Spurhaltesystemen; Chinas verbindliche Norm GB 44721-2026, Intelligente vernetzte Fahrzeuge — Sicherheitsanforderungen an Systeme für automatisiertes Fahren, veröffentlicht am 30. Juli 2026 und in Kraft ab 1. Juli 2027, gilt für L3 und L4 und regelt Auslösung und Ausführung von Strategien mit minimalem Risiko [T1–T2]; und die von China federführend erarbeitete UN-Globale Technische Regelung für automatisierte Fahrsysteme (ADS GTR) wurde im Juni 2026 angenommen [T2].
Was sie festlegen, ist, was das Fahrzeug nach einem Fehler tun muss. In öffentlichen Quellen haben wir jedoch keine Anforderung gefunden, die eine andere Frage beantwortet: Wie viel Energie ist dem Fahrzeug nach einem Energiefehler garantiert, um es zu tun? [Inferenz: gestützt auf Recherchen in öffentlichen Zusammenfassungen der Bestimmungen; die vollständigen Normtexte wurden nicht alle geprüft]
Dieser Beitrag nennt diese Zahl die Mindestenergie bis zum sicheren Zustand (Minimum Energy to Safe State, MESS):
MESS: die Mindestenergie, die das System garantieren können muss, vom Erkennen eines Energiefehlers bis das Fahrzeug einen Zustand minimalen Risikos erreicht hat und hält, und zwar bis zur Übergabe an Rettungskräfte oder Fernassistenz.
Sie lässt sich schreiben als:
E_MESS = ∫ P_critical(t) dt (t₀ → t_end) + Reservewobei die kritischen Lasten Wahrnehmung, Rechnen, Netzwerk, Lenkung, Bremse, notwendiges Thermomanagement und die für Warnung und Rettung nötigen Lasten (Warnblinker, Notruf, Türentriegelung) umfassen. t_end ist nicht der Moment, in dem das Fahrzeug steht, sondern der Moment der Übergabe an Rettungskräfte oder Fernassistenz: Bei L4 ist womöglich niemand an Bord, der übernehmen kann, und auch die Wartephase nach dem Halt (Warnblinker, Fernverbindung, Türentriegelung, Halten im Stillstand) verbraucht Energie — womöglich nicht weniger als das Manöver selbst [Inferenz].
[Inferenz] MESS macht aus der „Restladung“ statt einer Reichweitenfrage des Nutzers eine Sicherheitszustandsgröße. Ein L3-Fahrzeug, das auf der Autobahn einen Halt am Rand vollzieht, und ein städtisches L4-Fahrzeug, das im Verkehr einen sicheren Haltepunkt sucht, können MESS-Werte brauchen, die eine Größenordnung auseinanderliegen; und was diese Zahl trägt, ist genau die Auslegung der Stufen 1 und 6 der Unabhängigkeitskette aus 6.3. Sie gibt außerdem der Lastabwurftabelle in 5.4 ein berechenbares Ziel: Abwerfen dient nicht dem „Stromsparen“, sondern dazu, dass die Restenergie MESS abdeckt.
MESS ist kein geltender Normbegriff, sondern ein von diesem Beitrag vorgeschlagenes Konzept. Wir führen es als einen der Revisionsauslöser: Stellt eine wichtige Norm oder Vorschrift ausdrückliche Anforderungen an das Energiebudget nach einem Fehler, muss das Urteil dieses Abschnitts aktualisiert werden.
6.7 Zurück zu „ins Paket“: der Zielkonflikt zwischen Effizienz und Unabhängigkeit
Die in 2.4 offengelassene Frage lässt sich nun genauer beantworten. Die Niedervoltspeicherung in das Hochvoltpaket zu integrieren, ist bei der Verteilung ein klarer Gewinn: ein Teil weniger, ein Austausch weniger, geringerer Standby-Verbrauch. Bei der Verfügbarkeit verlegt es eine bisher physisch unabhängige Energiequelle in dasselbe Gehäuse wie die Hauptenergiequelle, physisch am selben Ort — genau die Struktur der „Schein-Redundanz 3“ aus 6.4 [Inferenz].
Das heißt nicht, dass Leapmotors Lösung unsicher ist: Der Niedervoltteil im Paket kann elektrisch vollständig unabhängig sein und gemeinsam verursachte Ausfälle durch die Konstruktion vermeiden; öffentliche Quellen legen diese Details nicht offen. Dieser Beitrag weist nur auf eine Analysemethode hin: Dieselbe Konstruktionsentscheidung kann im Verteilungskonto und im Verfügbarkeitskonto entgegengesetzte Ergebnisse verbuchen. Beide Konten müssen getrennt geführt werden.
6.8 Zusammenfassung
E4 (ausgeführt) | By-wire-Aktorik und Autonomie ab L3 machen die Energietopologie zur Topologie der funktionalen Verfügbarkeit. Das Wesen der Redundanz ist Unabhängigkeit, nicht verdoppelte Bauteile. Die letzte Zahl der Verfügbarkeit ist Energie.
7. Der Tisch 2026: welche Bahn angeführt wird
7.1 Es gibt keinen „globalen Hoch-/Niedervolt-Führer“
„Wer führt bei der Hoch- und Niedervolttechnik im Auto?“ hat keine Antwort, weil die Frage mehrere verschiedene Bahnen vermischt. Getrennt betrachtet hat jede Bahn einen klaren Führenden:
| Bahn | Beispiel | Worin es führt |
|---|---|---|
| 800-V-Serienpionier | Porsche Taycan (2019) | brachte 800 V vom Prototyp in die Serie |
| Ladekompatibilität über mehrere Spannungen | Hyundai E-GMP | Hochsetzen über Motor und Wechselrichter macht 400-V-Kompatibilität zur Plattformfähigkeit |
| 900 V+ und Integration der Leistungselektronik | Lucid | 926 V Systemspannung, Hochsetzen über die Motorwicklungen |
| Full-Domain-1000 V und Megawattladen | BYD Super e-Platform | zieht das Hochvolt-Upgrade durch die gesamte HV-Domäne, mit passendem Megawatt-Ladenetz |
| 900 V + By-wire + redundante Energieverteilung | NIO ET9 | Hochvolt, Steer-by-wire und doppelt redundante NV-Versorgung auf einer Flaggschiffplattform |
| Zonenkabelbaum + softwaredefinierte Energie | BMW Neue Klasse | Vier-Zonen-Kabelbaum, intelligente eFuses, Lasten nach Zustand abgeschaltet |
| Gesamtfahrzeug-Ko-Design | Tesla Cybertruck | Hochvolt der 800-V-Klasse × 48-V-Niedervolt × Steer-by-wire × Ethernet, als Einheit ausgelegt |
| 48-V-Standardisierung | Tesla LVCS; Chery × Bosch | der eine schreibt einen offenen Steckverbinderstandard; der andere bindet einen europäischen Zulieferer und einen chinesischen Hersteller an eine Architektur |
| HV–NV-Fusion | Leapmotor CTC 3.0 | separate NV-Batterie entfällt, NV-Speicher wandert ins Paket |
| Typgenehmigte L3-Energieredundanz | Mercedes-Benz DRIVE PILOT | weltweit erstes nach UN R157 typgenehmigtes L3, mit redundantem Bordnetz |
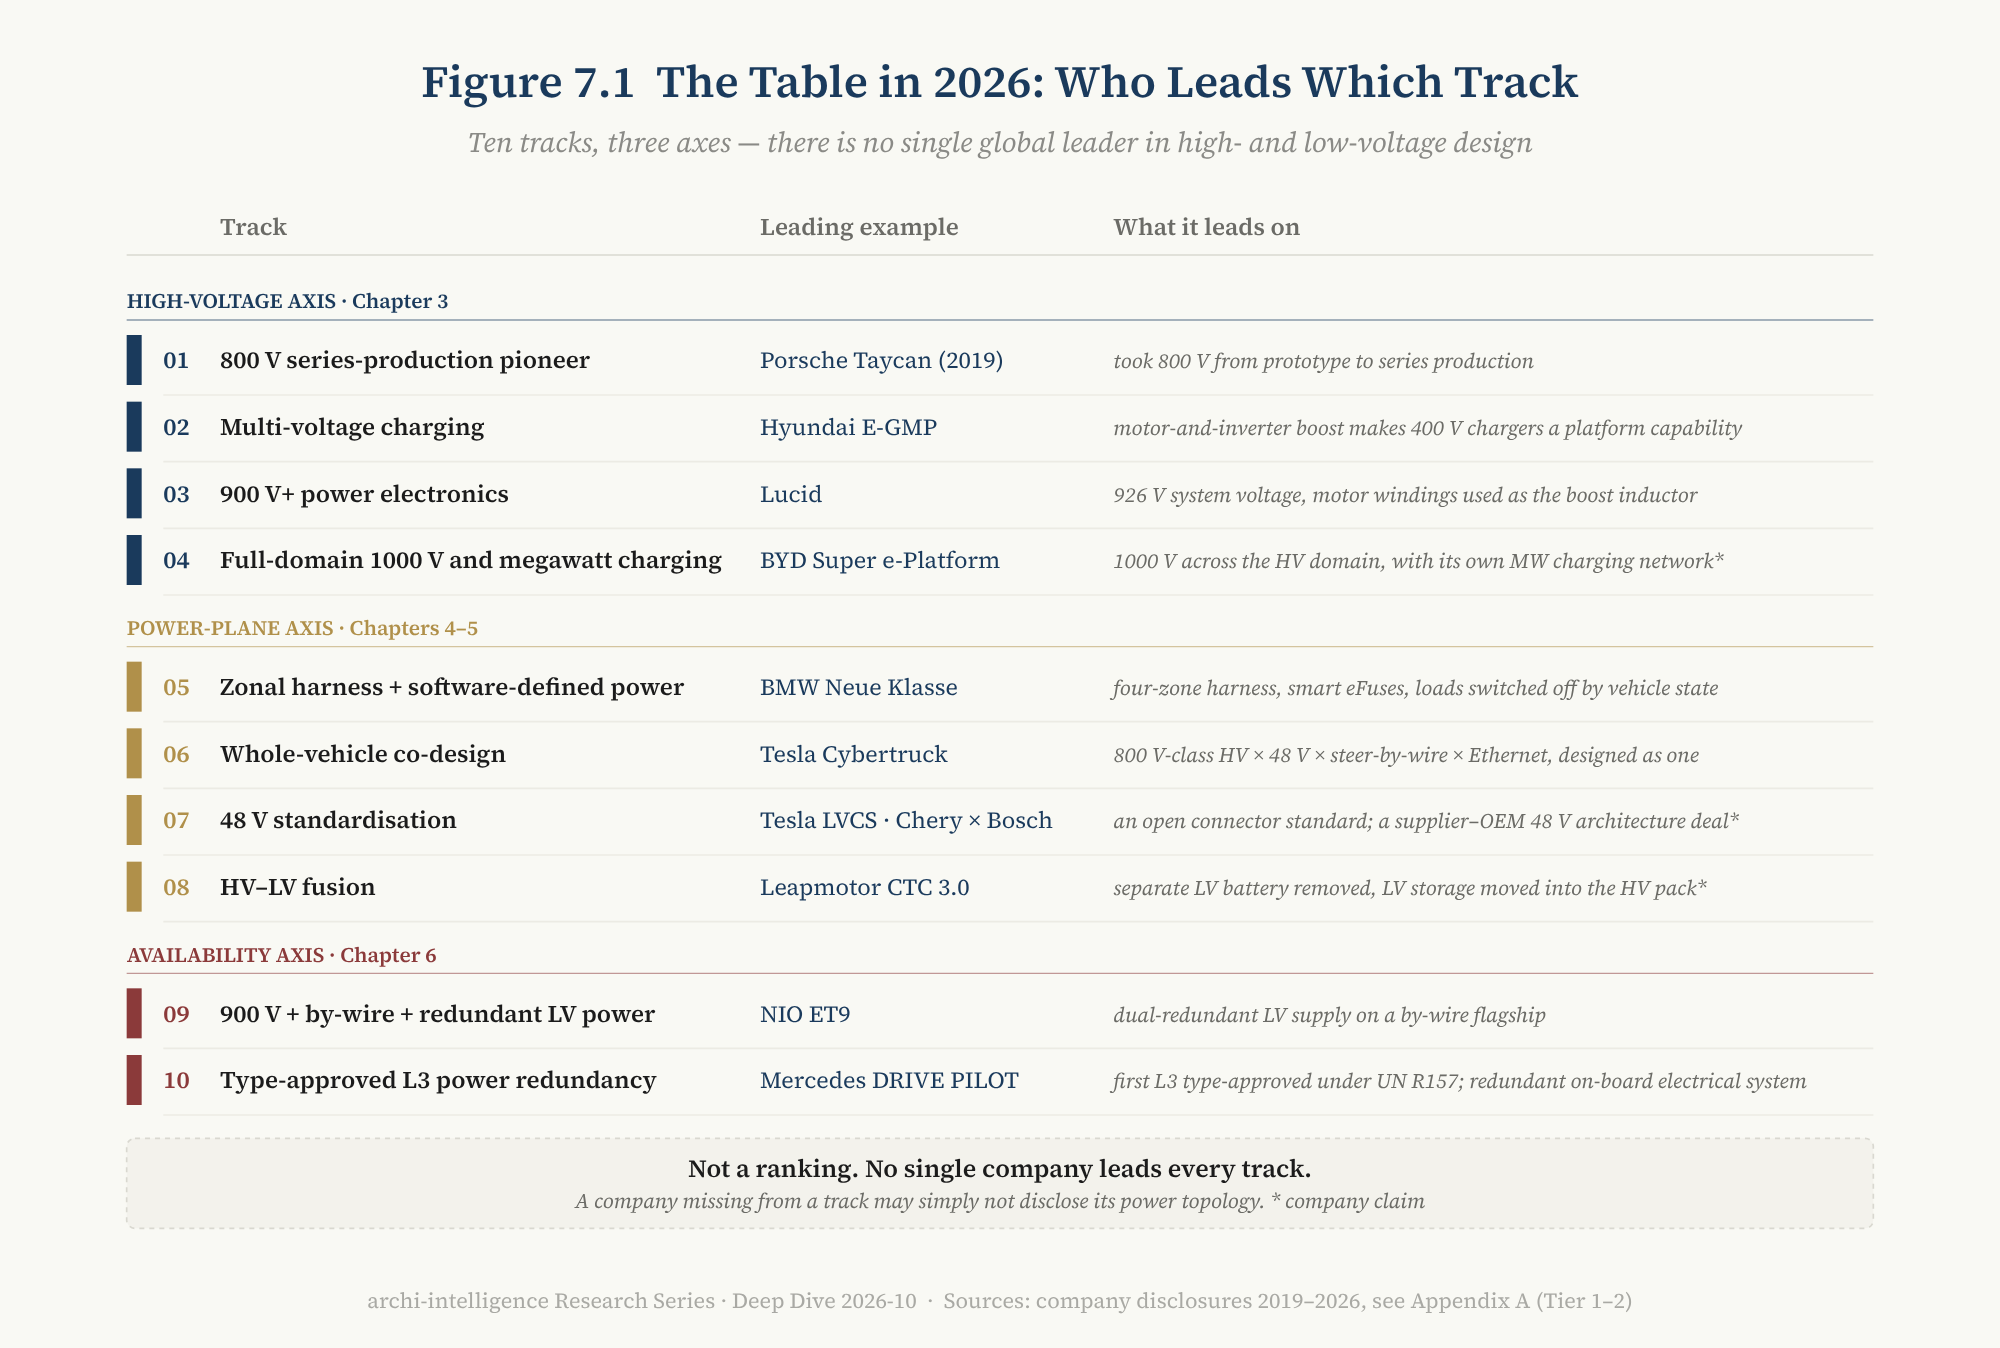
Abbildung 7.1 — Wer auf welcher Bahn führt. Lesehinweis: Die zehn Bahnen sind nach den drei Achsen dieses Beitrags gruppiert — Hochvoltachse (Kapitel 3), Energieebenen-Achse (Kapitel 4 und 5) und Verfügbarkeitsachse (Kapitel 6); jede Bahn nennt nur ein führendes Beispiel. Das ist keine Rangliste und keine Bewertungsmatrix Hersteller × Bahn. Ein Hersteller, der nicht erscheint, hat womöglich nur nichts offengelegt.
7.2 Tesla: Es führt beim Ko-Design, nicht bei der Spannung
Tesla gilt oft als „der Führende“ auf diesem Gebiet. Nach Bahnen zerlegt, stimmt dieses Urteil nur zum Teil.
Bei Hochvolt und Laden war Tesla weder Pionier, noch führt es. 800 V brachte Porsche 2019 als Erster in Serie; das Hochvolt des Cybertruck liegt nominal bei 700 V, mit einer Spitze von 325 kW an Nordamerikas Superchargern der vierten Generation [T2], während in China Megawattladen bereits an Modellen von BYD, Zeekr und anderen demonstriert wurde [T2, Unternehmensangabe].
Bei Niedervolt und Gesamtfahrzeug-Ko-Design ist Teslas Vorsprung real. Der Cybertruck ist das erste Serienfahrzeug, das 48 V von „einer Hilfsspannung des Antriebs“ zur „Hauptniedervoltarchitektur des Fahrzeugs“ erhob, gemeinsam mit Steer-by-wire und Ethernet ausgelegt; LVCS machte daraus anschließend einen allen offenstehenden Schnittstellenstandard.
Doch der Vorsprung ist noch demonstrativ. Zum Datenstand dieses Beitrags sind Teslas Serienfahrzeuge mit fahrzeugweitem 48 V nur der Cybertruck und der Cybercab; Model 3 / Y nutzen weiterhin ein 16-V-Lithium-Niedervoltsystem [T2–T3]. [Inferenz] Tesla führt nicht bei einer Spannungszahl, sondern bei einer Architekturphilosophie: Hochvolt, Niedervolt, By-wire, Netzwerk und Zentralrechner als ein System optimieren.
7.3 Drei Architektur-Archetypen
Fasst man die zehn Bahnen noch einmal zusammen, zeigen sich drei Architektur-Archetypen [Inferenz]:
- Hochvolt-Leistungsoptimierer: Fokus auf 800 / 900 / 1000 V, Laden, Effizienz und Leistungsdichte. Porsche, Lucid und BYD sind typisch.
- Integratoren der Ladekompatibilität: Fokus auf nahtlose Kompatibilität zwischen Ladesäulen unterschiedlicher Spannung und auf bidirektionales Laden. Hyundai und Lucid sind typisch.
- Ko-Designer von Gesamtfahrzeug-Energie / E/E: Fokus darauf, Hochvolt, Niedervolt, Zonen, By-wire und Netzwerk gemeinsam auszulegen. Tesla und NIO sind typisch; BMW Neue Klasse und Leapmotors Plattform der nächsten Generation sind zu beobachten.
Die drei Archetypen schließen sich nicht aus; ein Hersteller kann zwei zugleich verkörpern. Sie beantworten aber verschiedene Fragen: Die ersten beiden optimieren eine Achse, das Hochvolt; der dritte optimiert die Beziehungen zwischen den vier Ebenen. Die Thesen dieses Beitrags zur vierten Ebene und zur Verfügbarkeit betreffen vor allem den dritten.
7.4 Eine Warnung zu diesem Tisch
Dieses Kapitel vergibt bewusst keine Bewertungen. Der Grund steht im Hinweis zur Textgattung: Die Energietopologie ist der am wenigsten offengelegte Teil eines Fahrzeugs. Mercedes-Benz wirkt in 6.5 „am klarsten“, zum Teil, weil es für die L3-Typgenehmigung und für Genehmigungen in US-Bundesstaaten Sicherheitsberichte einreichen musste; NIO ist klarer als andere chinesische Hersteller, weil es seine digitale Architektur zum Marktstart ausführlich erklärt hat. [Inferenz] Ein Hersteller, der in diesem Kapitel selten auftaucht, sagt womöglich nur wenig.
8. Lieferkette: 800 V im Preiskampf, 48 V hängt am Ökosystem
8.1 800 V: von „Gibt es das?“ zu „Lohnt es sich?“
2026 ist der Engpass von 800 V nicht mehr „Gibt es die Teile?“, sondern Kosten, Skalierung und Auslastung der Ladeinfrastruktur.
Siliziumkarbid ist das Schlüsselbauelement von 800 V und der deutlichste Gradmesser für die Reife dieser Lieferkette. Laut TrendForce lag der weltweite Umsatz mit N-Typ-Siliziumkarbidsubstraten 2024 bei etwa 1,04 Mrd. USD, 9 % weniger als im Vorjahr; Wolfspeed hielt 33,7 %, TankeBlue 17,3 % und SICC 17,1 % [T2]. Laut Yole hielten chinesische Unternehmen 2025 nahezu 40 % des Markts für Siliziumkarbidsubstrate (2021 etwa 10 %), und die Preise für Siliziumkarbidwafer fielen 2024 um etwa 30 % [T2]. Wolfspeed, einst Branchenführer, beantragte am 30. Juni 2025 ein vorverhandeltes Chapter-11-Verfahren und verließ es am 29. September mit einer Schuldenreduktion von etwa 4,6 Mrd. USD [T1].
[Inferenz] Wenn der Führende einer Lieferkette eine Insolvenzrestrukturierung braucht, um dem Preisdruck zu begegnen, liegt das Problem dieser Kette nicht mehr in der technischen Reife, sondern in Überkapazität und Margen. Das Risiko von 800 V verlagert sich von der Technik zur Geopolitik und zu den Finanzen.
Auf der Nachfrageseite steht die 800-V-Durchdringung in China noch am Anfang: Schätzungen verschiedener Institute zum Anteil der 800-V-Modelle an Chinas Pkw mit neuer Energie 2024 liegen zwischen 7 % und 8 % [T3].
8.2 48 V: Teile reif, Ökosystem nicht
Bei 48 V ist es fast umgekehrt [Inferenz]. Seine Kernteile — 48-V-Batterien, DC-DC, MOSFETs, intelligente eFuses, Steckverbinder — sind alle erhältlich, viele seit der Mildhybrid-Ära in Serie. Zonen-Referenzdesigns von Texas Instruments, Infineon und anderen Chipherstellern (siehe 4.3) zeigen, dass die Lieferkette bereit ist.
Ein Referenzdesign ist aber keine Serie. Was wirklich fehlt, sind die Hunderte Endpunkte aus 3.5: Fensterhebermotoren, Türschlösser, Leuchten, Pumpen, Lüfter. Ihre Lieferanten müssen neue Teile für einen Markt entwickeln, der noch keine Größe erreicht hat — ein klassisches Henne-Ei-Problem. Die Antworten fallen unterschiedlich aus: Tesla schrieb einen offenen Standard und lud alle ein; Hyundai hat Berichten zufolge ein eigenes System gewählt, um seine Lieferanten zu schützen [T3]; Chery und Bosch wählten die gemeinsame Entwicklung [T2]. Drittanbieter-Studien schätzen den Wendepunkt für 48-V-Architekturen auf etwa 2028 [T3].
800 V: Teile reif, Skalierung erreicht. 48 V: Teile reif, Ökosystem nicht.
8.3 Ein Vergleich: die umgekehrte Migration im Rechenzentrum
Kasten | Dasselbe physikalische Problem in zwei Branchen
Das Auto ist nicht die erste Branche, die auf das Problem „niedrige Spannung, hoher Strom“ stößt. Hyperscale-Rechenzentren sind denselben Weg längst gegangen: Das Open Compute Project (OCP) nutzt seit Jahren einen 48-V-Rack-Bus und wandelt im Server nahe der Last erneut.
Interessanter ist, was 2025–2026 geschah. Die von Microsoft, Meta und Google gemeinsam entworfene OCP-Spezifikation „Mt. Diablo“ (Diablo 400) treibt die Rack-Versorgung von 48 V DC auf ±400 V DC, um KI-Lasten von 100 kW bis 1 MW pro Rack zu tragen; OCP erklärt ausdrücklich, 400 V sei als Nennspannung gewählt worden, um die von Elektrofahrzeugen bereits aufgebaute Lieferkette zu nutzen und so Skaleneffekte, ausgereifte Qualität und effizientere Fertigung zu gewinnen [T1–T2]. NVIDIA hat eine 800-V-DC-Architektur für Rechenzentren vorgeschlagen [T3].
[Inferenz] Das ist weder „Autos kopieren Server“ noch „Server kopieren Autos“, sondern eine Infrastrukturkonvergenz zweier Branchen beim selben Leistungsdichteproblem — und 2026 läuft der Technologietransfer in beide Richtungen: Autos übernahmen 48 V aus dem Rechenzentrum, das Rechenzentrum übernimmt 400 / 800 V aus dem Auto. Das ist ein weiteres Auftreten des in D1 vorgeschlagenen Zwei-Schichten-Modells, hier bei der Energie: Die Infrastrukturschicht konvergiert branchenübergreifend.
9. Eine Linie, drei Governance-Regime
9.1 Physische Konvergenz
Kapitel 1 stellte fest, dass über die 60-V-Linie weltweit nahezu Einigkeit herrscht: UN R100, GTR 20, ISO 6469-3 und Chinas GB 18384-2025 ziehen sie an derselben Stelle, und Chinas neue Norm nennt die Harmonisierung ausdrücklich als Ziel [T1–T2]. Es gibt keinen physischen Unterschied zwischen „europäischen 800 V“ und „chinesischen 800 V“.
Die Unterschiede liegen über und unter der Linie: wer genehmigt, was geprüft wird, wie streng, und wer die Schnittstellen festlegt.
9.2 China: verbindliche Normen, die beschleunigen, Systemnormen, die vorangehen
2026 setzte China eine dichte Reihe verbindlicher nationaler Normen mit Bezug zur elektrischen Energie in Kraft:
- 1. Juli 2026: zwei verbindliche Normen am selben Tag in Kraft. GB 18384-2025 wirkt auf Fahrzeugebene und fügt die physische Ein-Griff-Abschaltung (siehe 5.5), einen Unterbodenaufpralltest (ein halbkugelförmiges Hindernis mit 150 mm Durchmesser trifft mit 35 km/h die Unterseite des Pakets) sowie Anforderungen an Sicherheitsfunktionen wie Warnungen bei Leistungsreduzierung, niedrigem Ladestand und Thermofehlern hinzu; bereits genehmigte Fahrzeugtypen haben eine Übergangsfrist bis 1. Juli 2027 [T1–T2]. GB 38031-2025 wirkt auf Batterieebene und verlangt, dass die thermische Ausbreitung „kein Feuer, keine Explosion“ verursacht [T1–T2].
- Eine Systemnorm für Hochvoltverbindungen. GB/T 37133-2025, Hochvolt-Verbindungssysteme für Elektrofahrzeuge, wurde am 28. Februar 2025 veröffentlicht und trat am selben Tag in Kraft; sie ersetzt die Norm von 2018 für „Hochvolt-Hochstrom-Kabelbäume und Steckverbinder“; zu den Verfassern gehören Huawei Digital Power, BYD, CATL, Xiaomi, Great Wall, Geely, TE Connectivity, Amphenol und Rosenberger; eine fremdsprachige Fassung erschien im April 2026 [T1]. Der Projekthinweis zur fremdsprachigen Fassung erklärt, im Ausland gebe es derzeit keine Norm auf IEC-/ISO-Ebene für fahrzeuginterne Hochvolt-Verbindungssysteme — die deutsche Praxis stütze sich vor allem auf den Verbandsstandard LV214, die US-Praxis auf USCAR-2 / USCAR-37, die japanische auf Herstellernormen —, daher sei es „notwendig, eine fremdsprachige Fassung zu erstellen und den chinesischen Ansatz bekannt zu machen“ [T1]. Das ist die Selbstdarstellung des Normgebers; dieser Beitrag hat die Aussage, „im Ausland gebe es keine Systemnorm“, nicht unabhängig geprüft.
- Automatisiertes Fahren. GB 44721-2026 tritt am 1. Juli 2027 in Kraft (siehe 6.6) [T1–T2].
[Inferenz] Chinas Besonderheit ist, dass Fahrzeuge, Batterien, Steckverbinder, Ladegeräte und netzseitige Ausrüstung in einem riesigen einheitlichen Markt sehr schnell gemeinsam evolvieren können, und die nationalen Normen sind der Taktgeber dieser Ko-Evolution. Das ist auch der strukturelle Grund, warum Chinas „Spannungswettlauf“ aggressiver ist als anderswo.
9.3 Europa: Typgenehmigung und Kultur der funktionalen Sicherheit
Europas System ist die Typgenehmigung nach UN-Regelungen (R100, R157, R155, R156), dazu ISO-Ingenieurnormen und die von deutschen Herstellern gemeinsam verfassten Lieferspezifikationen (für 48 V die LV148, die später zu VDA 320 und ISO 21780 wurde) [T1–T2]. Die Daten aus D2 zeigen europäische Hersteller in der Dimension funktionale Sicherheit weltweit vorn [T1, veröffentlichte Forschung dieser Reihe]; Mercedes-Benz erhielt als weltweit erster Hersteller eine L3-Typgenehmigung nach UN R157.
Europas neue Randbedingung liegt auf der Datenseite: Die EU-Batterieverordnung (EU) 2023/1542 verlangt für auf dem EU-Markt in Verkehr gebrachte Elektrofahrzeugbatterien einen Batteriepass; als Anwendungsdatum wird gemeinhin der 18. Februar 2027 genannt [T2]. Damit wird auch die Datenkette vom Batteriemanagementsystem zur Cloud zum Gegenstand der Compliance.
9.4 USA: Bundesnormen und Selbstzertifizierung
Der US-Weg sind die Federal Motor Vehicle Safety Standards mit Selbstzertifizierung statt Typgenehmigung. FMVSS 305 hat sich zu FMVSS 305a weiterentwickelt: Die endgültige Regel wurde am 20. Dezember 2024 veröffentlicht, ist mit GTR 20 harmonisiert, ergänzt Anforderungen an die Sicherheit des Batteriesystems und an Informationen für Einsatzkräfte und wird ab 1. September 2027 verbindlich [T1–T2]. Die Ladeschnittstelle in Nordamerika hat sich auf SAE J3400 vereinheitlicht (abgeleitet von Teslas NACS), und 2025 standardisierte J3400/2 den Steckverbinder bis 1000 V [T2].
9.5 Ladeschnittstellen: der gespaltenste Ort über der Linie
Wenn die elektrische Fahrzeugsicherheit konvergiert, ist die Ladeschnittstelle der Ort, an dem die drei Regionen am stärksten auseinandergehen: Chinas GB/T 2015 mit seinen Ausbaustufen und ChaoJi, Europas CCS2, Nordamerikas J3400 und das Megawatt Charging System (MCS) für schwere Lkw. Chinas Megawattladen für Pkw wird von den Herstellern vorangetrieben und kam vor den Normen, mit Lösungen, die teils zwei Stecker brauchen; Europa folgt einem Weg „Normen zuerst, Betreiber führen“; die USA vereinheitlichten zuerst die Schnittstelle und ergänzen 1000 V danach [Inferenz, auf Basis von T1–T2-Quellen]. Modelle für globale Märkte brauchen Mehrregionen-Varianten bei Ladeanschluss, Kommunikationsprotokoll und Hochsetzkompatibilität.
9.6 Zusammenfassung
E6 (Governance) | Auf derselben physischen 60-V-Grenze sind in drei Regionen drei Governance-Regime gewachsen: China beschleunigt über verbindliche Normen und geht mit Systemnormen voran; Europas Stärke sind Typgenehmigung und eine Kultur der funktionalen Sicherheit; die USA setzen auf Bundesnormen mit Selbstzertifizierung und haben die Ladeschnittstelle vereinheitlicht.
Das deckt sich genau mit dem Zwei-Schichten-Modell von Konvergenz und Divergenz aus D1: Die physische Grenze konvergiert; die Art, sie zu regieren, divergiert.
10. Das Messer an die eigene Kehle: Gegenargumente und Revisionsauslöser
10.1 Sieben Gegenargumente
Gegenargument 1: Energie ist ein technisches Detail, keine Architekturfrage. Antwort: Im Zeitalter von 12 V plus mechanischer Rückfallebene stimmte das (4.1). By-wire beseitigte die mechanische Rückfallebene, die Zonierung brach die organisatorische Trennung, 48 V brach „dieselbe Elektrizität“. Sind alle drei Prämissen weg, ist die Energietopologie die Topologie der funktionalen Verfügbarkeit (Kapitel 6).
Gegenargument 2: 48 V ist ein Tesla-Einzelfall; die Branche wird nicht folgen. Antwort: Zum Datenstand dieses Beitrags haben Ford, Leapmotor und Chery (mit Bosch) fahrzeugweite 48-V-Plattformen mit Serienstart um 2027 angekündigt; das sind aber noch Pläne. Das Urteil dieses Beitrags zu 48 V lautet „Richtung festgelegt, Tempo nicht“, und er führt das Tempo als Revisionsauslöser (10.2, Punkt 2).
Gegenargument 3: Hochleistungsaktoren werden direkt am Hochvolt hängen und 48 V umgehen. Antwort: Das 800-V-Aktivfahrwerk des Li Auto L9 Livis ist ein echtes Gegenbeispiel (3.6). Das Urteil dieses Beitrags lautet, dass offen ist, ob Hochleistungs-Fahrwerksaktoren an 48 V oder am Hochvolt hängen; setzt sich „direkt am Hochvolt“ durch, schrumpft der Wertraum von 48 V auf Lasten mittlerer Leistung. Auch das ist als Revisionsauslöser geführt.
Gegenargument 4: Redundanz ist zu teuer; L4-Flotten werden Hardware-Redundanz durch betriebliche Maßnahmen ersetzen. Antwort: Fernassistenz, Tempolimits und engere Einsatzbereiche können den Bedarf an mancher Hardware-Redundanz tatsächlich senken. Sie senken aber „wie viel MESS nötig ist“, nicht „ob MESS nötig ist“ — solange kein Mensch an Bord die Rückfallebene ist, muss nach einem Fehler immer Energie da sein, um das Auto in einen sicheren Zustand zu bringen.
Gegenargument 5: Niedervolt ins Hochvoltpaket zu integrieren, ist ein besserer Kompromiss als eine separate kleine Batterie. Antwort: Im Verteilungskonto ist das gut möglich; im Verfügbarkeitskonto muss gezeigt werden, dass der Niedervoltteil im Paket keinen gemeinsam verursachten Ausfall mit der Hauptenergiequelle hat (6.7). Dieser Beitrag urteilt nicht, was besser ist; er argumentiert nur, dass beide Konten getrennt geführt werden müssen.
Gegenargument 6: „Die vierte Ebene“ ist noch ein Framework. Antwort: Die vierte Ebene ist keine Reifegradleiter; sie definiert keine Stufen und vergibt keine Bewertungen. Sie ist eine Analyseperspektive mit einem einzigen Zweck: die Energie in Architekturreviews sichtbar zu machen. Sie widerspricht weder der Fünf-Dimensionen-Bewertung von D2 noch dem S0–S5-Stapelmodell vom September (4.2).
Gegenargument 7: Megawattladen bedeutet normalen Nutzern nichts; der Spannungswettlauf ist nur Marketing. Antwort: Dieses Gegenargument hat einiges für sich. Die Spitzenladeleistung hängt von speziellen Ladesäulen, der Batterietemperatur und einem schmalen Ladezustandsfenster ab, und ihr Nutzen im Alltag ist begrenzt. Auch deshalb vermeidet dieser Beitrag bewusst eine „Spannungsrangliste“ und fragt stattdessen nach der Full-Domain-HV-Durchdringung (3.3).
10.2 Sechs Revisionsauslöser
Tritt eines der folgenden Ereignisse ein, muss die entsprechende These dieses Beitrags revidiert werden:
| Nr. | Auslösendes Ereignis | Revidierte These |
|---|---|---|
| 1 | Eine zonale Serienplattform holt die Energieverteilung in ihrem Nachfolgemodell in einen zentralen Verteilerkasten zurück | E2 |
| 2 | Ford UEV und Leapmotor LEAP 5.0 gehen 2027 planmäßig mit 48 V in Serie, und bis Ende 2028 bringen mindestens zwei weitere Hersteller fahrzeugweite 48-V-Plattformen in Serie | das Tempo-Urteil „kommt langsamer voran“ in E3 |
| 3 | „Hochleistungsaktoren direkt am Hochvolt“ wird zur Hauptlösung neuer Plattformen | das Urteil von E3 zum Wertraum von 48 V |
| 4 | Ein L3- oder L4-Serienmodell erhält mit einer einpfadigen Niedervoltversorgung Typgenehmigung oder Marktzugang | E4 |
| 5 | Eine wichtige Vorschrift oder Norm stellt ausdrückliche quantitative Anforderungen an das Energiebudget nach einem Fehler | das Urteil in 6.6, „MESS ist die fehlende Zahl“ |
| 6 | ISO oder IEC veröffentlicht eine Systemnorm für fahrzeuginterne Hochvolt-Verbindungssysteme | das Urteil in 9.2, „China geht mit Systemnormen voran“ |
11. Fazit: drei Urteile und eine Warnung
Zurück zum Titel. Muskel und Nerv ist keine Redewendung — es ist die genaueste Beschreibung des Verhältnisses von Hoch- und Niedervolt: Im Betrieb versorgt der Muskel den Nerv; beim Start weckt der Nerv den Muskel; und im By-wire-Zeitalter bedeutet ein verletzter Nerv, dass das Auto nicht mehr beherrschbar ist.
Erstes Urteil: Elektrizität ist von Infrastruktur zu einem Teil der Funktion geworden. Deshalb braucht die E/E-Architektur eine vierte Ebene. Eine Zonenarchitektur, die nur ihre Daten zoniert hat, ist nur halb fertig; das Zonensteuergerät wird zu einem Randknoten, der Daten, Steuerung und Energie vereint — in der Logik dünner, in der Energie dicker. Um zu beurteilen, wie weit die Zonierung eines Fahrzeugs gediehen ist, lautet die Frage nicht „Wie viele Zonensteuergeräte?“, sondern „Sind Verteilung, Fehlertrennung und Energiequellen ebenfalls zoniert?“.
Zweites Urteil: Verteilung ist nicht Verfügbarkeit, und die letzte Zahl der Verfügbarkeit ist Energie. Effizienz und Resilienz sind zwei unabhängige Achsen. Das Wesen der Redundanz ist Unabhängigkeit, nicht verdoppelte Bauteile; logische Redundanz ist keine physische Unabhängigkeit. Vorschriften legen inzwischen fest, was ein Fahrzeug nach einem Fehler tun muss, nicht aber, wie viel Energie ihm dafür garantiert ist — eine Zahl, die wir die Mindestenergie bis zum sicheren Zustand nennen.
Drittes Urteil: 800 V ist eine vertikale Migration, 48 V eine horizontale; 48 V gewinnt der Vertrag, nicht die Spannung. Die 800-V-Lieferkette ist im Preiskampf angekommen, ihre Probleme sind Kosten und Geopolitik geworden; die Teile für 48 V sind reif, ihr Problem sind Hunderte Endpunkte und die Schnittstellen einer ganzen Lieferkette. Wessen Steckverbinder, Spannungsfenster und Trennregeln genügend Lieferanten übernehmen, der bestimmt die Kostenkurve von 48 V.
Eine Warnung: Halten Sie eine Spannungszahl nicht für eine Architektur. 400 V, 800 V, 1000 V, 12 V, 48 V sind Architekturklassen, keine Messwerte und schon gar keine Ranglisten. Je höher die Spannung, desto mehr nehmen die Erträge ab und die Kosten zu; je „fortschrittlicher“ 48 V wird, desto mehr muss es beantworten, ob es nach einem Fehler hält. Was ein Auto ausmacht, ist nicht, wie hoch seine Spannung ist, sondern in welcher Topologie die Elektrizität jeden Ort erreicht, der sie braucht — und ob sie noch dort ankommt, wenn etwas schiefgeht.
Software kann all das verwalten, aber der letzte Schalter ist weiterhin physisch.
Anhang A | Evidenzgrade und Hauptquellen
A.1 Evidenzgrade
| Kennzeichnung | Bedeutung |
|---|---|
| [T1] | Offizielle Primärquellen: Vorschriften- und Normtexte sowie amtliche Register, offizielle technische Dokumente und Pressemitteilungen von Herstellern und Zulieferern, offizielle Fahrzeug- / Werkstatthandbücher, Behördeneinreichungen |
| [T2] | Offizielle Präsentationen, offizielle Blogs und verlässliche unabhängige Berichterstattung; einschließlich Unternehmensangaben, im Text als „Unternehmensangabe“ gekennzeichnet |
| [T3] | Medienberichte, Sekundäranalysen und Schätzungen von Forschungsinstituten, nicht gegen Primärquellen bestätigt |
| [Inferenz] | Urteil des Autors, keine Tatsachenaussage |
Hinweis: Alle künftigen Zeitpunkte (Ford UEV 2027, Leapmotor LEAP 5.0 2027, BorgWarner 2029, FMVSS 305a 01.09.2027, GB 44721-2026 01.07.2027 usw.) sind Pläne oder Inkrafttretensdaten, keine eingetretenen Tatsachen. Referenzdesigns (Texas Instruments, Infineon) zeigen nur, dass die Lieferkette bereit ist, nicht, dass sie in Fahrzeugen verbaut sind.
A.2 Hauptquellen (nach Kapiteln)
Kapitel 1
- UN R100 Rev.3 — https://unece.org/sites/default/files/2024-01/R0100r3e.pdf
- GB 18384-2025 (System zur Volltextveröffentlichung nationaler Normen) — https://openstd.samr.gov.cn/bzgk/std/newGbInfo?hcno=36F2726143479B33E76BACB6BD2AF4B0 ; SESEC zur Harmonisierung mit R100 / GTR 20 / ISO 6469-3 — https://sesec.eu/?p=7358
- ISO 21780:2020 (bei Überprüfung bestätigt am 29.06.2026) — https://www.iso.org/standard/71607.html ; Auszug — https://cdn.standards.iteh.ai/samples/71607/9d608ba9e8414f02a19e68176c1660ac/ISO-21780-2020.pdf
- Tesla Cybertruck Fahrzeughandbuch: Subsystems (700 V nominal, 48 V 4 Ah) — https://www.tesla.com/ownersmanual/cybertruck/en_us/GUID-32CD64C8-5661-45A8-BFB6-35603858F7FB.html
- Tesla Cybertruck Werkstatthandbuch: MV Battery („mid voltage“) — https://service.tesla.com/docs/Cybertruck/ServiceManual/en-us/GUID-F6BB141A-3615-41DE-A7C7-4DDF405C9C21.html
Kapitel 2
- Tesla Cybertruck Fahrzeughandbuch: Electric Vehicle Components — https://www.tesla.com/ownersmanual/cybertruck/en_us/GUID-2233D4D1-D4E5-4897-9A41-DE8593381CAA.html ; Instructions for Transporters — https://www.tesla.com/ownersmanual/cybertruck/en_us/GUID-17ABBF87-8EB4-4FFC-8D79-B9FF53F7916D.html
- BorgWarner, 11.02.2026 — https://www.borgwarner.com/newsroom/press-releases/2026/02/11/borgwarner-set-to-deliver-power-packed-integrated-drive-module-and-generator-module-with-dual-inverter-to-major-north-american-oem
- Leapmotor-Technologietag (CTC 3.0): Gelonghui — https://m.gelonghui.com/news/5322459 ; The EV Report — https://theevreport.com/leapmotor-leap-5-0-architecture-ctc-3-0-battery ; Huxiu (Bedenken zu Reparaturkosten, T3) — https://www.huxiu.com/article/4890949.html
Kapitel 3
- Aptiv, How to Make the Leap to 48V Electrical Architectures — https://www.aptiv.com/en/insights/article/how-to-make-the-leap-to-48v-electrical-architectures
- Hyundai E-GMP — https://www.hyundai.com/worldwide/en/newsroom/detail/0000000812
- NIO ET9, offizielle Seite — https://www.nio.com/et9
- BYD Super e-Platform — https://byd.com/mea/news-list/byd-unveils-super-e-platform-with-megawatt-flash-charging?amp=&=
- Lucid Gravity (WardsAuto) — https://www.wardsauto.com/news/why-lucid-gravity-charges-past-tesla-even-at-tesla-chargers/778665/
- Tesla, Standardizing Automotive Connectivity (LVCS, 27.10.2024) — https://www.tesla.com/en_hk/blog/standardizing-automotive-connectivity
- Ford UEV (From The Road) — https://www.fromtheroad.ford.com/us/en/articles/2026/ford-electric-vehicle-platform-battery-efficiency ; SAE Mobility Engineering — https://saemobilus.sae.org/articles/ford-announces-48-volt-architecture-future-electric-truck-26autp04_10
- Chery × Bosch 48-V-Architektur (Gasgoo) — https://autonews.gasgoo.com/articles/market-industry/bosch-chery-deepen-cooperation-leading-mass-production-of-48v-vehicle-architectures-2048740519755198465
- Leapmotor LEAP 5.0 (Stockstar, Wiedergabe der offiziellen Mitteilung) — https://wap.stockstar.com/detail/IG2026091700003939
- Hyundai 48 V (Notebookcheck, T3) — https://www.notebookcheck.net/Hyundai-to-challenge-Tesla-with-48V-system-upgrade-for-all-its-cars-and-Boston-Dynamics-robots.1059617.0.html
- NIO ET9 digitale Architektur (IT Home) — https://www.ithome.com/0/817/972.htm
- Li Auto L9 Livis (KrASIA) — https://kr-asia.com/li-auto-uses-the-li-l9-livis-to-make-its-case-as-a-technology-company
Kapitel 4
- BMW Group, Four “Superbrains” for the Neue Klasse — https://www.bmwgroup.com/en/news/general/2025/superbrains.html
- NIO ET9 digitale Architektur (Gasgoo) — https://autonews.gasgoo.com/articles/news/nio-introduces-et9-models-advanced-digital-architecture-70035454
- TI TIDA-020094 — https://www.ti.com/tool/TIDA-020094
- GM zentrale Rechenplattform (zonale Aggregatoren) — https://news.gm.com/home.detail.html/Pages/news/us/en/2025/oct/1022-SDV-GM-centralized-vehicle-computer-platform-electric-gas-vehicles.html
Kapitel 5
- GB 18384-2025, Kernpunkte (The Paper) — https://m.thepaper.cn/newsDetail_forward_33458192 ; ArenaEV — https://m.arenaev.com/china_overhauls_ev_regulations_with_tough_mandatory_fire_safety_standards-amp-5983.php
Kapitel 6
- SAE J3016-2026 (ANSI Webstore) — https://webstore.ansi.org/standards/sae/sae30162026
- Mercedes-Benz DRIVE PILOT VSSA — https://group.mercedes-benz.com/dokumente/innovation/sonstiges/2023-03-06-vssa-mercedes-benz-drive-pilot.pdf ; redundante Architektur (Automotive World, Wiedergabe der offiziellen Mitteilung) — https://www.automotiveworld.com/news-releases/mercedes-benz-backs-redundancy-for-safe-conditionally-automated-driving ; US-Markteinführung (Automotive Fleet) — https://www.automotive-fleet.com/10207114/mercedes-benz-announces-automated-driving-system-drive-pilot
- Waymo Safety Framework (2020) — https://waymo.com/blog/2020/10/sharing-our-safety-framework/
- GB 44721-2026 (Xinhua) — https://www.news.cn/politics/20260804/b872e55762d9456080314e506299e4b6/c.html ; National Business Daily (ADS GTR) — https://www.mrjjxw.com/articles/2026-08-04/4531747.html
- Chinas erste L3-Fahrzeuge (CnEVPost) — https://cnevpost.com/2025/12/23/arcfox-deepal-secure-1st-dedicated-license-plates-l3/
Kapitel 7
- Porsche Taycan 800 V — https://newsroom.porsche.com/en/products/taycan/glossary-18550.html
- Tesla V4-Supercharger 325 kW (electrive, 29.01.2025) — https://www.electrive.com/2025/01/29/tesla-increases-to-325-kw-in-north-america-for-the-v4-supercharger
Kapitel 8
- TrendForce SiC-Substrate (Semiconductor Today) — https://www.semiconductor-today.com/news_items/2025/may/trendforce-120525.shtml
- Yole, Wolfspeed und der SiC-Wettbewerb — https://www.yolegroup.com/strategy-insights/wolfspeeds-bold-sic-bets-meet-tough-timing-and-growing-competition/
- Wolfspeed 8-K (SEC) — https://www.sec.gov/Archives/edgar/data/895419/000089541925000060/exhibit99_1050825.htm
- 800-V-Durchdringung: Zuosi Auto Research (Tencent News) — https://news.qq.com/rain/a/20250729A02BM600 ; Sina Tech — https://finance.sina.com.cn/tech/roll/2025-05-22/doc-inexiceh8106739.shtml
- ResearchInChina 48V PDN 2025 (BusinessWire) — https://www.businesswire.com/news/home/20250617989801/en/
- OCP, Mt Diablo (Diablo 400) — https://www.opencompute.org/index.php/blog/major-contributions-advance-ocp-open-systems-for-ai-at-apac-summit
Kapitel 9
- GB/T 37133-2025 — https://std.samr.gov.cn/gb/search/gbDetailed?id=2FF37940EB8DD753E06397BE0A0A413F ; Projekthinweis zur fremdsprachigen Fassung — https://std.samr.gov.cn/gfs/search/gfsDetailed?id=F159159B67EA0802E05397BE0A0A5F89
- GB 38031-2025 / GB 18384-2025 in Kraft (electrive) — https://www.electrive.com/2026/07/01/stricter-ev-and-battery-standards-take-effect-in-china/
- FMVSS 305a, Zusammenfassung der endgültigen Regel — https://jjkellercompliancenetwork.com/news/nhtsa-final-rule-federal-motor-vehicle-safety-standards-fmvss-no-305a-electric-powered-vehicles-electric-powertrain-integrity-global-technical-regulation-no-20-incorporat
- SAE J3400/2 (EE Power) — https://eepower.com/tech-insights/sae-j3400-2-sets-the-stage-for-quicker-smarter-nacs-charging/
- EU-Batterieverordnung (EU) 2023/1542 (EUR-Lex) — https://eur-lex.europa.eu/eli/reg/2023/1542
Veröffentlichte Forschung dieser Reihe
- D1 (2026-01), D2 (2026-02), D3 (2026-03), D4 (2026-04); Deep Dive 2026-08 Der Fahrer tritt ab; Deep Dive 2026-09 Ein System von Betriebssystemen.
Anhang B | Eingeführte und übernommene Begriffe
| Begriff | Status | Definition |
|---|---|---|
| Die vierte Ebene | hier eingeführt | die Energieebene: wie Energie verteilt, gewandelt und getrennt wird und wie sie nach einem Fehler neu konfiguriert wird. Gleichrangig mit Rechen-, Netzwerk- und Softwareebene. Eine Analyseperspektive, keine Bewertungsdimension oder Reifegradleiter |
| Verteilung ≠ Verfügbarkeit | hier eingeführt | die Verteilungsarchitektur beantwortet „Wie kommt der Strom dorthin?“; die Verfügbarkeitsarchitektur „Ist nach einem Fehler noch Strom da, und wie lange?“. Beides sind unabhängige Achsen |
| Full-Domain-HV-Durchdringung | hier eingeführt | der Anteil der Komponenten der Hochvoltdomäne eines Fahrzeugs, die nativ in einer bestimmten Spannungsklasse arbeiten. Vorerst eine Art zu fragen, keine quantifizierbare Kennzahl |
| MESS (Mindestenergie bis zum sicheren Zustand) | hier eingeführt | die Mindestenergie, die das System garantieren können muss, vom Erkennen eines Energiefehlers bis das Fahrzeug einen Zustand minimalen Risikos erreicht hat und hält, und zwar bis zur Übergabe an Rettungskräfte oder Fernassistenz |
| Softwaredefinierte Energie | übernommen (im Rechenzentrum bereits in Gebrauch); hier im Kontext der automobilen E/E definiert | Zuteilung, Schutz und Priorität der elektrischen Energie werden von Software dynamisch nach dem Fahrzeugzustand entschieden, statt einmalig zur Entwurfszeit von der Hardware festgelegt zu werden |
| Power-Zonal | Fachbegriff | Verteilung, Spannungswandlung und Fehlertrennung nach physischer Zone organisiert und vom Zonensteuergerät übernommen |
| Unabhängigkeitskette | Analyserahmen dieses Beitrags | sechs Stufen der Energieredundanz: Energie, Wandlung, Verteilung, Rechnen und Netzwerk, Aktorik, Energiemanagement |
Verhältnis zu den bestehenden Rahmen dieser Reihe: Keiner der obigen Begriffe revidiert eine veröffentlichte Schlussfolgerung von D1–D4, ändert die Fünf-Dimensionen-Bewertung oder AR-Zuordnung von D2 oder bildet eine neue Reifegradleiter. Die vierte Ebene hat Schnittstellen zu S0 (dem physischen E/E-Substrat) aus Deep Dive 2026-09 und zu D4 (funktionale Sicherheit) aus D2; siehe 4.2.
Anhang C | Abkürzungen
| Abkürzung | Vollform / Bedeutung |
|---|---|
| ADS GTR | UN-Globale Technische Regelung für automatisierte Fahrsysteme |
| AR0–AR5 | Architecture Readiness, die Architektur-Reifeleiter dieser Reihe |
| ASIL | Automotive Safety Integrity Level |
| CTC | Cell to Chassis |
| DC-DC | Gleichspannungswandler |
| eFuse | elektronische Sicherung |
| FMVSS | Federal Motor Vehicle Safety Standards (USA) |
| GTR 20 | UN-Globale Technische Regelung Nr. 20 (Sicherheit von Elektrofahrzeugen) |
| HV / NV | Hochvolt / Niedervolt |
| LVCS | Low-Voltage Connector Standard (Tesla) |
| MCS | Megawatt Charging System |
| MESS | Minimum Energy to Safe State, Mindestenergie bis zum sicheren Zustand (hier eingeführt) |
| MRM | Minimum Risk Manoeuvre, Manöver mit minimalem Risiko |
| MV | Mid Voltage, Teslas Serviceterminus für das 48-V-System des Cybertruck |
| OCP | Open Compute Project |
| OTA | Over-the-Air-Update |
| PoL | Point of Load |
| SiC | Siliziumkarbid |
| ZCU | Zonal Control Unit, Zonensteuergerät |
A revisable observation, not a locked claim — its revision triggers are stated within. Not investment advice.