archi-intelligence · Série de recherche · Deep Dive 2026-10
Muscle et nerf : haute et basse tension dans l'architecture E/E automobile
Données arrêtées au 17 octobre 2026
Contents
Résumé
La plupart des discussions sur la « haute et basse tension » automobile s’arrêtent à un seul chiffre : 400 V ou 800 V, 12 V ou 48 V. Cet article soutient que ce chiffre est la partie la moins importante.
Nous commençons par un nettoyage conceptuel : haute contre basse tension est d’abord une ligne de protection contre les chocs électriques (60 V en courant continu), non une valeur de tension ; « 800 V » est une classe d’architecture, non une mesure. Nous défendons ensuite la thèse centrale : dès que le calcul se centralise et que l’actionnement passe en by-wire, l’électricité cesse d’être une infrastructure de l’architecture E/E pour devenir une partie de la fonction elle-même. La haute tension est le muscle, la basse tension le nerf — et c’est le nerf qui réveille le muscle. Une voiture by-wire dont la batterie haute tension est pleine mais dont l’alimentation basse tension est à plat ne peut pas faire tourner ses roues avec le volant.
Deux thèses principales en découlent. Premièrement, l’énergie est le quatrième plan de l’architecture E/E, aux côtés du calcul, du réseau et du logiciel ; une architecture zonale n’est complète que si l’énergie est zonale elle aussi, et le contrôleur de zone devient un nœud périphérique qui réunit données, contrôle et énergie. Deuxièmement, la distribution n’est pas la disponibilité : un réseau 48 V zonal efficace répond à « comment l’électricité arrive-t-elle » ; la conduite autonome demande « après une défaillance, y a-t-il encore du courant, et pour combien de temps ». La seconde question exige une chaîne d’indépendance de la source d’énergie jusqu’à l’actionneur, et un chiffre que les réglementations et les normes actuelles n’exigent pas encore — que nous appelons l’énergie minimale jusqu’à l’état sûr (MESS).
Sur cette base, l’article distingue 800 V et 48 V comme deux types de migration différents, discute de l’énergie définie par logiciel et de sa limite physique, cartographie qui mène sur quelle piste, et décrit les trois régimes de gouvernance qui ont poussé sur la même frontière physique de 60 V en Europe, en Chine et aux États-Unis. La conclusion livre trois jugements et un avertissement, avec six déclencheurs de révision.
Note sur le genre
Cet article est un Deep Dive, non un Working Paper. La frontière entre les deux ne tient pas à la longueur mais au niveau d’engagement :
- Working Paper (D1–D4, DOI Zenodo) = affirmations verrouillées. Elles ne peuvent être révisées en silence et doivent résister à cinq ans de citations.
- Deep Dive (cette série) = observation disciplinée. Révisable et réfutable, explicitement présentée comme « ce que nous voyons maintenant », hors du système DOI.
Cet article hérite de la discipline épistémique des Working Papers — hiérarchisation des sources, preuves traçables, contre-arguments et modes de défaillance obligatoires — mais pas de leur caractère définitif. Il ne révise aucune conclusion publiée de D1–D4 et ne modifie ni le système de notation à cinq dimensions de D2 ni sa correspondance AR ; les scores de D2 qu’il cite sont ceux de la version publiée. Il ne note pas les constructeurs : la topologie énergétique est l’une des parties les moins divulguées d’un véhicule, et toute note ne pourrait reposer que sur l’inférence. Les niveaux de preuve sont marqués dans le texte par [T1], [T2], [T3] et [inférence] ; voir l’annexe A. Les concepts introduits par cet article et leurs définitions figurent à l’annexe B. Ses conclusions comportent des déclencheurs de révision (chapitre 10) ; si l’un d’eux se produit, une version révisée sera publiée avec les changements signalés.
Introduction : une voiture pleinement chargée dont le volant ne tourne pas les roues
Dans les Instructions for Transporters du Cybertruck, Tesla glisse un rappel que peu de gens remarquent : le Cybertruck utilise une direction by-wire, et si le véhicule n’a pas de courant, le volant ne peut pas faire tourner les roues [T1].
« Pas de courant » a ici un sens précis. Le même manuel poursuit : si le Cybertruck n’a plus de courant basse tension, il faut d’abord démarrer le système basse tension par une source externe ; et comme il utilise une architecture basse tension de 48 V, un démarrage depuis une source inférieure à 30 V (par exemple un autre véhicule ou un booster portable de 12 V) peut laisser certaines fonctions indisponibles ou dégradées [T1]. Autrement dit, la batterie haute tension peut encore contenir plus de cent kilowattheures, mais si cette petite batterie 48 V de 4 Ah défaille, le pick-up ne peut être ni poussé, ni dirigé, et ses portes ne s’ouvrent pas.
Ce n’est pas un défaut de conception de Tesla. C’est la conséquence inévitable d’un fait physique à l’ère du by-wire : la haute tension est le muscle de la voiture, la basse tension son nerf — et c’est le nerf qui réveille le muscle.
Cette série de recherche s’est arrêtée trois fois devant cette porte sans l’ouvrir. D2 a fait de « l’alimentation » un point de contrôle de la profondeur de redondance dans sa dimension sûreté de fonctionnement (D4). Le Deep Dive 2026-08, Le conducteur se retire, a rédigé un contrat pour l’exploitation sans conducteur, dont une clause dit : « si l’alimentation principale défaille, les charges critiques pour la sécurité doivent basculer sans interruption ». Le Deep Dive 2026-09, Un système de systèmes d’exploitation, a placé « la redondance de l’énergie et du réseau » dans S0, le substrat physique du plan de contrôle du véhicule, et a pris le « 48 V sur tout le véhicule » de Leapmotor comme exemple de boucle de co-évolution. Tous trois ont mentionné l’électricité ; aucun ne s’est arrêté pour en discuter.
C’est ce que fait cet article. Il pose une seule question :
Une fois le calcul centralisé et l’actionnement passé en by-wire, de quoi « l’électricité » devient-elle quoi, dans l’architecture E/E automobile ?
Notre réponse tient en quatre phrases, qui forment aussi l’ossature de l’article :
La haute tension est le muscle, la basse tension le nerf ; l’énergie est le quatrième plan ; la distribution n’est pas la disponibilité ; ce qui gagne le 48 V, c’est le contrat, pas la tension.
Développées, elles deviennent six jugements :
- E1 | Définition : haute contre basse tension est une ligne de sécurité, non un chiffre de tension ; « 400 V / 800 V / 1000 V » sont des classes d’architecture, non des mesures.
- E2 | Le quatrième plan : l’énergie est un quatrième plan aux côtés du calcul, du réseau et du logiciel. Une architecture zonale n’est complète que si l’énergie est zonale elle aussi ; le contrôleur de zone devient un nœud périphérique qui réunit données, contrôle et énergie.
- E3 | Deux migrations : 400 V → 800 V est une migration verticale d’électrification ; 12 V → 48 V est une migration horizontale de l’E/E. La seconde est techniquement plus simple mais avance plus lentement, car elle doit réécrire l’interface de toute une chaîne d’approvisionnement.
- E4 | Disponibilité : la distribution n’est pas la disponibilité. L’actionnement by-wire et l’autonomie à partir du niveau L3 font de la topologie énergétique une topologie de disponibilité fonctionnelle ; l’essence de la redondance est l’indépendance, non la duplication des pièces ; et le dernier chiffre de la disponibilité est l’énergie.
- E5 | Énergie définie par logiciel : l’électricité devient une ressource observable, contrôlable et allouable selon le scénario — mais la réglementation exige que le dernier interrupteur soit physique.
- E6 | Pistes : il n’existe pas de « leader mondial de la haute et basse tension », seulement des leaders sur différentes pistes ; et la même frontière physique a fait naître trois régimes de gouvernance dans trois régions.
Commençons par la tâche la plus élémentaire : nettoyer le terme « haute et basse tension ».
1. Le problème des noms : haute contre basse tension est une ligne de sécurité, non un chiffre de tension
1.1 Une ligne tracée à 60 volts
« Haute tension » et « basse tension » ont dans l’automobile une définition réglementaire très précise, et cette définition n’a rien à voir avec la puissance. Elle ne concerne que la possibilité qu’une personne soit blessée par l’électricité.
Le règlement ONU n° 100 définit comme haute tension tout circuit dont la tension de service est supérieure à 60 V en courant continu et au plus 1500 V, ou supérieure à 30 V en courant alternatif (efficace) et au plus 1000 V [T1]. L’ISO 6469-3 dit la même chose autrement : sous 60 V en courant continu, c’est la classe de tension A, qui ne requiert aucune protection contre les chocs électriques ; au-dessus, la classe B [T1]. Le R100 fixe aussi plusieurs limites strictes : après l’ouverture d’un connecteur, les parties actives doivent redescendre à une tension sûre en moins d’une seconde ; la résistance d’isolement doit être d’au moins 100 Ω/V sur un bus continu et de 500 Ω/V en alternatif [T1].
La norme obligatoire chinoise GB 18384-2025, Exigences de sécurité des véhicules électriques, publiée le 31 décembre 2025, remplace l’édition 2020 et s’applique aux types de véhicules nouvellement soumis à partir du 1er juillet 2026 ; ses notes de rédaction affichent explicitement l’objectif d’harmonisation avec l’ONU R100, le règlement technique mondial GTR 20 et l’ISO 6469-3 [T1–T2]. Sur cette ligne, il n’y a presque aucun désaccord dans le monde. Les désaccords se situent au-dessus et en dessous, ce que le chapitre 9 aborde.
Le premier corollaire de cette ligne est que le 48 V reste de la basse tension. Toute la raison de son faible coût est qu’il est conçu pour rester sous 60 V, et n’a donc besoin ni de câbles haute tension orange, ni de verrouillage haute tension, ni de surveillance d’isolement. Mais cette prémisse porte une condition souvent oubliée — transitoires compris. Si un réseau 48 V peut rester au-dessus de 60 V pendant une durée quelconque, il glisse au sens réglementaire dans le régime haute tension. C’est pourquoi l’ISO 21780:2020 isole la plage 58–60 V comme « plage de surtension supérieure » et exige des contre-mesures (la norme a été confirmée lors de son examen systématique le 29 juin 2026 et reste en vigueur) [T1].
1.2 Trois mondes de tension
« Une voiture 800 V » et « une voiture 48 V » suggèrent toutes deux que tout le véhicule fonctionne sous une seule tension. En réalité, une voiture moderne contient au moins trois mondes de tension :
| Couche | Tension typique | Ce qu’elle alimente |
|---|---|---|
| Haute tension (HT) | environ 200–1000 V+ | traction, recharge, gestion thermique de forte puissance |
| Réseau de bord (dorsale BT) | 12 / 24 / 48 V | calculateurs, capteurs, actionneurs, direction et freinage, carrosserie, calcul central |
| Point de charge (PoL) | 5 / 3,3 / 1,8 / 0,8 V… | à l’intérieur des puces et des calculateurs |
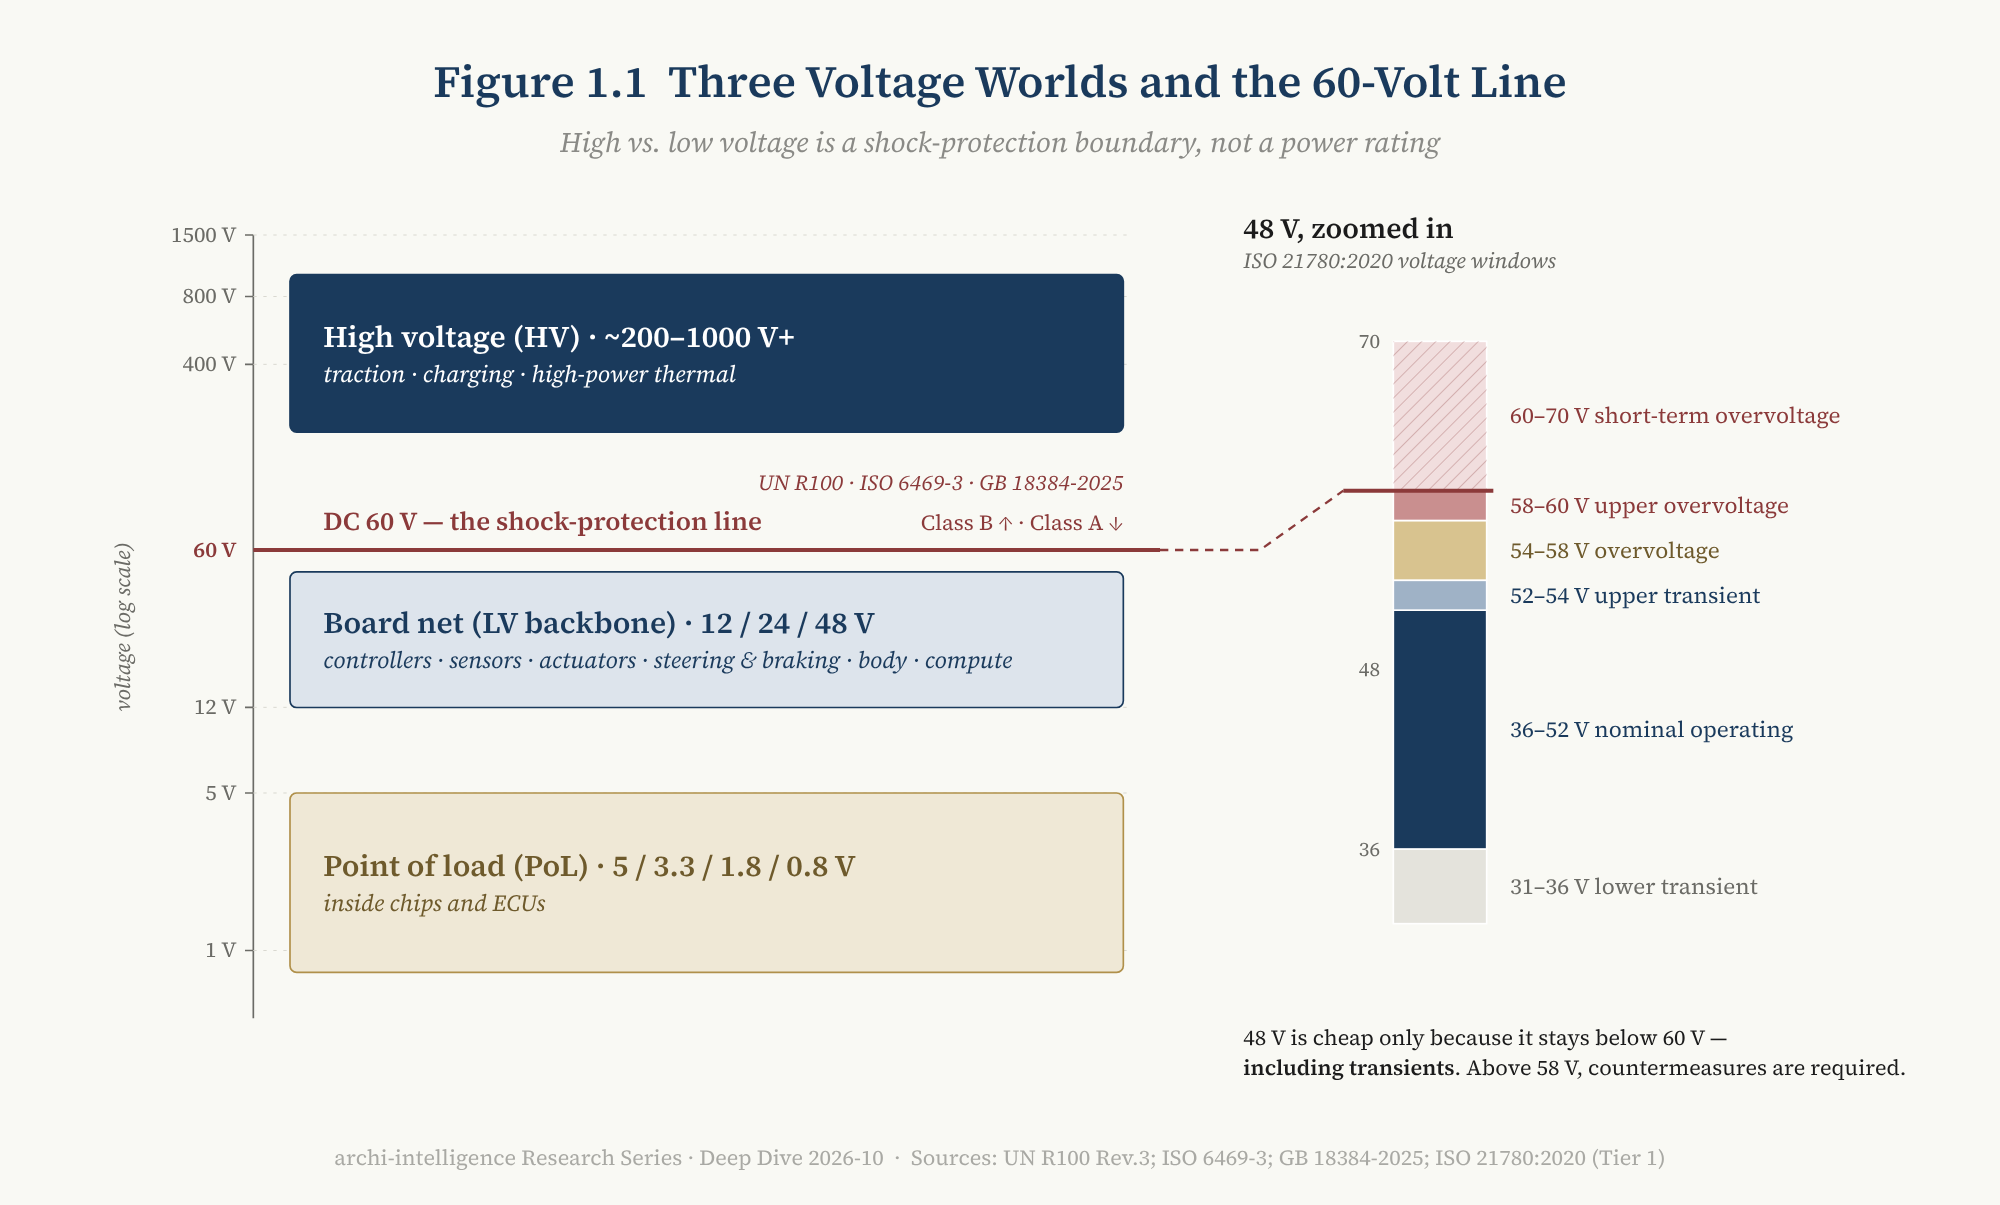
Figure 1.1 — Trois mondes de tension et la ligne des 60 volts. Note de lecture : la frontière entre classe A et classe B est tracée à 60 V en courant continu ; le réseau de bord 48 V se trouve sous la ligne, mais son plafond transitoire vient la toucher.
Une « voiture 48 V » signifie donc que la dorsale du réseau de bord passe de 12 V à 48 V, puis est abaissée dans les contrôleurs de zone et les calculateurs à 12 V et aux tensions des puces — et non que les puces fonctionnent directement en 48 V. C’est la même logique que le schéma des centres de données « bus de baie 48 V → conversion près de la carte », une analogie que le chapitre 8 reprend.
1.3 « 800 V » n’est pas une mesure
En marketing, « 800 V » est un chiffre. En ingénierie, il peut désigner au moins six grandeurs différentes :
tension de cellule → tension nominale du pack → fenêtre de fonctionnement du pack → tension du bus continu
       → tension de service maximale des composants → tension de blocage des composants (p. ex. SiC 1200 V)
Le Cybertruck en est le meilleur exemple. Il est souvent classé comme « architecture 800 V », et Tesla emploie elle-même ce terme, mais la page des caractéristiques du manuel du propriétaire officiel donne pour la batterie haute tension une tension nominale de 700 V en courant continu [T1]. Les deux ne se contredisent pas : « 800 V » est la classe de tension pour laquelle le choix des composants, la conception de l’isolement et la compatibilité de recharge sont dimensionnés ; 700 V est la valeur nominale.
Côté basse tension, la dénomination demande le même soin. Le manuel d’atelier de Tesla appelle le système 48 V du Cybertruck une architecture « mid voltage » (MV) [T1]. C’est un terme de service propre à Tesla, destiné à rappeler aux techniciens que le 48 V est plus dangereux que la basse tension classique ; dans le système ISO, le 48 V reste de la basse tension. Il ne faut pas non plus le confondre avec la « moyenne tension » de l’électrotechnique, qui se compte en kilovolts.
La conséquence est méthodologique : tout « classement » portant une tension marketing sur son axe compare des choses qui ne sont pas identiques. Quand le chapitre 7 compare les approches des constructeurs, il n’utilise aucun classement par tension. Il pose une autre question : jusqu’où cette classe de tension pénètre-t-elle dans le domaine haute tension du véhicule (voir 3.3) ?
1.4 Synthèse
E1 | Haute contre basse tension est une ligne de sécurité, non un chiffre de tension. « 400 V / 800 V / 1000 V » sont des classes d’architecture, non des mesures.
La définition semble relever du bon sens, mais elle fixe l’unité d’analyse de tout l’article. Ce dont nous discutons n’est pas « à quelle hauteur est la tension », mais selon quelle topologie, et sous quelles contraintes de sécurité, l’électricité atteint chaque endroit qui en a besoin — et si elle y parvient encore quand quelque chose tourne mal.
2. Muscle et nerf
2.1 En fonctionnement, la haute tension nourrit la basse tension
Dans une voiture électrique à batterie roulant normalement, l’énergie circule simplement :
batterie HT ──┬── onduleur → moteur (traction)
              ├── compresseur électrique / chauffage (thermique)
              └── DC-DC HT→BT → réseau de bord 12 V ou 48 V
                                 → contrôleurs de zone / calcul central / capteurs / actionneurs
La pièce la plus facilement négligée de cette chaîne est le convertisseur DC-DC. Dans une voiture thermique, le courant basse tension vient d’un alternateur entraîné par le moteur ; dans une voiture électrique, le DC-DC est l’alternateur. Ses modes de défaillance — perte de sortie, surtension de sortie — déterminent directement si tout le réseau basse tension peut encore fonctionner.
Mettez toutes les motorisations côte à côte et une migration commune apparaît :
| Motorisation | Haute tension de classe B ? | D’où vient le courant basse tension | Rôle de la batterie BT |
|---|---|---|---|
| Thermique | Non | alternateur entraîné par le moteur | démarrage + toutes les charges permanentes |
| Hybride léger 48 V | Non (le 48 V est en classe A) | alterno-démarreur 48 V à courroie → DC-DC | charges BT + secours pour le démarrage à froid |
| Hybride / hybride rechargeable / prolongateur d’autonomie | Oui | DC-DC HT→BT | réveil ; seule alimentation avant la fermeture des contacteurs HT |
| Électrique à batterie | Oui | DC-DC HT→BT (peut abaisser directement en 48 V) | idem ; remplaçable par du lithium, des supercondensateurs ou des solutions « dans le pack » |
Deux compléments. Premièrement, l’hybride rechargeable est souvent la motorisation à l’architecture énergétique la plus complexe : il porte à la fois une chaîne d’énergie mécanique, une chaîne de traction haute tension, une chaîne de recharge et une chaîne électrique basse tension, avec bien plus de combinaisons de défaillance qu’un électrique pur [inférence]. Deuxièmement, du point de vue E/E, un prolongateur d’autonomie se rapproche d’un « électrique plus générateur embarqué » : le moteur thermique n’entraîne pas les roues. La chaîne d’approvisionnement le tarifie déjà ainsi — en février 2026, BorgWarner a annoncé qu’il fournirait un module de traction intégré 800 V de deuxième génération et un module générateur à double onduleur pour les pick-up et grands SUV à prolongateur d’autonomie d’un grand constructeur nord-américain, avec un démarrage de production en 2029 [T2, déclaration de l’entreprise].
2.2 Au démarrage, la basse tension réveille la haute tension
Mais remontez l’horloge jusqu’au moment où le véhicule se réveille, et la causalité s’inverse :
batterie BT → contrôleur véhicule / gestion de batterie / contrôleurs de sécurité se réveillent
           → verrouillage HT et autotest d'isolement → fermeture du contacteur principal négatif → précharge
           → fermeture du contacteur principal positif → HT en ligne → démarrage du DC-DC → la HT commence à nourrir la BT
Les contacteurs haute tension ne sont sûrs qu’ouverts, et chaque contrôleur nécessaire pour les fermer fonctionne en basse tension. Une voiture dont la batterie haute tension est pleine mais la batterie basse tension vide est donc complètement « morte ». Ce n’est pas une erreur de conception ; cela découle inévitablement de la logique de sécurité selon laquelle le système haute tension doit rester isolé jusqu’à la fermeture des contacteurs [inférence, pratique courante du secteur].
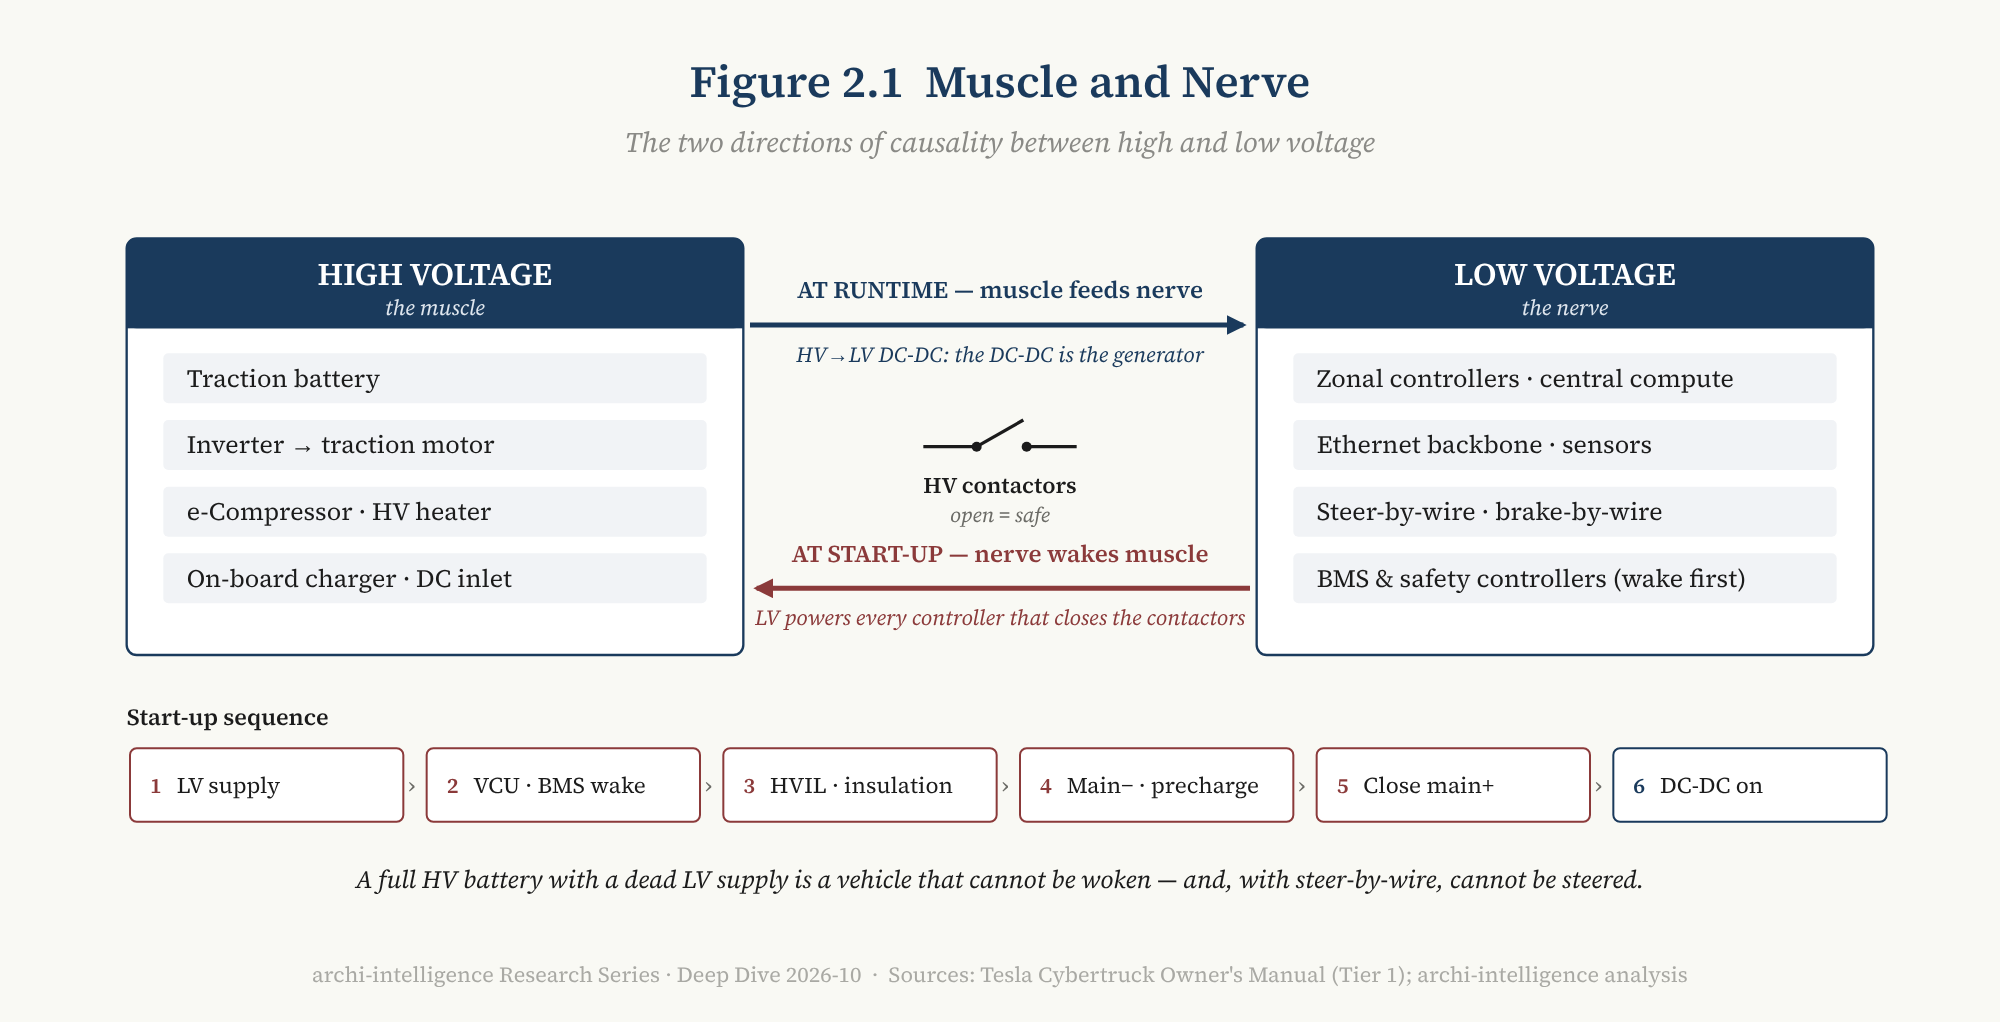
Figure 2.1 — Muscle et nerf. Note de lecture : en fonctionnement, la flèche va de la haute tension vers la basse tension (DC-DC) ; au démarrage, elle va de la basse tension vers la haute tension (réveil et fermeture des contacteurs). Les deux sens doivent être assurés pour que le système fonctionne.
2.3 Après le by-wire, le nerf devient la ligne de vie
À l’époque des colonnes de direction mécaniques et des freins hydrauliques, une défaillance basse tension signifiait « les fonctions de carrosserie et d’infodivertissement se dégradent » : sans assistance de direction, on pouvait encore tourner le volant plus fort ; sans assistance de freinage, appuyer plus fort. Une défaillance d’alimentation était un problème de fiabilité, non une question de savoir si la voiture restait contrôlable.
Le by-wire change cela. Le Cybertruck utilise une direction by-wire sur les quatre roues [T1], et son manuel du propriétaire décrit clairement le rôle de la batterie 48 V : quand la batterie haute tension est indisponible, la batterie 48 V alimente les systèmes basse tension comme les vitres, les portes et l’écran tactile, tout en fournissant une alimentation redondante aux systèmes critiques comme la direction assistée [T1]. La même documentation indique que les connecteurs 48 V sont bleus et que les fils 48 V sont enveloppés de ruban bleu ; la tension étant plus élevée que la basse tension classique, le travail sous tension comporte des risques accrus de blessure, d’arc électrique et de dommages aux composants [T1].
Lu ensemble, la conclusion est : à l’ère du by-wire, le réseau basse tension est lui-même devenu un système de sécurité de conduite. Une défaillance du 12 V signifiait autrefois « gênant » ; elle peut aujourd’hui signifier la perte simultanée de la direction, du freinage, du calcul de conduite automatisée, des commutateurs Ethernet et des contrôleurs de zone [inférence].
2.4 Supprimer la « petite batterie » ne supprime pas le domaine de stockage BT
Lors de sa journée technologique du 16 septembre 2026, Leapmotor a présenté sa « batterie fusion HT–BT CTC 3.0 » : la batterie basse tension séparée disparaît et un module basse tension est intégré dans le pack haute tension, géré par la batterie principale ; l’entreprise affirme que la capacité basse tension est multipliée par sept, que les utilisateurs évitent le coût de remplacement de la batterie basse tension, que les brevets correspondants sont ouverts au secteur et que les nouveaux modèles l’utiliseront à partir de 2027 [T2, déclaration de l’entreprise].
Pour l’utilisateur, c’est un soulagement : les batteries au plomb sont lourdes, durent peu et doivent être remplacées régulièrement. Pour l’architecture, il faut une description plus précise — on supprime une pièce séparée, pas la fonction de stockage d’énergie basse tension. La chaîne de démarrage de 2.2 reste valable : une partie de l’énergie doit encore pouvoir alimenter les contrôleurs pendant que les contacteurs haute tension sont ouverts. Ce qui change, c’est la frontière d’enveloppe de cette énergie : d’une batterie séparée au boîtier du pack haute tension.
Dès que la frontière d’enveloppe se déplace, plusieurs questions nouvelles apparaissent [inférence] :
- Défaillance de cause commune : un seul choc sous caisse ou un seul événement thermique pourrait-il emporter à la fois la source d’énergie principale et l’énergie de réveil ?
- Disponibilité après accident : après une collision, qu’est-ce qui alimente l’ouverture des portes, les feux de détresse et l’appel d’urgence ?
- Réparation et secours : si le module basse tension défaille, faut-il déposer le pack ? Des médias ont déjà soulevé la question, estimant que la main-d’œuvre de réparation pourrait augmenter sensiblement [T3].
Ces questions n’ont pas de réponse standard, et Leapmotor y a peut-être répondu dans sa conception (les sources publiques n’en disent rien). Mais elles montrent clairement la distinction que développe le chapitre 6 : « cette batterie a été supprimée » est une question de distribution ; « reste-t-il du courant après une défaillance » est une question de disponibilité.
2.5 Synthèse
La haute tension est le muscle, la basse tension le nerf. En fonctionnement, le muscle nourrit le nerf ; au démarrage, le nerf réveille le muscle. Tant qu’existaient des secours mécaniques, un nerf endommagé rendait seulement la voiture plus difficile à conduire ; à l’ère du by-wire, un nerf endommagé signifie que la voiture ne peut plus être contrôlée.
Voilà pourquoi l’électricité ne peut plus être traitée comme l’arrière-plan de l’architecture E/E. Mais avant d’aborder le quatrième plan, il faut défaire une autre confusion courante : 800 V et 48 V sont-ils le même type de migration ?
3. Deux courbes de migration
3.1 Une formule, deux décotes
Tout argument en faveur d’une tension plus élevée vient de la même paire de formules : la puissance est le produit de la tension par le courant, et la perte dans un conducteur est le carré du courant multiplié par la résistance. À puissance égale, une tension plus élevée signifie un courant plus faible :
| Saut de tension | Courant à puissance égale | Perte dans le conducteur à résistance égale |
|---|---|---|
| 12 V → 48 V | tombe à 1/4 | tombe à 1/16 |
| 400 V → 800 V | tombe à 1/2 | tombe à 1/4 |
| 800 V → 1000 V | tombe à 0,8 | tombe à 0,64 |
Mais la troisième colonne repose sur une prémisse : une résistance constante. En pratique, les ingénieurs profitent du courant plus faible pour amincir les conducteurs, et la résistance augmente. Le livre blanc 48 V d’Aptiv le dit clairement : les pertes peuvent « en théorie » tomber au seizième, mais à mesure que la section diminue la résistance augmente, et la perte réelle dépend de l’optimisation du système [T2].
Une clarification de l’article précédent de cette série s’impose ici. En traitant de la LEAP 5.0 de Leapmotor, le Deep Dive 2026-09 citait l’affirmation officielle de Leapmotor selon laquelle « les pertes thermiques du faisceau tombent à 1/16 de leur valeur initiale » [T2–T3]. Ce chiffre est la valeur théorique à résistance constante. En pratique, une grande partie du gain de la tension plus élevée est convertie en faisceaux, cosses et connecteurs plus fins, plus légers et moins chers, et non en une réduction des pertes d’un facteur seize. Cet article ne révise pas celui de septembre : sa formulation y était « selon l’entreprise », ce qui reste valable comme compte rendu de l’affirmation de l’entreprise ; cette section ajoute la prémisse physique derrière le chiffre.
3.2 La tension n’est pas un classement
Côté haute tension, la chronologie de production des sept dernières années se présente à peu près ainsi :
- Porsche Taycan (2019) a été le point de départ du 800 V en série, justifié par un courant divisé par deux à puissance égale, des conducteurs plus petits et plus légers, et une meilleure capacité de recharge rapide en courant continu [T1–T2].
- Hyundai E-GMP n’a pas innové sur le 800 V lui-même mais sur la compatibilité : il réutilise le moteur arrière et l’onduleur pour élever la tension d’une borne 400 V à 800 V, sans grand convertisseur élévateur séparé [T1].
- Lucid Gravity atteint une tension système de 926 V, en utilisant elle aussi les enroulements du moteur comme inductance d’élévation [T2].
- NIO ET9 revendique un « 900 V sur tout le domaine », avec une tension système maximale de 925 V, une puissance de recharge de crête de 600 kW, un courant de crête de 765 A et des modules en carbure de silicium 1200 V développés en interne [T1–T2].
- La Super e-Platform de BYD (mars 2025) revendique un « 1000 V sur tout le domaine », avec 1000 A et 1000 kW de recharge en crête [T2, déclaration de l’entreprise].
Lire cette chronologie comme « toujours plus haut, toujours plus avancé » est une erreur. Chaque palier de tension augmente le coût de chacun des éléments suivants : tension de blocage des composants, coordination de l’isolement, lignes de fuite et distances d’isolement, décharges partielles, contacteurs et fusibles, connecteurs, isolation des enroulements du moteur, courants de palier, compatibilité électromagnétique et vitesse de commutation, sécurité de maintenance et de secours, isolement en cas de choc, compatibilité avec les bornes de tension inférieure, ainsi que la chaîne d’approvisionnement thermique et des auxiliaires. Les rendements diminuent, les coûts augmentent. La tension optimale est un compromis d’architecture, non un indicateur du type « plus c’est haut, mieux c’est ».
3.3 Pénétration HT sur tout le domaine
Que faut-il alors comparer quand on compare les architectures haute tension de deux constructeurs ?
Cet article propose une mesure : la pénétration HT sur tout le domaine — combien de composants du domaine haute tension d’un véhicule fonctionnent nativement dans cette classe de tension, et combien ont encore besoin d’une conversion.
La question compte parce qu’une « voiture 800 V » peut être construite de deux manières tout à fait différentes :
Mise en œuvre A : batterie 800 V, moteur et onduleur 800 V,
                  mais compresseur électrique, chauffage, DC-DC et chargeur embarqué encore en 400 V, reliés par conversion.
Mise en œuvre B : tous les composants haute tension ci-dessus fonctionnent nativement en 800 V.
Les deux partagent une tension marketing, mais leur complexité système, leurs pertes de conversion et leurs exigences envers la chaîne d’approvisionnement sont entièrement différentes. BYD et NIO emploient tous deux le terme « tout le domaine » : BYD affirme que la batterie, le moteur, l’électronique de puissance et la climatisation passent ensemble dans la classe 1000 V [T2, déclaration de l’entreprise] ; NIO affirme que son système 900 V alimente la traction, la batterie, les contrôleurs, le DC-DC et d’autres composants [T1–T2]. Le terme « tout le domaine » est en soi un signal : le secteur a compris que la tension de la batterie n’est pas l’architecture haute tension du véhicule.
[inférence] La pénétration HT sur tout le domaine ne peut pas encore être mesurée précisément à partir des sources publiques — aucun constructeur n’a publié de « part de composants 800 V natifs ». Cet article la propose comme une manière de poser la question, non comme une note : la prochaine fois que vous verrez un chiffre de tension, demandez d’abord jusqu’où il s’étend.
3.4 Quatre réalités d’ingénierie du 48 V
Côté basse tension, le 48 V n’apporte pas seulement des fils plus fins, mais une série de problèmes d’ingénierie qui n’existaient pas en 12 V. Le livre blanc d’Aptiv en cite quatre [T2] :
- Arcs électriques. Un petit arc à l’ouverture d’un circuit 12 V s’éteint généralement de lui-même ; un arc en 48 V peut persister et détruire cosses et connecteurs. Les cosses ont besoin de plus d’espacement, le branchement sous charge doit être évité, et le recul des cosses ainsi que la corrosion de contact demandent de la vigilance.
- Corrosion électrochimique. Si un connecteur est accidentellement exposé à un électrolyte comme l’eau salée, le 48 V corrode les cosses bien plus agressivement que le 12 V, ce qui renforce les exigences d’étanchéité.
- Isolement des tensions mixtes. Le 48 V et le 12 V ne devraient de préférence pas partager un connecteur ; si c’est inévitable, ils doivent être physiquement séparés. Ils ne devraient pas non plus partager un goujon de masse — si le goujon se desserre, le courant peut passer d’un appareil 48 V à un appareil 12 V par la masse commune.
- Lignes de fuite et distances d’isolement. Concevoir selon l’IEC 60664-1, et protéger pour 60 V, non 48 V. La plupart des connecteurs classiques respectent les distances d’isolement, mais les lignes de fuite peuvent devoir être revues.
L’ISO 21780 définit un ensemble de fenêtres de tension pour le 48 V : 36–52 V est la plage de fonctionnement nominale, 52–54 V la plage transitoire supérieure, 54–58 V la surtension, 58–60 V la surtension supérieure, et la surtension de courte durée va jusqu’à 70 V [T1]. Ces fenêtres sont nées dans le contexte des hybrides légers 48 V, qui doivent supporter les surtensions dues à la récupération d’énergie de l’alterno-démarreur. Le réseau 48 V d’une voiture électrique à batterie est produit à partir de la haute tension par un DC-DC et n’a pas d’alterno-démarreur, si bien qu’en principe la fenêtre pourrait être plus étroite — mais à la date des données de cet article, aucune « fenêtre spécifique aux véhicules électriques » n’a été normalisée [inférence].
3.5 Migration verticale et migration horizontale
Regardez ensemble les montées en tension côté haute et basse tension, et elles s’avèrent être deux migrations de natures entièrement différentes.
| 400 V → 800 V → 1000 V | 12 V → 48 V | |
|---|---|---|
| Direction | Verticale : le long de la chaîne de traction et de recharge | Horizontale : à travers tout le véhicule |
| Objets concernés | quelques dizaines de composants de forte puissance : batterie, onduleur, moteur, chargeur embarqué, DC-DC, compresseur, boîtier de distribution HT, connecteurs | des centaines de points terminaux : calculateurs, moteurs, actionneurs, feux, pompes, ventilateurs, serrures, connecteurs, fusibles et interrupteurs — et les interfaces fournisseurs 12 V vieilles de plusieurs décennies qui les sous-tendent |
| Difficulté principale | composants, isolement, coût | organisation et écosystème : les fournisseurs développeront-ils des pièces 48 V pour un marché qui n’a pas encore atteint l’échelle |
| Architecture concernée | architecture d’électrification | architecture E/E |
Cela explique un paradoxe apparent : le 48 V est bien moins difficile techniquement que le 800 V, mais il avance beaucoup plus lentement. Le 800 V demande à quelques dizaines de fournisseurs de composants de forte puissance de monter en gamme ensemble ; le 48 V demande à toute une chaîne d’approvisionnement — y compris les fournisseurs de rang 2 et 3 qui fabriquent moteurs de lève-vitres, serrures de portes et liseuses — de changer d’interface en même temps. Ce n’est pas un problème d’ingénierie mais un problème de coordination : « qui bouge en premier » [inférence].
3.6 Trois voies BT, et une bataille d’interfaces
En 2026, le monde de la basse tension présente trois voies [inférence : la classification des voies est le cadre d’analyse de cet article] :
Voie 1 : une dorsale 48 V, bascule de tout le véhicule.
- Tesla : le Cybertruck (livraisons depuis 2023) a été le premier véhicule de série équipé d’un système 48 V sur tout le véhicule. En octobre 2024, Tesla a publié sa « norme de connecteurs basse tension » (LVCS) : s’appuyant sur l’architecture 48 V du Cybertruck, elle réduit à six le nombre de types de connecteurs du véhicule, couvrant plus de 90 % des équipements, adopte le bleu clair courant dans le secteur et invite ouvertement tous les fournisseurs et constructeurs à la rejoindre [T1].
- Ford : le pick-up électrique de taille moyenne de la plateforme UEV, dont la production démarre en 2027, utilisera le 48 V, abaissé directement depuis la batterie 400 V par un DC-DC ; Ford le présente comme son premier système basse tension 48 V [T1–T2].
- Chery × Bosch : le 24 avril 2026, au salon de Pékin, les deux ont signé un accord-cadre pour le développement conjoint et la production en série d’une architecture 48 V sur tout le véhicule, lancée avec la marque Exeed. Ils affirment que la capacité d’alimentation du véhicule passe à 15 kW (contre environ 3–4 kW pour les systèmes 12 V courants), que le système pèse plus de 10 kg de moins, que la réactivité du moteur de direction by-wire progresse de plus de 20 % et que la conception utilise une alimentation redondante indépendante [T2, déclaration de l’entreprise].
- Leapmotor LEAP 5.0 : l’architecture à contrôleur de domaine central « Four-Leaf Clover 5.0 » utilise le 48 V et l’Ethernet sur tout le véhicule, « les autres contrôleurs de domaine ne faisant qu’exécuter », avec un faisceau d’environ 500 mètres et de premiers modèles en production en 2027 [T2, déclaration de l’entreprise].
- Hyundai : demanderait aux fournisseurs de développer des pièces 48 V de bout en bout pour tous ses modèles et pour son activité robotique, et aurait choisi de ne pas adopter le schéma de Tesla afin de protéger sa propre base de fournisseurs [T3].
Voie 2 : choisir la tension selon la charge.
- NIO ET9 prend en charge à la fois le 12 V et le 48 V : le véhicule possède deux systèmes 12 V et un système 48 V, ce dernier étant réservé aux charges de forte puissance comme la suspension entièrement active [T2].
- Li Auto L9 Livis va plus loin : sa suspension active est branchée directement sur le 800 V, au motif que la puissance que peut fournir le 48 V est relativement faible [T2, déclaration de l’entreprise].
Voie 3 : la basse tension dans le pack.
- Leapmotor CTC 3.0 intègre le stockage basse tension dans le pack haute tension (voir 2.4). Elle peut se combiner avec la voie 1 : la plateforme de nouvelle génération de Leapmotor est à la fois 48 V sur tout le véhicule et à fusion HT–BT.
Le jugement de cet article : la migration du 12 V vers le 48 V devient une bataille d’interfaces dans le monde physique. Le Deep Dive 2026-09 soutenait qu’au niveau logiciel, ce que le secteur normalise réellement n’est pas « un OS automobile » mais les API véhicule et les contrats d’exécution. La même chose se produit sur le réseau basse tension : ce qui détermine la vitesse de la migration n’est pas le chiffre 48, mais qui fixe les « contrats physiques » — formes de connecteurs, fenêtres de tension, règles d’isolement, code couleur.
La LVCS de Tesla est un projet de contrat public ; l’accord Chery–Bosch en est un autre, entre un équipementier européen de rang 1 et un constructeur chinois ; Hyundai a choisi d’écrire le sien ; et l’ISO 21780 en reste aux fenêtres de l’ère des hybrides légers. [inférence] Le contrat qu’adopteront suffisamment de fournisseurs fixera la courbe de coût du 48 V. Ce qui gagne le 48 V, c’est le contrat, pas la tension.
E3 | 400 V → 800 V est une migration verticale d’électrification ; 12 V → 48 V est une migration horizontale de l’E/E. La seconde est techniquement plus simple mais avance plus lentement, car elle doit réécrire l’interface de toute une chaîne d’approvisionnement.
4. Le quatrième plan
4.1 Pourquoi les schémas d’architecture E/E ne dessinent jamais l’électricité
Ouvrez n’importe quel schéma d’architecture E/E d’un constructeur des vingt dernières années : vous y verrez des calculateurs, des bus, des passerelles et une répartition des fonctions, mais rarement un chemin d’alimentation. L’électricité n’y apparaît généralement que sous une seule étiquette : « 12 V ».
Il y avait à cela des raisons historiques [inférence] :
- Premièrement, tout fonctionnait avec la même électricité. Dans un monde 12 V uniforme, « ce calculateur est aussi en 12 V » ne distingue rien ; sur quel bus CAN il se trouve et à quel domaine il appartient, voilà ce qui intéresse l’architecte.
- Deuxièmement, les organisations séparaient les signaux de l’énergie. La répartition traditionnelle du travail chez les constructeurs est à peu près la suivante : l’équipe d’architecture E/E est responsable des calculateurs, des fonctions et des réseaux ; l’équipe faisceaux et distribution d’énergie (souvent appelée Bordnetz en allemand) des fils, fusibles, relais et connecteurs ; l’équipe groupe motopropulseur de la batterie, de l’alternateur et du démarreur. Un même véhicule peut avoir un modèle de fonctions et de réseau très abouti, sans modèle de bout en bout aussi abouti de ses dépendances énergétiques.
- Troisièmement, les commandes essentielles avaient encore des secours mécaniques. La direction avait une colonne, le freinage une hydraulique. Une panne d’alimentation ne signifiait pas une perte de contrôle, et l’électricité relevait donc de l’infrastructure plutôt que de la fonction.
Ces trois prémisses disparaissent en même temps : le 48 V brise « la même électricité », l’architecture zonale brise la séparation organisationnelle, et le by-wire supprime le secours mécanique.
4.2 Quatre plans
Cet article propose un cadre descriptif : la prochaine génération d’architecture E/E automobile a besoin d’au moins quatre plans pour être décrite.
| Plan | La question à laquelle il répond | Objets typiques |
|---|---|---|
| Plan de calcul | qui calcule, et où les fonctions sont déployées | calcul central, contrôleurs de zone, microcontrôleurs de sécurité |
| Plan réseau | comment circulent les données | Ethernet / réseaux temps réel, CAN, liaisons série haut débit |
| Plan énergie | comment l’énergie est distribuée, convertie et isolée, et comment elle est reconfigurée après une défaillance | haute tension / 48 V / 12 V, DC-DC, distribution, fusibles électroniques, chemins d’alimentation principal et de secours |
| Plan logiciel | qui orchestre ces ressources et gère leur cycle de vie | plan de contrôle du véhicule (contrat + orchestration + cycle de vie) |
La sûreté de fonctionnement, la cybersécurité et le diagnostic traversent les quatre plans.
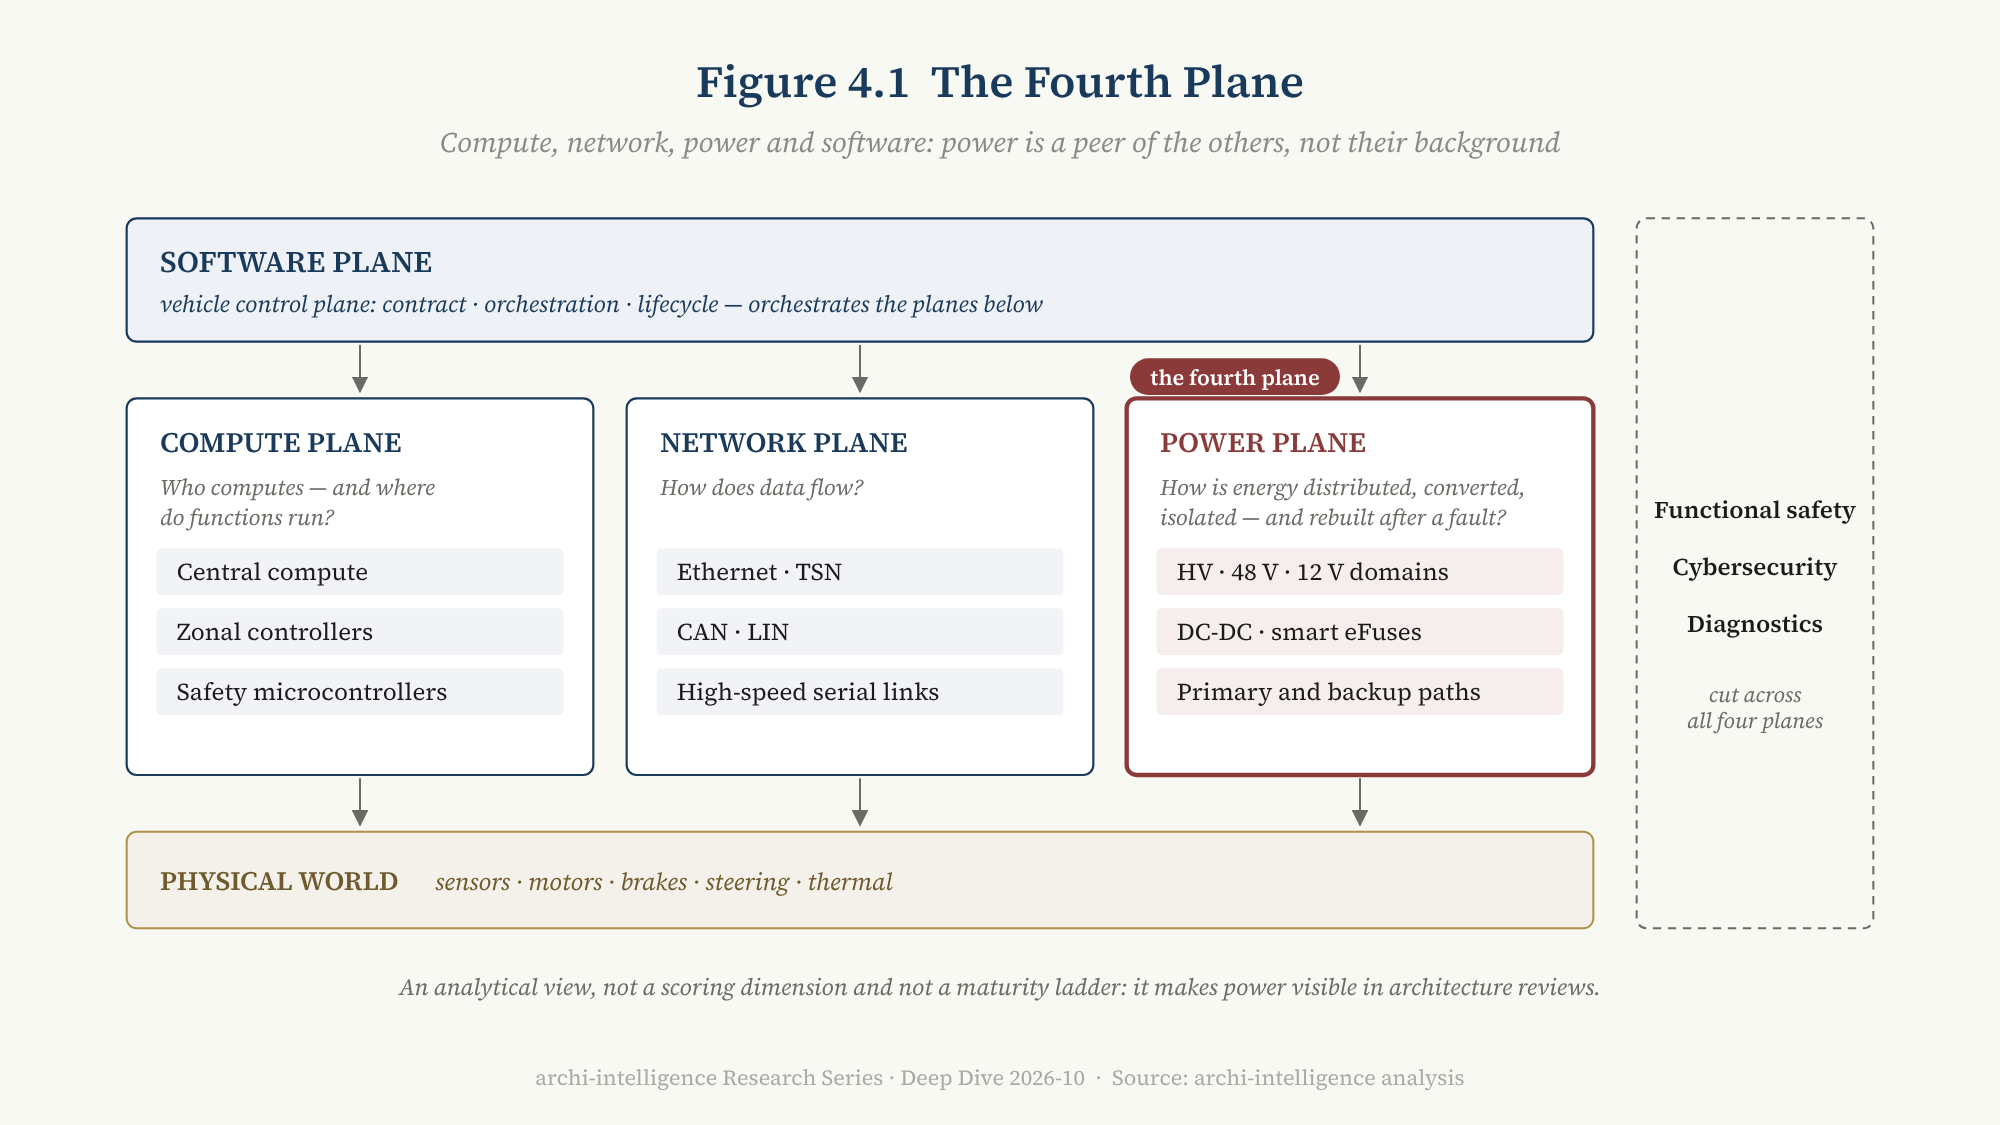
Figure 4.1 — Le quatrième plan : calcul, réseau, énergie, logiciel. Note de lecture : le plan énergie n’est pas un appendice du calcul ou du réseau mais une couche de même rang à leurs côtés ; le plan logiciel les orchestre tous par le haut ; la sûreté de fonctionnement traverse l’ensemble.
E2 | L’énergie est un quatrième plan aux côtés du calcul, du réseau et du logiciel.
Sa relation avec les cadres existants de cette série doit être énoncée clairement. Dans le modèle de pile à six couches du Deep Dive 2026-09, « la redondance de l’énergie et du réseau » relève de S0 (le substrat physique E/E) ; dans la notation à cinq dimensions de D2, « l’alimentation » est un point de contrôle de la profondeur de redondance dans la dimension sûreté de fonctionnement (D4). Le quatrième plan ne révise ni l’un ni l’autre ; il extrait la partie jusqu’ici enfouie dans S0 et D4 pour qu’elle puisse être vue pour elle-même. C’est une vue analytique, non une nouvelle dimension de notation, ni une échelle de maturité.
4.3 À moitié zonal
L’idée centrale de l’architecture zonale est d’organiser les calculateurs par emplacement physique plutôt que par fonction : les capteurs et actionneurs à l’avant se raccordent au contrôleur de zone avant, ceux de l’arrière au contrôleur arrière, et les contrôleurs de zone se relient au calcul central par une dorsale haut débit.
Appliquée aux seules données, cette idée n’est qu’à moitié réalisée. Imaginez une voiture dont le réseau est devenu « calcul central + dorsale Ethernet + contrôleurs de zone avant et arrière », mais dont l’énergie vient encore d’une boîte à fusibles centrale qui tire de longues lignes d’alimentation vers l’avant, l’arrière, les portes et l’habitacle — la partie la plus lourde et la plus longue du faisceau est précisément celle qui n’a pas été zonée [inférence].
Le zonage n’est complet que lorsque l’énergie est elle aussi organisée par zone — distribution, conversion de tension et isolement des défauts organisés par zone physique et pris en charge par le contrôleur de zone. Cet article appelle cela Power-Zonal. En 2025–2026, cela a commencé à apparaître sur des véhicules de série :
- BMW Neue Klasse : le faisceau zonal divise le véhicule en quatre zones — avant, centre, arrière et pavillon —, utilise 600 mètres de fil de moins que la génération précédente et pèse 30 % de moins ; dans chaque zone, le contrôleur de zone gère les données, et des eFuses intelligents remplacent jusqu’à 150 fusibles classiques [T1].
- NIO ET9 : les contrôleurs de domaine fonctionnels sont supprimés ; seuls deux contrôleurs de zone, avant et arrière, portent tous les capteurs et actionneurs ; un anneau Ethernet haute performance pilote toutes les fonctions du véhicule, y compris la direction by-wire ; l’alimentation basse tension est doublement redondante, chaque charge électrique est commandée électroniquement, et la voiture compte environ 100 fusibles électroniques [T2].
- Ford UEV : cinq modules de zone principaux plus le 48 V ; le faisceau est plus court de 4 000 pieds et plus léger de 22 livres que celui de la Mustang Mach-E [T1–T2, déclaration de l’entreprise].
- Leapmotor Four-Leaf Clover 5.0 : commande intégrée centrale, « les autres contrôleurs de domaine ne faisant qu’exécuter », 48 V sur tout le véhicule, un faisceau d’environ 500 mètres [T2, déclaration de l’entreprise].
La chaîne d’approvisionnement en fait aussi des pièces standard. La conception de référence zonale 48 V TIDA-020094 de Texas Instruments, mise à jour en avril 2026, intègre dans un module de zone la dorsale 48 V, la conversion 48 V → 12 V, des commutateurs côté haut et des eFuses intelligents, ainsi que des pilotes de moteur, et permet de chaîner plusieurs modules de zone pour une évaluation au niveau système [T2].
4.4 Le contrôleur de zone : un nœud périphérique pour les données, le contrôle et l’énergie
Rassemblez tout cela, et le rôle du contrôleur de zone a changé :
| Capacité | Calculateur / passerelle traditionnel | Contrôleur de zone de nouvelle génération |
|---|---|---|
| Passerelle de bus (CAN / LIN / Ethernet) | oui | oui |
| Agrégation des E/S | en partie | oui |
| Pilotes de charge | répartis entre calculateurs | concentrés dans la zone |
| Distribution d’énergie | boîte à fusibles externe | migre dans le contrôleur de zone |
| eFuses intelligents | rares | standard |
| Conversion 48 V → 12 V | externe | possible dans la zone |
| Isolement des défauts | surtout réseau | réseau + énergie |
Une description plus juste est : contrôleur de zone = périphérie de données + périphérie de contrôle + périphérie d’énergie.
Un contraste mérite ici qu’on s’y arrête. Le Deep Dive 2026-09 a discuté du « spectre d’abêtissement » des contrôleurs de zone : les « agrégateurs » zonaux de GM se contentent de relayer données et commandes et n’exécutent aucune logique de commande [T1]. Sur le seul plan de calcul, le contrôleur de zone devient « plus bête ». Mais sur le plan énergie, il devient « plus lourd » : distribution d’énergie, fusibles électroniques, conversion de tension et isolement des défauts migrent tous dans la zone. [inférence] Le contrôleur de zone s’amincit en logique et s’épaissit en énergie. C’est la même structure que le jugement de septembre sur le système d’exploitation à l’ère de l’IA — plus mince en haut, plus épais à la base : l’intelligence va vers le centre, les interfaces physiques vers la périphérie.
L’intelligence se centralise ; l’interfaçage physique se décentralise.
À ne compter que les calculateurs, on se trompe facilement sur une « architecture centralisée ». Le calcul se centralise, tandis que les E/S, l’actionnement et la distribution d’énergie se rapprochent des emplacements physiques.
4.5 Le 12 V ne disparaîtra pas ; il devient un rail de compatibilité local
L’état final d’une architecture zonale 48 V a peu de chances d’être « le 12 V disparu du jour au lendemain ». Une forme plus probable est [inférence] :
                    dorsale 48 V
          ┌────────────┼────────────┐
     zone avant      zone centrale    zone arrière
          │            │            │
   charges lourdes 48 V  charges lourdes 48 V  charges lourdes 48 V
   rail compat. 12 V  rail compat. 12 V  rail compat. 12 V (DC-DC dans la zone)
Les charges de forte puissance (direction, freinage, suspension active, pompes, ventilateurs, chauffages) fonctionnent directement en 48 V ; des centaines de petites charges restent en 12 V, converties à proximité dans le contrôleur de zone. Le 12 V se replie de la dorsale du véhicule vers un rail de compatibilité local. C’est aussi pourquoi même le Cybertruck conserve en interne plusieurs rails d’alimentation d’environ 5 V à 48 V [T3].
4.6 Synthèse
Le quatrième plan n’est pas une figure de style. Ce qu’il signifie peut être vérifié : pour juger jusqu’où est allé le zonage d’un véhicule, ne demandez pas seulement « combien a-t-il de contrôleurs de zone », mais posez cinq questions —
- Les données sont-elles zonées ?
- Les E/S sont-elles zonées ?
- La distribution d’énergie est-elle zonée ?
- L’isolement des défauts est-il zoné ?
- Après une défaillance, les sources d’énergie de chaque zone sont-elles indépendantes les unes des autres ?
Le secteur répond aux deux premières depuis des années. Les trois dernières sont la véritable ligne de partage de 2026. Et la cinquième mène à la seconde thèse principale de cet article — mais d’abord, autre chose se produit sur le plan énergie : l’électricité commence à obéir au logiciel.
5. L’énergie définie par logiciel
5.1 Le fusible devient un programme
Un fusible traditionnel fonctionne passivement : trop de courant, il fond, on le remplace. Il ne sait pas pourquoi il a fondu et ne le dit à personne.
Les eFuses intelligents et les commutateurs à semi-conducteurs changent cela. Ils peuvent mesurer en continu le courant et la température, juger une surcharge au moyen d’un modèle plutôt que d’un élément fusible, s’ouvrir sur commande logicielle, localiser et signaler le défaut, se réarmer quand les conditions le permettent, et délester sélectivement des charges par priorité. Pour la première fois, l’électricité devient une ressource observable et contrôlable.
Cet article appelle cette évolution énergie définie par logiciel (software-defined power). Le terme est déjà en usage dans les centres de données ; cet article le définit dans le contexte E/E automobile : l’allocation, la protection et la priorité de l’énergie électrique sont décidées dynamiquement par le logiciel en fonction de l’état du véhicule, plutôt que fixées une fois pour toutes par le matériel à la conception.
Des preuves en série sont apparues. Les « modes d’énergie intelligents » de la BMW Neue Klasse coupent les consommateurs inutiles selon l’état du véhicule — conduite, stationnement, recharge, mise à jour —, BMW annonçant un gain d’efficacité de 20 % [T1, déclaration de l’entreprise]. Le système basse tension du NIO ET9 commande électroniquement toutes les charges électriques [T2].
5.2 L’énergie devient un actionneur de la gestion du réseau
Dès que l’électricité peut être commandée par logiciel, elle se lie à la gestion du réseau [inférence].
Dans une architecture traditionnelle, un calculateur qui « dort » signifie que son microcontrôleur passe en mode basse consommation ; il reste sur l’alimentation permanente et consomme toujours un courant de repos. Dans une architecture à énergie définie par logiciel, dormir peut signifier que le contrôleur de zone lui coupe purement et simplement l’alimentation. La distribution d’énergie devient un actionneur de la gestion du réseau.
Cela crée une nouvelle famille de problèmes d’arbitrage : réveils à distance (depuis l’unité télématique), réveils programmés (équilibrage de la batterie, recharge de la batterie basse tension par le DC-DC) et réveils de recharge (prise branchée) se disputent les ressources entre « charge basse tension, budget de courant de repos et politique de sécurité ». La consommation en veille et la latence de réveil de l’Ethernet sont toutes deux plus élevées que celles du CAN, ce qui explique que de nombreuses architectures zonales conservent le CAN ou le LIN comme canal de réveil et de repli de sécurité.
5.3 L’OTA doit d’abord faire ses comptes d’énergie
Les mises à jour à distance (OTA) sont un autre domaine dans lequel le plan énergie se trouve entraîné [inférence].
Dans une voiture électrique, une mise à jour OTA peut être alimentée de deux façons : soit par la seule batterie basse tension, sous contrainte de charge et de durée ; soit en plaçant le véhicule dans un état dédié « haute tension fermée mais non roulable », le DC-DC fournissant une alimentation continue. La seconde soulève un paradoxe d’ingénierie : lorsque le composant flashé est le système de gestion de batterie, le contrôleur du boîtier de distribution haute tension ou le DC-DC lui-même, le composant qui alimente le véhicule est celui qu’on met à jour.
Un orchestrateur OTA mature doit donc pouvoir lire le budget énergétique et donner des ordres à la machine d’états de l’alimentation. Le Deep Dive 2026-09 soutenait que la granularité OTA est un indicateur de la couverture du plan de contrôle du véhicule ; sur le plan énergie, on peut ajouter : le domaine que vous pouvez mettre à jour dépend du domaine que vous pouvez garantir d’alimenter pendant la mise à jour.
5.4 L’orchestration du plan de contrôle s’étend du calcul à l’énergie
Réunissez 5.1 à 5.3, et l’on revient au cadre de septembre. Le Deep Dive 2026-09 décomposait le plan de contrôle du véhicule en trois parties : contrat, orchestration et cycle de vie. « Orchestration » désignait l’ordonnancement à criticité mixte, la preuve d’isolement, la migration des fonctions et l’arbitrage des ressources — et la ressource considérée était alors surtout le calcul.
Définir le plan énergie par logiciel signifie que l’objet de l’orchestration s’étend du calcul à l’énergie.
Le scénario qui le montre le mieux est le délestage après une défaillance. Un ordre de priorité raisonnable ressemble à peu près à ceci [inférence] :
| Niveau | Charges | En cas de manque d’énergie |
|---|---|---|
| S · Commande de sécurité | direction, freinage, calcul critique, réseau critique | abandonnées en dernier |
| A · Perception et localisation | caméras clés, radar, lidar, positionnement et navigation inertielle | conservées le plus longtemps possible |
| B · Soutien opérationnel | pompes de refroidissement et gestion thermique nécessaires au fonctionnement sûr | conservées selon les besoins |
| C · Visibilité et secours | feux de détresse, éclairage extérieur, appel d’urgence, déverrouillage des portes | parties critiques conservées |
| D · Confort | climatisation de confort, sièges, infodivertissement, éclairage non critique | délestées en premier |
Ce tableau n’est pas décidé par le matériel ; il est exécuté par le logiciel au moment où la défaillance survient. C’est le même problème que celui discuté en septembre — « comment le freinage ASIL D et la lecture musicale QM partagent une même puce » — projeté sur deux plans : le calcul doit être isolé selon la criticité, et l’énergie allouée selon la criticité.
5.5 Le dernier interrupteur est physique
L’énergie définie par logiciel a une limite, et c’est la réglementation qui la trace.
Depuis l’entrée en vigueur de la GB 18384-2025 le 1er juillet 2026, une exigence est largement relayée : les véhicules doivent disposer d’un dispositif physique de coupure en un geste, indépendant, remplaçant l’ancienne coupure commandée par logiciel ; un conducteur ou un secouriste peut couper tout le circuit haute tension du véhicule d’un seul geste [T2]. La même norme exige qu’après l’ouverture d’un sectionneur de maintenance haute tension, les parties actives redescendent à une tension sûre en moins d’une seconde, et qu’après l’ouverture d’un sectionneur de maintenance basse tension, les circuits de classe B y redescendent en moins de 10 secondes [T2].
[inférence] Cette exigence ne contredit pas la tendance à l’énergie définie par logiciel ; elle trace précisément la frontière du logiciel : le logiciel peut gérer le plan énergie, mais le dernier interrupteur doit être physique. C’est la même structure que le jugement du Deep Dive 2026-09 sur l’entrée de l’IA dans le système d’exploitation — l’intelligence probabiliste doit s’exécuter à l’intérieur d’une gouvernance déterministe. Sur le plan énergie, la « gouvernance déterministe » prend une forme plus dure que le code : un interrupteur qu’une personne peut actionner d’une main.
E5 | L’électricité devient une ressource observable, contrôlable et allouable selon le scénario ; mais la réglementation exige que le dernier interrupteur soit physique.
5.6 La boucle de co-évolution sur le plan énergie
Enfin, la thèse centrale du Deep Dive 2026-09 — une fois les fonctions devenues logicielles, les charges logicielles commencent à concevoir en retour la prochaine architecture E/E — vaut aussi sur le plan énergie [inférence] :
- Ce n’est qu’après que Leapmotor a concentré la logique de commande au centre, « les autres contrôleurs de domaine ne faisant qu’exécuter », que la distribution et le câblage ont pu être réorganisés en « un cerveau + plusieurs zones », rendant possibles le 48 V et un faisceau de 500 mètres.
- Les modes d’énergie intelligents de BMW ont besoin d’un logiciel capable de couper les charges une à une, ce qui exige des eFuses programmables dans le contrôleur de zone plutôt qu’une rangée de fusibles.
- Tesla compte « soutenir une autonomie fiable » parmi les objectifs de conception de sa norme de connecteurs 48 V [T1] : c’est la charge de travail de l’autonomie qui définit en retour les interfaces du réseau basse tension.
D’abord ce que le logiciel doit faire ; ensuite la façon dont l’électricité est posée. La moitié inférieure de la boucle de co-évolution a commencé à tourner sur le plan énergie aussi.
6. De l’alimentation fiable à la disponibilité démontrable
6.1 Répartition du travail avec Le conducteur se retire
Le Deep Dive 2026-08, Le conducteur se retire, a rédigé un contrat pour l’exploitation sans conducteur. Sa clause de « redondance de toute la chaîne » dit : freinage, direction, alimentation et communication — chaque chemin vers le monde physique doit en avoir un second ; si l’alimentation principale défaille, les charges critiques pour la sécurité doivent basculer sans interruption. Cet article discutait de pourquoi le contrat doit être signé, et de la manière dont il redistribue les valeurs entre constructeurs, disciplines et chaîne de valeur.
Ce chapitre ne fait qu’une chose plus étroite : il déplie la clause « alimentation » du contrat — ce qu’elle signifie en ingénierie, comment elle échoue le plus souvent, et quel chiffre lui manque encore.
D’abord, un malentendu courant. La SAE J3016 a été rééditée en 2026 sans modifier la définition des niveaux : le L3 conduit seul dans des conditions limitées et exige qu’un humain reprenne la main après un avertissement ou une défaillance évidente ; le L4 conduit seul dans des conditions limitées sans qu’un humain doive résoudre le risque [T1]. La J3016 est une taxonomie ; elle ne prescrit ni tension ni topologie énergétique. Le L3 n’exige pas en soi deux batteries, et le L4 n’exige pas en soi le 48 V. Ce qui change vraiment, c’est qui est le recours : du L2 au L3 puis au L4, la responsabilité du recours passe de l’humain au système, et les exigences d’alimentation découlent de ce transfert de responsabilité [inférence].
6.2 La distribution n’est pas la disponibilité
Les deux chapitres précédents portaient sur la distribution : comment l’électricité arrive, avec quelle efficacité, quelle légèreté, quelle souplesse. La conduite autonome pose une autre question : après une défaillance, les nœuds critiques ont-ils encore du courant, et pour combien de temps ?
Cet article sépare explicitement les deux :
| Architecture de distribution | Architecture de disponibilité | |
|---|---|---|
| Question traitée | comment l’électricité arrive | après une défaillance, y a-t-il encore du courant, et pour combien de temps |
| Objets | domaines de tension, DC-DC, boîtiers de distribution, eFuses, fils, connecteurs, distribution zonale | redondance d’énergie, redondance de conversion, chemins d’alimentation principal et de secours, stockage de secours, indépendance, défaillance de cause commune, isolement des défauts, réveil, budget énergétique de la manœuvre à risque minimal |
| Objectif d’optimisation | efficacité, poids, coût, longueur du faisceau | résilience, démontrabilité |
E4 | La distribution n’est pas la disponibilité.
Les deux peuvent être entièrement découplées [inférence]. Une voiture peut avoir une distribution zonale 48 V très avancée — faisceau très court, efficacité très élevée — et n’avoir pourtant qu’une source d’énergie, un DC-DC et un bus : efficace, mais pas fail-operational. À l’inverse, une voiture L3 classique en 12 V peut être lourde, avec un long faisceau, mais avoir deux batteries et deux chemins d’alimentation indépendants : peu efficace, mais très disponible.
L’efficacité n’est pas la résilience. Dans D2, cette série a observé que « la certification de sûreté de fonctionnement se découple de la maturité d’architecture » — les constructeurs européens mènent en sûreté de fonctionnement et sont à la traîne en centralisation. Sur le plan énergie, le même découplage apparaît sous une autre forme : le degré d’avancement de la distribution et la force de la disponibilité sont deux axes indépendants.
6.3 La chaîne d’indépendance
Qu’est-ce qui garantit alors la disponibilité ? La réponse habituelle est « la redondance ». Mais le mot est souvent compris à tort comme « doubler le nombre de pièces ».
Cet article décompose la redondance de l’alimentation en une chaîne d’indépendance à six niveaux [inférence, combinant les méthodes de l’ISO 26262 pour l’analyse de l’indépendance et des défaillances de cause commune] :
| Niveau | Contenu | La question à trancher |
|---|---|---|
| 1 Énergie | batterie HT principale, stockage BT de secours, partitions indépendantes dans le pack | une collision, un événement thermique ou un défaut de contacteur pourrait-il emporter à la fois l’énergie principale et de secours ? |
| 2 Conversion | deux DC-DC, ou un DC-DC plus un stockage indépendant | les deux bus partagent-ils finalement un même DC-DC ? |
| 3 Distribution | bus A/B, fusibles et eFuses séparés, cheminements séparés, masses | les deux chemins partagent-ils un fusible, un boîtier de connecteur, un point de masse ou la même goulotte de faisceau ? |
| 4 Calcul et réseau | unités de calcul A/B, commutateurs A/B | les réseaux A/B partagent-ils un commutateur, ou l’alimentation d’un même contrôleur de zone ? |
| 5 Actionnement | moteur de direction à double enroulement, doubles contrôleurs, chemins de freinage indépendants | la dernière action physique peut-elle encore avoir lieu ? |
| 6 Gestion de l’énergie | surveillance de l’énergie restante, délestage, budget de la manœuvre à risque minimal | combien d’énergie reste-t-il, et suffit-elle à amener la voiture dans un état sûr ? |
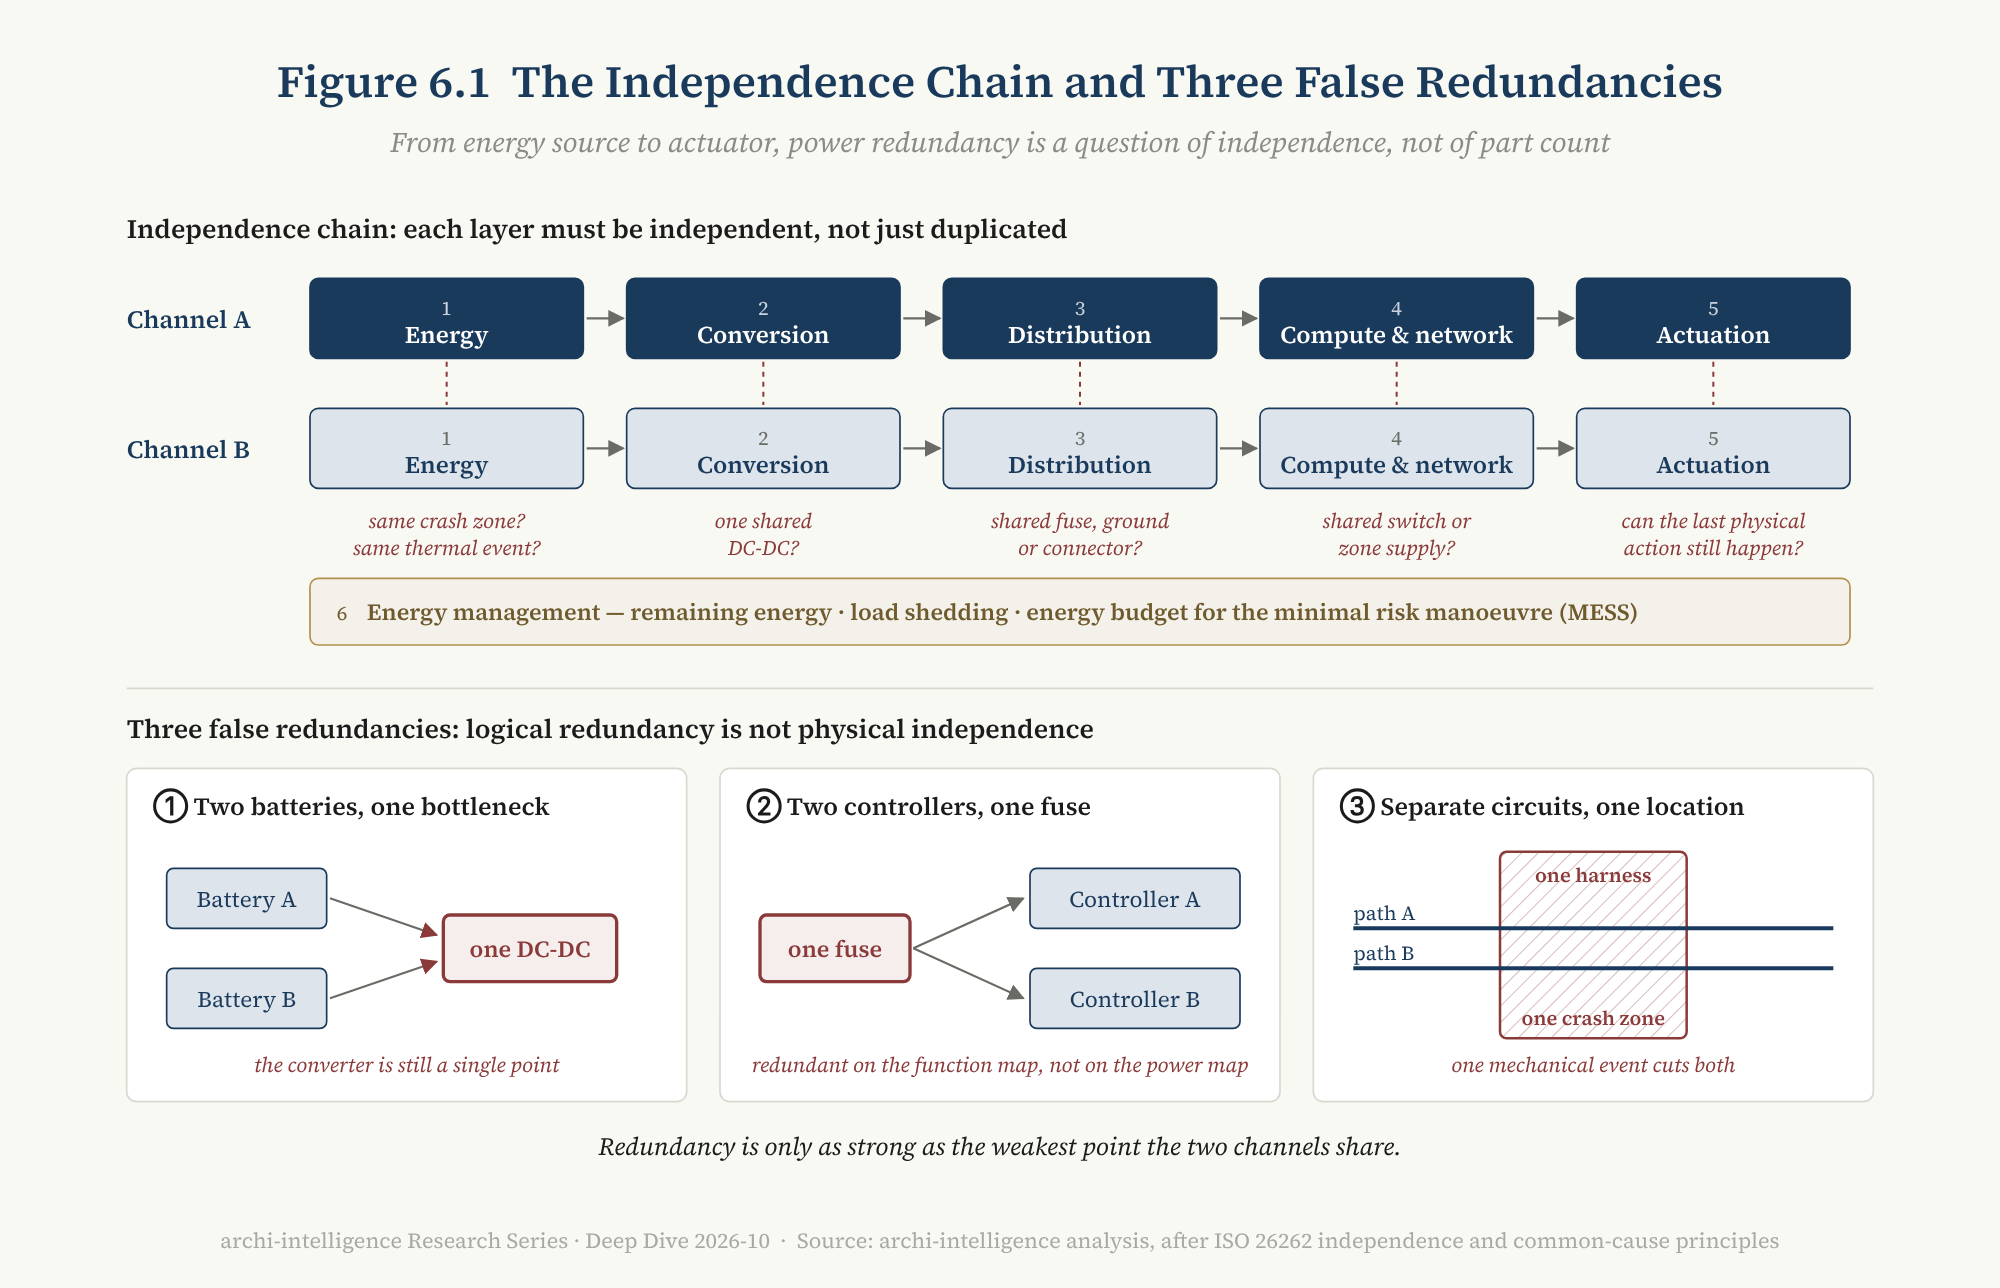
Figure 6.1 — La chaîne d’indépendance et trois fausses redondances. Note de lecture : la moitié supérieure est un double canal A/B allant de la source d’énergie à l’actionneur ; la moitié inférieure montre trois contre-exemples qui « ont l’air redondants mais partagent une cause commune ». La force de la redondance est fixée par le point partagé le plus faible de la chaîne.
Les exigences de l’ISO 26262 en la matière se résument à trois questions : les chemins sont-ils physiquement indépendants ? Un défaut peut-il être isolé plutôt que propagé à l’autre chemin ? Le secours fonctionne-t-il réellement — ce qui exige des autotests périodiques, faute de quoi un défaut latent peut faire défaillir le secours précisément au moment où l’on en a besoin [inférence, pratique courante du secteur] ?
6.4 Trois fausses redondances
L’échec le plus courant de la redondance n’est pas « pas de secours », mais « le secours partage quelque chose avec le chemin principal » [inférence] :
Fausse redondance 1 : deux batteries, un goulot d’étranglement. Deux batteries alimentent le même DC-DC ou le même boîtier de distribution — le goulot reste un point unique.
Fausse redondance 2 : deux contrôleurs, un fusible. Le schéma fonctionnel montre des unités de calcul A et B ; sur le schéma d’alimentation, elles sont derrière le même fusible.
Fausse redondance 3 : électriquement indépendants, physiquement colocalisés. Deux chemins d’alimentation sont totalement indépendants sur le schéma électrique, mais passent par la même goulotte de faisceau, la même zone de choc ou le même boîtier de connecteur. Un seul événement mécanique coupe les deux.
Les trois exemples ont un point commun : ils n’apparaissent que lorsqu’on superpose le schéma fonctionnel et le schéma d’alimentation. C’est le sens pratique du « quatrième plan » du chapitre 4 — si le plan énergie n’entre pas dans la vue d’architecture, ces défaillances de cause commune restent invisibles lors des revues d’architecture.
La redondance logique n’est pas l’indépendance physique.
6.5 Preuves publiques : qui a dit quoi
La topologie énergétique est l’une des parties les moins divulguées d’un véhicule. Ce qui suit ne recense que ce qui peut être confirmé par des sources publiques, avec un avertissement nécessaire : des différences de divulgation ne sont pas des différences de capacité.
Mercedes-Benz DRIVE PILOT (L3). C’est l’exemple public le plus clair. Mercedes indique que les quatre piliers de son architecture redondante sont le freinage, la direction, l’alimentation et une partie des capteurs ; la batterie, le moteur de direction, les capteurs de vitesse de roue et les algorithmes de calcul sont dupliqués [T1–T2] ; son communiqué américain précise que le véhicule dispose d’actionneurs de direction et de freinage redondants et d’un réseau de bord redondant [T1–T2]. L’évaluation de sécurité remise aux autorités américaines énumère comme périmètre de redondance la perception, le calcul, la direction, le freinage, l’alimentation et la communication embarquée, l’analyse de sûreté de fonctionnement visant un comportement fail-operational en cas de défaut électronique [T1].
Waymo (L4). Le cadre de sécurité de Waymo, publié en 2020, énumère au niveau matériel des actionneurs de direction et de commande de secours, ainsi qu’un calculateur de secours et une alimentation de secours au sein de la plateforme de calcul [T1]. Il n’a pas publié sa topologie énergétique précise.
Tesla Cybertruck. La batterie 48 V fournit une alimentation redondante aux systèmes critiques comme la direction assistée (voir 2.3) [T1]. Une distinction stricte s’impose : c’est une redondance au niveau des composants sur un modèle à direction by-wire, non un dossier de sécurité L4 argumenté publiquement.
NIO ET9. NIO qualifie l’alimentation basse tension de l’ET9 de « doublement redondante » : le véhicule possède deux systèmes 12 V et un système 48 V, et les deux alimentations de secours maintiennent l’alimentation du réseau et des puces dans des situations extrêmes [T2] ; NIO cite la traction, le freinage, la direction, la perception, le calcul, la communication et la distribution d’énergie comme « sept redondances » et revendique une fiabilité multipliée par 30 à 50 [T1–T2, déclaration de l’entreprise]. C’est l’une des descriptions publiques les plus complètes d’un constructeur chinois, mais les détails de topologie (nombre de DC-DC indépendants, temps de bascule, durée du secours) ne sont pas publics.
Chery × Bosch. Leur architecture 48 V inclut explicitement une « conception d’alimentation redondante indépendante » pour maintenir stables la conduite automatisée, le freinage, la direction et d’autres systèmes critiques en conditions extrêmes [T2, déclaration de l’entreprise] ; le modèle de lancement n’est pas encore en production.
Les premiers L3 chinois. La Changan Deepal SL03 et l’Arcfox Alpha S, qui ont obtenu en décembre 2025 un accès conditionnel au marché [T2], ne font l’objet d’aucune information publique sur la conception de leur redondance d’alimentation.
6.6 Le chiffre manquant : l’énergie minimale jusqu’à l’état sûr
Placez les preuves ci-dessus à côté de la réglementation en vigueur, et une lacune apparaît.
Les réglementations et normes de nombreux pays spécifient le comportement de la manœuvre à risque minimal : l’ONU R157 fixe des exigences pour la manœuvre à risque minimal des systèmes de maintien dans la voie ; la norme obligatoire chinoise GB 44721-2026, Véhicules intelligents et connectés — Exigences de sécurité des systèmes de conduite automatisée, publiée le 30 juillet 2026 et en vigueur à partir du 1er juillet 2027, s’applique aux niveaux L3 et L4 et précise le déclenchement et l’exécution des stratégies à risque minimal [T1–T2] ; et le règlement technique mondial de l’ONU sur les systèmes de conduite automatisée (ADS GTR), piloté par la Chine, a été adopté en juin 2026 [T2].
Ce qu’ils spécifient, c’est ce que le véhicule doit faire après une défaillance. Mais dans les sources publiques, nous n’avons trouvé aucune exigence répondant à une autre question : après une défaillance d’alimentation, de combien d’énergie le véhicule dispose-t-il de façon garantie pour le faire ? [inférence : fondée sur des recherches dans des résumés publics des dispositions ; les textes intégraux des normes n’ont pas tous été vérifiés]
Cet article nomme ce chiffre l’énergie minimale jusqu’à l’état sûr (Minimum Energy to Safe State, MESS) :
MESS : l’énergie minimale que le système doit pouvoir garantir, depuis la détection d’une défaillance d’alimentation jusqu’à ce que le véhicule ait atteint une condition à risque minimal et s’y maintienne, jusqu’à la prise en charge par les secours ou l’assistance à distance.
On peut l’écrire :
E_MESS = ∫ P_critical(t) dt (t₀ → t_end) + margeoù les charges critiques comprennent la perception, le calcul, le réseau, la direction, le freinage, la gestion thermique nécessaire, ainsi que les charges nécessaires à l’alerte et au secours (feux de détresse, appel d’urgence, déverrouillage des portes). t_end n’est pas le moment où le véhicule s’immobilise, mais celui de la prise en charge par les secours ou l’assistance à distance : en L4, il peut n’y avoir personne à bord pour reprendre la main, et la phase d’attente après l’arrêt (feux de détresse, liaison à distance, déverrouillage des portes, maintien à l’arrêt) consomme elle aussi de l’énergie — peut-être pas moins que la manœuvre elle-même [inférence].
[inférence] Ce que fait la MESS, c’est transformer la « charge restante », question d’autonomie pour l’utilisateur, en variable d’état de sécurité. Une voiture L3 sur autoroute qui se range sur le bas-côté et une voiture L4 urbaine qui cherche un point d’arrêt sûr dans la circulation peuvent nécessiter des valeurs de MESS séparées d’un ordre de grandeur ; et ce qui sous-tend ce chiffre, c’est précisément la conception des niveaux 1 et 6 de la chaîne d’indépendance de 6.3. Elle donne aussi au tableau de délestage de 5.4 un objectif calculable : le délestage ne sert pas à « économiser l’énergie » mais à faire en sorte que l’énergie restante couvre la MESS.
La MESS n’est pas un terme normatif en vigueur mais un concept proposé par cet article. Nous l’inscrivons parmi les déclencheurs de révision : si une réglementation ou une norme majeure commence à fixer des exigences explicites sur le budget énergétique après une défaillance, le jugement de cette section devra être mis à jour.
6.7 Retour au « dans le pack » : le compromis entre efficacité et indépendance
La question laissée ouverte en 2.4 peut maintenant recevoir une réponse plus précise. Intégrer le stockage basse tension dans le pack haute tension est un gain net pour la distribution : une pièce en moins, un remplacement en moins, une consommation de veille plus faible. Pour la disponibilité, cela déplace une source d’énergie jusque-là physiquement indépendante dans le même boîtier que la source principale, physiquement colocalisée — exactement la structure décrite par la « fausse redondance 3 » de 6.4 [inférence].
Cela ne veut pas dire que la conception de Leapmotor est dangereuse : la partie basse tension à l’intérieur du pack peut être entièrement indépendante sur le plan électrique et éviter les défaillances de cause commune par la conception structurelle ; les sources publiques ne divulguent pas ces détails. Cet article indique seulement une méthode d’analyse : une même décision de conception peut produire des résultats opposés dans le compte de la distribution et dans celui de la disponibilité. Les deux comptes doivent être tenus séparément.
6.8 Synthèse
E4 (développé) | L’actionnement by-wire et l’autonomie à partir du niveau L3 font de la topologie énergétique une topologie de disponibilité fonctionnelle. L’essence de la redondance est l’indépendance, non la duplication des pièces. Le dernier chiffre de la disponibilité est l’énergie.
7. La table en 2026 : quelle piste est menée
7.1 Il n’existe pas de « leader mondial de la haute et basse tension »
« Qui mène la technologie automobile de haute et basse tension ? » n’a pas de réponse, car la question mélange plusieurs pistes différentes. Prise séparément, chaque piste a un leader clair :
| Piste | Exemple | Où il mène |
|---|---|---|
| Pionnier du 800 V en série | Porsche Taycan (2019) | a fait passer le 800 V du prototype à la série |
| Compatibilité de recharge multi-tension | Hyundai E-GMP | l’élévation par moteur et onduleur fait de la compatibilité 400 V une capacité de plateforme |
| 900 V+ et intégration de l’électronique de puissance | Lucid | 926 V de tension système, élévation par les enroulements du moteur |
| 1000 V sur tout le domaine et recharge mégawatt | BYD Super e-Platform | étend la montée en tension à tout le domaine HT du véhicule, avec un réseau de recharge mégawatt associé |
| 900 V + by-wire + redondance de distribution | NIO ET9 | haute tension, direction by-wire et alimentation BT doublement redondante sur une même plateforme phare |
| Faisceau zonal + énergie définie par logiciel | BMW Neue Klasse | faisceau à quatre zones, eFuses intelligents, charges coupées selon l’état |
| Co-conception du véhicule entier | Tesla Cybertruck | haute tension classe 800 V × basse tension 48 V × direction by-wire × Ethernet, conçus comme un tout |
| Normalisation du 48 V | Tesla LVCS ; Chery × Bosch | l’un écrit une norme de connecteurs ouverte ; l’autre lie un équipementier européen et un constructeur chinois à une même architecture |
| Fusion HT–BT | Leapmotor CTC 3.0 | batterie BT séparée supprimée, stockage BT intégré au pack |
| Redondance d’alimentation L3 homologuée | Mercedes-Benz DRIVE PILOT | premier L3 au monde homologué selon l’ONU R157, avec un réseau de bord redondant |
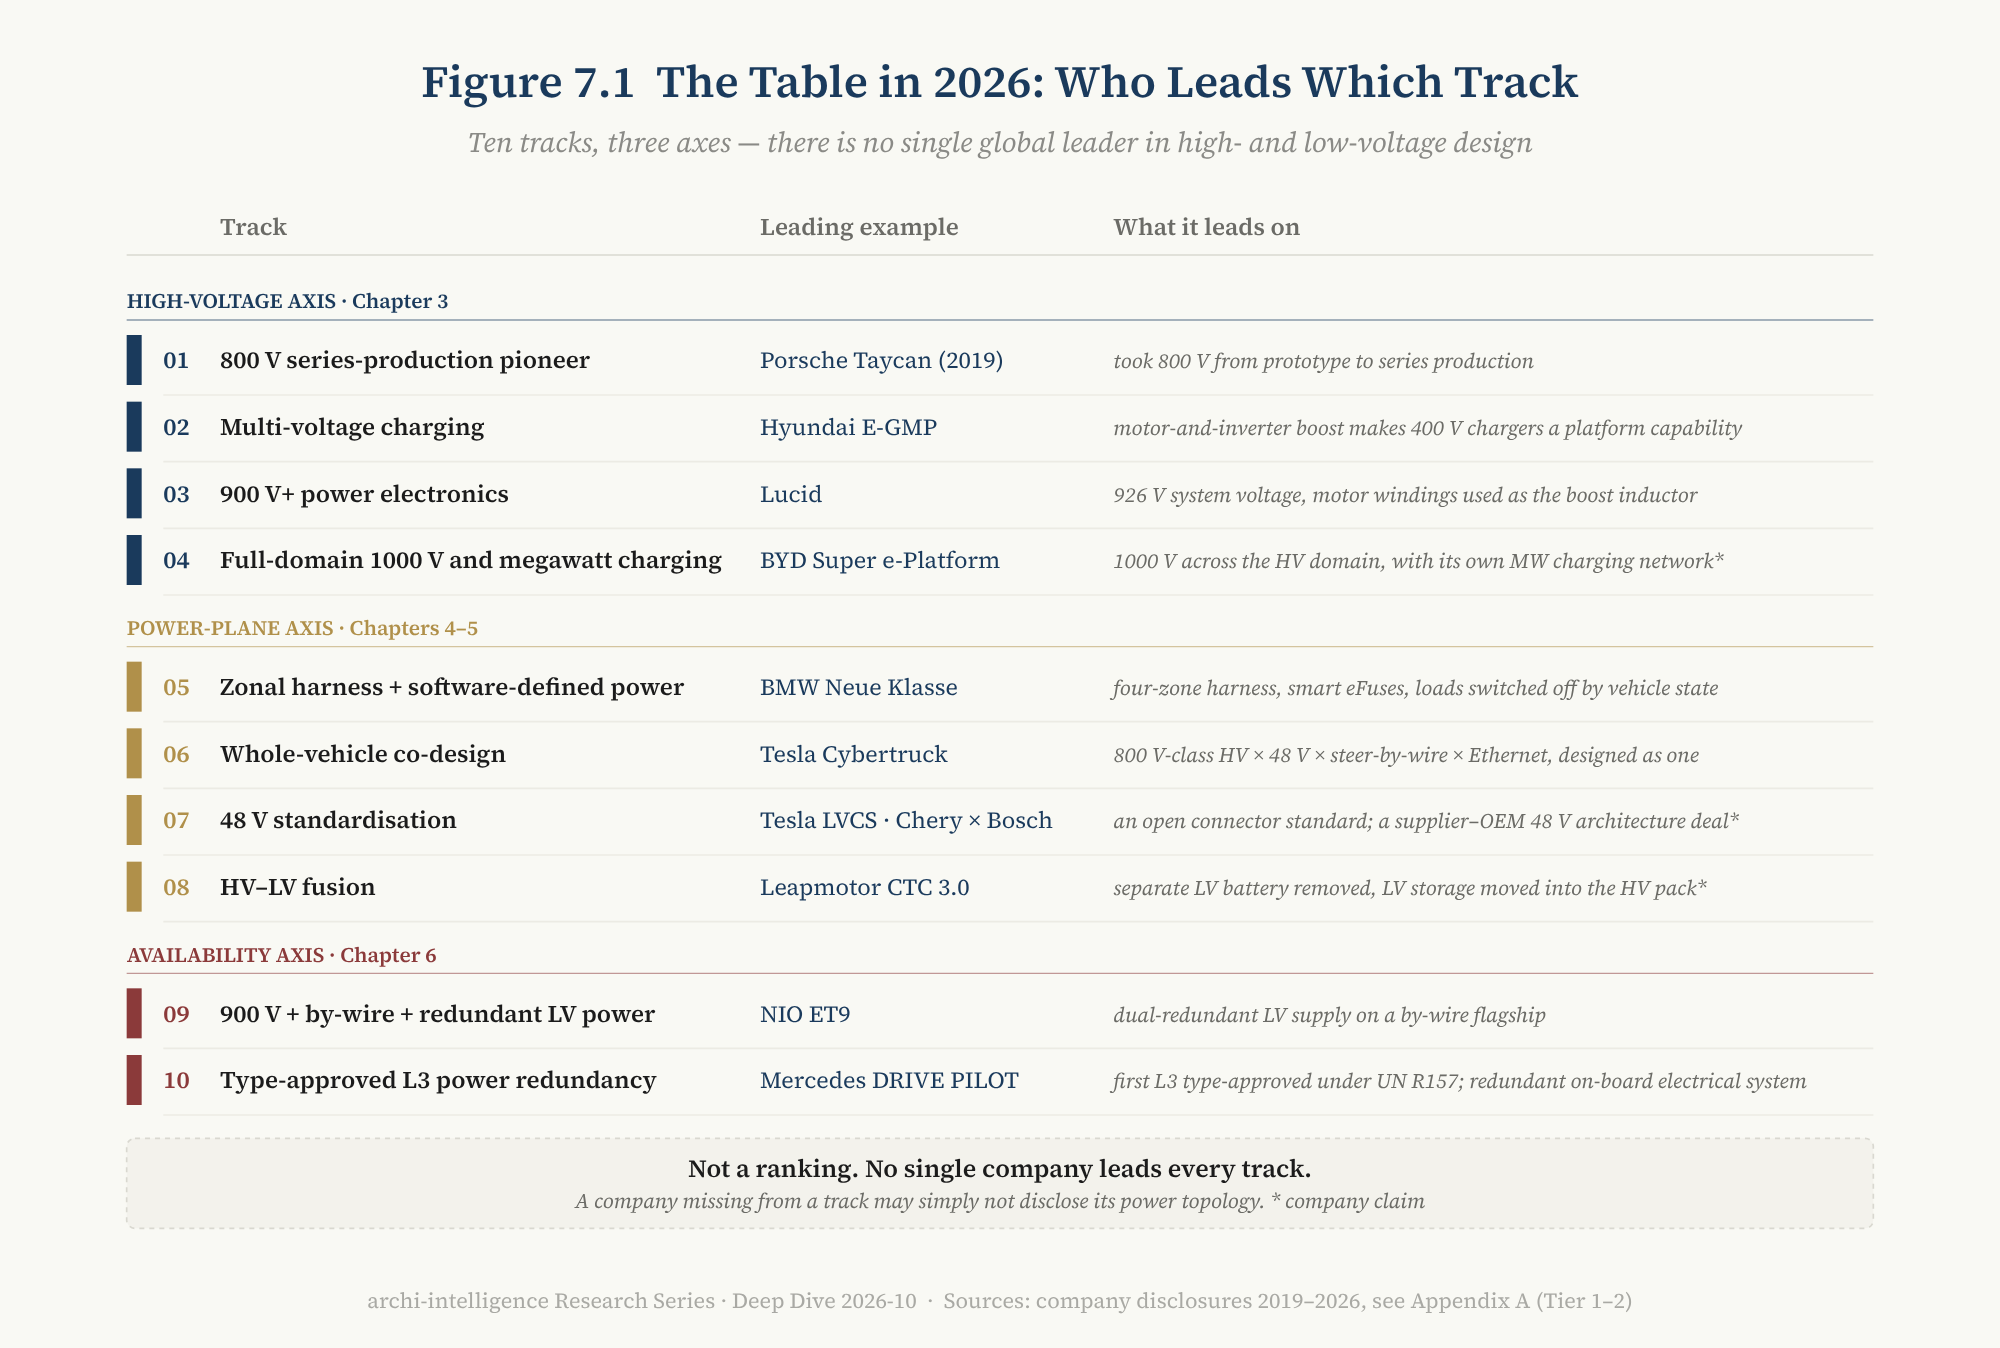
Figure 7.1 — Qui mène sur quelle piste. Note de lecture : les dix pistes sont regroupées selon les trois axes de cet article — l’axe haute tension (chapitre 3), l’axe du plan énergie (chapitres 4 et 5) et l’axe de la disponibilité (chapitre 6) ; chaque piste ne cite qu’un exemple en tête. Ce n’est ni un classement, ni une matrice de notation constructeur × piste. Un constructeur absent peut simplement ne pas avoir communiqué.
7.2 Tesla : ce qu’il mène, c’est la co-conception, pas la tension
Tesla est souvent considéré comme « le leader » du domaine. Découpé par piste, ce jugement ne tient qu’en partie.
En haute tension et en recharge, Tesla n’a pas été le pionnier et ne mène pas. Le 800 V a été mis en série d’abord par Porsche en 2019 ; la haute tension du Cybertruck est nominalement de 700 V, avec une crête de 325 kW sur les Superchargeurs de quatrième génération en Amérique du Nord [T2], alors que la recharge de classe mégawatt a déjà été démontrée en Chine sur des modèles de BYD, Zeekr et d’autres [T2, déclaration de l’entreprise].
En basse tension et en co-conception du véhicule entier, l’avance de Tesla est réelle. Le Cybertruck est le premier véhicule de série à faire passer le 48 V du statut de « tension auxiliaire du groupe motopropulseur » à celui d’« architecture basse tension principale du véhicule », conçue avec la direction by-wire et l’Ethernet ; la LVCS en a ensuite fait une norme d’interface ouverte à tous.
Mais cette avance reste démonstrative. À la date des données de cet article, les véhicules de série de Tesla dotés d’un 48 V sur tout le véhicule se limitent au Cybertruck et au Cybercab ; les Model 3 / Y utilisent toujours un système basse tension au lithium de 16 V [T2–T3]. [inférence] Ce que mène Tesla, ce n’est pas un chiffre de tension mais une philosophie d’architecture : optimiser haute tension, basse tension, by-wire, réseau et calcul central comme un seul système.
7.3 Trois archétypes d’architecture
Regroupez une fois encore les dix pistes, et trois archétypes d’architecture apparaissent [inférence] :
- Optimiseurs de performance haute tension : l’accent sur 800 / 900 / 1000 V, la recharge, l’efficacité et la densité de puissance. Porsche, Lucid et BYD en sont représentatifs.
- Intégrateurs de compatibilité de recharge : l’accent sur une compatibilité transparente entre bornes de tensions différentes, et sur la recharge bidirectionnelle. Hyundai et Lucid en sont représentatifs.
- Co-concepteurs énergie / E/E du véhicule entier : l’accent sur la conception conjointe de la haute tension, de la basse tension, des zones, du by-wire et du réseau. Tesla et NIO en sont représentatifs ; la BMW Neue Klasse et la plateforme de nouvelle génération de Leapmotor sont à suivre.
Les trois archétypes ne s’excluent pas ; un constructeur peut en chevaucher deux. Mais ils répondent à des questions différentes : les deux premiers optimisent un seul axe, la haute tension ; le troisième optimise les relations entre les quatre plans. Les thèses de cet article sur le quatrième plan et sur la disponibilité concernent surtout le troisième.
7.4 Une mise en garde sur cette table
Ce chapitre ne donne volontairement aucune note. La raison est indiquée dans la note sur le genre : la topologie énergétique est la partie la moins divulguée d’un véhicule. Mercedes-Benz paraît « la plus claire » en 6.5 en partie parce qu’elle a dû déposer des rapports de sécurité pour l’homologation L3 et pour des autorisations dans des États américains ; NIO est plus claire que d’autres constructeurs chinois parce qu’elle a choisi d’expliquer en détail son architecture numérique au lancement. [inférence] Un constructeur qui apparaît peu dans ce chapitre peut simplement en dire peu.
8. Chaîne d’approvisionnement : le 800 V entre dans une guerre des prix, le 48 V bute sur son écosystème
8.1 800 V : de « est-ce disponible ? » à « est-ce rentable ? »
En 2026, le goulot d’étranglement du 800 V n’est plus « les pièces existent-elles ? », mais le coût, l’échelle et le taux d’utilisation de l’infrastructure de recharge.
Le carbure de silicium est le composant clé du 800 V et la lecture la plus nette de la maturité de cette chaîne d’approvisionnement. Selon TrendForce, le chiffre d’affaires mondial des substrats de carbure de silicium de type N a été d’environ 1,04 milliard de dollars en 2024, en baisse de 9 % sur un an ; Wolfspeed en détenait 33,7 %, TankeBlue 17,3 % et SICC 17,1 % [T2]. Selon Yole, en 2025, les entreprises chinoises détenaient près de 40 % du marché des substrats de carbure de silicium (environ 10 % en 2021), et les prix des plaquettes de carbure de silicium ont chuté d’environ 30 % en 2024 [T2]. Wolfspeed, autrefois leader du secteur, a déposé le 30 juin 2025 une procédure de Chapter 11 pré-négociée et en est sorti le 29 septembre, réduisant sa dette d’environ 4,6 milliards de dollars [T1].
[inférence] Quand le leader d’une chaîne d’approvisionnement doit passer par une restructuration de faillite pour faire face à la pression sur les prix, le problème de cette chaîne n’est plus la maturité technique mais la surcapacité et les marges. Le risque du 800 V se déplace de l’ingénierie vers la géopolitique et la finance.
Côté demande, la pénétration du 800 V en Chine en est encore à ses débuts : les estimations de différents instituts sur la part des modèles 800 V dans les voitures particulières à énergie nouvelle chinoises en 2024 vont de 7 % à 8 % [T3].
8.2 48 V : pièces mûres, écosystème non
Le 48 V est presque l’inverse [inférence]. Ses pièces essentielles — batteries 48 V, DC-DC, MOSFET, eFuses intelligents, connecteurs — sont toutes disponibles, beaucoup étant en série depuis l’ère des hybrides légers. Les conceptions de référence zonales de Texas Instruments, d’Infineon et d’autres fabricants de puces (voir 4.3) montrent que la chaîne d’approvisionnement est prête.
Mais une conception de référence n’est pas une production en série. Ce qui manque vraiment, ce sont les centaines de points terminaux de 3.5 : moteurs de lève-vitres, serrures, feux, pompes, ventilateurs. Leurs fournisseurs doivent développer de nouvelles pièces pour un marché qui n’a pas encore atteint l’échelle — un problème classique de l’œuf et de la poule. Les réponses diffèrent : Tesla a écrit une norme ouverte et invité tout le monde ; Hyundai aurait choisi de bâtir son propre système pour protéger ses fournisseurs [T3] ; Chery et Bosch ont opté pour le développement conjoint [T2]. Des études tierces situent le point d’inflexion des architectures 48 V vers 2028 [T3].
800 V : pièces mûres, échelle atteinte. 48 V : pièces mûres, écosystème non.
8.3 Une comparaison : la migration inverse des centres de données
Encadré | Le même problème physique dans deux industries
L’automobile n’est pas la première industrie à se heurter au problème « basse tension, fort courant ». Les centres de données hyperscale ont parcouru le même chemin depuis longtemps : l’Open Compute Project (OCP) utilise depuis des années un bus de baie 48 V, avec une nouvelle conversion au plus près de la charge à l’intérieur du serveur.
Plus intéressant est ce qui s’est passé en 2025–2026. La spécification OCP « Mt. Diablo » (Diablo 400), rédigée conjointement par Microsoft, Meta et Google, fait passer l’alimentation des baies de 48 V continu à ±400 V continu pour supporter des charges d’IA de 100 kW à 1 MW par baie ; l’OCP précise explicitement que 400 V a été retenu comme tension nominale afin d’emprunter la chaîne d’approvisionnement déjà bâtie par les véhicules électriques, pour gagner des économies d’échelle, une qualité éprouvée et une fabrication plus efficace [T1–T2]. NVIDIA a proposé une architecture de centre de données en 800 V continu [T3].
[inférence] Ce n’est ni « les voitures copient les serveurs » ni « les serveurs copient les voitures », mais une convergence d’infrastructure de deux industries sur le même problème de densité de puissance — et en 2026, le transfert technologique va dans les deux sens : l’automobile a emprunté le 48 V aux centres de données, et les centres de données empruntent le 400 / 800 V à l’automobile. C’est une nouvelle manifestation, dans l’énergie, du modèle à deux couches proposé dans D1 : la couche d’infrastructure converge entre industries.
9. Une ligne, trois régimes de gouvernance
9.1 Convergence physique
Le chapitre 1 a noté que la ligne des 60 V ne fait presque l’objet d’aucun désaccord dans le monde : l’ONU R100, le GTR 20, l’ISO 6469-3 et la GB 18384-2025 chinoise la tracent au même endroit, et la nouvelle norme nationale chinoise vise explicitement l’harmonisation [T1–T2]. Il n’y a pas de différence physique entre un « 800 V européen » et un « 800 V chinois ».
Les différences se situent au-dessus et en dessous de la ligne : qui homologue, ce qui est testé, avec quelle sévérité, et qui fixe les interfaces.
9.2 Chine : des normes obligatoires qui accélèrent, des normes système qui ouvrent la voie
En 2026, la Chine a mis en place une série dense de normes nationales obligatoires liées à l’énergie électrique :
- 1er juillet 2026 : deux normes obligatoires entrées en vigueur le même jour. La GB 18384-2025 agit au niveau du véhicule ; elle ajoute la coupure physique en un geste (voir 5.5), un essai de choc sous caisse (une barrière hémisphérique de 150 mm de diamètre heurtant le dessous du pack à 35 km/h) et des exigences de fonctions de sécurité comme les alertes de réduction de puissance, de faible charge et de défaut thermique ; les types de véhicules déjà homologués bénéficient d’une transition jusqu’au 1er juillet 2027 [T1–T2]. La GB 38031-2025 agit au niveau de la batterie et exige que la propagation thermique n’entraîne « ni feu, ni explosion » [T1–T2].
- Une norme système pour les connexions haute tension. La GB/T 37133-2025, Systèmes de connexion haute tension pour véhicules électriques, a été publiée et est entrée en vigueur le 28 février 2025, remplaçant la norme de 2018 sur les « faisceaux et connecteurs haute tension et fort courant » ; parmi ses rédacteurs figurent Huawei Digital Power, BYD, CATL, Xiaomi, Great Wall, Geely, TE Connectivity, Amphenol et Rosenberger ; une édition en langue étrangère a été publiée en avril 2026 [T1]. La note de projet de l’édition en langue étrangère indique qu’il n’existe actuellement à l’étranger aucune norme de niveau IEC / ISO pour les systèmes de connexion haute tension embarqués — la pratique allemande se référant surtout à la norme de consortium LV214, la pratique américaine à USCAR-2 / USCAR-37, la pratique japonaise aux normes propres des constructeurs —, d’où la « nécessité de produire une édition en langue étrangère et de promouvoir l’approche chinoise » [T1]. C’est la présentation qu’en fait l’organisme de normalisation ; cet article n’a pas vérifié de façon indépendante l’affirmation selon laquelle « il n’existe pas de norme système à l’étranger ».
- Conduite automatisée. La GB 44721-2026 entre en vigueur le 1er juillet 2027 (voir 6.6) [T1–T2].
[inférence] La singularité de la Chine est que véhicules, batteries, connecteurs, chargeurs et équipements côté réseau peuvent co-évoluer très vite dans un immense marché unifié, et les normes nationales sont le synchroniseur de cette co-évolution. C’est aussi la raison structurelle pour laquelle la « course à la tension » chinoise est plus agressive qu’ailleurs.
9.3 Europe : homologation par type et culture de la sûreté de fonctionnement
Le système européen est l’homologation par type selon les règlements de l’ONU (R100, R157, R155, R156), plus les normes d’ingénierie ISO, plus les spécifications d’approvisionnement rédigées conjointement par les constructeurs allemands (pour le 48 V, la LV148, devenue ensuite la VDA 320 puis l’ISO 21780) [T1–T2]. Les données de D2 montrent que les constructeurs européens mènent le monde dans la dimension sûreté de fonctionnement [T1, recherche publiée de cette série] ; Mercedes-Benz a été le premier constructeur au monde à obtenir une homologation L3 selon l’ONU R157.
La nouvelle contrainte européenne porte sur les données : le règlement européen sur les batteries (UE) 2023/1542 exige que les batteries de véhicules électriques mises sur le marché de l’UE portent un passeport batterie, avec une date d’application couramment citée au 18 février 2027 [T2]. La chaîne de données allant du système de gestion de batterie au cloud devient ainsi elle aussi un objet de conformité.
9.4 États-Unis : normes fédérales et autocertification
La voie américaine repose sur les Federal Motor Vehicle Safety Standards avec autocertification, plutôt que sur l’homologation par type. La FMVSS 305 a évolué en FMVSS 305a : la règle finale a été publiée le 20 décembre 2024, s’harmonise avec le GTR 20, ajoute des exigences sur la sécurité du système de batterie et sur les informations destinées aux services d’urgence, et devient obligatoire à partir du 1er septembre 2027 [T1–T2]. L’interface de recharge nord-américaine s’est unifiée autour de la SAE J3400 (issue du NACS de Tesla), et en 2025 la J3400/2 a normalisé le connecteur jusqu’à 1000 V [T2].
9.5 Interfaces de recharge : l’endroit le plus divisé au-dessus de la ligne
Si la sécurité électrique des véhicules converge, l’interface de recharge est l’endroit où les trois régions divergent le plus : la GB/T 2015 chinoise et ses évolutions ainsi que ChaoJi, le CCS2 européen, la J3400 nord-américaine, et le Megawatt Charging System (MCS) pour les poids lourds. La recharge de classe mégawatt des voitures particulières en Chine est pilotée par les constructeurs et est arrivée avant les normes, certaines solutions nécessitant deux prises ; l’Europe suit une voie « normes d’abord, opérateurs en tête » ; les États-Unis ont d’abord unifié l’interface et ajoutent le 1000 V ensuite [inférence, à partir de sources T1–T2]. Les modèles destinés aux marchés mondiaux nécessitent des variantes multirégionales de la prise de recharge, du protocole de communication et de la compatibilité d’élévation.
9.6 Synthèse
E6 (gouvernance) | La même frontière physique de 60 V a fait naître trois régimes de gouvernance dans trois régions : la Chine accélère par des normes obligatoires et ouvre la voie avec des normes système ; la force de l’Europe est l’homologation par type et une culture de la sûreté de fonctionnement ; les États-Unis s’appuient sur des normes fédérales avec autocertification et ont unifié l’interface de recharge.
Cela correspond exactement au modèle à deux couches de convergence–divergence de D1 : la frontière physique converge ; les manières de la gouverner divergent.
10. Le couteau sous notre propre gorge : contre-arguments et déclencheurs de révision
10.1 Sept contre-arguments
Contre-argument 1 : l’alimentation est un détail d’ingénierie, pas une question d’architecture. Réponse : à l’ère du 12 V avec secours mécaniques, c’était vrai (4.1). Le by-wire a supprimé le secours mécanique, le zonage a brisé la séparation organisationnelle, et le 48 V a brisé « la même électricité ». Une fois ces trois prémisses disparues, la topologie énergétique est la topologie de disponibilité fonctionnelle (chapitre 6).
Contre-argument 2 : le 48 V est un cas isolé de Tesla ; le secteur ne suivra pas. Réponse : à la date des données de cet article, Ford, Leapmotor et Chery (avec Bosch) ont tous annoncé des plateformes 48 V sur tout le véhicule, avec une production vers 2027 ; mais ce ne sont encore que des plans. Le jugement de cet article sur le 48 V est « direction fixée, rythme non », et il inscrit le rythme parmi les déclencheurs de révision (10.2, point 2).
Contre-argument 3 : les actionneurs de forte puissance seront branchés directement sur la haute tension et contourneront le 48 V. Réponse : la suspension active 800 V de la Li Auto L9 Livis est un vrai contre-exemple (3.6). Le jugement de cet article est que la question de savoir si les actionneurs de châssis de forte puissance seront sur le 48 V ou sur la haute tension reste ouverte ; si le « branchement direct sur la haute tension » devient dominant, l’espace de valeur du 48 V se réduit aux charges de puissance moyenne. C’est aussi inscrit parmi les déclencheurs de révision.
Contre-argument 4 : la redondance coûte trop cher ; les flottes L4 remplaceront la redondance matérielle par des mesures opérationnelles. Réponse : l’assistance à distance, les limitations de vitesse et des domaines d’exploitation plus étroits peuvent effectivement réduire le besoin de certaines redondances matérielles. Mais ils réduisent « la quantité de MESS nécessaire », non « la nécessité d’une MESS » — tant qu’aucun humain à bord n’est le recours, il faut toujours, après une défaillance, de l’énergie pour amener la voiture dans un état sûr.
Contre-argument 5 : intégrer la basse tension dans le pack haute tension est un meilleur compromis qu’une petite batterie séparée. Réponse : dans le compte de la distribution, c’est fort possible ; dans celui de la disponibilité, il faut démontrer que la partie basse tension du pack ne présente pas de défaillance de cause commune avec la source principale (6.7). Cet article ne juge pas laquelle est la meilleure ; il soutient seulement que les deux comptes doivent être tenus séparément.
Contre-argument 6 : « le quatrième plan » est encore un cadre de plus. Réponse : le quatrième plan n’est pas une échelle de maturité ; il ne définit pas de niveaux et ne donne pas de notes. C’est une vue analytique avec un seul but : rendre l’énergie visible dans les revues d’architecture. Il n’entre en conflit ni avec la notation à cinq dimensions de D2 ni avec le modèle de pile S0–S5 de septembre (4.2).
Contre-argument 7 : la recharge mégawatt ne signifie rien pour l’utilisateur ordinaire ; la course à la tension n’est que du marketing. Réponse : ce contre-argument a beaucoup de mérite. La puissance de recharge de crête dépend de bornes dédiées, de la température de la batterie et d’une fenêtre étroite d’état de charge, et sa portée pour l’usage quotidien est limitée. C’est aussi pourquoi cet article évite délibérément un « classement par tension » et s’interroge plutôt sur la pénétration HT sur tout le domaine (3.3).
10.2 Six déclencheurs de révision
Si l’un des événements suivants se produit, la thèse correspondante de cet article devra être révisée :
| N° | Événement déclencheur | Thèse révisée |
|---|---|---|
| 1 | Une plateforme de série zonale ramène la distribution d’énergie dans un boîtier de distribution central sur son modèle de nouvelle génération | E2 |
| 2 | Ford UEV et Leapmotor LEAP 5.0 entrent en production comme prévu en 2027 avec le 48 V, et au moins deux autres constructeurs mettent en production des plateformes 48 V sur tout le véhicule d’ici fin 2028 | le jugement de rythme « avance plus lentement » de E3 |
| 3 | « Actionneurs de forte puissance directement sur la haute tension » devient la solution dominante des nouvelles plateformes | le jugement de E3 sur l’espace de valeur du 48 V |
| 4 | Un modèle de série L3 ou L4 obtient une homologation ou un accès au marché avec une alimentation basse tension à chemin unique | E4 |
| 5 | Une réglementation ou une norme majeure commence à fixer des exigences quantitatives explicites sur le budget énergétique après une défaillance | le jugement de 6.6 selon lequel « la MESS est le chiffre manquant » |
| 6 | L’ISO ou l’IEC publie une norme système pour les systèmes de connexion haute tension embarqués | le jugement de 9.2 selon lequel « la Chine ouvre la voie avec des normes système » |
11. Conclusion : trois jugements et un avertissement
Retour au titre. Muscle et nerf n’est pas une figure de style — c’est la description la plus juste de la relation entre haute et basse tension : en fonctionnement, le muscle nourrit le nerf ; au démarrage, le nerf réveille le muscle ; et à l’ère du by-wire, un nerf endommagé signifie que la voiture ne peut plus être contrôlée.
Premier jugement : l’électricité est passée de l’infrastructure à une partie de la fonction. L’architecture E/E a donc besoin d’un quatrième plan. Une architecture zonale qui n’a zoné que ses données n’est qu’à moitié faite ; le contrôleur de zone devient un nœud périphérique qui réunit données, contrôle et énergie — plus mince en logique, plus épais en énergie. Pour juger jusqu’où est allé le zonage d’un véhicule, la question n’est pas « combien de contrôleurs de zone », mais « la distribution, l’isolement des défauts et les sources d’énergie ont-ils été zonés eux aussi ».
Deuxième jugement : la distribution n’est pas la disponibilité, et le dernier chiffre de la disponibilité est l’énergie. L’efficacité et la résilience sont deux axes indépendants. L’essence de la redondance est l’indépendance, non la duplication des pièces ; la redondance logique n’est pas l’indépendance physique. Les réglementations commencent à préciser ce qu’un véhicule doit faire après une défaillance, mais pas de combien d’énergie il dispose de façon garantie pour le faire — un chiffre que nous appelons l’énergie minimale jusqu’à l’état sûr.
Troisième jugement : le 800 V est une migration verticale, le 48 V une migration horizontale ; ce qui gagne le 48 V, c’est le contrat, pas la tension. La chaîne d’approvisionnement du 800 V est entrée dans une guerre des prix, et ses problèmes sont devenus le coût et la géopolitique ; les pièces du 48 V sont mûres, et son problème, ce sont des centaines de points terminaux et les interfaces de toute une chaîne d’approvisionnement. Celui dont les connecteurs, fenêtres de tension et règles d’isolement seront adoptés par suffisamment de fournisseurs fixera la courbe de coût du 48 V.
Un avertissement : ne prenez pas un chiffre de tension pour une architecture. 400 V, 800 V, 1000 V, 12 V, 48 V sont des classes d’architecture, non des mesures, et encore moins des classements. Plus la tension est élevée, plus les rendements diminuent et les coûts augmentent ; plus le 48 V devient « avancé », plus il doit répondre de sa tenue après une défaillance. Ce qui définit une voiture n’est pas la hauteur de sa tension, mais la topologie selon laquelle l’électricité atteint chaque endroit qui en a besoin — et si elle y parvient encore quand quelque chose tourne mal.
Le logiciel peut gérer tout cela, mais le dernier interrupteur reste physique.
Annexe A | Niveaux de preuve et principales sources
A.1 Niveaux de preuve
| Marque | Signification |
|---|---|
| [T1] | Sources primaires officielles : textes réglementaires et normatifs et registres officiels, documents techniques et communiqués officiels des constructeurs et des fournisseurs, manuels officiels du propriétaire / d’atelier, dépôts réglementaires |
| [T2] | Présentations officielles, blogs officiels et reportages indépendants fiables ; inclut les déclarations d’entreprises, signalées dans le texte comme « déclaration de l’entreprise » |
| [T3] | Articles de presse, analyses secondaires et estimations d’instituts de recherche, non confirmés par des sources primaires |
| [inférence] | Jugement de l’auteur, non une affirmation de fait |
Remarque : toutes les dates futures (Ford UEV 2027, Leapmotor LEAP 5.0 2027, BorgWarner 2029, FMVSS 305a 01/09/2027, GB 44721-2026 01/07/2027, etc.) sont des projets ou des dates d’entrée en vigueur, non des faits survenus. Les conceptions de référence (Texas Instruments, Infineon) montrent seulement que la chaîne d’approvisionnement est prête, non qu’elles sont dans des véhicules.
A.2 Principales sources (par chapitre)
Chapitre 1
- ONU R100 Rev.3 — https://unece.org/sites/default/files/2024-01/R0100r3e.pdf
- GB 18384-2025 (système de publication intégrale des normes nationales) — https://openstd.samr.gov.cn/bzgk/std/newGbInfo?hcno=36F2726143479B33E76BACB6BD2AF4B0 ; SESEC sur l’harmonisation avec R100 / GTR 20 / ISO 6469-3 — https://sesec.eu/?p=7358
- ISO 21780:2020 (confirmée à l’examen le 29/06/2026) — https://www.iso.org/standard/71607.html ; extrait — https://cdn.standards.iteh.ai/samples/71607/9d608ba9e8414f02a19e68176c1660ac/ISO-21780-2020.pdf
- Manuel du propriétaire Tesla Cybertruck : Subsystems (700 V nominal, 48 V 4 Ah) — https://www.tesla.com/ownersmanual/cybertruck/en_us/GUID-32CD64C8-5661-45A8-BFB6-35603858F7FB.html
- Manuel d’atelier Tesla Cybertruck : MV Battery (« mid voltage ») — https://service.tesla.com/docs/Cybertruck/ServiceManual/en-us/GUID-F6BB141A-3615-41DE-A7C7-4DDF405C9C21.html
Chapitre 2
- Manuel du propriétaire Tesla Cybertruck : Electric Vehicle Components — https://www.tesla.com/ownersmanual/cybertruck/en_us/GUID-2233D4D1-D4E5-4897-9A41-DE8593381CAA.html ; Instructions for Transporters — https://www.tesla.com/ownersmanual/cybertruck/en_us/GUID-17ABBF87-8EB4-4FFC-8D79-B9FF53F7916D.html
- BorgWarner, 11/02/2026 — https://www.borgwarner.com/newsroom/press-releases/2026/02/11/borgwarner-set-to-deliver-power-packed-integrated-drive-module-and-generator-module-with-dual-inverter-to-major-north-american-oem
- Journée technologique Leapmotor (CTC 3.0) : Gelonghui — https://m.gelonghui.com/news/5322459 ; The EV Report — https://theevreport.com/leapmotor-leap-5-0-architecture-ctc-3-0-battery ; Huxiu (inquiétudes sur le coût de réparation, T3) — https://www.huxiu.com/article/4890949.html
Chapitre 3
- Aptiv, How to Make the Leap to 48V Electrical Architectures — https://www.aptiv.com/en/insights/article/how-to-make-the-leap-to-48v-electrical-architectures
- Hyundai E-GMP — https://www.hyundai.com/worldwide/en/newsroom/detail/0000000812
- Page officielle NIO ET9 — https://www.nio.com/et9
- BYD Super e-Platform — https://byd.com/mea/news-list/byd-unveils-super-e-platform-with-megawatt-flash-charging?amp=&=
- Lucid Gravity (WardsAuto) — https://www.wardsauto.com/news/why-lucid-gravity-charges-past-tesla-even-at-tesla-chargers/778665/
- Tesla, Standardizing Automotive Connectivity (LVCS, 27/10/2024) — https://www.tesla.com/en_hk/blog/standardizing-automotive-connectivity
- Ford UEV (From The Road) — https://www.fromtheroad.ford.com/us/en/articles/2026/ford-electric-vehicle-platform-battery-efficiency ; SAE Mobility Engineering — https://saemobilus.sae.org/articles/ford-announces-48-volt-architecture-future-electric-truck-26autp04_10
- Architecture 48 V Chery × Bosch (Gasgoo) — https://autonews.gasgoo.com/articles/market-industry/bosch-chery-deepen-cooperation-leading-mass-production-of-48v-vehicle-architectures-2048740519755198465
- Leapmotor LEAP 5.0 (Stockstar, reprise du communiqué officiel) — https://wap.stockstar.com/detail/IG2026091700003939
- Hyundai 48 V (Notebookcheck, T3) — https://www.notebookcheck.net/Hyundai-to-challenge-Tesla-with-48V-system-upgrade-for-all-its-cars-and-Boston-Dynamics-robots.1059617.0.html
- Architecture numérique du NIO ET9 (IT Home) — https://www.ithome.com/0/817/972.htm
- Li Auto L9 Livis (KrASIA) — https://kr-asia.com/li-auto-uses-the-li-l9-livis-to-make-its-case-as-a-technology-company
Chapitre 4
- BMW Group, Four “Superbrains” for the Neue Klasse — https://www.bmwgroup.com/en/news/general/2025/superbrains.html
- Architecture numérique du NIO ET9 (Gasgoo) — https://autonews.gasgoo.com/articles/news/nio-introduces-et9-models-advanced-digital-architecture-70035454
- TI TIDA-020094 — https://www.ti.com/tool/TIDA-020094
- Plateforme de calcul centralisé de GM (agrégateurs zonaux) — https://news.gm.com/home.detail.html/Pages/news/us/en/2025/oct/1022-SDV-GM-centralized-vehicle-computer-platform-electric-gas-vehicles.html
Chapitre 5
- Points clés de la GB 18384-2025 (The Paper) — https://m.thepaper.cn/newsDetail_forward_33458192 ; ArenaEV — https://m.arenaev.com/china_overhauls_ev_regulations_with_tough_mandatory_fire_safety_standards-amp-5983.php
Chapitre 6
- SAE J3016-2026 (ANSI Webstore) — https://webstore.ansi.org/standards/sae/sae30162026
- Mercedes-Benz DRIVE PILOT VSSA — https://group.mercedes-benz.com/dokumente/innovation/sonstiges/2023-03-06-vssa-mercedes-benz-drive-pilot.pdf ; architecture redondante (Automotive World, reprise du communiqué officiel) — https://www.automotiveworld.com/news-releases/mercedes-benz-backs-redundancy-for-safe-conditionally-automated-driving ; lancement américain (Automotive Fleet) — https://www.automotive-fleet.com/10207114/mercedes-benz-announces-automated-driving-system-drive-pilot
- Waymo Safety Framework (2020) — https://waymo.com/blog/2020/10/sharing-our-safety-framework/
- GB 44721-2026 (Xinhua) — https://www.news.cn/politics/20260804/b872e55762d9456080314e506299e4b6/c.html ; National Business Daily (ADS GTR) — https://www.mrjjxw.com/articles/2026-08-04/4531747.html
- Premiers L3 chinois (CnEVPost) — https://cnevpost.com/2025/12/23/arcfox-deepal-secure-1st-dedicated-license-plates-l3/
Chapitre 7
- Porsche Taycan 800 V — https://newsroom.porsche.com/en/products/taycan/glossary-18550.html
- Superchargeur Tesla V4 325 kW (electrive, 29/01/2025) — https://www.electrive.com/2025/01/29/tesla-increases-to-325-kw-in-north-america-for-the-v4-supercharger
Chapitre 8
- Substrats SiC TrendForce (Semiconductor Today) — https://www.semiconductor-today.com/news_items/2025/may/trendforce-120525.shtml
- Yole, Wolfspeed et la concurrence SiC — https://www.yolegroup.com/strategy-insights/wolfspeeds-bold-sic-bets-meet-tough-timing-and-growing-competition/
- Wolfspeed 8-K (SEC) — https://www.sec.gov/Archives/edgar/data/895419/000089541925000060/exhibit99_1050825.htm
- Pénétration du 800 V : Zuosi Auto Research (Tencent News) — https://news.qq.com/rain/a/20250729A02BM600 ; Sina Tech — https://finance.sina.com.cn/tech/roll/2025-05-22/doc-inexiceh8106739.shtml
- ResearchInChina 48V PDN 2025 (BusinessWire) — https://www.businesswire.com/news/home/20250617989801/en/
- OCP, Mt Diablo (Diablo 400) — https://www.opencompute.org/index.php/blog/major-contributions-advance-ocp-open-systems-for-ai-at-apac-summit
Chapitre 9
- GB/T 37133-2025 — https://std.samr.gov.cn/gb/search/gbDetailed?id=2FF37940EB8DD753E06397BE0A0A413F ; note de projet de l’édition en langue étrangère — https://std.samr.gov.cn/gfs/search/gfsDetailed?id=F159159B67EA0802E05397BE0A0A5F89
- Entrée en vigueur de la GB 38031-2025 / GB 18384-2025 (electrive) — https://www.electrive.com/2026/07/01/stricter-ev-and-battery-standards-take-effect-in-china/
- Résumé de la règle finale FMVSS 305a — https://jjkellercompliancenetwork.com/news/nhtsa-final-rule-federal-motor-vehicle-safety-standards-fmvss-no-305a-electric-powered-vehicles-electric-powertrain-integrity-global-technical-regulation-no-20-incorporat
- SAE J3400/2 (EE Power) — https://eepower.com/tech-insights/sae-j3400-2-sets-the-stage-for-quicker-smarter-nacs-charging/
- Règlement européen sur les batteries (UE) 2023/1542 (EUR-Lex) — https://eur-lex.europa.eu/eli/reg/2023/1542
Recherche publiée de cette série
- D1 (2026-01), D2 (2026-02), D3 (2026-03), D4 (2026-04) ; Deep Dive 2026-08 Le conducteur se retire ; Deep Dive 2026-09 Un système de systèmes d’exploitation.
Annexe B | Concepts introduits et repris
| Concept | Statut | Définition |
|---|---|---|
| Le quatrième plan | introduit ici | le plan énergie : comment l’énergie est distribuée, convertie et isolée, et comment elle est reconfigurée après une défaillance. De même rang que les plans de calcul, réseau et logiciel. Une vue analytique, non une dimension de notation ni une échelle de maturité |
| Distribution ≠ disponibilité | introduit ici | l’architecture de distribution répond à « comment l’électricité arrive » ; l’architecture de disponibilité à « après une défaillance, y a-t-il encore du courant, et pour combien de temps ». Ce sont deux axes indépendants |
| Pénétration HT sur tout le domaine | introduit ici | la part des composants du domaine haute tension d’un véhicule qui fonctionnent nativement dans une classe de tension donnée. Pour l’instant une manière de poser la question, non un indicateur quantifiable |
| MESS (énergie minimale jusqu’à l’état sûr) | introduit ici | l’énergie minimale que le système doit pouvoir garantir, depuis la détection d’une défaillance d’alimentation jusqu’à ce que le véhicule ait atteint une condition à risque minimal et s’y maintienne, jusqu’à la prise en charge par les secours ou l’assistance à distance |
| Énergie définie par logiciel | repris (déjà en usage dans les centres de données) ; défini ici dans le contexte E/E automobile | l’allocation, la protection et la priorité de l’énergie électrique sont décidées dynamiquement par le logiciel en fonction de l’état du véhicule, plutôt que fixées une fois pour toutes par le matériel à la conception |
| Power-Zonal | terme | distribution, conversion de tension et isolement des défauts organisés par zone physique et pris en charge par le contrôleur de zone |
| Chaîne d’indépendance | cadre d’analyse de cet article | six niveaux de redondance d’alimentation : énergie, conversion, distribution, calcul et réseau, actionnement, gestion de l’énergie |
Relation avec les cadres existants de cette série : aucun des concepts ci-dessus ne révise une conclusion publiée de D1–D4, ne modifie la notation à cinq dimensions ou la correspondance AR de D2, ni ne constitue une nouvelle échelle de maturité. Le quatrième plan est en interface avec S0 (le substrat physique E/E) du Deep Dive 2026-09 et avec D4 (sûreté de fonctionnement) de D2 ; voir 4.2.
Annexe C | Abréviations
| Abréviation | Forme développée / signification |
|---|---|
| ADS GTR | Règlement technique mondial de l’ONU sur les systèmes de conduite automatisée |
| AR0–AR5 | Architecture Readiness, l’échelle de maturité d’architecture de cette série |
| ASIL | Automotive Safety Integrity Level |
| CTC | Cell to Chassis |
| DC-DC | convertisseur continu-continu |
| eFuse | fusible électronique |
| FMVSS | Federal Motor Vehicle Safety Standards (États-Unis) |
| GTR 20 | Règlement technique mondial de l’ONU n° 20 (sécurité des véhicules électriques) |
| HT / BT | haute tension / basse tension |
| LVCS | Low-Voltage Connector Standard (Tesla) |
| MCS | Megawatt Charging System |
| MESS | Minimum Energy to Safe State, énergie minimale jusqu’à l’état sûr (introduit ici) |
| MRM | Minimum Risk Manoeuvre, manœuvre à risque minimal |
| MV | Mid Voltage, terme de service de Tesla pour le système 48 V du Cybertruck |
| OCP | Open Compute Project |
| OTA | mise à jour à distance (Over-the-Air) |
| PoL | Point of Load, point de charge |
| SiC | carbure de silicium |
| ZCU | Zonal Control Unit, contrôleur de zone |
A revisable observation, not a locked claim — its revision triggers are stated within. Not investment advice.