archi-intelligence · 리서치 시리즈 · Deep Dive 2026-10
근육과 신경: 자동차의 고전압·저전압과 E/E 아키텍처
데이터 기준일 2026년 10월 17일
Contents
초록
자동차의 ‘고전압과 저전압’을 둘러싼 논의는 대부분 하나의 숫자에서 멈춘다. 400V냐 800V냐, 12V냐 48V냐. 본고는 그 숫자야말로 가장 덜 중요한 부분이라고 주장한다.
먼저 개념을 정리한다. 고전압과 저전압의 구분은 무엇보다 감전 보호의 선(직류 60V)이지 전압값이 아니다. ‘800V’는 아키텍처 등급이지 측정값이 아니다. 이어서 본고의 핵심 명제를 논증한다. 연산이 집중되고 구동이 바이와이어로 바뀌면, 전기는 더 이상 E/E 아키텍처의 인프라가 아니라 기능 그 자체의 일부가 된다. 고전압은 근육이고 저전압은 신경이다 — 그리고 근육을 깨우는 것은 신경이다. 고전압 배터리는 가득 차 있지만 저전압 전원이 끊긴 바이와이어 차량은 핸들로 바퀴를 돌릴 수 없다.
여기서 두 가지 주요 명제가 나온다. 첫째, 전력은 E/E 아키텍처의 네 번째 평면이며, 연산·네트워크·소프트웨어와 나란히 선다. 존 아키텍처는 전력까지 존화되어야 비로소 완성되고, 존 컨트롤러는 데이터·제어·전력을 하나로 묶는 엣지 노드가 되어 가고 있다. 둘째, 배전은 가용성이 아니다. 효율적인 48V 존 배전은 ‘전기를 어떻게 보내는가’에 답한다. 자율주행이 묻는 것은 ‘고장 이후에도 전기가 있는가, 얼마나 버티는가’다. 뒤의 질문에는 에너지원에서 액추에이터에 이르는 독립성 사슬과, 오늘날의 규제와 표준이 아직 요구하지 않는 하나의 숫자가 필요하다 — 본고는 이를 ‘안전 상태 도달 최소 에너지’(MESS)라고 부른다.
이를 바탕으로 본고는 800V와 48V를 성격이 다른 두 종류의 전환으로 구분하고, 소프트웨어 정의 전력과 그 물리적 한계를 논하며, 누가 어느 트랙에서 앞서 있는지를 정리하고, 같은 60V 물리 경계 위에서 유럽·중국·미국에 자라난 세 가지 거버넌스를 그린다. 결론에서는 세 가지 판단과 한 가지 경고를 제시하고, 여섯 개의 개정 트리거를 덧붙인다.
체재에 관한 주기
본고는 Deep Dive이며 Working Paper가 아니다. 둘의 경계는 길이가 아니라 약속의 수준에 있다:
- Working Paper(D1–D4, Zenodo DOI) = 확정된 주장. 조용히 개정할 수 없으며, 5년간의 인용을 견뎌야 한다.
- Deep Dive(본 시리즈) = 규율 있는 관찰. 개정과 반박이 가능하며, ‘지금 우리가 보고 있는 것’임을 명시하고, DOI 체계 밖에 있다.
본고는 Working Paper의 인식론적 규율 — 출처 계층화, 추적 가능한 증거, 필수적인 반론과 실패 모드 — 을 계승하되, 그 최종성은 계승하지 않는다. 본고는 D1–D4의 어떤 발표된 결론도 개정하지 않으며, D2의 5차원 채점 체계와 AR 대응도 바꾸지 않는다. 본고가 인용하는 D2 점수는 발표된 판본의 점수다. 본고는 완성차 업체를 채점하지 않는다. 전원 토폴로지는 차량에서 공개가 가장 적은 부분 가운데 하나이고, 어떤 채점이든 추론에 기댈 수밖에 없기 때문이다. 증거 등급은 본문에 [T1], [T2], [T3], [추론]으로 표시한다(부록 A 참조). 본고가 제시하는 개념과 그 정의는 부록 B에 있다. 본고의 결론에는 개정 트리거(제10장)가 붙어 있으며, 어느 하나라도 발동하면 변경 사항을 표시한 개정판을 발표한다.
서론: 배터리가 가득한데도 핸들이 바퀴를 돌리지 못하는 차
Tesla가 Cybertruck을 위해 쓴 『Instructions for Transporters』에는 거의 주목받지 못하는 주의 문구가 하나 있다. Cybertruck은 스티어바이와이어를 쓰며, 차량에 전력이 없으면 핸들은 바퀴를 돌릴 수 없다 [T1].
여기서 ‘전력이 없다’는 말에는 정확한 의미가 있다. 같은 매뉴얼은 이렇게 이어진다. Cybertruck에 저전압 전력이 없으면 먼저 저전압 시스템을 점프 스타트하라. 그리고 48V 저전압 아키텍처이기 때문에, 30V 미만의 전원(예를 들어 다른 차량이나 12V 휴대용 점프 스타터)으로 점프 스타트하면 일부 기능이 작동하지 않거나 저하될 수 있다 [T1]. 다시 말해 고전압 배터리에는 여전히 100킬로와트시가 넘게 남아 있을 수 있지만, 그 작은 48V·4Ah 배터리가 고장 나면 이 트럭은 밀 수도, 방향을 바꿀 수도 없고, 문도 열리지 않는다.
이것은 Tesla의 설계 결함이 아니다. 바이와이어 시대의 한 물리적 사실이 낳은 필연적 결과다. 고전압은 자동차의 근육이고, 저전압은 그 신경이다 — 그리고 근육을 깨우는 것은 신경이다.
본 연구 시리즈는 지금까지 세 번 이 문 앞에 섰지만 문을 열지는 않았다. D2는 채점에서 ‘전원’을 기능 안전 차원(D4)의 이중화 깊이를 보는 점검 항목 하나로 두었다. Deep Dive 2026-08 『운전자의 퇴장』은 무인 운전을 위한 계약을 썼고, 그 한 조항은 ‘주 전원이 고장 나면 안전에 중요한 부하는 끊김 없이 전환되어야 한다’였다. Deep Dive 2026-09 『OS들의 시스템』은 ‘전원과 네트워크 이중화’를 차량 제어 평면의 물리적 기반 S0에 넣었고, Leapmotor의 ‘전 차량 48V’를 공진화 루프의 예로 들었다. 세 편 모두 전기를 언급했지만, 멈춰 서서 그것을 논한 글은 없었다.
본고가 하려는 일이 바로 그것이다. 핵심 질문은 하나뿐이다:
연산이 집중되고 구동이 바이와이어로 바뀐 뒤, 자동차 E/E 아키텍처에서 ‘전기’는 무엇에서 무엇으로 바뀌었는가?
우리의 답은 네 문장으로 압축할 수 있으며, 이것이 본고의 뼈대이기도 하다:
고전압은 근육이고 저전압은 신경이다. 전력은 네 번째 평면이다. 배전은 가용성이 아니다. 48V를 이기는 것은 계약이지 전압이 아니다.
풀어 쓰면 여섯 가지 판단이 된다:
- E1 | 정의: 고전압과 저전압의 구분은 안전의 선이지 전압 숫자가 아니다. ‘400V / 800V / 1000V’는 아키텍처 등급이지 측정값이 아니다.
- E2 | 네 번째 평면: 전력은 연산·네트워크·소프트웨어와 나란한 네 번째 평면이다. 존 아키텍처는 전력까지 존화되어야 비로소 완성되며, 존 컨트롤러는 데이터·제어·전력을 하나로 묶는 엣지 노드가 되어 가고 있다.
- E3 | 두 가지 전환: 400V → 800V는 세로 방향의 전동화 전환이고, 12V → 48V는 가로 방향의 E/E 전환이다. 후자는 기술적으로 더 단순하지만 진행은 더 느리다. 다시 써야 하는 것이 공급망 전체의 인터페이스이기 때문이다.
- E4 | 가용성: 배전은 가용성이 아니다. 바이와이어 구동과 L3 이상의 자율주행은 전원 토폴로지를 기능 가용성의 토폴로지로 바꾼다. 이중화의 본질은 독립성이지 부품을 두 배로 늘리는 것이 아니며, 가용성의 마지막 숫자는 에너지다.
- E5 | 소프트웨어 정의 전력: 전기는 관측 가능하고 제어 가능하며 시나리오에 따라 배분할 수 있는 자원이 되어 가고 있다 — 그러나 규제는 마지막 차단이 물리적일 것을 요구한다.
- E6 | 트랙: ‘세계 고전압·저전압의 리더’는 없고, 서로 다른 트랙의 선두 주자가 있을 뿐이다. 그리고 같은 물리 경계 위에서 세 지역에 세 가지 거버넌스가 자라났다.
가장 기초적인 일부터 시작하자. ‘고전압·저전압’이라는 말을 정리하는 것이다.
1. 이름의 문제: 고전압과 저전압은 안전의 선이지 전압 숫자가 아니다
1.1 60볼트에 그어진 하나의 선
자동차에서 ‘고전압’과 ‘저전압’에는 매우 구체적인 규제상의 정의가 있으며, 그 정의는 출력과 아무 관계가 없다. 사람이 전기에 다칠 수 있느냐, 오직 그것과만 관련된다.
UN 규정 제100호(UN R100)는 작동 전압이 직류 60V 초과 1500V 이하, 또는 교류 30V(실효값) 초과 1000V 이하인 회로를 고전압으로 정의한다 [T1]. ISO 6469-3은 같은 내용을 다른 말로 표현한다. 직류 60V 이하는 전압 등급 A로서 감전 보호 조치가 필요 없고, 그 이상은 전압 등급 B다 [T1]. R100은 몇 가지 엄격한 지표도 정한다. 커넥터를 분리한 뒤 충전부는 1초 이내에 안전 전압으로 떨어져야 하고, 절연 저항은 직류 모선에서 100Ω/V 이상, 교류에서 500Ω/V 이상이어야 한다 [T1].
중국이 2025년 12월 31일 공포한 강제 국가표준 GB 18384-2025 『전기자동차 안전 요구사항』은 2020년판을 대체하며, 2026년 7월 1일부터 신규 신청 차종에 적용된다. 그 개정 설명은 UN R100, UN 세계기술규정 GTR 20, ISO 6469-3과의 조화를 목표로 한다고 분명히 밝힌다 [T1–T2]. 이 선에 대해서는 전 세계에 거의 이견이 없다. 이견은 모두 이 선의 위와 아래에 있으며, 이는 제9장에서 다룬다.
이 선에서 나오는 첫 번째 귀결은 48V는 여전히 저전압이라는 것이다. 48V가 저렴한 이유의 전부는 60V 아래로 설계되어 있어 주황색 고전압 케이블, 고전압 인터록, 절연 감시가 필요 없다는 데 있다. 그러나 이 전제에는 자주 간과되는 조건이 붙는다 — 과도 상태를 포함해서다. 48V 네트워크가 상당 시간 60V를 넘을 수 있다면, 규제상 고전압 체계로 미끄러져 들어간다. ISO 21780:2020이 58–60V를 ‘상측 과전압 범위’로 따로 두고 대책을 요구하는 이유가 여기에 있다(이 표준은 2026년 6월 29일 정기 검토에서 확인되어 현행판이다) [T1].
1.2 세 개의 전압 세계
‘800V 차’와 ‘48V 차’라는 말은 모두 차 전체가 하나의 전압으로 움직인다는 인상을 준다. 실제로 현대 자동차에는 적어도 세 개의 전압 세계가 있다:
| 계층 | 대표 전압 | 무엇을 담당하는가 |
|---|---|---|
| 고전압(HV) | 약 200–1000V+ | 구동, 충전, 대전력 열관리 |
| 차량 전원망(저전압 간선) | 12 / 24 / 48V | 컨트롤러, 센서, 액추에이터, 조향과 제동, 바디, 중앙 연산 |
| 부하점(PoL) | 5 / 3.3 / 1.8 / 0.8V… | 칩과 컨트롤러 내부 |
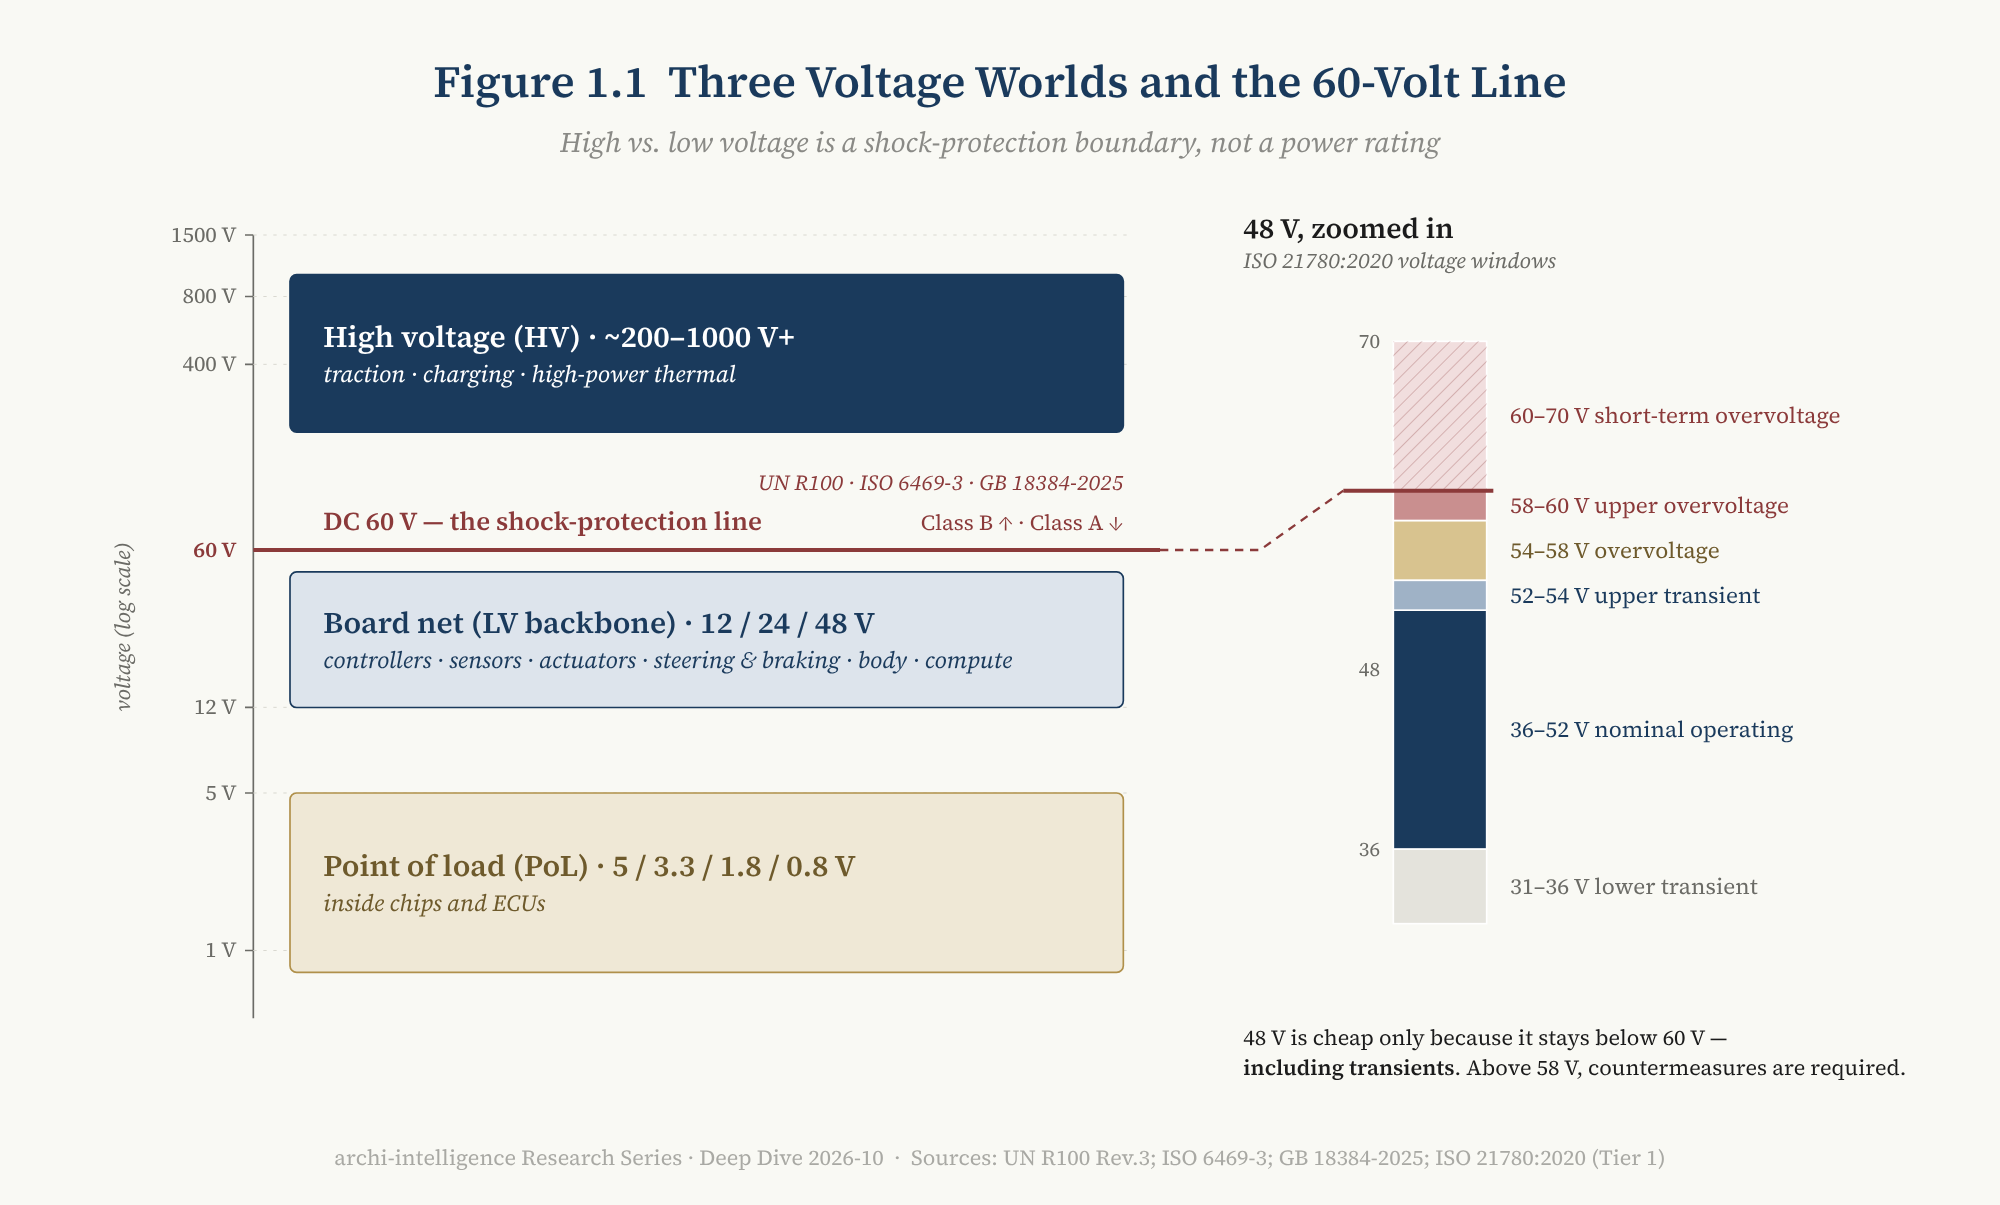
그림 1.1 — 세 개의 전압 세계와 60볼트의 선. 읽는 법: 등급 A와 등급 B의 경계는 직류 60V에 그어져 있다. 48V 차량 전원망은 선 아래에 있지만, 그 과도 상한은 이 선에 바짝 붙어 있다.
따라서 ‘48V 차’란 차량 전원망의 간선이 12V에서 48V로 올라간 뒤, 존 컨트롤러와 ECU 내부에서 12V와 칩 전압으로 다시 내려간다는 뜻이지, 칩이 48V를 직접 쓴다는 뜻이 아니다. 이는 데이터센터의 ‘48V 랙 버스 → 보드 근처에서 변환’과 같은 논리이며, 이 비유는 제8장에서 다시 다룬다.
1.3 ‘800V’는 측정값이 아니다
마케팅에서 ‘800V’는 하나의 숫자다. 엔지니어링에서는 적어도 여섯 가지 서로 다른 양을 가리킬 수 있다:
셀 전압 → 팩 공칭 전압 → 팩 작동 전압 범위 → 직류 모선 전압
       → 부품 최대 작동 전압 → 전력 소자의 차단 전압(예: 1200V SiC)
Cybertruck이 가장 좋은 예다. 흔히 ‘800V 아키텍처’로 분류되고 Tesla 스스로도 그렇게 부르지만, 공식 오너스 매뉴얼의 사양 페이지는 고전압 배터리를 공칭 전압 직류 700V로 적고 있다 [T1]. 둘은 모순되지 않는다. ‘800V’는 소자 선정, 절연 설계, 충전 호환이 그에 맞춰 설계되는 전압 등급이고, 700V는 공칭값이다.
저전압 쪽의 명칭에도 같은 주의가 필요하다. Tesla의 서비스 매뉴얼은 Cybertruck의 48V 시스템을 ‘mid voltage’(MV) 아키텍처라고 부른다 [T1]. 이는 48V가 기존 저전압보다 위험하다는 점을 정비 인력에게 상기시키기 위한 Tesla의 서비스 용어다. ISO 체계에서 48V는 여전히 저전압이다. 또한 전력공학에서 킬로볼트급을 뜻하는 ‘중전압’과 혼동해서도 안 된다.
그 결과는 방법론적이다. 마케팅 전압을 축으로 삼은 모든 ‘순위표’는 같지 않은 것을 비교하고 있다. 제7장에서 각 사의 노선을 비교할 때 본고는 어떤 전압 순위도 쓰지 않는다. 대신 다른 질문을 던진다. 그 전압 등급은 차량의 고전압 영역 안에 얼마나 깊이 퍼져 있는가(3.3 참조)?
1.4 소결
E1 | 고전압과 저전압의 구분은 안전의 선이지 전압 숫자가 아니다. ‘400V / 800V / 1000V’는 아키텍처 등급이지 측정값이 아니다.
이 정의는 상식처럼 보이지만, 본고 전체의 분석 단위를 정한다. 우리가 논하는 것은 ‘전압이 얼마나 높은가’가 아니라, 전기가 어떤 토폴로지로, 어떤 안전 제약 아래에서, 그것이 필요한 모든 곳에 닿는가 — 그리고 사고가 났을 때에도 여전히 닿는가이다.
2. 근육과 신경
2.1 운행 중에는 고전압이 저전압을 먹여 살린다
정상 주행 중인 배터리 전기차에서 에너지의 흐름은 단순하다:
HV 배터리 ──┬── 인버터 → 모터(구동)
            ├── 전동 압축기 / 히터(열관리)
            └── HV→LV DC-DC → 12V 또는 48V 차량 전원망
                               → 존 컨트롤러 / 중앙 연산 / 센서 / 액추에이터
이 사슬에서 가장 간과되기 쉬운 부품은 DC-DC 컨버터다. 내연기관차에서 저전압 전기는 엔진이 돌리는 발전기에서 나온다. 전기차에서는 DC-DC가 곧 발전기다. 그 고장 모드 — 출력 상실, 출력 과전압 — 가 저전압 네트워크 전체가 여전히 작동할 수 있는지를 직접 결정한다.
모든 파워트레인을 나란히 놓으면 공통의 전환이 보인다:
| 파워트레인 | 등급 B 고전압 유무 | 저전압 전기의 출처 | 저전압 배터리의 역할 |
|---|---|---|---|
| 내연기관 | 없음 | 엔진 구동 발전기 | 시동 + 모든 상시 전원 |
| 48V 마일드 하이브리드 | 없음(48V는 등급 A) | 48V 벨트 구동 스타터 제너레이터 → DC-DC | 저전압 부하 + 냉간 시동 예비 |
| 하이브리드 / 플러그인 하이브리드 / 주행거리 연장형 | 있음 | HV→LV DC-DC | 기동; 고전압 컨택터가 닫히기 전 유일한 전원 |
| 배터리 전기 | 있음 | HV→LV DC-DC(48V로 직접 강압 가능) | 위와 같음; 리튬, 슈퍼커패시터, ‘팩 내장’ 방식으로 대체 가능 |
두 가지를 덧붙인다. 첫째, 플러그인 하이브리드는 흔히 에너지 아키텍처가 가장 복잡한 파워트레인이다. 기계적 에너지 사슬, 고전압 구동 사슬, 충전 사슬, 저전압 전기 사슬을 동시에 지니며, 고장 조합은 순수 전기차보다 훨씬 많다 [추론]. 둘째, E/E 관점에서 주행거리 연장형은 ‘배터리 전기 + 차량 탑재 발전기’에 더 가깝다. 엔진이 바퀴를 구동하지 않는다. 공급망은 이미 이 논리로 가격을 매기고 있다 — 2026년 2월 BorgWarner는 북미의 한 대형 완성차 업체의 주행거리 연장형 픽업과 대형 SUV에 800V 2세대 통합 구동 모듈과 듀얼 인버터 발전기 모듈을 공급하며, 2029년 양산을 시작한다고 발표했다 [T2, 회사 주장].
2.2 기동 시에는 저전압이 고전압을 깨운다
그러나 시계를 차량이 깨어나는 순간으로 되돌리면 인과의 방향은 반대가 된다:
LV 배터리 → 차량 컨트롤러 / 배터리 관리 / 안전 컨트롤러 기동
         → 고전압 인터록과 절연 자가 진단 → 주 음극 컨택터 닫힘 → 프리차지
         → 주 양극 컨택터 닫힘 → 고전압 온라인 → DC-DC 기동 → 고전압이 저전압을 먹여 살리기 시작
고전압 컨택터는 열려 있을 때만 안전하고, 그것을 닫는 데 필요한 모든 컨트롤러는 저전압으로 움직인다. 따라서 고전압 배터리는 가득 찼지만 저전압 배터리가 바닥난 차는 완전히 ‘죽은’ 상태가 된다. 이는 설계 실수가 아니라, ‘컨택터가 닫히기 전까지 고전압은 격리되어야 한다’는 안전 논리의 필연적 결과다 [추론, 업계 통례].
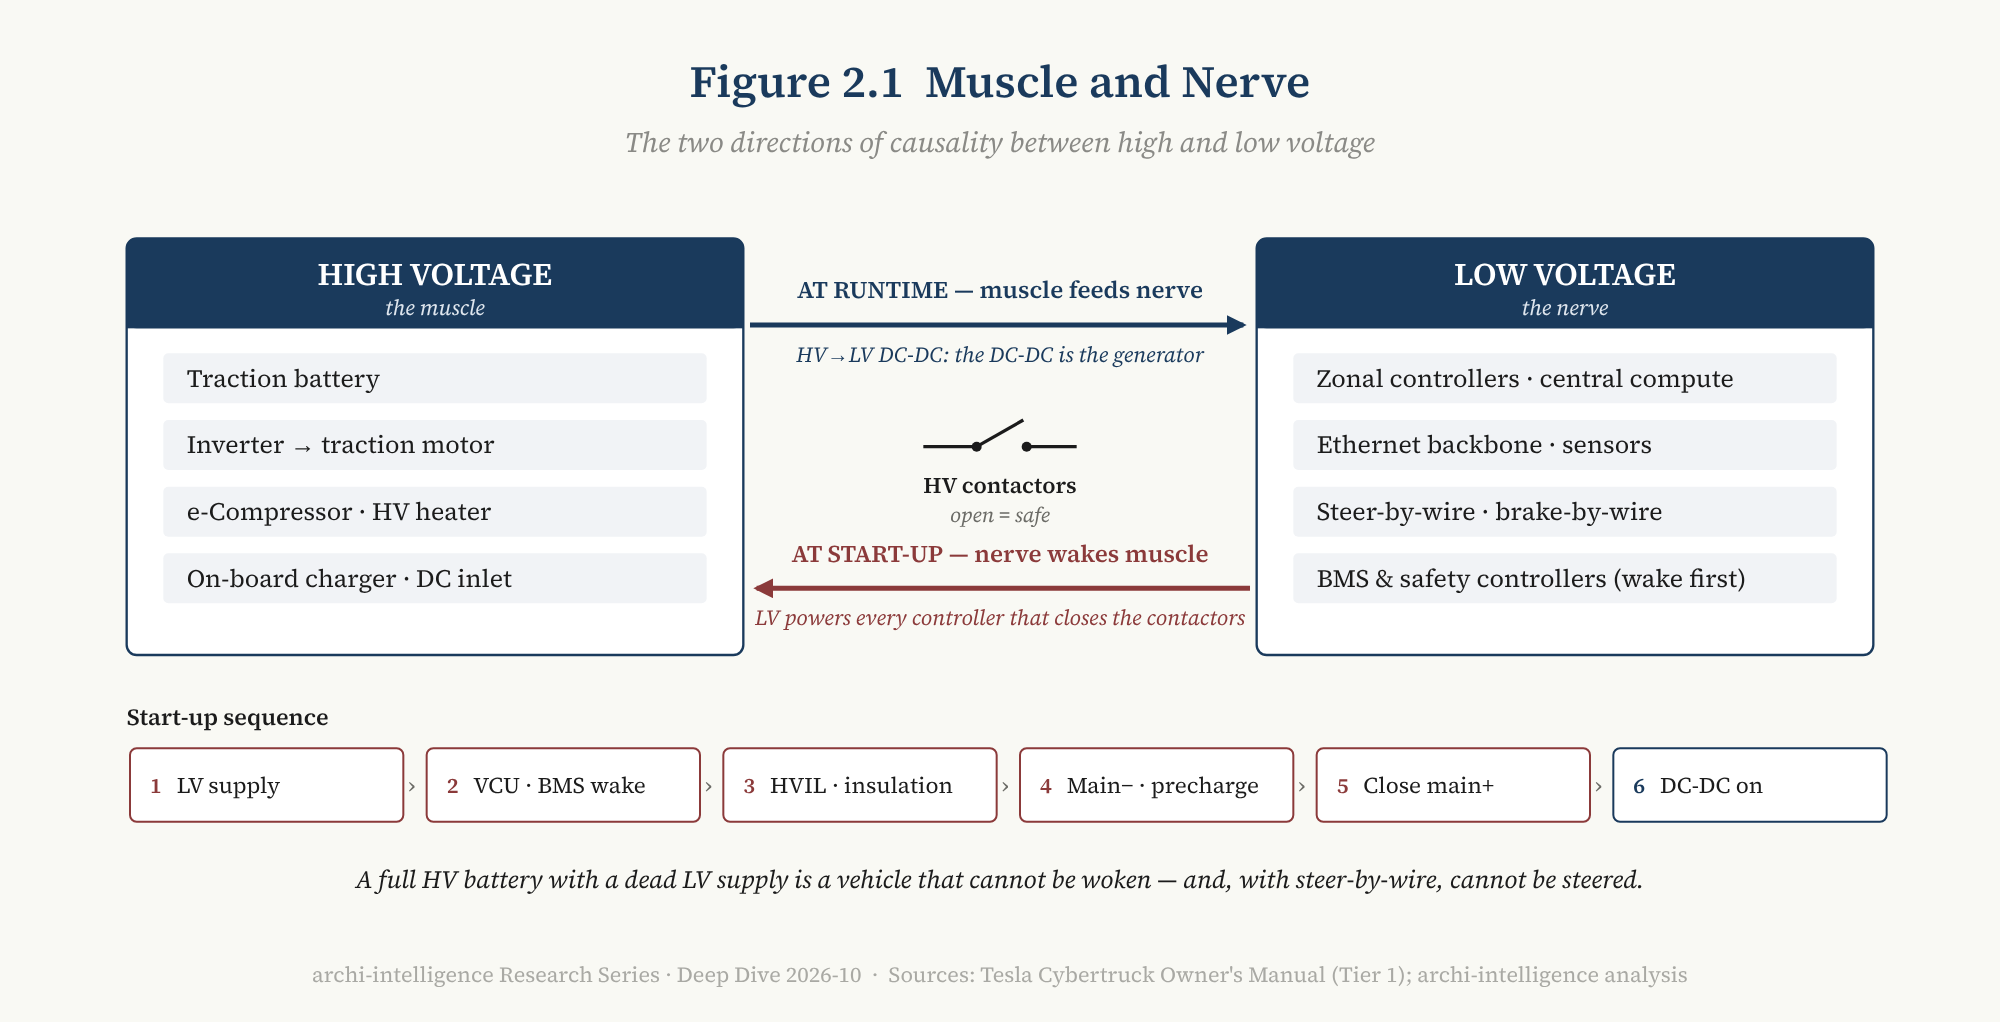
그림 2.1 — 근육과 신경. 읽는 법: 운행 중에는 화살표가 고전압에서 저전압으로 향한다(DC-DC). 기동 시에는 저전압에서 고전압으로 향한다(기동과 컨택터 닫힘). 두 방향이 모두 성립해야 시스템이 작동한다.
2.3 바이와이어 이후, 신경은 생명선이 된다
기계식 스티어링 칼럼과 유압 브레이크의 시대에 저전압 고장의 결과는 ‘바디와 인포테인먼트 기능의 저하’였다. 조향 보조가 사라져도 사람은 더 힘껏 핸들을 돌릴 수 있었고, 제동 보조가 사라져도 더 힘껏 밟을 수 있었다. 전원 고장은 신뢰성의 문제였지, ‘차를 여전히 제어할 수 있는가’의 문제가 아니었다.
바이와이어가 이것을 바꾼다. Cybertruck은 4륜 스티어바이와이어를 쓰며 [T1], 그 오너스 매뉴얼은 48V 배터리의 역할을 분명히 적고 있다. 고전압 배터리를 쓸 수 없을 때 48V 배터리는 창문, 도어, 터치스크린 같은 저전압 시스템에 전력을 공급하고, 동시에 파워 스티어링 같은 핵심 시스템에 이중화 전원을 제공한다 [T1]. 같은 자료는 48V 커넥터가 파란색이고 48V 전선에는 파란 테이프가 감겨 있다고 말한다. 전압이 기존 저전압보다 높아 활선 작업 시 인명 피해, 아크, 부품 손상의 위험이 더 크기 때문이다 [T1].
이를 함께 읽으면 결론은 이렇다. 바이와이어 시대에는 저전압 네트워크 자체가 주행 안전 시스템이 되었다. 과거 12V 고장은 ‘불편’을 뜻했다. 이제 그것은 조향, 제동, 자율주행 연산, 이더넷 스위치, 존 컨트롤러의 동시 상실을 뜻할 수 있다 [추론].
2.4 ‘작은 배터리’를 없애도 저전압 저장 영역은 없어지지 않는다
2026년 9월 16일 기술 발표회에서 Leapmotor는 ‘CTC 3.0 고·저전압 융합 배터리’를 발표했다. 독립된 저전압 배터리를 없애고 저전압 모듈을 고전압 팩 안에 통합해 메인 배터리가 함께 관리한다. 회사는 저전압 용량이 7배로 늘고, 사용자는 저전압 배터리 교체 비용을 아낄 수 있으며, 관련 특허를 업계에 개방하고, 2027년부터 신차종에 적용한다고 밝혔다 [T2, 회사 주장].
사용자 입장에서 이는 부담을 덜어 주는 일이다. 납축전지는 무겁고 수명이 짧으며 주기적으로 교체해야 하기 때문이다. 아키텍처 입장에서는 더 정확한 서술이 필요하다 — 없어진 것은 하나의 독립 부품이지, 저전압 에너지 저장이라는 기능 영역이 아니다. 2.2의 기동 사슬은 여전히 성립한다. 고전압 컨택터가 열려 있는 동안에도 컨트롤러에 전력을 줄 수 있는 에너지가 어딘가에 있어야 한다. 바뀐 것은 그 에너지의 패키징 경계다. 독립된 배터리에서 고전압 팩의 하우징 안으로 옮겨 갔다.
패키징 경계가 움직이면 몇 가지 새로운 질문이 따라온다 [추론]:
- 공통 원인 고장: 한 번의 하부 충격이나 한 번의 열 사건이 주 에너지원과 기동용 에너지를 동시에 앗아 가지는 않는가?
- 사고 후 가용성: 충돌 이후 도어 개방, 비상등, 긴급 호출은 무엇이 전력을 공급하는가?
- 수리와 구조: 저전압 모듈이 고장 나면 팩을 내려야 하는가? 언론은 이미 이 의문을 제기하며 수리 공수가 눈에 띄게 늘 수 있다고 지적했다 [T3].
이 질문들에는 표준 답이 없으며, Leapmotor는 이미 설계에서 답했을 수도 있다(공개 자료에는 나와 있지 않다). 그러나 이 질문들은 제6장에서 전개할 구분을 분명히 보여 준다. ‘이 배터리를 없앴다’는 배전의 문제이고, ‘사고 후에도 전기가 있는가’는 가용성의 문제다.
2.5 소결
고전압은 근육이고 저전압은 신경이다. 운행 중에는 근육이 신경을 먹여 살리고, 기동 시에는 신경이 근육을 깨운다. 기계적 백업이 있던 시대에는 신경이 다쳐도 차가 몰기 어려워질 뿐이었다. 바이와이어 시대에는 신경이 다치면 차를 제어할 수 없다.
그래서 전기를 더 이상 E/E 아키텍처의 배경으로 취급할 수 없다. 그러나 네 번째 평면으로 들어가기 전에, 흔한 혼동 하나를 더 풀어야 한다. 800V와 48V는 같은 종류의 전환인가?
3. 두 개의 전환 곡선
3.1 하나의 공식, 두 번의 할인
전압을 높이는 모든 이유는 같은 한 쌍의 공식에서 나온다. 전력은 전압과 전류의 곱이고, 도선 손실은 전류의 제곱과 저항의 곱이다. 같은 전력이라면 전압이 올라갈수록 전류는 내려간다:
| 승압 | 같은 전력에서의 전류 | 같은 저항에서의 도선 손실 |
|---|---|---|
| 12V → 48V | 1/4로 감소 | 1/16로 감소 |
| 400V → 800V | 1/2로 감소 | 1/4로 감소 |
| 800V → 1000V | 0.8로 감소 | 0.64로 감소 |
그러나 이 표의 세 번째 열에는 전제가 있다. 저항이 일정하다는 것이다. 현실에서 엔지니어는 전류가 줄어든 틈을 타 도선을 가늘게 만들고, 그러면 저항이 올라간다. Aptiv의 48V 백서는 이를 솔직하게 적는다. 손실은 ‘이론상’ 16분의 1로 줄 수 있지만, 선경이 작아지면 저항이 늘어나므로 실제 손실은 시스템 최적화에 달려 있다 [T2].
여기서 본 시리즈의 지난 글에 대해 하나를 분명히 해 둔다. Deep Dive 2026-09는 Leapmotor LEAP 5.0을 다루면서 ‘하네스 열손실이 기존의 1/16로 줄어든다’는 회사의 공식 주장을 인용했다 [T2–T3]. 이 숫자는 저항이 일정할 때의 이론값이다. 현실에서는 승압으로 얻는 이득의 상당 부분이 더 가늘고 가볍고 싼 하네스, 단자, 커넥터로 바뀌며, 16분의 1의 손실 감소로 나타나지 않는다. 본고는 9월의 글을 개정하지 않는다. 그곳의 표현은 ‘회사에 따르면’이었고, 회사 주장의 소개로서는 여전히 유효하다. 이 절이 보태는 것은 그 숫자 뒤에 있는 물리적 전제다.
3.2 전압은 순위표가 아니다
고전압 쪽에서 지난 7년의 양산 연표는 대략 이렇다:
- **Porsche Taycan(2019)**은 800V 양산의 출발점이었고, 그 이유는 같은 전력에서 전류가 절반이 되고, 도선 단면적과 무게가 줄며, 직류 급속 충전 능력이 오른다는 것이었다 [T1–T2].
- Hyundai E-GMP의 혁신은 800V 자체가 아니라 호환에 있었다. 후륜 모터와 인버터를 재활용해 400V 충전기의 전압을 800V로 끌어올리며, 별도의 대형 승압기가 필요 없다 [T1].
- Lucid Gravity는 시스템 전압 926V에 이르며, 역시 모터 권선을 인덕터로 써서 승압한다 [T2].
- NIO ET9은 ‘전 영역 900V’를 내세우며, 최고 시스템 전압 925V, 최대 충전 전력 600kW, 최대 전류 765A, 자체 개발 1200V 탄화규소 모듈을 갖췄다 [T1–T2].
- **BYD 슈퍼 e 플랫폼(2025년 3월)**은 ‘전 영역 1000V’를 내세우며, 1000A, 1000kW의 최대 충전을 제시한다 [T2, 회사 주장].
이 연표를 ‘갈수록 높아지고, 갈수록 앞선다’로 읽는 것은 잘못이다. 전압이 한 단계 오를 때마다 다음 항목 모두의 비용이 올라간다. 전력 소자의 차단 전압, 절연 협조, 연면 거리와 공간 거리, 부분 방전, 컨택터와 퓨즈, 커넥터, 모터 권선 절연, 베어링 전류, 전자기 적합성과 스위칭 속도, 정비와 구조의 안전, 충돌 시 차단, 저전압 충전기와의 호환, 그리고 열관리와 보조 장치의 공급망이다. 이득은 체감하고 비용은 체증한다. 최적의 전압은 아키텍처의 절충이지, 높을수록 좋은 지표가 아니다.
3.3 전 영역 고전압 침투도
그렇다면 두 회사의 고전압 아키텍처를 비교할 때 무엇을 비교해야 하는가?
본고는 하나의 척도를 제안한다. 전 영역 고전압 침투도 — 차량의 고전압 영역에서 얼마나 많은 부품이 그 전압 등급에서 네이티브로 작동하고, 얼마나 많은 부품이 여전히 변환을 거쳐야 하는가.
이 질문이 중요한 이유는 ‘800V 차’가 완전히 다른 두 가지 방식으로 구현될 수 있기 때문이다:
구현 A: 배터리 800V, 모터와 인버터 800V,
        그러나 에어컨 압축기, 히터, DC-DC, 차량 탑재 충전기는 여전히 400V이고, 변환으로 잇는다.
구현 B: 위의 모든 고전압 부품이 네이티브로 800V에서 작동한다.
둘의 마케팅 전압은 같지만, 시스템 복잡도, 변환 손실, 공급망 요구는 전혀 다르다. BYD와 NIO는 모두 홍보에서 ‘전 영역’이라는 말을 쓴다. BYD는 배터리, 모터, 전원, 에어컨 등이 모두 1000V 등급으로 들어간다고 하고 [T2, 회사 주장], NIO는 900V 고전압이 구동, 배터리, 제어, DC-DC 등의 부품에 전력을 공급한다고 한다 [T1–T2]. ‘전 영역’이라는 말 자체가 하나의 신호다. 업계는 배터리 전압이 곧 차량의 고전압 아키텍처가 아니라는 것을 이미 알고 있다.
[추론] 전 영역 고전압 침투도는 현재 공개 자료로 정확히 계량할 수 없다 — ‘네이티브 800V 부품 비율’을 공개한 완성차 업체는 한 곳도 없다. 본고는 이를 채점이 아니라 질문하는 방식으로 제시한다. 다음에 전압 숫자를 보면, 먼저 그것이 어디까지 퍼져 있는지를 물어보라.
3.4 48V의 네 가지 엔지니어링 현실
저전압 쪽에서 48V가 가져오는 것은 더 가는 전선만이 아니라, 12V 시대에는 없던 일련의 엔지니어링 문제다. Aptiv의 백서는 네 가지를 든다 [T2]:
- 아크. 12V 회로를 끊을 때 생기는 작은 아크는 대개 저절로 꺼지지만, 48V의 아크는 지속되어 단자와 커넥터를 망가뜨릴 수 있다. 단자 간격을 넓히고, 활선 탈착을 피하며, 단자 이탈과 프레팅 부식을 경계해야 한다.
- 전기화학적 부식. 커넥터가 실수로 소금물 같은 전해액에 닿으면, 48V는 12V보다 훨씬 공격적으로 단자를 부식시키며 밀봉 요구가 높아진다.
- 혼합 전압의 분리. 48V와 12V는 되도록 커넥터를 공유하지 않는 것이 좋고, 불가피하면 물리적으로 구역을 나눠야 한다. 접지 스터드도 공유하지 말아야 한다 — 스터드가 느슨해지면 공통 접지를 통해 48V 기기에서 12V 기기로 전류가 흐를 수 있다.
- 연면 거리와 공간 거리. IEC 60664-1에 따라 설계하되, 48V가 아니라 60V 기준으로 보호해야 한다. 기존 커넥터 대부분은 공간 거리 요건을 충족하지만, 연면 거리는 설계를 바꿔야 할 수 있다.
ISO 21780은 48V를 위한 일련의 전압 창을 정의한다. 36–52V가 공칭 작동 범위, 52–54V가 상측 과도 범위, 54–58V가 과전압, 58–60V가 상측 과전압이며, 단시간 과전압은 70V까지 허용된다 [T1]. 이 창들은 48V 마일드 하이브리드의 맥락에서 태어났으며, 스타터 제너레이터의 에너지 회생이 일으키는 과전압을 견뎌야 했다. 배터리 전기차의 48V는 고전압에서 DC-DC로 만들어지고 스타터 제너레이터가 없으므로, 이론적으로는 창을 더 좁힐 수 있다 — 그러나 본고의 데이터 기준일 현재, 그런 ‘BEV 전용 창’은 아직 표준화되지 않았다 [추론].
3.5 세로 전환과 가로 전환
고전압과 저전압의 업그레이드를 나란히 놓고 보면, 둘은 성격이 전혀 다른 두 가지 전환이다.
| 400V → 800V → 1000V | 12V → 48V | |
|---|---|---|
| 전환 방향 | 세로: 구동과 충전 사슬을 따라 | 가로: 차량 전체를 가로질러 |
| 관련 대상 | 수십 개의 대전력 부품: 배터리, 인버터, 모터, 차량 탑재 충전기, DC-DC, 압축기, 고전압 배전 박스, 커넥터 | 수백 개의 말단: 컨트롤러, 모터, 액추에이터, 등화, 펌프, 팬, 도어록, 커넥터, 퓨즈와 스위치 — 그리고 그 뒤에 있는 수십 년 된 12V 공급사 인터페이스 |
| 주된 어려움 | 소자, 절연, 비용 | 조직과 생태계: 아직 규모에 이르지 않은 시장을 위해 공급사가 48V 부품을 개발할 것인가 |
| 속한 아키텍처 | 전동화 아키텍처 | E/E 아키텍처 |
이것이 겉보기의 역설을 설명한다. 48V의 기술 난도는 800V보다 훨씬 낮은데, 진행은 훨씬 느리다. 800V는 수십 곳의 대전력 부품 공급사가 보조를 맞춰 업그레이드하면 된다. 48V는 공급망 전체 — 창문 모터, 도어록, 독서등을 만드는 2·3차 공급사까지 — 가 동시에 인터페이스를 바꿔야 한다. 이것은 엔지니어링 문제가 아니라 ‘누가 먼저 움직이는가’의 협조 문제다 [추론].
3.6 세 가지 저전압 노선과 하나의 인터페이스 전쟁
2026년의 저전압 세계에는 세 가지 노선이 보인다 [추론: 노선 구분은 본고의 분석 틀이다]:
노선 1: 48V 간선, 차량 전체 전환.
- Tesla: Cybertruck(2023년 인도 시작)은 전 차량 48V를 채택한 첫 양산차다. 2024년 10월 Tesla는 ‘저전압 커넥터 표준’(LVCS)을 발표했다. Cybertruck의 48V 아키텍처를 바탕으로 차량의 커넥터 종류를 6가지로 줄여 90% 이상의 부품을 포괄하고, 업계에서 흔히 쓰는 하늘색을 채택했으며, 모든 부품 공급사와 완성차 업체에 공개적으로 참여를 요청했다 [T1].
- Ford: 2027년 양산을 시작하는 UEV 플랫폼의 중형 전기 픽업은 48V를 채택하며, 400V 배터리에서 DC-DC로 직접 강압한다. Ford는 이를 자사 최초의 48V 저전압 시스템이라고 부른다 [T1–T2].
- Chery × Bosch: 2026년 4월 24일 베이징 모터쇼에서 48V 차량 아키텍처의 공동 개발과 양산에 관한 기본 협약을 맺었고, Exeed 브랜드가 처음 적용한다. 양사는 차량 급전 능력이 15kW로 오르고(주류 12V 시스템은 약 3–4kW), 시스템 무게가 10kg 넘게 줄며, 스티어바이와이어 모터 응답이 20% 이상 빨라지고, 독립 이중화 급전 설계를 채택한다고 밝혔다 [T2, 회사 주장].
- Leapmotor LEAP 5.0: ‘네잎클로버 5.0’ 중앙 도메인 제어 아키텍처는 전 차량 48V와 전 차량 이더넷을 채택하고, ‘나머지 도메인 컨트롤러는 실행만 하며’, 차량 하네스는 약 500미터, 첫 차종은 2027년에 양산된다 [T2, 회사 주장].
- Hyundai: 보도에 따르면 전 차종과 로봇 사업을 위해 엔드투엔드 48V 부품 개발을 공급사에 요구하고 있으며, 자사 공급사 체계를 지키기 위해 Tesla의 방식을 채택하지 않기로 했다 [T3].
노선 2: 부하에 따라 전압을 고른다.
- NIO ET9은 12V와 48V를 모두 지원한다. 차량에는 두 개의 12V 시스템과 하나의 48V 시스템이 있으며, 48V는 풀 액티브 서스펜션 같은 대전력 부하 전용이다 [T2].
- Li Auto L9 Livis는 한 걸음 더 나아간다. 액티브 서스펜션을 800V 고전압에 직접 연결했으며, 그 이유는 48V가 낼 수 있는 전력이 상대적으로 작기 때문이라고 한다 [T2, 회사 주장].
노선 3: 저전압을 팩 안으로.
- Leapmotor CTC 3.0은 저전압 저장을 고전압 팩에 통합한다(2.4 참조). 이는 노선 1과 겹칠 수 있다. Leapmotor의 차세대 플랫폼은 전 차량 48V이면서 동시에 고·저전압 융합이다.
본고의 판단: 12V → 48V 전환은 물리 세계의 인터페이스 전쟁이 되어 가고 있다. Deep Dive 2026-09는 소프트웨어 층에서 업계가 실제로 표준화하고 있는 것이 ‘하나의 자동차 OS’가 아니라 차량 API와 런타임 계약이라고 논증했다. 저전압 네트워크에서도 같은 일이 벌어지고 있다. 전환 속도를 정하는 것은 48이라는 숫자가 아니라, 커넥터 형태, 전압 창, 분리 규칙, 색상 표시 같은 **‘물리적 계약’**을 누가 정하느냐다.
Tesla의 LVCS는 공개된 계약 초안 하나이고, Chery와 Bosch의 협력은 유럽 Tier 1과 중국 완성차 업체가 쓴 또 하나의 초안이다. Hyundai는 자기 것을 쓰기로 했고, ISO 21780은 여전히 마일드 하이브리드 시대의 창에 머물러 있다. [추론] 충분히 많은 공급사가 채택한 계약이 48V의 비용 곡선을 결정한다. 48V를 이기는 것은 계약이지, 전압이 아니다.
E3 | 400V → 800V는 세로 방향의 전동화 전환이고, 12V → 48V는 가로 방향의 E/E 전환이다. 후자는 기술적으로 더 단순하지만 진행은 더 느리다. 다시 써야 하는 것이 공급망 전체의 인터페이스이기 때문이다.
4. 네 번째 평면
4.1 왜 E/E 아키텍처 도면에는 전기가 그려지지 않는가
지난 20년간 어느 완성차 업체의 E/E 아키텍처 도면을 펼쳐 보아도 보이는 것은 컨트롤러, 버스, 게이트웨이, 기능 배치이며, 전원 경로는 거의 보이지 않는다. 전기는 도면 위에 보통 ‘12V’라는 표기 하나로만 나타난다.
여기에는 역사적인 합리성이 있었다 [추론]:
- 첫째, 모든 것이 같은 전기를 썼다. 균일한 12V 세계에서 ‘이 컨트롤러도 12V에 연결된다’는 말은 아무것도 구별해 주지 않는다. 그것이 어느 CAN에 붙어 있고 어느 도메인에 속하는가가 아키텍트의 관심사였다.
- 둘째, 조직이 신호와 전기를 나눴다. 전통적인 완성차 업체의 분업은 대략 이렇다. E/E 아키텍처 팀이 컨트롤러, 기능, 네트워크를 맡고, 하네스와 배전 팀(독일어로 흔히 Bordnetz라고 부른다)이 전선, 퓨즈, 릴레이, 커넥터를 맡으며, 파워트레인 팀이 배터리, 발전기, 시동 모터를 맡는다. 같은 차량이 매우 성숙한 기능·네트워크 모델을 갖고 있으면서도, 그만큼 성숙한 엔드투엔드 전원 의존성 모델은 갖고 있지 않을 수 있다.
- 셋째, 핵심 조작 계통에는 아직 기계적 백업이 있었다. 조향에는 스티어링 칼럼이, 제동에는 유압이 있었다. 전원 고장이 곧 차량 통제 상실을 뜻하지 않았으므로, 전기는 기능 자체라기보다 인프라에 가까웠다.
이 세 가지 전제가 지금 동시에 사라지고 있다. 48V는 ‘같은 전기’를 깨뜨렸고, 존 아키텍처는 조직 분업을 깨뜨렸으며, 바이와이어는 기계적 백업을 깨뜨렸다.
4.2 네 개의 평면
본고는 하나의 서술 틀을 제안한다. 차세대 자동차 E/E 아키텍처를 서술하려면 적어도 네 개의 평면이 필요하다.
| 평면 | 답하는 질문 | 대표 대상 |
|---|---|---|
| 연산 평면 | 누가 연산하고, 기능을 어디에 배치하는가 | 중앙 연산, 존 컨트롤러, 안전 마이크로컨트롤러 |
| 네트워크 평면 | 데이터가 어떻게 흐르는가 | 이더넷 / 시간 민감형 네트워크, CAN, 고속 직렬 링크 |
| 전력 평면 | 에너지를 어떻게 분배·변환·격리하고, 고장 후 어떻게 재구성하는가 | 고전압 / 48V / 12V, DC-DC, 배전, 전자 퓨즈, 주·예비 급전 경로 |
| 소프트웨어 평면 | 누가 이 자원들을 오케스트레이션하고 그 생애주기를 관리하는가 | 차량 제어 평면(계약 + 오케스트레이션 + 생애주기) |
기능 안전, 사이버 보안, 진단은 네 평면 모두를 가로지른다.
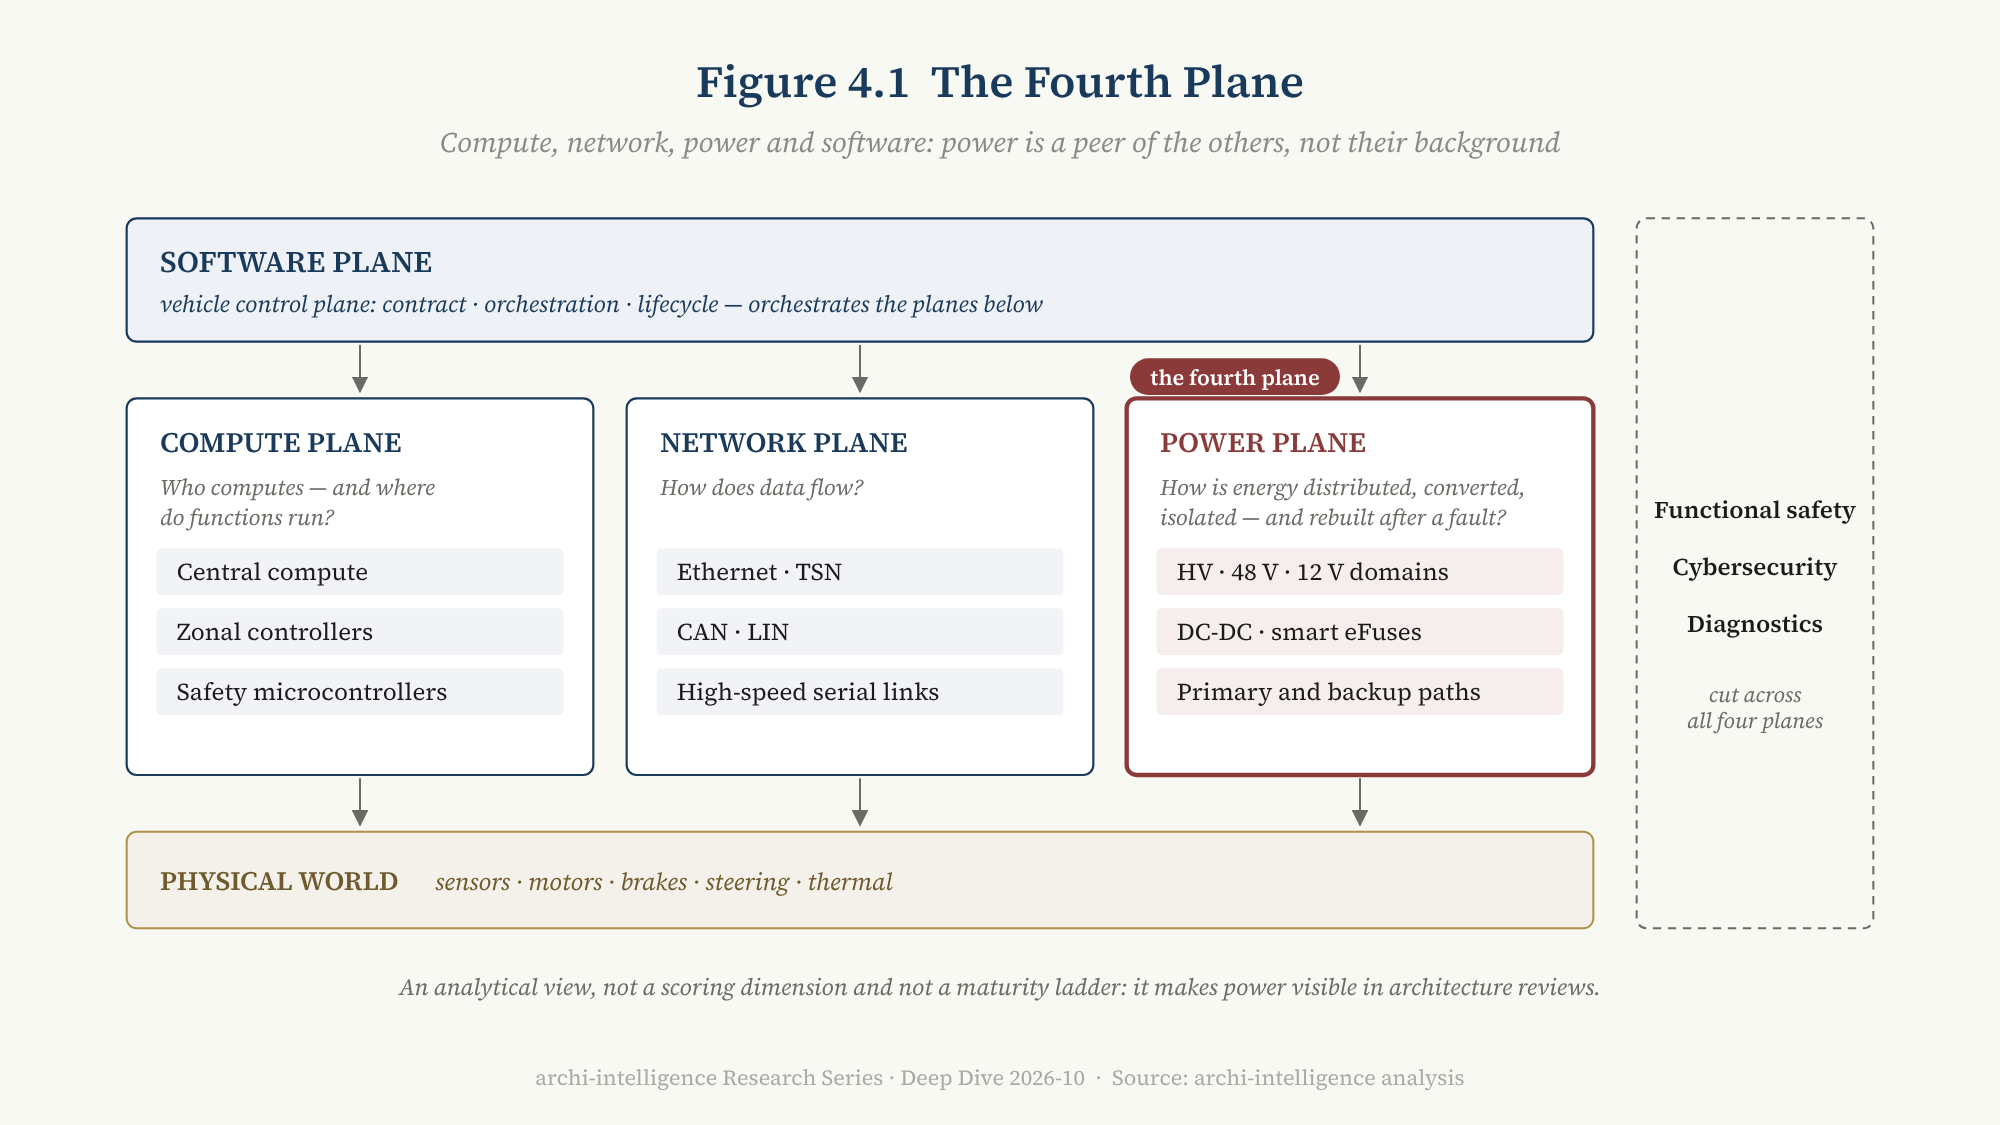
그림 4.1 — 네 번째 평면: 연산, 네트워크, 전력, 소프트웨어. 읽는 법: 전력 평면은 연산이나 네트워크의 부속물이 아니라 그 옆에 나란히 서는 동등한 층이다. 소프트웨어 평면이 위에서 모두를 오케스트레이션하고, 기능 안전이 모든 것을 관통한다.
E2 | 전력은 연산·네트워크·소프트웨어와 나란한 네 번째 평면이다.
본 시리즈의 기존 틀과의 관계를 분명히 해 둘 필요가 있다. Deep Dive 2026-09의 6층 스택 모델에서 ‘전원과 네트워크 이중화’는 S0(E/E 물리적 기반)에 속한다. D2의 5차원 채점에서 ‘전원’은 기능 안전 차원(D4)의 이중화 깊이를 보는 점검 항목 하나다. 네 번째 평면은 이 둘 어느 것도 개정하지 않는다. 원래 S0와 D4에 묻혀 있던 부분을 꺼내어 따로 보이게 할 뿐이다. 그것은 분석의 시각이지, 새로운 채점 차원도 성숙도 사다리도 아니다.
4.3 절반만 존화되었다
존 아키텍처의 핵심 생각은 컨트롤러를 기능이 아니라 물리적 위치로 조직하는 것이다. 차량 앞쪽의 센서와 액추에이터는 앞쪽 존 컨트롤러에, 뒤쪽의 것은 뒤쪽 존 컨트롤러에 연결되고, 존 컨트롤러는 고속 간선으로 중앙 연산에 연결된다.
이 생각을 데이터에만 적용하면 일은 절반만 끝난다. 네트워크는 이미 ‘중앙 연산 + 이더넷 간선 + 앞뒤 존 컨트롤러’가 되었는데, 급전은 여전히 하나의 중앙 퓨즈 박스에서 앞쪽, 뒤쪽, 도어, 실내로 긴 전원선을 하나씩 끌어가는 차를 떠올려 보라 — 하네스에서 가장 무겁고 가장 긴 부분이 바로 존화되지 않은 부분이다 [추론].
진정으로 완성된 존화는 전력도 존에 따라 조직되는 것이다 — 배전, 전압 변환, 고장 격리를 물리적 존 단위로 구성하고, 존 컨트롤러가 맡는다. 본고는 이를 **Power-Zonal(전력의 존화)**이라고 부른다. 2025–2026년, 이것이 양산차에 나타나기 시작했다:
- BMW 노이에 클라쎄: 존 하네스가 차량을 앞, 중앙, 뒤, 루프의 네 존으로 나누며, 이전 세대보다 전선을 600미터 덜 쓰고 30% 가볍다. 존 안에서는 존 컨트롤러가 데이터 송수신을 맡고, 스마트 eFuse가 최대 150개의 기존 퓨즈를 대체한다 [T1].
- NIO ET9: 기능 도메인 컨트롤러를 없애고 앞뒤 두 개의 존 컨트롤러만으로 전 차량의 센서와 액추에이터를 연결한다. 고성능 이더넷 링이 스티어바이와이어를 포함한 모든 차량 기능을 제어한다. 저전압 급전은 이중 이중화 전원을 채택하고, 모든 전기 부하를 전자적으로 제어하며, 약 100개의 전자 퓨즈를 갖췄다 [T2].
- Ford UEV: 주 존 모듈 5개 + 48V. 하네스는 Mustang Mach-E보다 4,000피트 짧고 22파운드 가볍다 [T1–T2, 회사 주장].
- Leapmotor 네잎클로버 5.0: 중앙 통합 제어, ‘나머지 도메인 컨트롤러는 실행만’, 전 차량 48V, 하네스 약 500미터 [T2, 회사 주장].
공급망도 이것을 표준 부품으로 만들고 있다. Texas Instruments가 2026년 4월 갱신한 48V 존 레퍼런스 디자인 TIDA-020094는 48V 간선, 48V → 12V 변환, 하이사이드 스위치와 스마트 eFuse, 모터 드라이버를 존 모듈 안에 통합하고, 여러 존 모듈을 연결해 시스템 수준에서 평가할 수 있게 한다 [T2].
4.4 존 컨트롤러: 데이터·제어·전력의 엣지 노드
이것들을 합치면 존 컨트롤러의 역할이 바뀌었다:
| 능력 | 기존 컨트롤러 / 게이트웨이 | 신세대 존 컨트롤러 |
|---|---|---|
| 버스 게이트웨이(CAN / LIN / 이더넷) | 있음 | 있음 |
| I/O 집약 | 일부 | 있음 |
| 부하 구동 | 각 컨트롤러에 분산 | 존에 집중 |
| 전원 분배 | 외부 퓨즈 박스 | 존 컨트롤러 안으로 |
| 스마트 eFuse | 드묾 | 표준 장비로 |
| 48V → 12V 변환 | 외장 | 존 안에서 가능 |
| 고장 격리 | 주로 네트워크 | 네트워크 + 전력 |
더 정확한 서술은 이렇다. 존 컨트롤러 = 데이터 엣지 + 제어 엣지 + 전력 엣지.
여기에는 멈춰서 볼 만한 대조가 있다. Deep Dive 2026-09는 존 컨트롤러의 ‘단순화 스펙트럼’을 논했다. GM의 존 ‘애그리게이터’는 데이터와 명령을 중계할 뿐 제어 로직을 실행하지 않는다 [T1]. 연산 평면만 보면 존 컨트롤러는 ‘멍청해지고’ 있다. 그러나 전력 평면을 보면 ‘무거워지고’ 있다. 전원 분배, 전자 퓨즈, 전압 변환, 고장 격리가 모두 존 안으로 옮겨 오고 있다. [추론] 존 컨트롤러는 논리에서는 얇아지고, 전력에서는 두꺼워지고 있다. 이는 AI 시대의 운영체제에 대한 9월의 판단 — 위는 얇아지고 아래는 두꺼워진다 — 과 같은 구조다. 지능은 중심으로 가고, 물리적 인터페이스는 가장자리로 간다.
지능은 집중되고, 물리적 인터페이스는 분산된다.
컨트롤러의 개수만 세면 ‘중앙 집중형 아키텍처’를 오판하기 쉽다. 연산은 집중되고 있지만, I/O, 구동, 배전은 물리적 위치 쪽으로 다가가고 있다.
4.5 12V는 사라지지 않는다. 로컬 호환 레일이 된다
48V 존 아키텍처의 최종 형태가 ‘하룻밤 사이에 12V가 사라지는 것’일 가능성은 낮다. 더 그럴듯한 형태는 이렇다 [추론]:
                    48V 간선
          ┌────────────┼────────────┐
     앞쪽 존         중앙 존          뒤쪽 존
          │            │            │
   48V 대전력 부하  48V 대전력 부하  48V 대전력 부하
   12V 호환 레일    12V 호환 레일    12V 호환 레일(존 내부 DC-DC)
대전력 부하(조향, 제동, 액티브 서스펜션, 펌프, 팬, 히터)는 48V를 직접 쓰고, 수백 개의 작은 부하는 12V에 남아 존 컨트롤러에서 가까이 변환된다. 12V는 차량의 간선에서 물러나 로컬 호환 레일이 된다. Cybertruck 내부에도 여전히 약 5V부터 48V까지 여러 전원 레일이 남아 있는 이유가 여기에 있다 [T3].
4.6 소결
네 번째 평면은 수사가 아니다. 그 의미는 검증할 수 있다. 어떤 차량의 존화가 어디까지 왔는지 판단하려면 ‘존 컨트롤러가 몇 개인가’만 묻지 말고, 다섯 가지를 물어야 한다 —
- 데이터가 존화되었는가?
- I/O가 존화되었는가?
- 배전이 존화되었는가?
- 고장 격리가 존화되었는가?
- 사고 이후 각 존의 에너지원은 서로 독립적인가?
앞의 두 질문에는 업계가 이미 여러 해 동안 답해 왔다. 뒤의 세 질문이야말로 2026년의 진짜 분수령이다. 그리고 다섯 번째 질문이 우리를 본고의 두 번째 주요 명제로 이끈다 — 하지만 그 전에, 전력 평면에서 일어나고 있는 또 하나의 일을 보자. 전기가 소프트웨어의 말을 듣기 시작했다.
5. 소프트웨어 정의 전력
5.1 퓨즈가 프로그램이 된다
기존 퓨즈의 논리는 수동적이다. 전류가 너무 크면 끊어지고, 새것으로 갈아 끼운다. 왜 끊어졌는지 알지 못하고, 누구에게도 알리지 않는다.
스마트 eFuse와 반도체 스위치는 이것을 바꾼다. 이들은 전류와 온도를 계속 측정하고, 용단체가 아니라 모델로 과부하를 판단하며, 소프트웨어 명령으로 차단하고, 고장 위치를 찾아 보고하며, 조건이 허락하면 복귀하고, 우선순위에 따라 부하를 선택적으로 끊을 수 있다. 전기가 처음으로 관측 가능하고 제어 가능한 자원이 되었다.
본고는 이 변화를 소프트웨어 정의 전력(software-defined power)이라고 부른다. 이 말은 데이터센터 분야에서 이미 쓰이고 있으며, 본고는 자동차 E/E의 맥락에서 이렇게 정의한다. 전력의 분배, 보호, 우선순위를 설계 시점에 하드웨어로 한 번에 고정하는 것이 아니라, 차량 상태에 따라 소프트웨어가 동적으로 결정하는 것.
양산의 증거는 이미 나타났다. BMW 노이에 클라쎄의 ‘스마트 전원 모드’는 주행, 주차, 충전, 업데이트 같은 차량 상태에 따라 필요 없는 전기 장치를 끄며, BMW는 이로써 20%의 효율 향상을 얻는다고 밝힌다 [T1, 회사 주장]. NIO ET9의 저전압 시스템은 모든 전기 부하를 전자적으로 제어한다 [T2].
5.2 전원이 네트워크 관리의 액추에이터가 된다
전기를 소프트웨어로 제어할 수 있게 되면, 전기는 네트워크 관리와 묶인다 [추론].
기존 아키텍처에서 컨트롤러가 ‘잠든다’는 것은 그 마이크로컨트롤러가 저전력 모드로 들어간다는 뜻이었다. 여전히 상시 전원에 연결되어 암전류를 소모한다. 소프트웨어 정의 전력 아키텍처에서 잠든다는 것은 존 컨트롤러가 그 급전을 아예 끊는다는 뜻일 수 있다. 전원 분배가 네트워크 관리의 액추에이터가 된다.
이는 새로운 중재 문제들을 낳는다. 원격 기동(텔레매틱스 장치에서), 정시 기동(배터리 밸런싱, DC-DC의 저전압 배터리 보충전), 충전 기동(충전 건 삽입)이 ‘저전압 잔량, 암전류 예산, 보안 정책’ 사이에서 자원을 다툰다. 이더넷의 대기 전력과 기동 지연은 모두 CAN보다 크며, 많은 존 아키텍처가 기동과 안전 폴백 경로로 CAN이나 LIN을 남겨 두는 이유가 여기에 있다.
5.3 OTA는 먼저 전기 계산부터
무선 업데이트(OTA)도 전력 평면이 끌려 들어가는 또 하나의 자리다 [추론].
전기차에서 OTA의 급전 방식은 두 가지다. 저전압 배터리만 써서 잔량과 시간의 제약을 받거나, 차량을 ‘고전압은 닫혀 있지만 주행은 불가능한’ 전용 상태로 두고 DC-DC가 계속 급전하는 것이다. 후자는 하나의 엔지니어링 역설을 낳는다. 다시 쓰는 대상이 하필 배터리 관리 시스템, 고전압 배전 박스의 컨트롤러, 또는 DC-DC 자체일 때, 차량에 전력을 공급하는 부품이 바로 업데이트되고 있는 부품이다.
따라서 성숙한 OTA 오케스트레이터는 에너지 예산을 읽고 전원 상태 기계에 명령을 내릴 수 있어야 한다. Deep Dive 2026-09는 OTA의 세분도가 차량 제어 평면의 범위를 보여 주는 대리 지표라고 논증했다. 전력 평면에서는 이렇게 덧붙일 수 있다. 어느 도메인까지 업데이트할 수 있는지는, 업데이트 동안 어느 도메인의 급전을 보장할 수 있는지에 달려 있다.
5.4 제어 평면의 오케스트레이션이 연산에서 전력으로 넓어진다
5.1부터 5.3을 합치면 9월의 틀로 돌아갈 수 있다. Deep Dive 2026-09는 차량 제어 평면을 세 부품으로 나눴다. 계약, 오케스트레이션, 생애주기다. 그중 ‘오케스트레이션’은 혼합 중요도 스케줄링, 격리 증명, 기능 이전, 자원 중재를 뜻했고 — 당시 논의한 자원은 주로 연산이었다.
전력 평면의 소프트웨어화는 오케스트레이션의 대상이 연산에서 전력으로 넓어진다는 뜻이다.
이를 가장 잘 보여 주는 장면은 고장 이후의 부하 강등이다. 합리적인 우선순위는 대략 이렇다 [추론]:
| 등급 | 부하 | 전력 부족 시 |
|---|---|---|
| S · 안전 제어 | 조향, 제동, 핵심 연산, 핵심 네트워크 | 가장 마지막에 포기 |
| A · 인지와 측위 | 핵심 카메라, 레이더, 라이다, 측위와 관성 항법 | 최대한 유지 |
| B · 운행 지원 | 안전한 운행에 필요한 냉각 펌프와 열관리 | 필요에 따라 유지 |
| C · 가시성과 구조 | 비상등, 외부 조명, 긴급 호출, 도어 잠금 해제 | 핵심 부분 유지 |
| D · 편의 | 편의 공조, 시트, 엔터테인먼트, 비핵심 조명 | 가장 먼저 끊음 |
이 표는 하드웨어가 결정하는 것이 아니라, 고장이 일어난 그 순간 소프트웨어가 실행하는 것이다. 이는 9월의 글이 논한 ‘ASIL D 제동 기능과 QM 등급 음악 재생이 어떻게 같은 칩을 나눠 쓰는가’와 같은 문제를 두 평면에 투영한 것이다. 연산은 중요도에 따라 격리되어야 하고, 전력도 중요도에 따라 배분되어야 한다.
5.5 마지막 차단은 물리적이다
소프트웨어 정의 전력에는 경계가 있고, 그 경계는 규제가 긋는다.
GB 18384-2025가 2026년 7월 1일 시행된 뒤 널리 보도된 요건이 하나 있다. 차량은 독립된 물리적 원터치 전원 차단 장치를 갖춰야 하며, 이는 기존의 소프트웨어 제어 차단 방식을 대체한다. 운전자나 구조 인력은 한 번의 동작으로 차량 전체의 고전압 회로를 끊을 수 있다 [T2]. 같은 표준은 고전압 정비용 차단 장치를 연 뒤 1초 이내에 충전부를 안전 전압으로 낮추고, 저전압 정비용 차단 장치를 연 뒤 10초 이내에 등급 B 전압 회로를 안전 전압으로 낮추도록 요구한다 [T2].
[추론] 이 요건은 소프트웨어 정의 전력의 흐름과 모순되지 않으며, 오히려 소프트웨어의 경계를 정확히 긋는다. 소프트웨어는 전력 평면을 관리할 수 있지만, 마지막 차단은 물리적이어야 한다. 이는 AI가 운영체제에 들어오는 일에 대한 Deep Dive 2026-09의 판단과 같은 구조다 — 확률적 지능은 결정론적 거버넌스 안에서 돌아가야 한다. 전력 평면에서 ‘결정론적 거버넌스’는 코드보다 단단한 형태를 띤다. 사람이 손을 뻗어 당길 수 있는 스위치다.
E5 | 전기는 관측 가능하고 제어 가능하며 시나리오에 따라 배분할 수 있는 자원이 되어 가고 있다. 그러나 규제는 마지막 차단이 물리적일 것을 요구한다.
5.6 전력 평면 위의 공진화 루프
끝으로, Deep Dive 2026-09의 핵심 명제 — 기능이 소프트웨어화되면 소프트웨어 워크로드가 차세대 E/E를 거꾸로 설계하기 시작한다 — 는 전력 평면에서도 똑같이 성립한다 [추론]:
- Leapmotor가 제어 로직을 중앙에 모아 ‘나머지 도메인 컨트롤러는 실행만’ 하게 한 뒤에야, 배전과 배선을 ‘하나의 두뇌 + 여러 존’으로 다시 짤 수 있었고, 48V와 500미터 하네스가 성립했다.
- BMW의 스마트 전원 모드에는 부하를 하나씩 끌 수 있는 소프트웨어가 필요하고, 이는 존 컨트롤러 안에 퓨즈 한 줄이 아니라 프로그래밍 가능한 eFuse를 요구한다.
- Tesla는 48V 커넥터 표준의 설계 목표 가운데 하나로 ‘신뢰할 수 있는 자율주행을 지원하는 것’을 꼽는다 [T1]. 자율주행이라는 워크로드가 저전압 네트워크의 인터페이스를 거꾸로 정의하고 있는 것이다.
먼저 소프트웨어가 할 일이 있고, 그다음에 전기를 어떻게 깔지가 정해진다. 공진화 루프의 아래쪽 절반은 전력 평면에서도 이미 돌기 시작했다.
6. 믿을 수 있는 급전에서 증명할 수 있는 가용성으로
6.1 『운전자의 퇴장』과의 분담
Deep Dive 2026-08 『운전자의 퇴장』은 무인 운전을 위한 계약을 썼다. 그 ‘전 경로 이중화’ 조항은 이렇게 말한다. 제동, 조향, 급전, 통신 — 물리 세계로 이어지는 모든 경로에는 두 번째 경로가 있어야 한다. 주 전원이 고장 나면 안전에 중요한 부하는 끊김 없이 전환되어야 한다. 그 글이 논한 것은 이 계약이 왜 맺어져야 하는가, 그리고 그것이 완성차 업체, 학문 분야, 가치사슬의 가격을 어떻게 다시 매기는가였다.
이 장이 하는 일은 더 좁은 한 가지뿐이다. 계약 중 ‘급전’ 조항을 펼쳐 본다 — 그것이 엔지니어링에서 무엇을 뜻하는지, 가장 흔한 실패 방식은 무엇인지, 그리고 아직 빠져 있는 숫자는 무엇인지.
먼저 흔한 오해 하나를 걷어 내자. SAE J3016은 2026년에 새 판이 나왔지만 각 레벨의 정의는 바뀌지 않았다. L3는 제한된 조건에서 스스로 주행하며, 경고나 명백한 고장 후에는 사람의 인수를 필요로 한다. L4는 제한된 조건에서 위험 해소에 사람을 필요로 하지 않는다 [T1]. J3016은 분류 체계이며, 어떤 전압도 어떤 전원 토폴로지도 규정하지 않는다. L3가 당연히 배터리 두 개를 요구하는 것도 아니고, L4가 당연히 48V를 요구하는 것도 아니다. 정말로 바뀌는 것은 누가 최후의 보루인가다. L2에서 L3로, 다시 L4로 가면서 폴백 책임은 사람에게서 시스템으로 넘어가고, 전원에 대한 요구는 이 책임 이전에서 도출된다 [추론].
6.2 배전은 가용성이 아니다
앞의 두 장에서 논한 것은 모두 배전이었다. 전기를 어떻게 보내는가, 얼마나 효율적이고 가볍고 유연하게 보내는가. 자율주행이 묻는 것은 다른 질문이다. 고장 이후, 핵심 노드에 아직 전기가 있는가, 그리고 얼마나 버티는가.
본고는 이 둘을 명확히 나눈다:
| 배전 아키텍처 | 가용성 아키텍처 | |
|---|---|---|
| 답하는 질문 | 전기를 어떻게 보내는가 | 고장 이후에도 전기가 있는가, 얼마나 버티는가 |
| 대상 | 전압 도메인, DC-DC, 배전 박스, 전자 퓨즈, 전선, 커넥터, 존 배전 | 에너지 이중화, 변환 이중화, 주·예비 급전 경로, 예비 저장, 독립성, 공통 원인 고장, 고장 격리, 기동, 최소 위험 조작의 에너지 예산 |
| 최적화 목표 | 효율, 무게, 비용, 하네스 길이 | 회복력, 증명 가능성 |
E4 | 배전은 가용성이 아니다.
둘은 완전히 분리될 수 있다 [추론]. 어떤 차는 매우 앞선 48V 존 배전 — 아주 짧은 하네스와 아주 높은 효율 — 을 갖추고도, 에너지원 하나, DC-DC 하나, 모선 하나뿐일 수 있다. 효율은 높지만 페일 오퍼레이셔널은 아니다. 반대로 전통적인 12V L3 차는 무겁고 하네스도 길지만, 배터리 두 개와 독립된 급전 경로 두 개를 가질 수 있다. 효율은 높지 않지만 가용성은 강하다.
효율은 회복력이 아니다. 본 시리즈는 D2에서 ‘기능 안전 인증과 아키텍처 성숙도가 분리되어 있다’ — 유럽 완성차 업체는 기능 안전에서는 앞서고 집중화에서는 뒤처진다 — 고 관찰했다. 전력 평면에서는 같은 분리가 다른 모습으로 나타난다. 배전이 얼마나 앞섰는가와 가용성이 얼마나 강한가는 두 개의 독립된 좌표축이다.
6.3 독립성 사슬
그렇다면 가용성은 무엇으로 보장되는가? 가장 흔한 답은 ‘이중화’다. 그러나 이 말은 흔히 ‘부품 수를 두 배로 늘리는 것’으로 오해된다.
본고는 전원 이중화를 6층의 독립성 사슬로 나눈다 [추론, ISO 26262의 독립성 및 공통 원인 고장 분석 방법을 종합]:
| 층 | 내용 | 답해야 할 질문 |
|---|---|---|
| 1 에너지 | 주 고전압 배터리, 예비 저전압 저장, 팩 내부의 독립 구획 | 한 번의 충돌, 열 사건, 컨택터 고장이 주 에너지와 예비 에너지를 동시에 앗아 가지는 않는가? |
| 2 변환 | DC-DC 두 대, 또는 DC-DC + 독립 저장 | 두 모선이 결국 하나의 DC-DC를 공유하지는 않는가? |
| 3 배전 | A/B 모선, 독립된 퓨즈와 전자 퓨즈, 경로 분리, 접지 | 두 경로가 퓨즈, 커넥터 하우징, 접지점, 같은 하네스 덕트를 공유하지는 않는가? |
| 4 연산과 네트워크 | A/B 연산 장치, A/B 스위치 | A/B 네트워크가 하나의 스위치나 같은 존 컨트롤러의 전원을 공유하지는 않는가? |
| 5 구동 | 이중 권선 조향 모터, 이중 컨트롤러, 독립된 제동 경로 | 마지막 물리적 동작이 여전히 일어날 수 있는가? |
| 6 에너지 관리 | 잔여 에너지 감시, 부하 강등, 최소 위험 조작 예산 | 에너지가 얼마나 남았고, 그것으로 차를 안전 상태로 데려갈 수 있는가? |
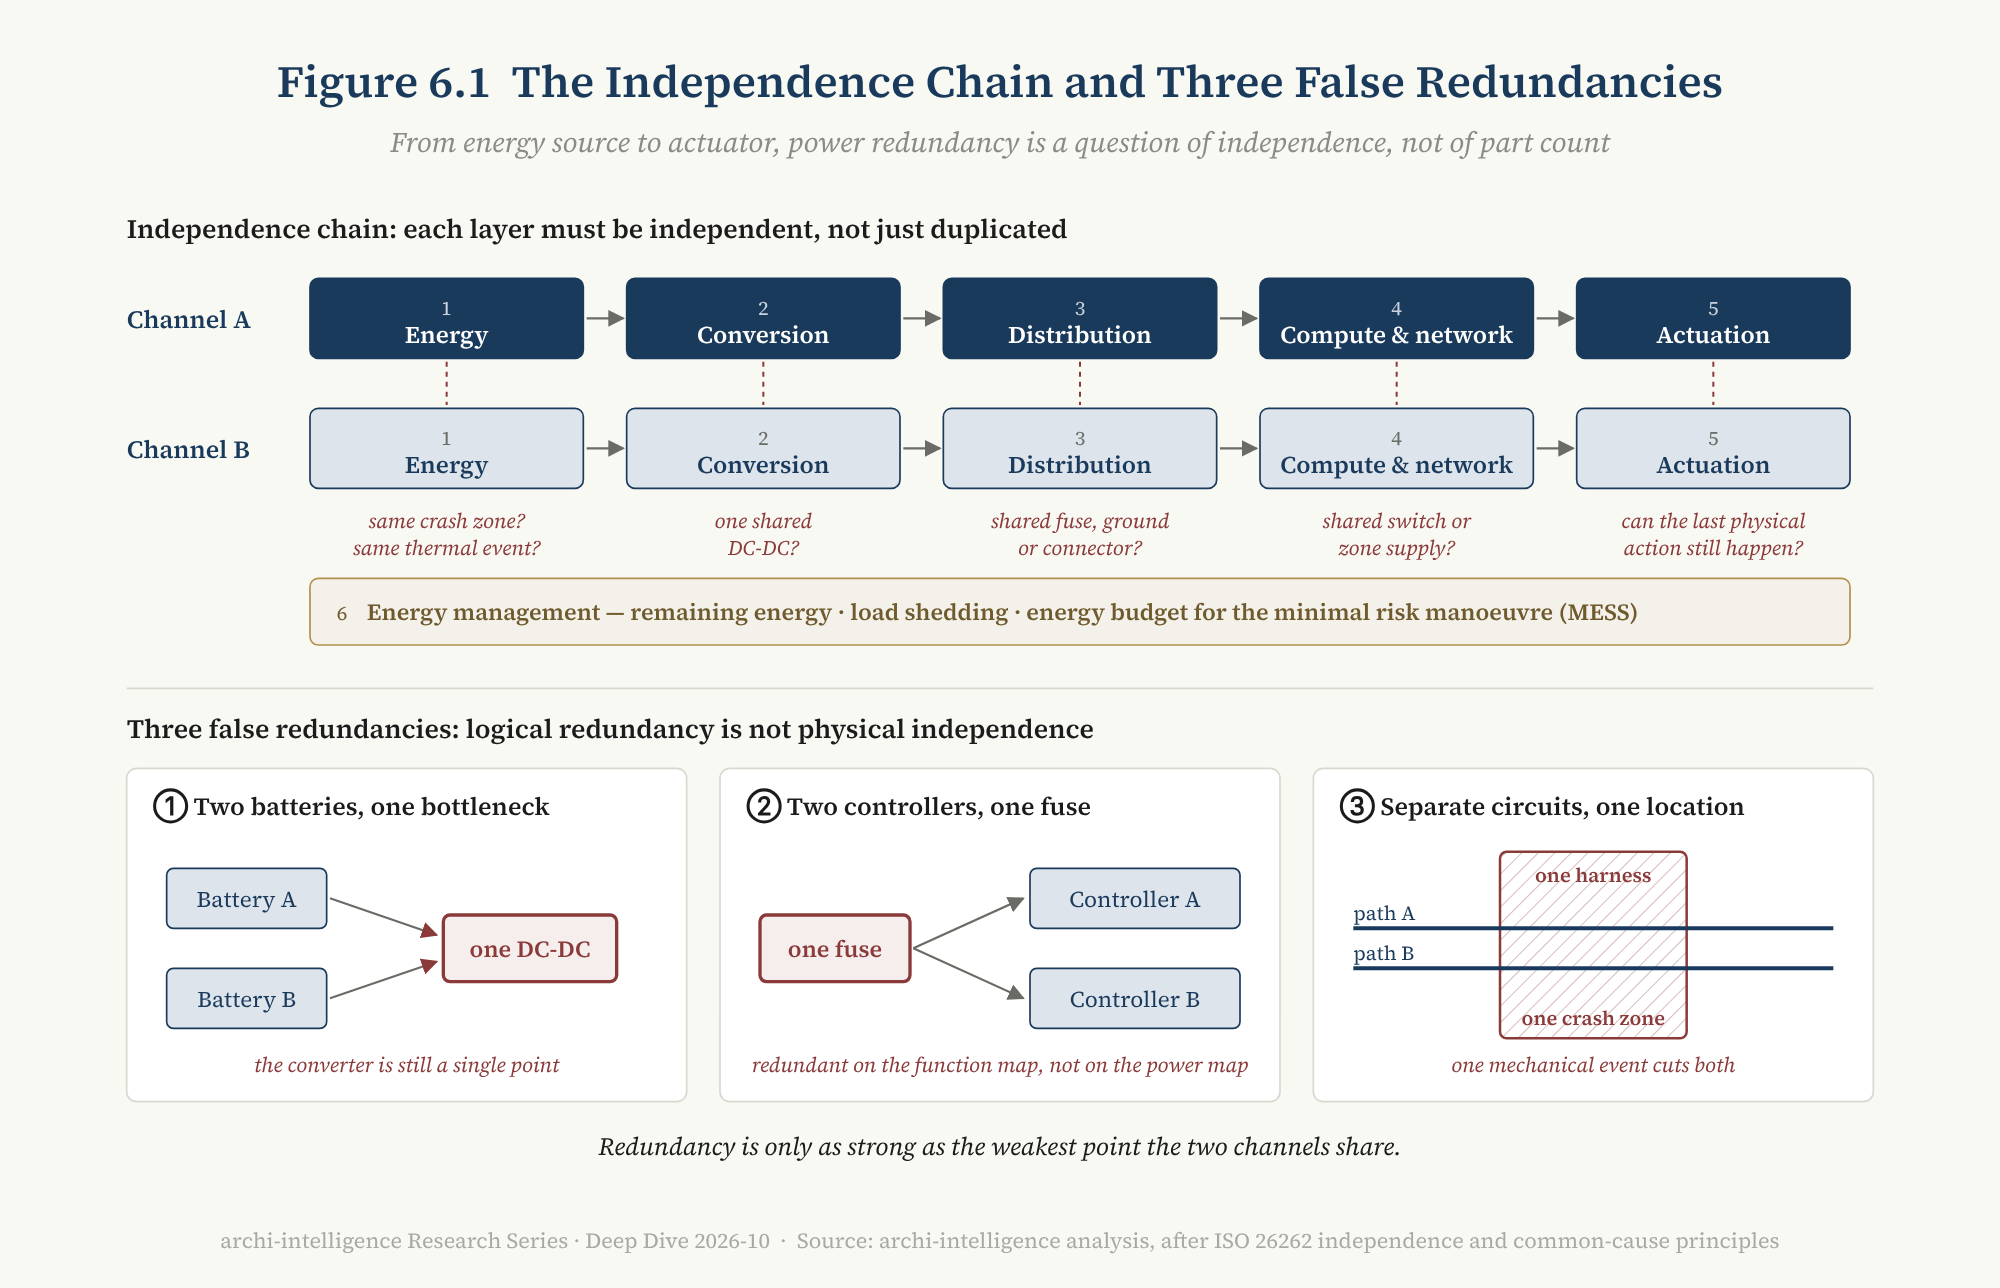
그림 6.1 — 독립성 사슬과 세 가지 가짜 이중화. 읽는 법: 위쪽 절반은 에너지원에서 액추에이터까지 이어지는 A/B 이중 채널이다. 아래쪽 절반은 ‘이중화처럼 보이지만 실제로는 공통 원인을 지닌’ 세 가지 반례다. 이중화의 강도는 사슬에서 가장 약한 공유 지점이 결정한다.
이에 대한 ISO 26262의 요구는 세 가지 질문으로 요약할 수 있다. 경로가 물리적으로 독립되어 있는가? 고장을 다른 경로로 전파하지 않고 격리할 수 있는가? 예비가 정말로 작동하는가 — 이를 위해서는 주기적인 자가 진단이 필요하며, 그렇지 않으면 잠재 고장 때문에 예비가 정작 필요한 순간에 작동하지 않을 수 있다 [추론, 업계 통례].
6.4 세 가지 가짜 이중화
이중화의 가장 흔한 실패는 ‘예비가 없는 것’이 아니라 ‘예비가 주 경로와 무언가를 공유하는 것’이다 [추론]:
가짜 이중화 1: 배터리는 둘, 병목은 하나. 두 배터리가 같은 DC-DC나 같은 배전 박스로 흘러 들어간다 — 병목은 여전히 단일 지점이다.
가짜 이중화 2: 컨트롤러는 둘, 퓨즈는 하나. 기능 도면에는 A와 B 두 연산 장치가 그려져 있지만, 전원 도면에서는 둘이 같은 퓨즈 뒤에 매달려 있다.
가짜 이중화 3: 전기적으로는 독립, 물리적으로는 한자리. 두 급전 경로가 회로도에서는 완전히 독립되어 있지만, 같은 하네스 덕트와 같은 충돌 구역을 지나거나 같은 커넥터 하우징 안에 들어 있다. 한 번의 기계적 사건이 둘을 동시에 끊는다.
세 예에는 공통점이 있다. 이것들은 기능 도면과 전원 도면을 겹쳐 볼 때에만 드러난다. 이것이 제4장 ‘네 번째 평면’의 실제 의미다 — 전력 평면이 아키텍처 뷰에 들어오지 않으면, 이런 공통 원인 고장은 아키텍처 리뷰에서 보이지 않는다.
논리상의 이중화는 물리상의 독립이 아니다.
6.5 공개된 증거: 누가 무엇을 말했나
전원 토폴로지는 차량에서 공개가 가장 적은 부분 가운데 하나다. 아래에는 공개 자료로 확인할 수 있는 내용만 적되, 꼭 짚어 둘 것이 있다. 공개된 정보의 차이는 능력의 차이가 아니다.
Mercedes-Benz DRIVE PILOT(L3). 공개 자료가 가장 분명한 사례다. Mercedes에 따르면 그 이중화 아키텍처의 네 기둥은 제동, 조향, 급전, 그리고 일부 센서이며, 배터리, 조향 모터, 휠 속도 센서, 데이터 연산 알고리즘이 이중화되어 있다 [T1–T2]. 미국 시장용 보도자료는 차량이 이중화된 조향·제동 액추에이터와 이중화된 차량 전원망을 갖췄다고 밝힌다 [T1–T2]. 미국 당국에 제출한 안전 평가 보고서가 열거하는 이중화 범위는 인지, 연산, 조향, 제동, 급전, 차내 통신이며, 기능 안전 분석은 전자적 고장 상황에서의 페일 오퍼레이셔널을 목표로 한다 [T1].
Waymo(L4). Waymo가 2020년에 공개한 안전 프레임워크는 하드웨어 층에서 예비 조향·제어 액추에이터와, 연산 플랫폼 안의 예비 컴퓨터와 예비 전원을 열거한다 [T1]. 구체적인 전원 토폴로지는 공개하지 않았다.
Tesla Cybertruck. 48V 배터리는 파워 스티어링 같은 핵심 시스템에 이중화 전원을 제공한다(2.3 참조) [T1]. 엄격히 구분해야 한다. 이는 스티어바이와이어 차종의 부품 수준 이중화이지, 공개적으로 논증된 L4 안전 논증이 아니다.
NIO ET9. NIO는 ET9의 저전압 전원을 ‘이중 이중화 저전압 전원’이라고 부른다. 차량에는 두 개의 12V 시스템과 하나의 48V 시스템이 있고, 두 예비 전원이 극한 상황에서도 네트워크와 칩의 급전을 지킨다 [T2]. 공식적으로 구동, 제동, 조향, 인지, 연산, 통신, 배전을 ‘일곱 가지 이중화’로 꼽으며, 신뢰성이 30–50배 높아진다고 밝힌다 [T1–T2, 회사 주장]. 중국 완성차 업체 가운데 공개된 서술이 가장 충실한 사례 중 하나지만, 토폴로지의 세부(독립 DC-DC의 수, 전환 시간, 예비 지속 시간)는 공개되지 않았다.
Chery × Bosch. 그 48V 아키텍처는 ‘독립 이중화 급전 설계’를 명시적으로 포함해, 극한 조건에서도 자율주행, 제동, 조향 등 핵심 시스템이 안정적으로 작동하도록 한다 [T2, 회사 주장]. 첫 차종은 아직 양산되지 않았다.
중국 최초의 L3. 2025년 12월 조건부 시장 진입을 허가받은 창안 선란 SL03과 지후 알파 S [T2]에 대해서는 전원 이중화 설계에 관한 공개 자료가 없다.
6.6 빠진 숫자: 안전 상태 도달 최소 에너지
위의 증거와 현행 규제를 나란히 놓으면 하나의 공백이 보인다.
각국의 규제와 표준은 최소 위험 조작의 행동을 정하고 있다. UN R157은 차로 유지 시스템의 최소 위험 조작에 요건을 둔다. 중국이 2026년 7월 30일 공포하고 2027년 7월 1일 시행하는 강제 국가표준 GB 44721-2026 『지능형 커넥티드 자동차 자율주행 시스템 안전 요구사항』은 L3와 L4에 적용되며, 최소 위험 전략의 발동과 실행 요건을 명시한다 [T1–T2]. 중국이 주도해 제정한 UN 자율주행 시스템 세계기술규정(ADS GTR)도 2026년 6월 채택되었다 [T2].
이들이 정하는 것은 고장 이후 차량이 무엇을 해야 하는가다. 그러나 공개 자료에서 우리는 다른 질문에 답하는 요건을 찾지 못했다. 전원 고장 이후, 차량이 그것을 해내기 위해 얼마만큼의 에너지가 보장되어 있는가. [추론: 조항의 공개 요약을 검색한 결과에 근거하며, 표준 원문을 모두 확인하지는 않았다]
본고는 이 숫자를 안전 상태 도달 최소 에너지(Minimum Energy to Safe State, MESS)라고 이름 붙인다:
MESS: 전원 고장을 감지한 순간부터 차량이 최소 위험 상태에 이르고 그 상태를 유지하여 구조 또는 원격 지원에 인계할 때까지, 시스템이 보장하여 제공할 수 있어야 하는 최소 에너지.
이것은 다음과 같이 쓸 수 있다:
E_MESS = ∫ P_critical(t) dt (t₀ → t_end) + 여유여기서 핵심 부하에는 인지, 연산, 네트워크, 조향, 제동, 필요한 열관리, 그리고 경고와 구조에 필요한 부하(비상등, 긴급 호출, 도어 잠금 해제)가 포함된다. t_end는 차량이 멈춘 순간이 아니라 구조 또는 원격 지원에 인계하는 순간이다. L4에서는 차 안에 인수할 사람이 없을 수 있고, 정차 이후의 대기 단계(비상등, 원격 통신, 도어 잠금 해제, 정차 상태 유지)도 에너지를 소모한다 — 조작 자체보다 적다고 장담할 수 없다 [추론].
[추론] MESS의 의미는 ‘잔량’을 사용자가 신경 쓰는 주행거리 문제에서 하나의 안전 상태 변수로 바꾸는 데 있다. 고속도로의 L3 차가 갓길에 세우는 일과, 도심의 L4 차가 차량 흐름 속에서 안전한 정차 지점을 찾는 일에 필요한 MESS는 한 자릿수가 다를 수 있다. 그리고 그 숫자를 떠받치는 것은 바로 6.3 독립성 사슬의 제1층과 제6층의 설계다. 이는 또한 5.4의 부하 강등 표에 계산 가능한 목표를 준다. 강등은 ‘전기를 아끼기’ 위한 것이 아니라, 남은 에너지로 MESS를 감당하기 위한 것이다.
MESS는 현행 표준 용어가 아니라 본고가 제안하는 개념이다. 우리는 이를 개정 트리거 가운데 하나로 둔다. 주요 표준이나 규제가 고장 이후의 에너지 예산에 명확한 요구를 두기 시작하면, 이 절의 판단은 갱신되어야 한다.
6.7 다시 ‘팩 내장’으로: 효율과 독립성의 절충
이제 2.4에 남겨 둔 질문에 더 정확히 답할 수 있다. 저전압 저장을 고전압 팩에 통합하는 것은 배전 측면에서 분명한 이득이다. 부품이 하나 줄고, 교체가 한 번 줄며, 대기 소모도 적다. 가용성 측면에서는 원래 물리적으로 독립되어 있던 에너지원을 주 에너지원과 물리적으로 한자리에 있는 하우징 안으로 옮기는 것이다 — 바로 6.4의 ‘가짜 이중화 3’이 묘사하는 구조다 [추론].
이것이 Leapmotor의 방식이 안전하지 않다는 뜻은 아니다. 팩 안의 저전압 부분은 전기적으로 완전히 독립될 수 있고, 구조 설계로 공통 원인 고장을 피할 수도 있다. 공개 자료는 이런 세부를 밝히지 않는다. 본고가 지적하려는 것은 하나의 분석 방법뿐이다. 같은 설계 결정이 배전의 장부와 가용성의 장부에서 정반대의 결과로 기록될 수 있다. 두 장부는 따로 기록해야 한다.
6.8 소결
E4(전개) | 바이와이어와 L3 이상의 자율주행은 전원 토폴로지를 기능 가용성의 토폴로지로 바꾼다. 이중화의 본질은 독립성이지 부품을 두 배로 늘리는 것이 아니다. 가용성의 마지막 숫자는 에너지다.
7. 2026년의 판: 앞서 있는 것은 어느 트랙인가
7.1 ‘세계 고전압·저전압의 리더’는 없다
‘자동차 고전압·저전압 기술을 이끄는 것은 누구인가’라는 질문에는 답이 없다. 여러 개의 다른 트랙을 한데 섞고 있기 때문이다. 나눠서 보면 각 트랙에는 분명한 선두 주자가 있다:
| 트랙 | 대표 | 앞서 있는 점 |
|---|---|---|
| 800V 양산의 선구자 | Porsche Taycan(2019) | 800V를 시제품에서 양산으로 끌어올렸다 |
| 다중 전압 충전 호환 | Hyundai E-GMP | 모터와 인버터로 승압해 400V 충전기 호환을 플랫폼 능력으로 만들었다 |
| 900V+와 전력 전자 통합 | Lucid | 시스템 전압 926V, 모터 권선을 이용한 승압 |
| 전 영역 1000V와 메가와트 충전 | BYD 슈퍼 e 플랫폼 | 고전압 업그레이드를 차량 고전압 영역 전체로 넓히고, 메가와트급 충전망을 함께 갖췄다 |
| 900V + 바이와이어 + 배전 이중화 | NIO ET9 | 고전압, 스티어바이와이어, 이중 이중화 저전압 전원을 같은 플래그십 플랫폼에 올렸다 |
| 존 하네스 + 소프트웨어 정의 전력 | BMW 노이에 클라쎄 | 4존 하네스, 스마트 eFuse, 상태에 따른 부하 차단 |
| 차량 전체 협조 설계 | Tesla Cybertruck | 800V급 고전압 × 48V 저전압 × 스티어바이와이어 × 이더넷을 하나로 설계 |
| 48V 표준화 | Tesla LVCS; Chery × Bosch | 하나는 공개 커넥터 표준을 썼고, 다른 하나는 유럽 공급사와 중국 완성차 업체를 같은 아키텍처로 묶었다 |
| 고·저전압 융합 | Leapmotor CTC 3.0 | 독립 저전압 배터리를 없애고 저전압 저장을 팩 안으로 |
| 형식 승인을 받은 L3 전원 이중화 | Mercedes-Benz DRIVE PILOT | UN R157에 따라 형식 승인을 받은 세계 최초의 L3, 이중화된 차량 전원망 |
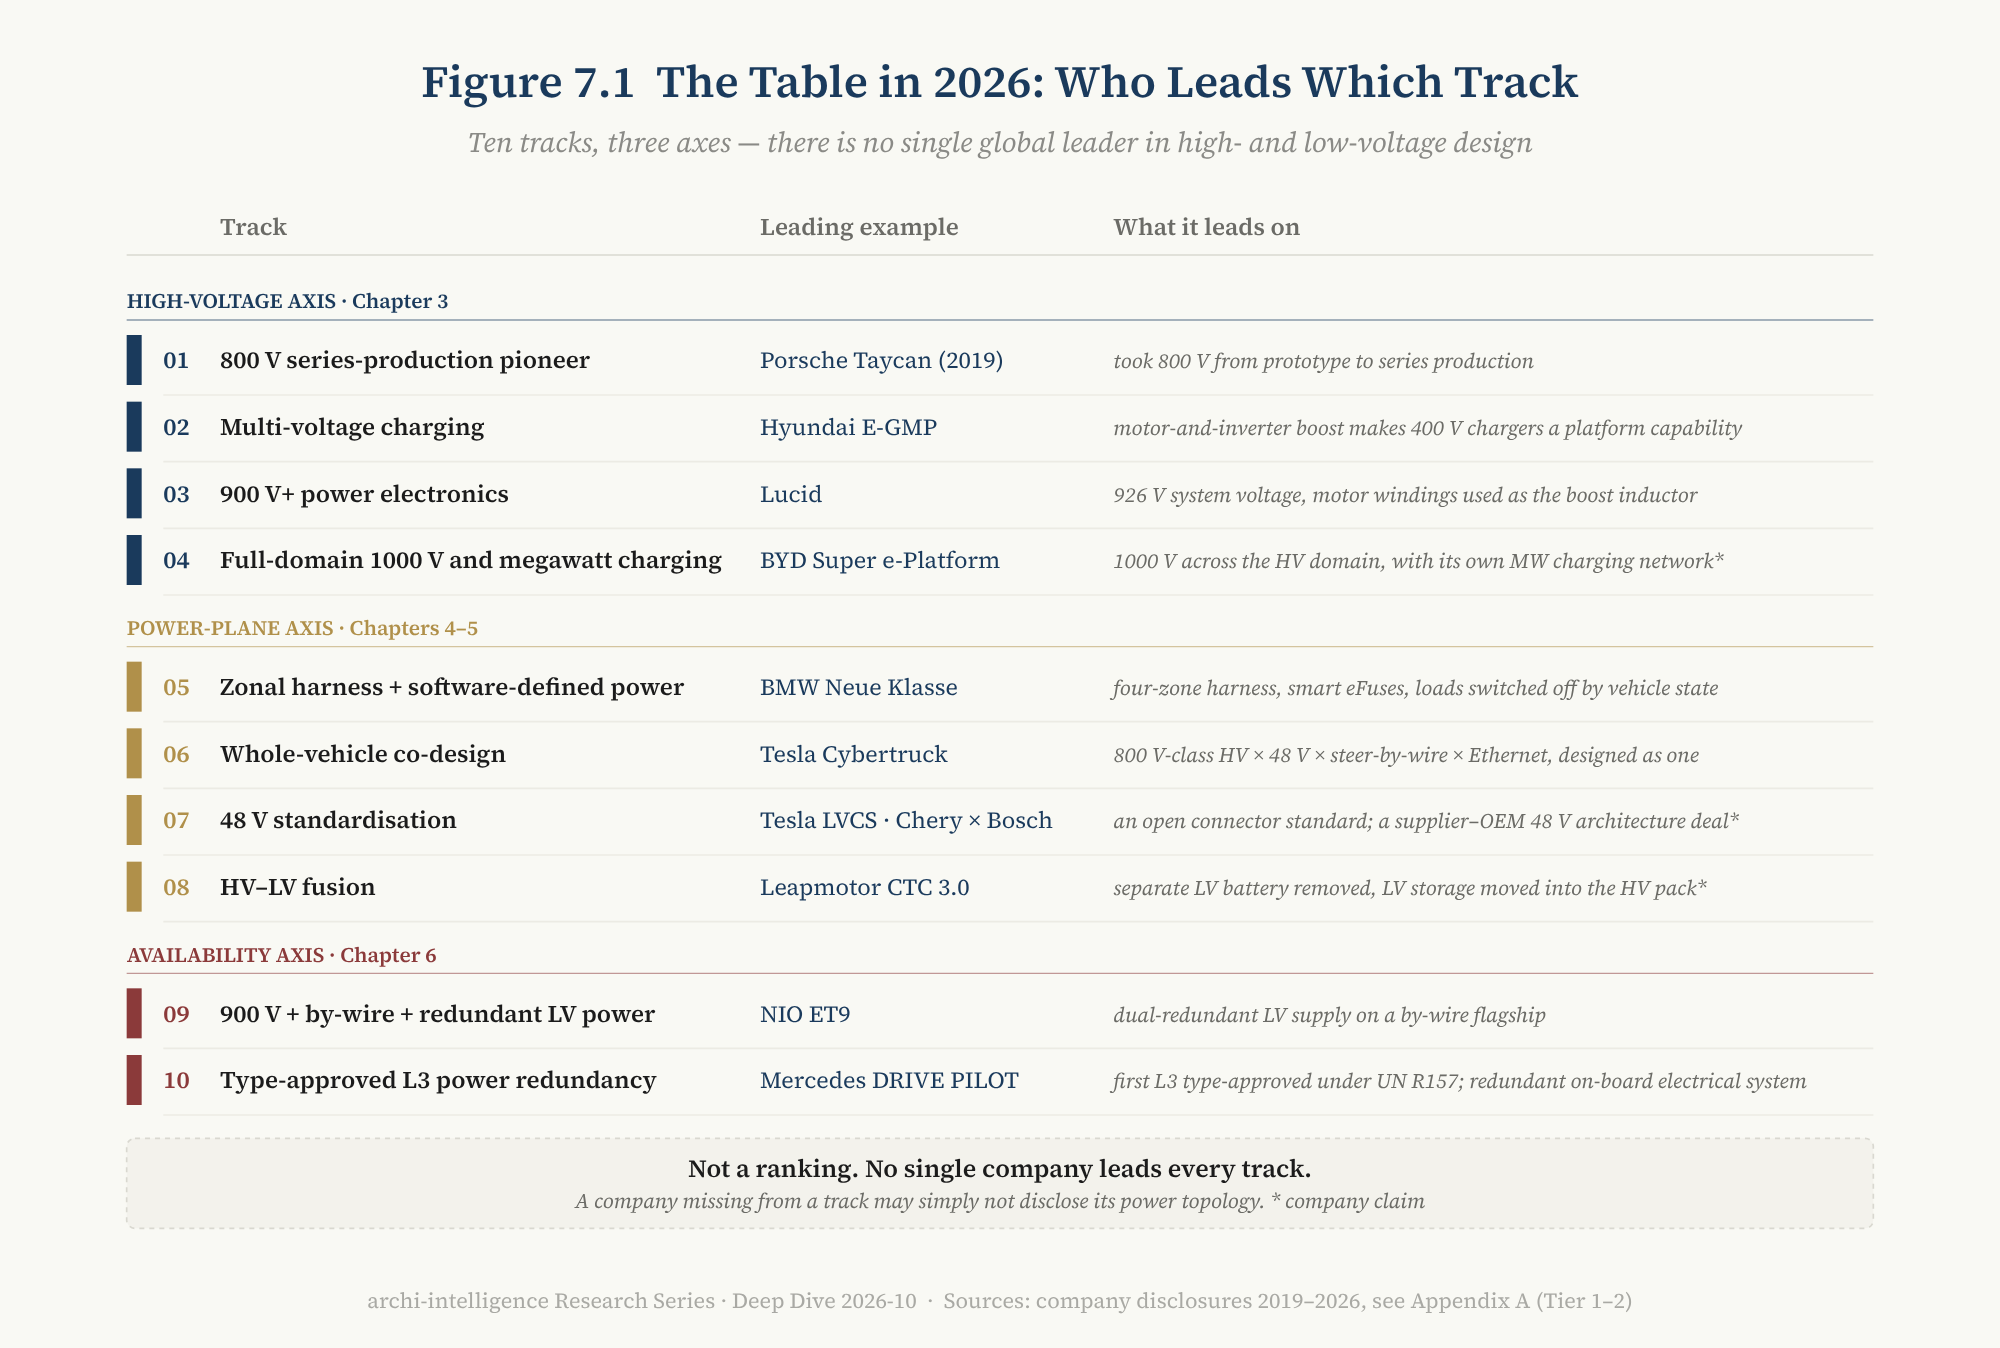
그림 7.1 — 누가 어느 트랙에서 앞서 있는가. 읽는 법: 열 개의 트랙은 본고의 세 축 — 고전압 축(제3장), 전력 평면 축(제4·5장), 가용성 축(제6장) — 으로 묶여 있으며, 각 트랙에는 선두 사례 하나만 적었다. 이것은 순위가 아니고, 완성차 업체 × 트랙의 채점 매트릭스도 아니다. 나타나지 않은 완성차 업체는 그저 공개하지 않았을 뿐일 수 있다.
7.2 Tesla: 앞선 것은 협조 설계이지 전압이 아니다
Tesla는 흔히 이 분야의 ‘리더’로 여겨진다. 트랙별로 나눠 보면 그 판단은 일부에서만 성립한다.
고전압과 충전에서 Tesla는 선구자가 아니고, 앞서 있지도 않다. 800V를 처음 양산한 것은 2019년의 Porsche였다. Cybertruck의 고전압은 공칭 700V이며, 북미의 4세대 슈퍼차저에서 최대 325kW에 이른다 [T2]. 반면 중국에서는 메가와트급 충전이 이미 BYD, Zeekr 등의 차종에서 시연되었다 [T2, 회사 주장].
저전압과 차량 전체 협조 설계에서 Tesla의 선두는 진짜다. Cybertruck은 48V를 ‘파워트레인의 보조 전압’에서 ‘차량의 주 저전압 아키텍처’로 끌어올린 첫 양산차이며, 이를 스티어바이와이어, 이더넷과 함께 하나로 설계했다. LVCS는 다시 이를 누구에게나 열린 인터페이스 표준으로 만들었다.
그러나 이 선두는 아직 시범적인 것이다. 본고의 데이터 기준일 현재, Tesla의 양산차 가운데 전 차량 48V를 채택한 것은 Cybertruck과 Cybercab뿐이며, Model 3 / Y는 여전히 16V 리튬 저전압 시스템을 쓴다 [T2–T3]. [추론] Tesla가 앞서 있는 것은 어떤 전압 숫자가 아니라 하나의 아키텍처 철학이다. 고전압, 저전압, 바이와이어, 네트워크, 중앙 연산을 하나의 시스템으로 함께 최적화하는 것.
7.3 세 가지 아키텍처 원형
열 개의 트랙을 한 번 더 묶으면 세 가지 아키텍처 원형이 보인다 [추론]:
- 고전압 성능 최적화자: 800 / 900 / 1000V, 충전, 효율, 출력 밀도에 중점을 둔다. Porsche, Lucid, BYD가 대표다.
- 충전 호환 통합자: 서로 다른 전압의 충전기 사이의 매끄러운 호환과 양방향 충방전에 중점을 둔다. Hyundai와 Lucid가 대표다.
- 차량 전체 전력 / E/E 협조 설계자: 고전압, 저전압, 존, 바이와이어, 네트워크의 통합 설계에 중점을 둔다. Tesla와 NIO가 대표이며, BMW 노이에 클라쎄와 Leapmotor의 차세대 플랫폼이 주목할 대상이다.
세 원형은 서로 배타적이지 않으며, 한 회사가 두 원형에 걸칠 수도 있다. 그러나 이들은 서로 다른 질문에 답한다. 앞의 둘이 최적화하는 것은 고전압이라는 하나의 축이고, 세 번째가 최적화하는 것은 네 평면 사이의 관계다. 본고의 네 번째 평면과 가용성 논증은 주로 세 번째에 관한 것이다.
7.4 이 판에 대한 한 가지 주의
이 장은 의도적으로 채점하지 않았다. 이유는 체재에 관한 주기에서 말했듯이, 전원 토폴로지가 차량에서 공개가 가장 적은 부분이기 때문이다. Mercedes-Benz가 6.5에서 ‘가장 분명하게’ 보이는 것은 L3 형식 승인과 미국 각 주의 허가를 위해 안전 보고서를 제출해야 했던 사정이 한 이유다. NIO가 다른 중국 완성차 업체보다 분명한 것은 출시 행사에서 디지털 아키텍처를 자세히 설명하기로 했기 때문이다. [추론] 이 장에 적게 등장하는 완성차 업체는 그저 적게 말했을 뿐일 수 있다.
8. 공급망: 800V는 가격 전쟁으로, 48V는 생태계에서 막혔다
8.1 800V: ‘있느냐’에서 ‘값어치가 있느냐’로
2026년에 800V의 병목은 더 이상 ‘부품이 있느냐’가 아니라 비용, 규모, 충전 인프라의 이용률이다.
탄화규소는 800V의 핵심 소자이자, 이 공급망의 성숙도를 가장 분명하게 보여 주는 지표다. TrendForce에 따르면 2024년 전 세계 N형 탄화규소 기판 매출은 약 10.4억 달러로 전년보다 9% 줄었으며, Wolfspeed가 33.7%, 톈커허다(TankeBlue)가 17.3%, 톈웨선진(SICC)이 17.1%를 차지했다 [T2]. Yole에 따르면 2025년 중국 기업의 탄화규소 기판 시장 점유율은 40%에 가까워졌고(2021년 약 10%), 2024년 탄화규소 웨이퍼 가격은 약 30% 떨어졌다 [T2]. 한때 업계 1위였던 Wolfspeed는 2025년 6월 30일 사전 조정형 Chapter 11을 신청했고, 9월 29일 회생을 마치며 약 46억 달러의 부채를 줄였다 [T1].
[추론] 한 공급망의 선두 기업이 가격 압박에 대응하려고 파산 회생을 거쳐야 할 때, 그 공급망의 문제는 더 이상 기술 성숙도가 아니라 과잉 생산 능력과 수익률이다. 800V의 위험은 엔지니어링에서 지정학과 재무로 옮겨 가고 있다.
수요 측에서 중국의 800V 침투는 아직 초기 단계다. 2024년 중국 신에너지 승용차 가운데 800V 차종이 차지하는 비중에 대해 여러 기관의 추정치는 7%–8% 사이다 [T3].
8.2 48V: 부품은 성숙했고, 생태계는 아니다
48V의 상황은 거의 정반대다 [추론]. 핵심 부품 — 48V 배터리, DC-DC, MOSFET, 스마트 eFuse, 커넥터 — 은 모두 살 수 있고, 상당수는 마일드 하이브리드 시대부터 양산되어 왔다. Texas Instruments, Infineon 등 반도체 업체의 존 레퍼런스 디자인(4.3 참조)은 공급망이 준비되었음을 보여 준다.
그러나 레퍼런스 디자인은 양산이 아니다. 정말로 부족한 것은 3.5에서 말한 수백 개의 말단이다. 창문 모터, 도어록, 등화, 펌프, 팬. 이들의 공급사는 아직 규모에 이르지 않은 시장을 위해 새 부품을 개발해야 한다. 전형적인 ‘닭이 먼저냐 달걀이 먼저냐’의 문제다. 대응은 제각각이다. Tesla는 공개 표준을 쓰고 모두를 초대했다. Hyundai는 보도에 따르면 자사 공급사를 지키려고 자체 체계를 택했다 [T3]. Chery와 Bosch는 공동 개발을 택했다 [T2]. 제3자 조사 기관은 48V 아키텍처의 변곡점을 2028년 무렵으로 본다 [T3].
800V는 부품이 성숙했고 규모도 갖췄다. 48V는 부품은 성숙했지만 생태계는 아직이다.
8.3 대조: 데이터센터의 역방향 전환
글상자 | 같은 물리 문제, 두 산업
‘저전압 대전류’ 문제를 처음 만난 산업은 자동차가 아니다. 하이퍼스케일 데이터센터는 오래전에 같은 길을 걸었다. Open Compute Project(OCP)는 여러 해 동안 48V 랙 버스를 써 왔고, 서버 안에서 부하 가까이에서 다시 변환해 왔다.
더 흥미로운 것은 2025–2026년에 일어난 일이다. Microsoft, Meta, Google이 함께 작성한 OCP의 ‘Mt. Diablo’(Diablo 400) 사양은 랙 급전을 직류 48V에서 ±400V 직류로 끌어올려, 랙당 100kW에서 1MW의 AI 부하를 감당하게 한다. OCP는 400V를 공칭 전압으로 고른 것이 전기차가 이미 구축한 공급망을 빌리기 위해서이며, 이를 통해 규모의 경제, 성숙한 품질, 더 효율적인 제조를 얻는다고 분명히 밝힌다 [T1–T2]. NVIDIA는 직류 800V 데이터센터 아키텍처를 제안했다 [T3].
[추론] 이것은 ‘자동차가 서버를 베꼈다’도, ‘서버가 자동차를 베꼈다’도 아니다. 두 산업이 같은 전력 밀도 문제에서 일으킨 인프라의 수렴이다 — 그리고 2026년에 기술 이전은 이미 양방향이다. 자동차는 데이터센터에서 48V를 빌렸고, 데이터센터는 자동차에서 400 / 800V를 빌리고 있다. 이는 D1이 제시한 두 층 모델이 전력에서 다시 나타난 것이다. 기반 인프라는 산업을 넘어 수렴한다.
9. 하나의 선, 세 가지 거버넌스
9.1 물리적 수렴
제1장에서 말했듯이, 60V 선에 대해서는 전 세계에 거의 이견이 없다. UN R100, GTR 20, ISO 6469-3, 중국의 GB 18384-2025는 모두 같은 자리에 선을 긋고 있으며, 중국의 새 국가표준은 조화를 목표로 한다고 명시한다 [T1–T2]. ‘유럽의 800V’와 ‘중국의 800V’ 사이에 물리적 정의의 차이는 없다.
차이는 선의 위와 아래에 있다. 누가 승인하는가, 무엇을 시험하는가, 얼마나 엄격하게 시험하는가, 그리고 인터페이스를 누가 정하는가.
9.2 중국: 강제 표준이 가속하고, 시스템 표준이 앞선다
중국은 2026년 전력과 관련된 일련의 강제 국가표준을 집중적으로 시행했다:
- 2026년 7월 1일, 두 강제 표준 같은 날 시행. GB 18384-2025는 차량 수준에서 물리적 원터치 전원 차단(5.5 참조), 차량 하부 충격 시험(지름 150mm의 반구형 장애물을 시속 35km로 배터리 팩 아래쪽에 충돌), 그리고 출력 저하, 저잔량, 열 고장 경보 같은 안전 기능 요건을 새로 더했다. 이미 승인된 차종은 2027년 7월 1일까지 유예된다 [T1–T2]. GB 38031-2025는 배터리 수준에서 열 확산이 ‘불이 나지 않고 폭발하지 않을’ 것을 요구한다 [T1–T2].
- 시스템 수준의 고전압 연결 표준. GB/T 37133-2025 『전기자동차용 고전압 연결 시스템』은 2025년 2월 28일 공포·시행되어 2018년의 ‘고전압 대전류 하네스와 커넥터’ 표준을 대체했다. 기초 작성 기관에는 화웨이 디지털 파워, BYD, CATL, Xiaomi, 창청, Geely, TE, Amphenol, Rosenberger 등이 이름을 올렸고, 외국어판은 2026년 4월 공개되었다 [T1]. 외국어판의 입안 설명은 현재 국외에 차량 탑재 고전압 연결 시스템에 관한 IEC / ISO 수준의 표준이 없으며, 독일계는 주로 업계 단체 표준 LV214, 미국계는 USCAR-2 / USCAR-37, 일본계는 완성차 업체의 사내 표준을 참조한다고 하면서, 따라서 ‘외국어판 표준을 만들어 중국 방안을 알릴 필요가 있다’고 말한다 [T1]. 이는 표준 제정 측의 자기 설명이며, 본고는 ‘국외에 시스템 수준 표준이 없다’는 판단을 독자적으로 검증하지 않았다.
- 자율주행. GB 44721-2026은 2027년 7월 1일 시행된다(6.6 참조) [T1–T2].
[추론] 중국의 특징은 차량, 배터리, 커넥터, 충전기, 전력망 측 설비가 거대한 단일 시장 안에서 매우 빠르게 함께 진화할 수 있다는 점이며, 국가표준은 그 공진화의 동기화 장치다. 이것이 중국의 ‘전압 경쟁’이 다른 지역보다 더 공격적인 구조적 이유이기도 하다.
9.3 유럽: 형식 승인과 기능 안전의 문화
유럽의 체계는 UN 규정(R100, R157, R155, R156)에 따른 형식 승인에, ISO 엔지니어링 표준과 독일 완성차 업체들이 함께 만든 공급 사양(48V의 LV148은 뒤에 VDA 320과 ISO 21780으로 발전했다)을 더한 것이다 [T1–T2]. D2의 데이터는 유럽 완성차 업체가 기능 안전 차원에서 세계를 이끌고 있음을 보여 준다 [T1, 본 시리즈의 발표된 연구]. Mercedes-Benz는 UN R157에 따라 L3 형식 승인을 받은 세계 최초의 완성차 업체다.
유럽에 새로 더해진 제약은 데이터 쪽에 있다. EU 배터리 규정(EU) 2023/1542는 EU 시장에 출시되는 전기차 배터리에 배터리 여권을 갖추도록 요구하며, 흔히 인용되는 적용 개시일은 2027년 2월 18일이다 [T2]. 이로써 배터리 관리 시스템에서 클라우드로 이어지는 데이터 사슬도 규제 준수의 대상이 된다.
9.4 미국: 연방 기준과 자기 인증
미국의 길은 형식 승인이 아니라 연방 자동차 안전 기준과 자기 인증이다. FMVSS 305는 FMVSS 305a로 발전했다. 최종 규칙은 2024년 12월 20일 공포되었고, GTR 20과 조화를 이루며, 배터리 시스템 안전과 긴급 대응 정보 요건을 새로 더했고, 2027년 9월 1일부터 의무화된다 [T1–T2]. 충전 인터페이스는 북미에서 SAE J3400(Tesla의 NACS에서 유래)으로 통일되었고, 2025년 J3400/2를 통해 커넥터가 1000V까지 표준화되었다 [T2].
9.5 충전 인터페이스: 선 위에서 가장 갈라진 곳
차량의 전기 안전이 수렴하고 있다면, 충전 인터페이스는 세 지역의 갈림이 가장 큰 곳이다. 중국의 GB/T 2015와 그 업그레이드판, ChaoJi, 유럽의 CCS2, 북미의 J3400, 그리고 대형 트럭용 메가와트 충전 시스템(MCS). 중국의 승용차 메가와트급 충전은 완성차 업체가 주도해 표준보다 먼저 실현되었고, 일부 방식은 건 두 개를 필요로 한다. 유럽은 표준 우선, 운영 사업자 주도의 길을 걷는다. 미국은 인터페이스를 먼저 통일한 뒤 1000V를 보완하고 있다 [추론, T1–T2 자료를 종합]. 글로벌 시장용 차종은 충전구, 통신 프로토콜, 승압 호환에서 지역별 변형을 갖춰야 한다.
9.6 소결
E6(거버넌스) | 같은 60V 물리 경계 위에서 세 지역에 세 가지 거버넌스가 자라났다. 중국은 강제 표준으로 가속하고 시스템 표준으로 앞서 나간다. 유럽은 형식 승인과 기능 안전의 문화에 강점이 있다. 미국은 연방 기준과 자기 인증에 기대며, 충전 인터페이스를 통일했다.
이는 D1의 두 층 수렴-분화 모델과 정확히 맞아떨어진다. 물리적 경계는 수렴하고, 다스리는 방식은 분화한다.
10. 스스로의 목에 칼을: 반론과 개정 트리거
10.1 일곱 가지 반론
반론 1: 전원은 엔지니어링의 세부일 뿐 아키텍처의 문제가 아니다. 응답: 12V와 기계적 백업의 시대에는 그 판단이 성립했다(4.1). 바이와이어는 기계적 백업을 없앴고, 존화는 조직 분업을 깨뜨렸으며, 48V는 ‘같은 전기’를 깨뜨렸다. 세 전제가 동시에 사라진 뒤에는 전원 토폴로지가 곧 기능 가용성의 토폴로지다(제6장).
반론 2: 48V는 Tesla만의 특수 사례이며, 업계는 따라오지 않을 것이다. 응답: 본고의 데이터 기준일 현재 Ford, Leapmotor, Chery(Bosch와 함께)는 모두 48V 차량 플랫폼을 공개했고, 2027년 전후의 양산 시점을 제시했다. 그러나 이것들은 아직 계획이다. 48V에 대한 본고의 판단은 ‘방향은 정해졌지만 속도는 정해지지 않았다’이며, 그 속도를 개정 트리거로 두었다(10.2의 제2항).
반론 3: 대전력 액추에이터는 고전압에 직접 연결되어 48V를 우회할 것이다. 응답: Li Auto L9 Livis의 800V 액티브 서스펜션은 진짜 반례다(3.6). 본고의 판단은 대전력 섀시 액추에이터를 48V에 둘지 고전압에 둘지가 아직 열린 문제라는 것이다. ‘고전압 직결’이 주류가 되면 48V의 가치 공간은 중출력 부하로 줄어든다. 이 또한 개정 트리거로 두었다.
반론 4: 이중화는 너무 비싸다. L4 차량군은 운영 수단으로 하드웨어 이중화를 대신할 것이다. 응답: 원격 지원, 속도 제한, 운행 범위 축소는 실제로 일부 하드웨어 이중화의 필요를 줄일 수 있다. 그러나 이들이 줄이는 것은 ‘MESS가 얼마나 필요한가’이지 ‘MESS가 필요한가’가 아니다 — 차 안에 사람이라는 최후의 보루가 없는 한, 고장 이후에는 반드시 차를 안전 상태로 데려갈 에너지가 있어야 한다.
반론 5: 저전압을 고전압 팩에 통합하는 것은 독립된 작은 배터리보다 더 나은 절충이다. 응답: 배전의 장부에서는 아마 맞을 것이다. 가용성의 장부에서는 팩 안의 저전압 부분이 주 에너지원과 공통 원인 고장을 갖지 않음을 증명해야 한다(6.7). 본고는 어느 쪽이 더 나은지 판단하지 않으며, 두 장부를 따로 기록해야 한다고 주장할 뿐이다.
반론 6: ‘네 번째 평면’은 또 하나의 프레임워크일 뿐이다. 응답: 네 번째 평면은 성숙도 사다리가 아니며, 등급을 정의하지 않고 채점도 하지 않는다. 그것은 분석의 시각이며, 목적은 단 하나, 아키텍처 리뷰에서 전력을 보이게 하는 것이다. 그것은 D2의 5차원 채점과도, 9월의 S0–S5 스택 모델과도 충돌하지 않는다(4.2).
반론 7: 메가와트 충전은 일반 사용자에게 의미가 없고, 전압 경쟁은 마케팅일 뿐이다. 응답: 이 반론에는 상당한 일리가 있다. 최대 충전 전력은 전용 충전기, 배터리 온도, 좁은 충전 상태 구간에 달려 있으며, 일상적 사용에서의 의미는 제한적이다. 본고가 의도적으로 ‘전압 순위’를 쓰지 않고 전 영역 고전압 침투도로 질문을 던지는 이유이기도 하다(3.3).
10.2 여섯 가지 개정 트리거
다음 사실 가운데 어느 하나라도 일어나면, 본고의 해당 논점은 개정되어야 한다:
| # | 트리거 사건 | 개정 대상 |
|---|---|---|
| 1 | 이미 존화된 양산 플랫폼이 차세대 차종에서 배전을 중앙 배전 박스로 되돌린다 | E2 |
| 2 | Ford UEV와 Leapmotor LEAP 5.0의 48V 플랫폼이 2027년 예정대로 양산되고, 2028년 말까지 적어도 두 곳의 완성차 업체가 전 차량 48V 플랫폼을 추가로 양산한다 | E3의 ‘진행이 더 느리다’는 속도 판단 |
| 3 | ’대전력 액추에이터의 고전압 직결’이 새 플랫폼의 주류 방식이 된다 | 48V의 가치 공간에 대한 E3의 판단 |
| 4 | 양산 L3 또는 L4 차종이 단일 경로의 저전압 전원으로 형식 승인이나 시장 진입을 얻는다 | E4 |
| 5 | 주요 규제나 표준이 고장 이후의 에너지 예산에 명확한 정량 요구를 두기 시작한다 | 6.6의 ‘MESS는 빠진 숫자다’라는 판단 |
| 6 | ISO나 IEC가 차량 탑재 고전압 연결 시스템의 시스템 수준 표준을 발표한다 | 9.2의 ‘중국은 시스템 표준으로 앞선다’는 판단 |
11. 결론: 세 가지 판단과 한 가지 경고
제목으로 돌아가자. 근육과 신경은 수사가 아니다 — 그것은 고전압과 저전압의 관계를 가장 정확하게 묘사한 말이다. 운행 중에는 근육이 신경을 먹여 살리고, 기동 시에는 신경이 근육을 깨우며, 바이와이어 시대에 신경이 다치면 그 차는 더 이상 제어할 수 없다.
판단 하나: 전기는 인프라에서 기능 그 자체의 일부로 바뀌었다. 그래서 E/E 아키텍처에는 네 번째 평면이 필요하다. 데이터만 존화한 존 아키텍처는 절반만 완성된 것이다. 존 컨트롤러는 데이터·제어·전력을 하나로 묶는 엣지 노드가 되어 가고 있다 — 논리에서는 얇아지고, 전력에서는 두꺼워진다. 어떤 차의 존화가 어디까지 왔는지 판단할 때 물어야 할 것은 ‘존 컨트롤러가 몇 개인가’가 아니라 ‘배전, 고장 격리, 에너지원도 존화되었는가’다.
판단 둘: 배전은 가용성이 아니며, 가용성의 마지막 숫자는 에너지다. 효율과 회복력은 두 개의 독립된 좌표축이다. 이중화의 본질은 독립성이지 부품을 두 배로 늘리는 것이 아니며, 논리상의 이중화는 물리상의 독립이 아니다. 각국의 규제는 고장 이후 차량이 무엇을 해야 하는지 정하기 시작했지만, 그것을 해내기 위해 얼마만큼의 에너지가 보장되는지는 아직 정하지 않았다 — 그 숫자를 우리는 안전 상태 도달 최소 에너지라고 부른다.
판단 셋: 800V는 세로 전환이고 48V는 가로 전환이며, 48V를 이기는 것은 계약이지 전압이 아니다. 800V의 공급망은 이미 가격 전쟁에 들어섰고, 그 문제는 비용과 지정학이 되었다. 48V의 부품은 이미 성숙했고, 그 문제는 수백 개의 말단과 공급망 전체의 인터페이스다. 누구의 커넥터, 전압 창, 분리 규칙이 충분히 많은 공급사에 채택되느냐가 48V의 비용 곡선을 결정한다.
한 가지 경고: 전압 숫자를 아키텍처로 착각하지 말라. 400V, 800V, 1000V, 12V, 48V는 모두 아키텍처 등급이지 측정값이 아니며, 더욱이 순위가 아니다. 전압이 높아질수록 이득은 체감하고 비용은 체증한다. 48V가 ‘앞설수록’ 고장 이후에도 버틸 수 있는지에 답해야 한다. 한 대의 차를 결정하는 것은 전압이 얼마나 높은가가 아니라, 전기가 어떤 토폴로지로 그것이 필요한 모든 곳에 닿는가 — 그리고 사고가 났을 때에도 여전히 닿는가이다.
소프트웨어는 이 모든 것을 관리할 수 있다. 그러나 마지막 차단은 여전히 물리적이다.
부록 A | 증거 등급과 주요 출처
A.1 증거 등급
| 표기 | 의미 |
|---|---|
| [T1] | 공식 1차 출처: 규제·표준 원문과 공식 등록부, 완성차 업체와 공급사의 공식 기술 문서와 보도자료, 공식 오너스 매뉴얼 / 서비스 매뉴얼, 규제 당국 제출 서류 |
| [T2] | 공식 발표회, 공식 블로그, 신뢰할 수 있는 독립 보도. 회사 주장을 포함하며, 본문에 ‘회사 주장’으로 표시한다 |
| [T3] | 언론 보도, 2차 분석, 조사 기관의 추정으로서 1차 출처로 확인되지 않은 것 |
| [추론] | 본고 저자의 판단이며 사실 진술이 아니다 |
참고: 모든 미래 시점(Ford UEV 2027, Leapmotor LEAP 5.0 2027, BorgWarner 2029, FMVSS 305a 2027-09-01, GB 44721-2026 2027-07-01 등)은 계획이나 시행일이지, 이미 일어난 사실이 아니다. 레퍼런스 디자인(Texas Instruments, Infineon)은 공급망이 준비되었음을 보여 줄 뿐, 차량에 탑재되었음을 보여 주지는 않는다.
A.2 주요 출처(장별)
제1장
- UN R100 Rev.3 — https://unece.org/sites/default/files/2024-01/R0100r3e.pdf
- GB 18384-2025(국가표준 전문 공개 시스템) — https://openstd.samr.gov.cn/bzgk/std/newGbInfo?hcno=36F2726143479B33E76BACB6BD2AF4B0 ; R100 / GTR 20 / ISO 6469-3과의 조화에 관한 SESEC 설명 — https://sesec.eu/?p=7358
- ISO 21780:2020(2026-06-29 검토에서 확인) — https://www.iso.org/standard/71607.html ; 견본 — https://cdn.standards.iteh.ai/samples/71607/9d608ba9e8414f02a19e68176c1660ac/ISO-21780-2020.pdf
- Tesla Cybertruck 오너스 매뉴얼: Subsystems(공칭 700V, 48V 4Ah) — https://www.tesla.com/ownersmanual/cybertruck/en_us/GUID-32CD64C8-5661-45A8-BFB6-35603858F7FB.html
- Tesla Cybertruck 서비스 매뉴얼: MV Battery(‘mid voltage’) — https://service.tesla.com/docs/Cybertruck/ServiceManual/en-us/GUID-F6BB141A-3615-41DE-A7C7-4DDF405C9C21.html
제2장
- Tesla Cybertruck 오너스 매뉴얼: Electric Vehicle Components — https://www.tesla.com/ownersmanual/cybertruck/en_us/GUID-2233D4D1-D4E5-4897-9A41-DE8593381CAA.html ; Instructions for Transporters — https://www.tesla.com/ownersmanual/cybertruck/en_us/GUID-17ABBF87-8EB4-4FFC-8D79-B9FF53F7916D.html
- BorgWarner, 2026-02-11 — https://www.borgwarner.com/newsroom/press-releases/2026/02/11/borgwarner-set-to-deliver-power-packed-integrated-drive-module-and-generator-module-with-dual-inverter-to-major-north-american-oem
- Leapmotor 기술 발표회(CTC 3.0): 거룽후이 — https://m.gelonghui.com/news/5322459 ; The EV Report — https://theevreport.com/leapmotor-leap-5-0-architecture-ctc-3-0-battery ; 후슈(수리 비용에 대한 의문, T3) — https://www.huxiu.com/article/4890949.html
제3장
- Aptiv, How to Make the Leap to 48V Electrical Architectures — https://www.aptiv.com/en/insights/article/how-to-make-the-leap-to-48v-electrical-architectures
- Hyundai E-GMP — https://www.hyundai.com/worldwide/en/newsroom/detail/0000000812
- NIO ET9 공식 페이지 — https://www.nio.com/et9
- BYD 슈퍼 e 플랫폼 — https://byd.com/mea/news-list/byd-unveils-super-e-platform-with-megawatt-flash-charging?amp=&=
- Lucid Gravity(WardsAuto) — https://www.wardsauto.com/news/why-lucid-gravity-charges-past-tesla-even-at-tesla-chargers/778665/
- Tesla, Standardizing Automotive Connectivity(LVCS, 2024-10-27) — https://www.tesla.com/en_hk/blog/standardizing-automotive-connectivity
- Ford UEV(From The Road) — https://www.fromtheroad.ford.com/us/en/articles/2026/ford-electric-vehicle-platform-battery-efficiency ; SAE Mobility Engineering — https://saemobilus.sae.org/articles/ford-announces-48-volt-architecture-future-electric-truck-26autp04_10
- Chery × Bosch 48V 아키텍처(Gasgoo) — https://autonews.gasgoo.com/articles/market-industry/bosch-chery-deepen-cooperation-leading-mass-production-of-48v-vehicle-architectures-2048740519755198465
- Leapmotor LEAP 5.0(증권지성의 공식 발표 전재) — https://wap.stockstar.com/detail/IG2026091700003939
- Hyundai 48V(Notebookcheck, T3) — https://www.notebookcheck.net/Hyundai-to-challenge-Tesla-with-48V-system-upgrade-for-all-its-cars-and-Boston-Dynamics-robots.1059617.0.html
- NIO ET9 디지털 아키텍처(IT즈자) — https://www.ithome.com/0/817/972.htm
- Li Auto L9 Livis(KrASIA) — https://kr-asia.com/li-auto-uses-the-li-l9-livis-to-make-its-case-as-a-technology-company
제4장
- BMW Group, Four “Superbrains” for the Neue Klasse — https://www.bmwgroup.com/en/news/general/2025/superbrains.html
- NIO ET9 디지털 아키텍처(Gasgoo) — https://autonews.gasgoo.com/articles/news/nio-introduces-et9-models-advanced-digital-architecture-70035454
- TI TIDA-020094 — https://www.ti.com/tool/TIDA-020094
- GM 중앙 연산 플랫폼(존 애그리게이터) — https://news.gm.com/home.detail.html/Pages/news/us/en/2025/oct/1022-SDV-GM-centralized-vehicle-computer-platform-electric-gas-vehicles.html
제5장
- GB 18384-2025 요점(펑파이신문) — https://m.thepaper.cn/newsDetail_forward_33458192 ; ArenaEV — https://m.arenaev.com/china_overhauls_ev_regulations_with_tough_mandatory_fire_safety_standards-amp-5983.php
제6장
- SAE J3016-2026(ANSI Webstore) — https://webstore.ansi.org/standards/sae/sae30162026
- Mercedes-Benz DRIVE PILOT VSSA — https://group.mercedes-benz.com/dokumente/innovation/sonstiges/2023-03-06-vssa-mercedes-benz-drive-pilot.pdf ; 이중화 아키텍처(Automotive World의 공식 발표 전재) — https://www.automotiveworld.com/news-releases/mercedes-benz-backs-redundancy-for-safe-conditionally-automated-driving ; 미국 출시 보도자료(Automotive Fleet) — https://www.automotive-fleet.com/10207114/mercedes-benz-announces-automated-driving-system-drive-pilot
- Waymo Safety Framework(2020) — https://waymo.com/blog/2020/10/sharing-our-safety-framework/
- GB 44721-2026(신화망) — https://www.news.cn/politics/20260804/b872e55762d9456080314e506299e4b6/c.html ; 매일경제신문(ADS GTR) — https://www.mrjjxw.com/articles/2026-08-04/4531747.html
- 중국 최초의 L3(CnEVPost) — https://cnevpost.com/2025/12/23/arcfox-deepal-secure-1st-dedicated-license-plates-l3/
제7장
- Porsche Taycan 800V — https://newsroom.porsche.com/en/products/taycan/glossary-18550.html
- Tesla V4 슈퍼차저 325kW(electrive, 2025-01-29) — https://www.electrive.com/2025/01/29/tesla-increases-to-325-kw-in-north-america-for-the-v4-supercharger
제8장
- TrendForce SiC 기판(Semiconductor Today) — https://www.semiconductor-today.com/news_items/2025/may/trendforce-120525.shtml
- Yole, Wolfspeed와 SiC 경쟁 — https://www.yolegroup.com/strategy-insights/wolfspeeds-bold-sic-bets-meet-tough-timing-and-growing-competition/
- Wolfspeed 8-K(SEC) — https://www.sec.gov/Archives/edgar/data/895419/000089541925000060/exhibit99_1050825.htm
- 800V 침투율: 쭤쓰자동차연구(텐센트뉴스) — https://news.qq.com/rain/a/20250729A02BM600 ; 신랑커지 — https://finance.sina.com.cn/tech/roll/2025-05-22/doc-inexiceh8106739.shtml
- ResearchInChina 48V PDN 2025(BusinessWire) — https://www.businesswire.com/news/home/20250617989801/en/
- OCP, Mt Diablo(Diablo 400) — https://www.opencompute.org/index.php/blog/major-contributions-advance-ocp-open-systems-for-ai-at-apac-summit
제9장
- GB/T 37133-2025 — https://std.samr.gov.cn/gb/search/gbDetailed?id=2FF37940EB8DD753E06397BE0A0A413F ; 외국어판 입안 설명 — https://std.samr.gov.cn/gfs/search/gfsDetailed?id=F159159B67EA0802E05397BE0A0A5F89
- GB 38031-2025 / GB 18384-2025 시행(electrive) — https://www.electrive.com/2026/07/01/stricter-ev-and-battery-standards-take-effect-in-china/
- FMVSS 305a 최종 규칙 요약 — https://jjkellercompliancenetwork.com/news/nhtsa-final-rule-federal-motor-vehicle-safety-standards-fmvss-no-305a-electric-powered-vehicles-electric-powertrain-integrity-global-technical-regulation-no-20-incorporat
- SAE J3400/2(EE Power) — https://eepower.com/tech-insights/sae-j3400-2-sets-the-stage-for-quicker-smarter-nacs-charging/
- EU 배터리 규정(EU) 2023/1542(EUR-Lex) — https://eur-lex.europa.eu/eli/reg/2023/1542
본 시리즈의 발표된 연구
- D1(2026-01), D2(2026-02), D3(2026-03), D4(2026-04); Deep Dive 2026-08 『운전자의 퇴장』; Deep Dive 2026-09 『OS들의 시스템』.
부록 B | 본고가 제시·계승한 개념
| 개념 | 위상 | 정의 |
|---|---|---|
| 네 번째 평면 | 본고 제시 | 전력 평면: 에너지를 어떻게 분배·변환·격리하고, 고장 후 어떻게 재구성하는가. 연산·네트워크·소프트웨어 평면과 나란하다. 분석의 시각이지, 채점 차원이나 성숙도 사다리가 아니다 |
| 배전 ≠ 가용성 | 본고 제시 | 배전 아키텍처는 ‘전기를 어떻게 보내는가’에, 가용성 아키텍처는 ‘고장 이후에도 전기가 있는가, 얼마나 버티는가’에 답한다. 둘은 두 개의 독립된 좌표축이다 |
| 전 영역 고전압 침투도 | 본고 제시 | 차량 고전압 영역에서 특정 전압 등급으로 네이티브하게 작동하는 부품의 비율. 당분간은 질문하는 방식이지 정량 지표가 아니다 |
| MESS(안전 상태 도달 최소 에너지) | 본고 제시 | 전원 고장을 감지한 순간부터 차량이 최소 위험 상태에 이르고 그 상태를 유지하여 구조 또는 원격 지원에 인계할 때까지, 시스템이 보장하여 제공할 수 있어야 하는 최소 에너지 |
| 소프트웨어 정의 전력 | 계승(데이터센터 분야에서 이미 쓰임), 본고가 자동차 E/E 맥락에서 정의 | 전력의 분배, 보호, 우선순위를 설계 시점에 하드웨어로 한 번에 고정하지 않고, 차량 상태에 따라 소프트웨어가 동적으로 결정하는 것 |
| Power-Zonal(전력의 존화) | 용어 | 배전, 전압 변환, 고장 격리를 물리적 존 단위로 조직하고 존 컨트롤러가 맡는 것 |
| 독립성 사슬 | 본고의 분석 틀 | 전원 이중화의 여섯 층: 에너지, 변환, 배전, 연산과 네트워크, 구동, 에너지 관리 |
본 시리즈의 기존 틀과의 관계: 위의 개념은 어느 것도 D1–D4의 발표된 결론을 개정하지 않고, D2의 5차원 채점과 AR 대응을 바꾸지 않으며, 새로운 성숙도 사다리를 이루지 않는다. 네 번째 평면은 Deep Dive 2026-09의 S0(E/E 물리적 기반) 및 D2의 D4(기능 안전)와 접점이 있다(4.2 참조).
부록 C | 약어표
| 약어 | 전체 명칭 / 의미 |
|---|---|
| ADS GTR | UN 자율주행 시스템 세계기술규정 |
| AR0–AR5 | Architecture Readiness, 본 시리즈가 제시한 아키텍처 준비도 사다리 |
| ASIL | Automotive Safety Integrity Level, 자동차 안전 무결성 수준 |
| CTC | Cell to Chassis, 셀 투 섀시 |
| DC-DC | 직류-직류 컨버터 |
| eFuse | 전자 퓨즈 |
| FMVSS | Federal Motor Vehicle Safety Standards, 미국 연방 자동차 안전 기준 |
| GTR 20 | UN 세계기술규정 제20호(전기차 안전) |
| HV / LV | High Voltage / Low Voltage, 고전압 / 저전압 |
| LVCS | Low-Voltage Connector Standard, Tesla 저전압 커넥터 표준 |
| MCS | Megawatt Charging System, 메가와트 충전 시스템 |
| MESS | Minimum Energy to Safe State, 안전 상태 도달 최소 에너지(본고 제시) |
| MRM | Minimum Risk Manoeuvre, 최소 위험 조작 |
| MV | Mid Voltage, Cybertruck 48V 시스템에 대한 Tesla의 서비스 용어 |
| OCP | Open Compute Project |
| OTA | Over-the-Air, 무선 업데이트 |
| PoL | Point of Load, 부하점 |
| SiC | 탄화규소 |
| ZCU | Zonal Control Unit, 존 컨트롤러 |
A revisable observation, not a locked claim — its revision triggers are stated within. Not investment advice.