archi-intelligence · リサーチシリーズ · Deep Dive 2026-10
筋肉と神経:自動車の高電圧・低電圧と E/E アーキテクチャ
データは 2026 年 10 月 17 日時点
Contents
要旨
自動車の「高電圧と低電圧」をめぐる議論の多くは、一つの数字で止まっている。400 V か 800 V か、12 V か 48 V か。本稿は、その数字こそが最も重要でない部分だと論じる。
まず概念を整理する。高電圧と低電圧の区別は、何よりも感電保護の線(直流 60 V)であって電圧値ではない。「800 V」はアーキテクチャの等級であって測定値ではない。そのうえで本稿の中心命題を論じる。計算が集中化し、アクチュエーションがバイワイヤ化すると、電気は E/E アーキテクチャのインフラではなく、機能そのものの一部になる。 高電圧は筋肉であり、低電圧は神経である——そして筋肉を目覚めさせるのは神経である。高電圧バッテリーが満充電でも低電圧電源が尽きたバイワイヤ車は、ハンドルで車輪を動かせない。
ここから二つの主要な命題が導かれる。第一に、電力は E/E アーキテクチャの第四の平面であり、計算・ネットワーク・ソフトウェアと並ぶ。ゾーンアーキテクチャは電力もゾーン化されて初めて完成し、ゾーンコントローラーはデータ・制御・電力を一体とするエッジノードになりつつある。第二に、配電は可用性ではない。効率的な 48 V ゾーン配電は「電気をどう届けるか」に答える。自動運転が問うのは「故障の後も電気はあるか、どれだけもつか」である。後者の問いには、エネルギー源からアクチュエーターまでの独立性の連鎖と、現在の規制や標準がまだ求めていない一つの数字が必要になる——本稿はそれを「安全状態到達最小エネルギー」(MESS)と呼ぶ。
そのうえで本稿は、800 V と 48 V を性質の異なる二種類の移行として区別し、ソフトウェア定義電力とその物理的な限界を論じ、誰がどのトラックで先行しているかを整理し、同じ 60 V の物理的境界の上に欧州・中国・米国で育った三つのガバナンスを描く。結論では三つの判断と一つの警告を示し、六つの改訂トリガーを付す。
体裁に関する注記
本稿は Deep Dive であり、Working Paper ではない。両者の境界は長さではなく、コミットメントの水準にある:
- Working Paper(D1–D4、Zenodo DOI)=確定した主張。黙って改訂することはできず、5 年間の引用に耐えなければならない。
- Deep Dive(本シリーズ)=規律ある観察。改訂・反証が可能で、「いま我々に見えているもの」と明示され、DOI 体系の外にある。
本稿は Working Paper の認識的規律——出典の階層化、追跡可能な証拠、反論と失敗モードの必須記載——を継承するが、その終局性は継承しない。本稿は D1–D4 のいかなる公表済み結論も改訂せず、D2 の 5 次元採点体系と AR 対応も変更しない。本稿が引用する D2 のスコアは公表版のものである。本稿は自動車メーカーを採点しない。電源トポロジーは車両のなかで最も開示が少ない部分の一つであり、どのような採点も推論に頼らざるを得ないからである。証拠の等級は本文中で [T1]、[T2]、[T3]、[推論] と示す(付録 A 参照)。本稿が提示する概念とその定義は付録 B にある。本稿の結論には改訂トリガー(第 10 章)が付いており、いずれかが発動した場合は変更点を明示した改訂版を公表する。
序論:満充電なのにハンドルが車輪を動かさないクルマ
Tesla が Cybertruck 向けに書いた『Instructions for Transporters』には、ほとんど注目されない注意書きがある。Cybertruck はステアバイワイヤを採用しており、車両に電力がなければ、ハンドルは車輪を動かせない [T1]。
ここでの「電力がない」には正確な意味がある。同じマニュアルは続ける。Cybertruck に低電圧電力がない場合は、まず低電圧系統をジャンプスタートすること。そして 48 V 低電圧アーキテクチャを採用しているため、30 V 未満の電源(別の車両や 12 V のポータブルジャンプスターターなど)でジャンプスタートすると、一部の機能が使えないか低下する可能性がある [T1]。言い換えれば、高電圧バッテリーにはなお 100 キロワット時以上が残っていても、あの小さな 48 V・4 Ah のバッテリーが故障すれば、このトラックは押せず、曲がれず、ドアも開かない。
これは Tesla の設計上の欠陥ではない。バイワイヤ時代における一つの物理的事実の必然的な帰結である。高電圧は自動車の筋肉であり、低電圧はその神経である——そして筋肉を目覚めさせるのは神経である。
本研究シリーズはこれまで三度この扉の前まで来ながら、それを開けなかった。D2 は採点において「電源」を機能安全次元(D4)の冗長化の深さの一チェック項目とした。Deep Dive 2026-08『ドライバーの退場』は無人運転のための契約を書き、その一条は「主電源が失われた場合、安全上重要な負荷はシームレスに切り替わらなければならない」であった。Deep Dive 2026-09『OS のシステム』は「電源とネットワークの冗長化」を車両制御面の物理的基盤 S0 に置き、Leapmotor の「全車 48 V」を共進化ループの例として挙げた。三本とも電気に触れたが、立ち止まって論じたものはない。
本稿が行うのはそのことである。主な問いは一つだけである:
計算が集中化し、アクチュエーションがバイワイヤ化したとき、自動車の E/E アーキテクチャにおいて「電気」は何から何へと変わったのか?
我々の答えは四つの文に圧縮でき、それが本稿の骨格でもある:
高電圧は筋肉、低電圧は神経。電力は第四の平面。配電は可用性ではない。48 V を制するのは契約であって電圧ではない。
展開すると六つの判断になる:
- E1|定義: 高電圧と低電圧の区別は安全の線であって電圧の数字ではない。「400 V / 800 V / 1000 V」はアーキテクチャの等級であって測定値ではない。
- E2|第四の平面: 電力は計算・ネットワーク・ソフトウェアと並ぶ第四の平面である。ゾーンアーキテクチャは電力もゾーン化されて初めて完成し、ゾーンコントローラーはデータ・制御・電力を一体とするエッジノードになりつつある。
- E3|二つの移行: 400 V → 800 V は縦の電動化移行であり、12 V → 48 V は横の E/E 移行である。後者は技術的にはより単純だが進みは遅い。書き換えなければならないのがサプライチェーン全体のインターフェースだからである。
- E4|可用性: 配電は可用性ではない。バイワイヤのアクチュエーションと L3 以上の自動運転は、電源トポロジーを機能可用性のトポロジーに変える。冗長化の本質は独立性であって部品の二重化ではなく、可用性の最後の数字はエネルギーである。
- E5|ソフトウェア定義電力: 電気は観測可能で制御可能な、シナリオに応じて配分できる資源になりつつある——しかし規制は、最後の遮断が物理的であることを求めている。
- E6|トラック: 「世界の高電圧・低電圧の覇者」は存在せず、存在するのは異なるトラックでの先行者である。そして同じ物理的境界の上に、三つの地域で三つのガバナンスが育っている。
まず最も基本的な作業から始める。「高電圧・低電圧」という言葉を整理することである。
1. 名前の問題:高電圧と低電圧は安全の線であって電圧の数字ではない
1.1 60 ボルトに引かれた一本の線
自動車における「高電圧」と「低電圧」には極めて具体的な規制上の定義があり、それは出力とは無関係である。人が電気で傷つく可能性があるかどうか、それだけに関わる。
国連規則第 100 号(UN R100)は、作動電圧が直流 60 V を超え 1500 V 以下、または交流 30 V(実効値)を超え 1000 V 以下の回路を高電圧と定義する [T1]。ISO 6469-3 は同じことを別の言い方で述べる。直流 60 V 以下は電圧クラス A であり感電保護を必要とせず、それを超えると電圧クラス B である [T1]。R100 はさらにいくつかの厳格な指標を定めている。コネクターを外した後、充電部は 1 秒以内に安全電圧まで下がらなければならず、絶縁抵抗は直流母線で 100 Ω/V 以上、交流で 500 Ω/V 以上でなければならない [T1]。
中国が 2025 年 12 月 31 日に公布した強制国家標準 GB 18384-2025『電気自動車安全要求』は 2020 年版に代わり、2026 年 7 月 1 日から新規申請の車型に適用される。その改訂説明は、UN R100、国連世界技術規則 GTR 20、ISO 6469-3 との整合を目標とすると明記している [T1–T2]。この線については、世界でほとんど意見の相違がない。 相違はこの線の上と下にあり、それは第 9 章で扱う。
この線から導かれる第一の帰結は、48 V はなお低電圧であるということである。48 V が安い理由のすべては、60 V 未満に設計されており、そのためオレンジ色の高電圧ケーブル、高電圧インターロック、絶縁監視を必要としない点にある。しかしこの前提には見落とされがちな条件が付く——過渡を含めてである。48 V ネットワークが 60 V を超える状態に一定時間とどまりうるなら、それは規制上の意味で高電圧の体系へと滑り込む。ISO 21780:2020 が 58–60 V を「上側過電圧範囲」として特に設け、対策を求めているのはそのためである(同標準は 2026 年 6 月 29 日の定期見直しで確認され、現行版である)[T1]。
1.2 三つの電圧の世界
「800 V の車」も「48 V の車」も、車両全体が一つの電圧で動いているかのような印象を与える。実際には、現代の自動車には少なくとも三つの電圧の世界がある:
| 階層 | 典型的な電圧 | 何を担うか |
|---|---|---|
| 高電圧(HV) | 約 200–1000 V+ | 駆動、充電、大電力の熱マネジメント |
| 車載電源網(低電圧幹線) | 12 / 24 / 48 V | コントローラー、センサー、アクチュエーター、操舵と制動、ボディ、中央計算 |
| 負荷点(PoL) | 5 / 3.3 / 1.8 / 0.8 V… | チップとコントローラーの内部 |
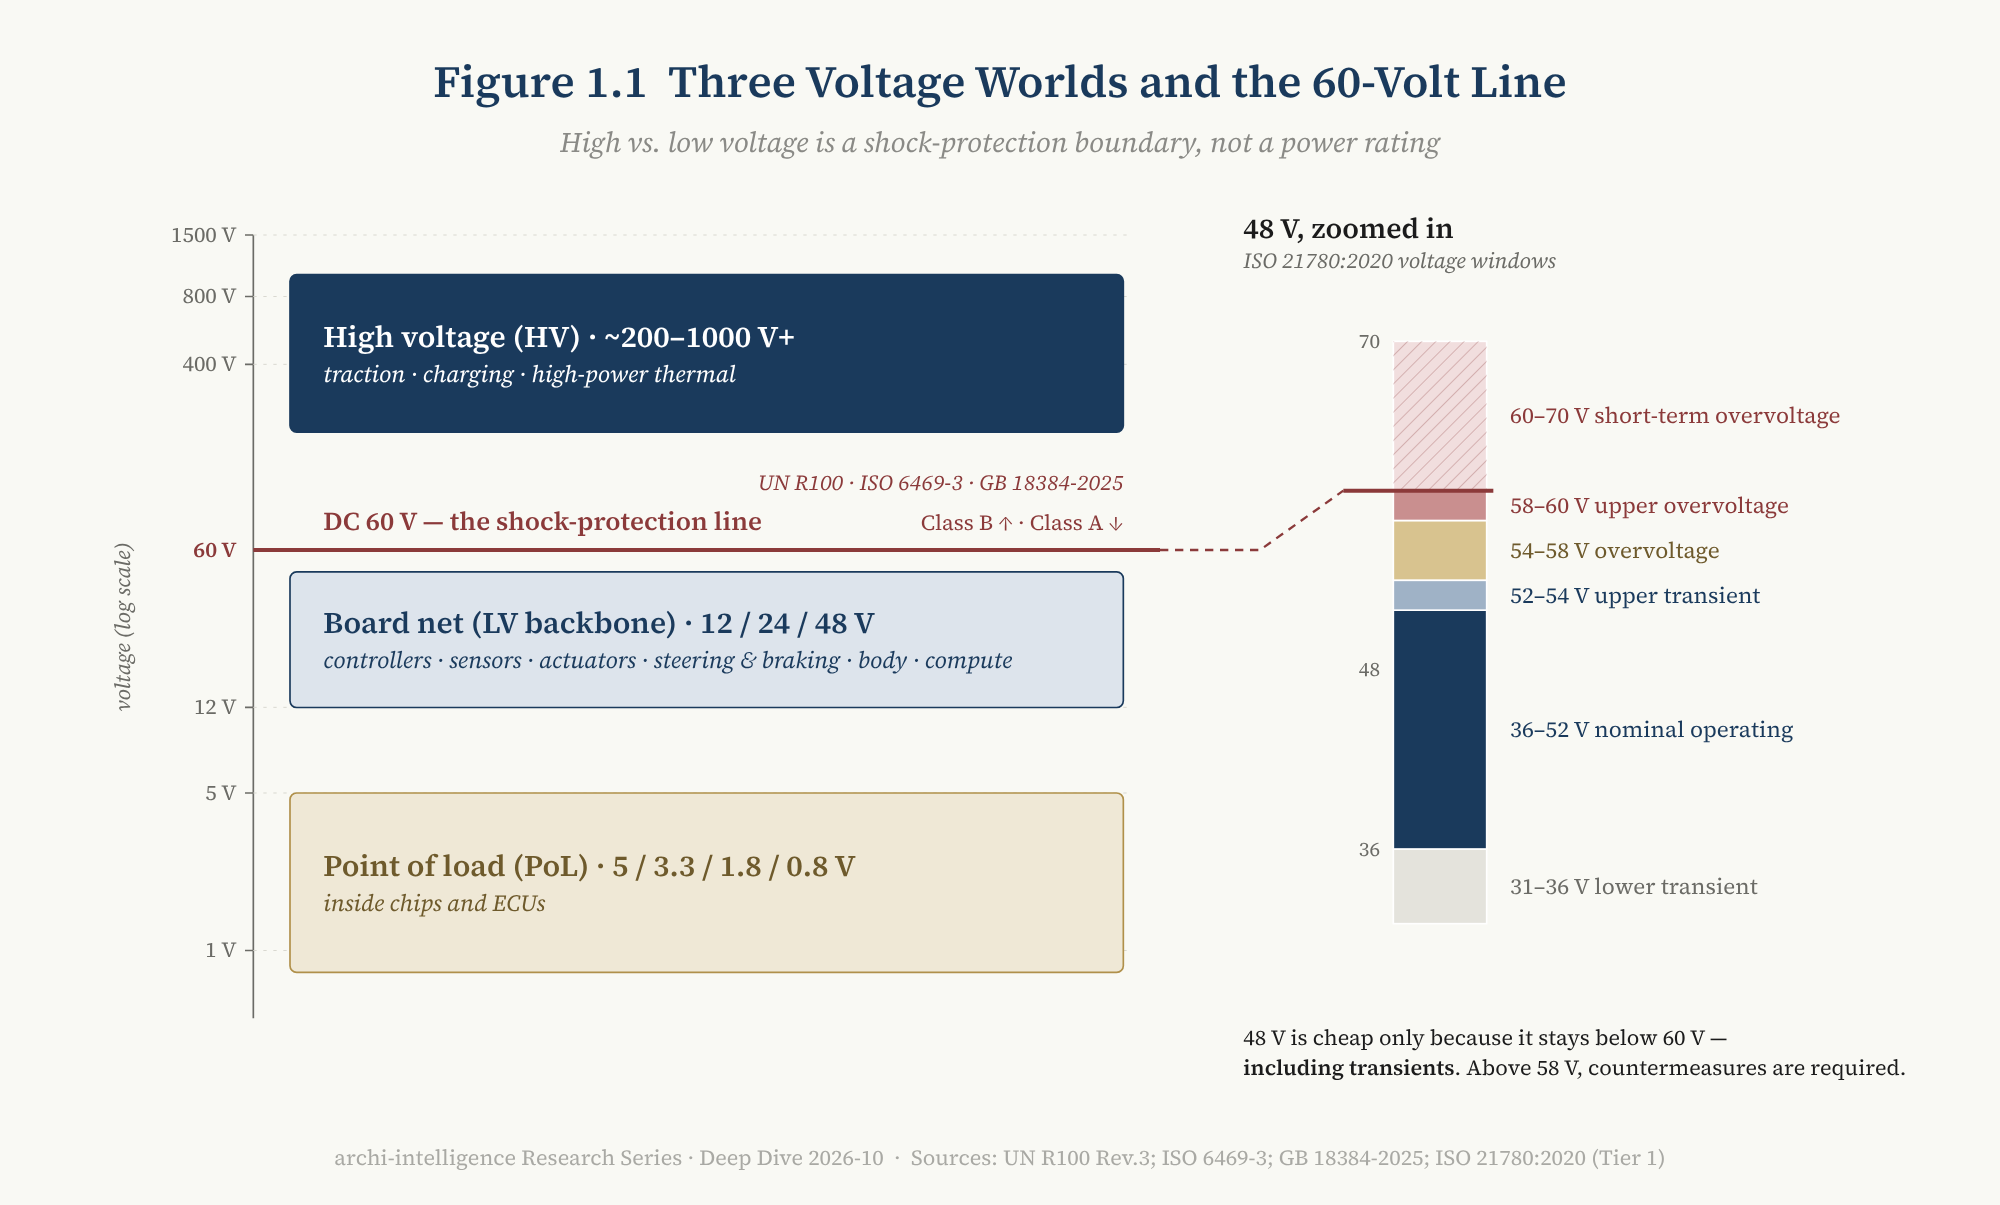
図 1.1 — 三つの電圧の世界と 60 ボルトの線。読み方:クラス A とクラス B の境界は直流 60 V に引かれている。48 V の車載電源網は線の下にあるが、その過渡の上限はこの線にぴったりと迫っている。
したがって「48 V の車」とは、車載電源網の幹線が 12 V から 48 V に上がり、それがゾーンコントローラーや ECU の内部で 12 V やチップ電圧に降圧されることを意味する。チップが直接 48 V で動くわけではない。これはデータセンターの「48 V ラックバス → ボード近傍での変換」と同じ論理であり、この類比には第 8 章で立ち返る。
1.3 「800 V」は測定値ではない
マーケティングでは「800 V」は一つの数字である。エンジニアリングでは、それは少なくとも六つの異なる量を指しうる:
セル電圧 → パック公称電圧 → パック動作電圧範囲 → 直流母線電圧
       → 部品の最大作動電圧 → パワーデバイスの阻止電圧(例:1200 V SiC)
Cybertruck がその最良の例である。それはしばしば「800 V アーキテクチャ」に分類され、Tesla 自身もそう呼ぶが、公式オーナーズマニュアルの仕様ページは高電圧バッテリーを公称電圧 直流 700 Vと記している [T1]。両者は矛盾しない。「800 V」はデバイス選定、絶縁設計、充電互換性がそれに合わせて設計される電圧等級であり、700 V は公称値である。
低電圧側の呼び名にも同じ注意が要る。Tesla のサービスマニュアルは Cybertruck の 48 V システムを 「mid voltage」(MV)アーキテクチャと呼ぶ [T1]。これは Tesla のサービス用語であり、48 V が従来の低電圧より危険であることを整備担当者に注意喚起するためのものである。ISO の体系では、48 V は依然として低電圧である。また電力工学でキロボルト級を指す「中電圧」と混同してもならない。
その帰結は方法論的なものである。マーケティング上の電圧を軸にしたあらゆる「ランキング」は、同じではないものを比べている。 第 7 章で各社の路線を比較する際、本稿は電圧のランキングを一切使わない。代わりに別の問いを立てる。その電圧等級は車両の高電圧領域にどこまで深く行き渡っているのか(3.3 参照)。
1.4 小括
E1|高電圧と低電圧の区別は安全の線であって電圧の数字ではない。「400 V / 800 V / 1000 V」はアーキテクチャの等級であって測定値ではない。
この定義は常識のように見えるが、本稿全体の分析単位を決める。我々が論じるのは「電圧がどれだけ高いか」ではなく、電気がどのようなトポロジーで、どのような安全上の制約のもとで、それを必要とするあらゆる場所に届くのか——そして事故が起きたときにも、なお届くのかである。
2. 筋肉と神経
2.1 運転中は、高電圧が低電圧を養う
通常走行中のバッテリー電気自動車では、エネルギーの流れは単純である:
HV バッテリー ──┬── インバーター → モーター(駆動)
                ├── 電動コンプレッサー / ヒーター(熱マネジメント)
                └── HV→LV DC-DC → 12 V または 48 V 車載電源網
                                   → ゾーンコントローラー / 中央計算 / センサー / アクチュエーター
この連鎖のなかで最も見落とされやすい部品は DC-DC コンバーターである。内燃機関車では、低電圧の電気はエンジンで駆動されるオルタネーターから来る。電気自動車では、DC-DC がオルタネーターである。その故障モード——出力喪失、出力過電圧——が、低電圧ネットワーク全体がなお機能できるかどうかを直接決める。
すべてのパワートレインを並べると、共通の移行が見えてくる:
| パワートレイン | クラス B 高電圧の有無 | 低電圧の電気の出所 | 低電圧バッテリーの役割 |
|---|---|---|---|
| 内燃機関 | なし | エンジン駆動のオルタネーター | 始動 + すべての常時電源 |
| 48 V マイルドハイブリッド | なし(48 V はクラス A) | 48 V ベルト駆動スタータージェネレーター → DC-DC | 低電圧負荷 + 冷間始動のバックアップ |
| ハイブリッド / プラグインハイブリッド / レンジエクステンダー | あり | HV→LV DC-DC | 起動;高電圧コンタクター閉路前の唯一の電源 |
| バッテリー電気 | あり | HV→LV DC-DC(48 V へ直接降圧も可) | 同上;リチウム、スーパーキャパシター、「パック内」方式で代替可能 |
二点補足する。第一に、プラグインハイブリッドはしばしばエネルギーアーキテクチャが最も複雑なパワートレインである。機械的なエネルギー連鎖、高電圧駆動連鎖、充電連鎖、低電圧電気連鎖を同時に抱え、故障の組み合わせは純電気自動車よりはるかに多い [推論]。第二に、E/E の視点では、レンジエクステンダーは「バッテリー電気 + 車載発電機」に近い。エンジンは車輪を駆動しない。サプライチェーンはすでにこの論理で値付けしている——2026 年 2 月、BorgWarner は北米の大手自動車メーカーのレンジエクステンダー付きピックアップと大型 SUV 向けに、800 V の第 2 世代統合駆動モジュールとデュアルインバーター付き発電機モジュールを供給し、2029 年に量産を始めると発表した [T2、企業の主張]。
2.2 起動時は、低電圧が高電圧を目覚めさせる
しかし時計を車両が目覚める瞬間まで巻き戻すと、因果の向きは逆になる:
LV バッテリー → 車両コントローラー / バッテリーマネジメント / 安全コントローラーが起動
            → 高電圧インターロックと絶縁の自己診断 → メイン負側コンタクター閉路 → プリチャージ
            → メイン正側コンタクター閉路 → 高電圧オンライン → DC-DC 起動 → 高電圧が低電圧を養い始める
高電圧コンタクターは開いている状態でのみ安全であり、それを閉じるのに必要なすべてのコントローラーは低電圧で動く。したがって、高電圧バッテリーが満充電でも低電圧バッテリーが空の車は完全に「死んでいる」。これは設計ミスではなく、「コンタクターが閉じるまで高電圧は隔離されていなければならない」という安全上の論理の必然的な帰結である [推論、業界の通例]。
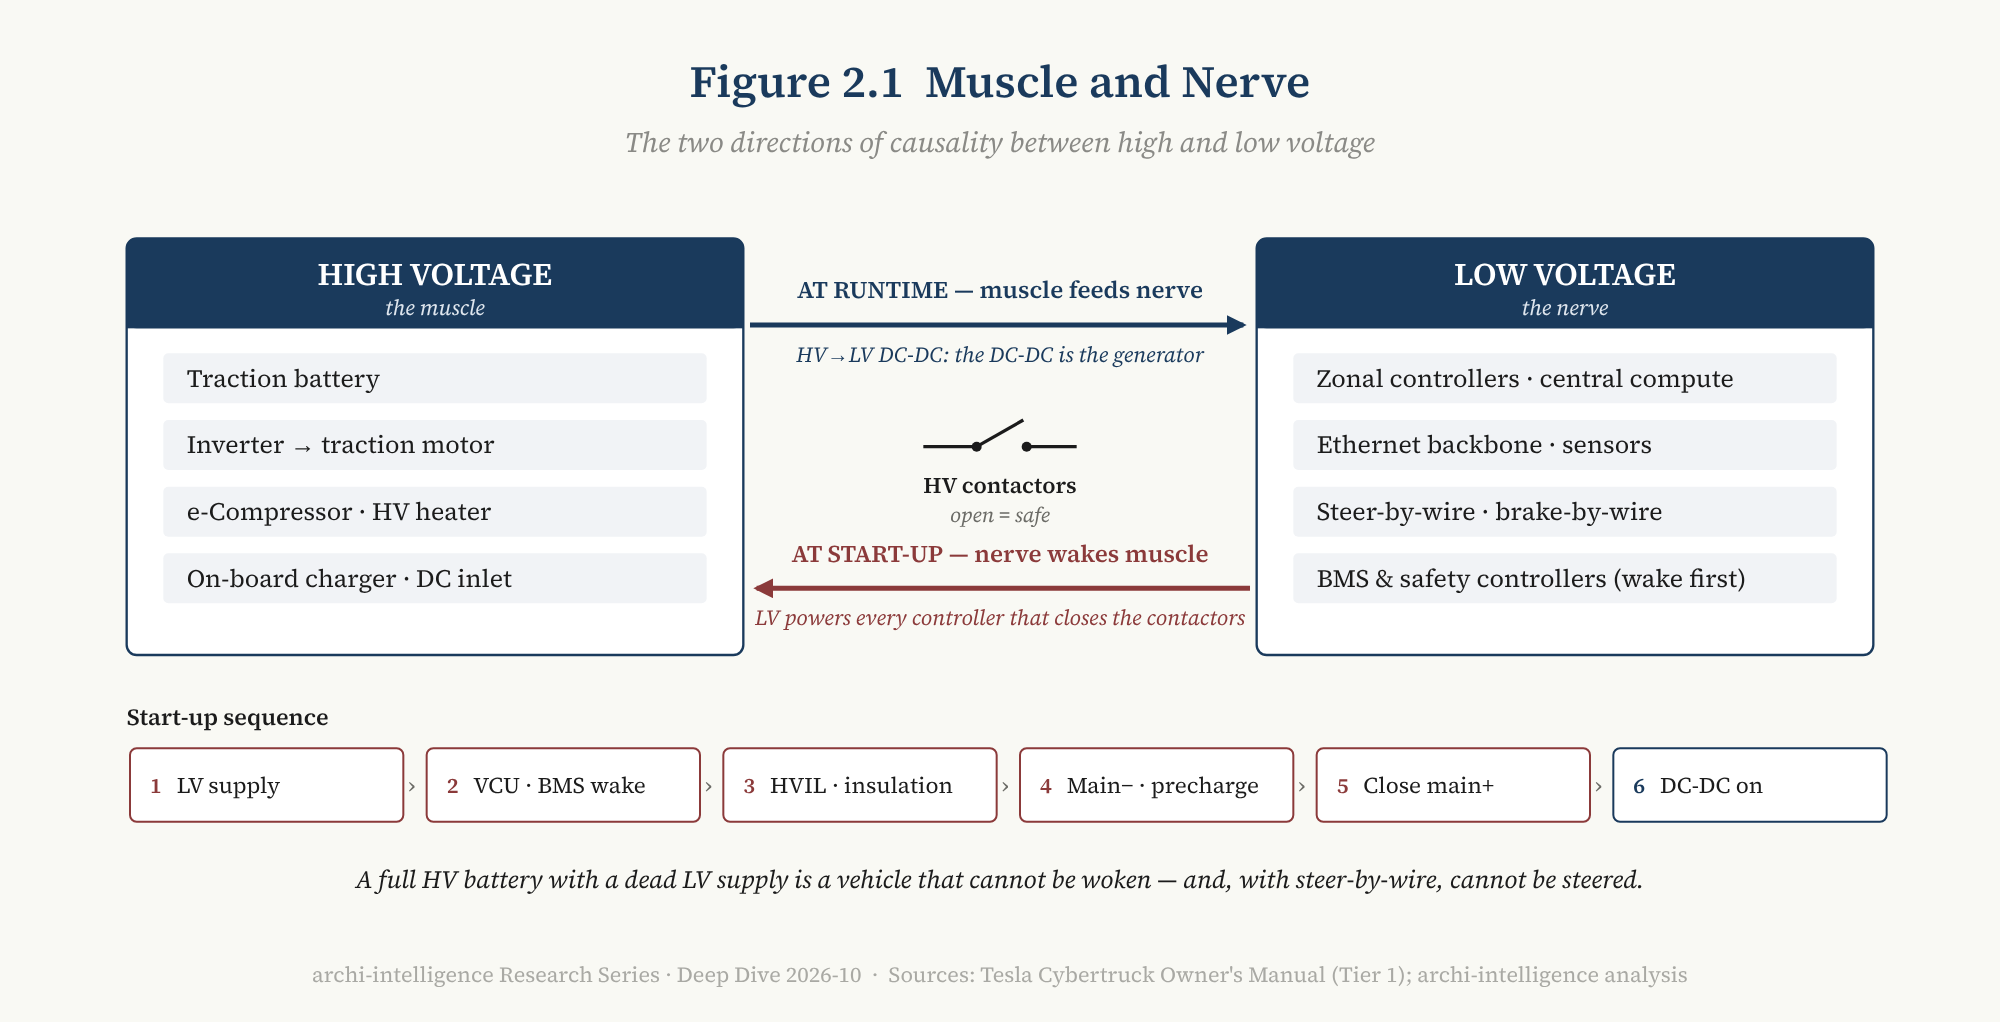
図 2.1 — 筋肉と神経。読み方:運転中、矢印は高電圧から低電圧へ向かう(DC-DC)。起動時、矢印は低電圧から高電圧へ向かう(起動とコンタクター閉路)。両方向がともに成立して初めてシステムは機能する。
2.3 バイワイヤの後、神経は生命線になる
機械式ステアリングコラムと油圧ブレーキの時代、低電圧の故障がもたらすのは「ボディとインフォテインメントの機能低下」であった。操舵アシストがなくなっても人はより強くハンドルを回せたし、ブレーキアシストがなくなっても人はより強く踏めた。電源故障は信頼性の問題であって、「車がなお制御できるか」の問題ではなかった。
バイワイヤはそれを変える。Cybertruck は四輪ステアバイワイヤを採用しており [T1]、そのオーナーズマニュアルは 48 V バッテリーの役割を明確に書いている。高電圧バッテリーが使えないとき、48 V バッテリーは窓、ドア、タッチスクリーンなどの低電圧システムに給電すると同時に、パワーステアリングなどの重要システムに冗長電源を提供する [T1]。同じ資料は、48 V コネクターは青色で、48 V の電線には青いテープが巻かれていると述べる。電圧が従来の低電圧より高いため、活線作業での人身傷害、アーク、部品損傷のリスクがより高い [T1]。
これらを合わせて読むと、結論はこうなる。バイワイヤの時代には、低電圧ネットワークそのものが運転安全システムになった。 かつて 12 V の故障は「不便」を意味した。いまそれは、操舵、制動、自動運転の計算、イーサネットスイッチ、ゾーンコントローラーの同時喪失を意味しうる [推論]。
2.4 「小さなバッテリー」をなくしても、低電圧の蓄電領域はなくならない
2026 年 9 月 16 日の技術発表会で、Leapmotor は「CTC 3.0 高低電圧融合バッテリー」を発表した。独立した低電圧バッテリーをなくし、低電圧モジュールを高電圧パックに統合して、メインバッテリーが一括管理する。同社によれば低電圧容量は 7 倍になり、ユーザーは低電圧バッテリーの交換費用を省け、関連特許は業界に開放され、2027 年から新車種に採用される [T2、企業の主張]。
ユーザーの側から見れば、これは負担の軽減である。鉛蓄電池は重く、寿命が短く、定期的な交換が必要だからである。アーキテクチャの側から見れば、より正確な記述が必要である——取り除かれたのは独立した一つの部品であって、低電圧の蓄電という機能領域ではない。2.2 の起動連鎖はなお成立する。高電圧コンタクターが開いている間もコントローラーに給電できるエネルギーが、どこかに必要である。変わったのはそのエネルギーのパッケージ境界である。独立したバッテリーから、高電圧パックの筐体の中へ移った。
パッケージ境界が動くと、いくつかの新しい問いが生じる [推論]:
- 共通原因故障: 一度の床下衝撃や一度の熱事象が、主エネルギー源と起動用エネルギーを同時に奪うことはないか?
- 事故後の可用性: 衝突の後、ドアの開放、ハザードランプ、緊急通報は何が給電するのか?
- 修理と救助: 低電圧モジュールが故障したら、パックを降ろす必要があるのか? メディアはすでにこの疑問を提起しており、修理工数が明らかに増える可能性があると指摘している [T3]。
これらの問いに標準的な答えはなく、Leapmotor はすでに設計のなかでそれに答えているかもしれない(公開資料には記載がない)。しかしこれらの問いは、第 6 章で展開する区別をはっきりと示している。「このバッテリーが省かれた」は配電の問題であり、「事故の後も電気はあるか」は可用性の問題である。
2.5 小括
高電圧は筋肉、低電圧は神経である。運転中は筋肉が神経を養い、起動時は神経が筋肉を目覚めさせる。機械的なバックアップがあった時代には、神経の損傷は車を運転しにくくするだけだった。バイワイヤの時代には、神経の損傷は車が制御できなくなることを意味する。
だからこそ、電気をもはや E/E アーキテクチャの背景として扱うことはできない。しかし第四の平面に進む前に、もう一つのよくある混同を解いておく必要がある。800 V と 48 V は同じ種類の移行なのか。
3. 二つの移行曲線
3.1 一つの公式と、二つの割引
電圧を上げるあらゆる理由は、同じ一組の公式から来る。電力は電圧と電流の積であり、導線の損失は電流の二乗と抵抗の積である。同じ電力なら、電圧が上がれば電流は下がる:
| 昇圧 | 同一電力での電流 | 同一抵抗での導線損失 |
|---|---|---|
| 12 V → 48 V | 1/4 に低下 | 1/16 に低下 |
| 400 V → 800 V | 1/2 に低下 | 1/4 に低下 |
| 800 V → 1000 V | 0.8 に低下 | 0.64 に低下 |
しかしこの表の第 3 列には前提がある。抵抗が一定であることだ。実際には、技術者は電流の低下を利用して導線を細くするので、抵抗は上がる。Aptiv の 48 V ホワイトペーパーは率直にこう書いている。損失は「理論上」16 分の 1 まで下がりうるが、線径を細くすると抵抗が増すため、実際の損失はシステムの最適化次第である [T2]。
ここで本シリーズの前稿について一点明確にしておく。Deep Dive 2026-09 は Leapmotor LEAP 5.0 を論じる際、「ハーネスの熱損失は従来の 1/16 に下がる」という同社の公式の主張を引用した [T2–T3]。この数字は抵抗一定のもとでの理論値である。実際には、昇圧による利得のかなりの部分は より細く、軽く、安いハーネス、端子、コネクター に換えられ、16 分の 1 の損失低減にはならない。本稿は 9 月の稿を改訂しない。そこでの表現は「同社によれば」であり、企業の主張の紹介としてなお成立する。本節が補うのは、その数字の背後にある物理的な前提である。
3.2 電圧はランキングではない
高電圧側の過去 7 年間の量産タイムラインは、おおよそ次のとおりである:
- Porsche Taycan(2019) は 800 V の量産の起点であり、その理由は同一電力で電流が半分になること、導線の断面積と重量が減ること、直流急速充電能力が上がることであった [T1–T2]。
- Hyundai E-GMP の革新は 800 V そのものではなく互換性にある。後輪モーターとインバーターを再利用して 400 V 充電器の電圧を 800 V に昇圧し、独立した大型昇圧器を必要としない [T1]。
- Lucid Gravity はシステム電圧 926 V に達し、同じくモーター巻線をインダクターとして昇圧する [T2]。
- NIO ET9 は「全域 900V」をうたい、最高システム電圧 925 V、ピーク充電電力 600 kW、ピーク電流 765 A、自社開発の 1200 V 炭化ケイ素モジュールを備える [T1–T2]。
- BYD スーパー e プラットフォーム(2025 年 3 月) は「全域 1000V」をうたい、1000 A、1000 kW のピーク充電を掲げる [T2、企業の主張]。
このタイムラインを「ますます高く、ますます先進的に」と読むのは誤りである。電圧が一段上がるごとに、次のすべての項目のコストが上がる。パワーデバイスの阻止電圧、絶縁協調、沿面距離と空間距離、部分放電、コンタクターとヒューズ、コネクター、モーター巻線の絶縁、軸受電流、電磁両立性とスイッチング速度、整備と救助の安全性、衝突時の遮断、低電圧充電器との互換性、そして熱マネジメントと補機のサプライチェーンである。利得は逓減し、コストは逓増する。最適な電圧はアーキテクチャのトレードオフであって、高いほど良い指標ではない。
3.3 全域高電圧浸透度
では、二社の高電圧アーキテクチャを比べるとき、何を比べるべきか。
本稿は一つの尺度を提案する。全域高電圧浸透度——車両の高電圧領域のうち、どれだけの部品がその電圧等級でネイティブに動作し、どれだけがなお変換を必要とするか。
この問いが重要なのは、「800 V の車」がまったく異なる二通りの方法で実現できるからである:
実装 A:バッテリー 800 V、モーターとインバーター 800 V。
        しかし空調コンプレッサー、ヒーター、DC-DC、車載充電器はなお 400 V で、変換でつないでいる。
実装 B:上記のすべての高電圧部品がネイティブに 800 V で動作する。
両者のマーケティング上の電圧は同じだが、システムの複雑さ、変換損失、サプライチェーンへの要求はまったく異なる。BYD と NIO はいずれも宣伝で「全域」という言葉を使う。BYD はバッテリー、モーター、電源、空調などがまとめて 1000 V 等級に入るとし [T2、企業の主張]、NIO はその 900 V が駆動、バッテリー、制御、DC-DC などの部品に給電するとしている [T1–T2]。「全域」という言葉そのものが一つのシグナルである。業界は、バッテリー電圧が車両の高電圧アーキテクチャではないことに気づいている。
[推論] 全域高電圧浸透度は、現時点では公開資料から正確に定量化できない——「ネイティブ 800 V 部品の比率」を公表した自動車メーカーは一社もない。本稿はこれを採点ではなく問いの立て方として提示する。次に電圧の数字を見たら、まずそれがどこまで行き渡っているかを問うことである。
3.4 48 V の四つのエンジニアリング上の現実
低電圧側では、48 V がもたらすのはより細い電線だけではなく、12 V の時代には存在しなかった一連のエンジニアリング上の問題である。Aptiv のホワイトペーパーは四つを挙げる [T2]:
- アーク。 12 V 回路を開いたときの小さなアークは通常自然に消えるが、48 V のアークは持続し、端子やコネクターを破壊しうる。端子の間隔を広げ、活線挿抜を避け、端子の抜けやフレッティング腐食に注意しなければならない。
- 電気化学的腐食。 コネクターが塩水などの電解液に誤って触れた場合、48 V は 12 V よりはるかに激しく端子を腐食させ、シールへの要求が高まる。
- 混在電圧の分離。 48 V と 12 V はできる限りコネクターを共用しないほうがよく、やむを得ない場合は物理的に区画を分ける。アーススタッドも共用すべきではない——スタッドが緩むと、共通アースを通じて 48 V の機器から 12 V の機器へ電流が流れうる。
- 沿面距離と空間距離。 IEC 60664-1 に従って設計し、しかも 48 V ではなく 60 V を基準に保護する。従来のコネクターの多くは空間距離の要件を満たすが、沿面距離は設計変更が必要になる場合がある。
ISO 21780 は 48 V のための一組の電圧ウィンドウを定める。36–52 V が公称動作範囲、52–54 V が上側過渡範囲、54–58 V が過電圧範囲、58–60 V が上側過電圧範囲であり、短時間の過電圧は 70 V まで許容される [T1]。これらのウィンドウは 48 V マイルドハイブリッドの文脈で生まれたものであり、スタータージェネレーターのエネルギー回生による過電圧に耐える必要があった。バッテリー電気自動車の 48 V は高電圧から DC-DC で生成され、スタータージェネレーターを持たないため、理論的にはウィンドウをより狭くできる——しかし本稿のデータ時点では、そのような「BEV 専用ウィンドウ」はまだ標準化されていない [推論]。
3.5 縦の移行と横の移行
高電圧と低電圧の高度化を並べて見ると、それらは性質のまったく異なる二つの移行であることがわかる。
| 400 V → 800 V → 1000 V | 12 V → 48 V | |
|---|---|---|
| 移行の方向 | 縦:駆動と充電の連鎖に沿って | 横:車両全体を横断して |
| 関わる対象 | 数十の大電力部品:バッテリー、インバーター、モーター、車載充電器、DC-DC、コンプレッサー、高電圧配電ボックス、コネクター | 数百の末端:コントローラー、モーター、アクチュエーター、灯具、ポンプ、ファン、ドアロック、コネクター、ヒューズとスイッチ——そしてその背後にある数十年来の 12 V サプライヤーのインターフェース |
| 主な難しさ | デバイス、絶縁、コスト | 組織とエコシステム:まだ規模に達していない市場のために、サプライヤーが 48 V 部品を開発するかどうか |
| 属するアーキテクチャ | 電動化アーキテクチャ | E/E アーキテクチャ |
これは表面上の逆説を説明する。48 V の技術的難度は 800 V よりはるかに低いのに、進みははるかに遅い。 800 V に必要なのは、数十社の大電力部品サプライヤーが歩調を合わせて高度化することである。48 V に必要なのは、サプライチェーン全体——窓のモーター、ドアロック、読書灯を作る二次・三次サプライヤーまで——が同時にインターフェースを替えることである。これはエンジニアリングの問題ではなく、「誰が先に動くか」という協調の問題である [推論]。
3.6 三つの低電圧路線と、インターフェースの争い
2026 年の低電圧の世界には、三つの路線が見える [推論:路線の分類は本稿の分析枠組みである]:
路線 1:48 V 幹線、車両全体の切り替え。
- Tesla: Cybertruck(2023 年納車開始)は、全車 48 V を採用した最初の量産車である。2024 年 10 月、Tesla は「低電圧コネクター標準」(LVCS)を発表した。Cybertruck の 48 V アーキテクチャを基に、車両のコネクターの種類を 6 種に絞って 90% 以上の部品をカバーし、業界で一般的な水色を採用し、すべての部品サプライヤーと自動車メーカーに参加を公開で呼びかけている [T1]。
- Ford: 2027 年に量産を始める UEV プラットフォームの中型電動ピックアップは 48 V を採用し、400 V バッテリーから DC-DC で直接降圧する。Ford はこれを自社初の 48 V 低電圧システムと呼ぶ [T1–T2]。
- Chery × Bosch: 2026 年 4 月 24 日、北京モーターショーで 48 V 車両アーキテクチャの共同開発と量産に関する枠組み協定を締結し、Exeed ブランドが最初に採用する。両社によれば、車両の給電能力は 15 kW に上がり(主流の 12 V システムは約 3–4 kW)、システムは 10 kg 以上軽くなり、ステアバイワイヤのモーター応答は 20% 以上向上し、独立した冗長給電設計を採用する [T2、企業の主張]。
- Leapmotor LEAP 5.0: 「四つ葉のクローバー 5.0」中央ドメイン制御アーキテクチャは全車 48 V・全車イーサネットを採用し、「その他のドメインコントローラーは実行のみ」、車両ハーネスは約 500 メートルで、最初の車種は 2027 年に量産される [T2、企業の主張]。
- Hyundai: 報道によれば、全車種とロボット事業向けにエンドツーエンドの 48 V 部品の開発をサプライヤーに求めており、自社のサプライヤー体系を守るため Tesla の方式を採用しないことを選んだ [T3]。
路線 2:負荷に応じて電圧を選ぶ。
- NIO ET9 は 12 V と 48 V の両方に対応する。車両には二つの 12 V 系統と一つの 48 V 系統があり、48 V はフルアクティブサスペンションなどの大電力負荷に専用で使われる [T2]。
- Li Auto L9 Livis はさらに進む。そのアクティブサスペンションは 800 V の高電圧に直接つながっており、その理由は 48 V が供給できる電力が相対的に小さいからだとしている [T2、企業の主張]。
路線 3:低電圧をパックの中へ。
- Leapmotor CTC 3.0 は低電圧の蓄電を高電圧パックに統合する(2.4 参照)。これは路線 1 と重ねられる。Leapmotor の次世代プラットフォームは、全車 48 V であると同時に高低電圧融合でもある。
本稿の判断:12 V → 48 V の移行は、物理世界におけるインターフェースの争いになりつつある。 Deep Dive 2026-09 は、ソフトウェアの層で業界が実際に標準化しつつあるのは「一つの自動車 OS」ではなく、車両 API とランタイム契約だと論じた。低電圧ネットワークでも同じことが起きている。移行の速度を決めるのは 48 という数字ではなく、コネクターの形状、電圧ウィンドウ、分離のルール、色の表示といった**「物理的な契約」**を誰が決めるかである。
Tesla の LVCS は公開された契約の草案の一つであり、Chery と Bosch の協業は欧州の Tier 1 と中国の自動車メーカーによるもう一つの草案である。Hyundai は自前で書くことを選び、ISO 21780 はなおマイルドハイブリッド時代のウィンドウにとどまっている。[推論] 十分に多くのサプライヤーに採用された契約が、48 V のコスト曲線を決める。48 V を制するのは契約であって、電圧ではない。
E3|400 V → 800 V は縦の電動化移行であり、12 V → 48 V は横の E/E 移行である。後者は技術的にはより単純だが進みは遅い。書き換えなければならないのがサプライチェーン全体のインターフェースだからである。
4. 第四の平面
4.1 なぜ E/E アーキテクチャ図には電気が描かれないのか
過去 20 年のどの自動車メーカーの E/E アーキテクチャ図を開いても、目に入るのはコントローラー、バス、ゲートウェイ、機能配置であり、電源経路はめったに見えない。電気は図の上では通常、「12 V」という一つのラベルとしてしか現れない。
これには歴史的な合理性があった [推論]:
- 第一に、すべてが同じ電気で動いていた。 一様な 12 V の世界では、「このコントローラーも 12 V につながっている」は何も区別しない。それがどの CAN に載り、どのドメインに属するかこそ、アーキテクトの関心事だった。
- 第二に、組織が信号と電気を分けていた。 従来の自動車メーカーの分業はおおむねこうである。E/E アーキテクチャチームがコントローラー、機能、ネットワークを担い、ハーネスと電源分配のチーム(ドイツ語ではしばしば Bordnetz と呼ばれる)が電線、ヒューズ、リレー、コネクターを担い、パワートレインチームがバッテリー、オルタネーター、スターターを担う。同じ車両が、非常に成熟した機能・ネットワークモデルを持ちながら、同じく成熟したエンドツーエンドの電源依存モデルを持たないことがありうる。
- 第三に、中核の操作系にはまだ機械的なバックアップがあった。 操舵にはステアリングコラムがあり、制動には油圧があった。電源故障は車両の制御喪失を意味しなかったので、電気は機能そのものではなくインフラに近かった。
この三つの前提は、いま同時に消えつつある。48 V は「同じ電気」を崩し、ゾーンアーキテクチャは組織の分業を崩し、バイワイヤは機械的なバックアップを崩した。
4.2 四つの平面
本稿は一つの記述の枠組みを提案する。次世代の自動車 E/E アーキテクチャを記述するには、少なくとも四つの平面が必要である。
| 平面 | 答える問い | 典型的な対象 |
|---|---|---|
| 計算平面 | 誰が計算し、機能をどこに配置するか | 中央計算、ゾーンコントローラー、安全マイコン |
| ネットワーク平面 | データがどう流れるか | イーサネット / 時間確定ネットワーク、CAN、高速シリアルリンク |
| 電力平面 | エネルギーをどう分配・変換・隔離し、故障後にどう再構成するか | 高電圧 / 48 V / 12 V、DC-DC、配電、電子ヒューズ、主・予備の給電経路 |
| ソフトウェア平面 | 誰がこれらの資源をオーケストレーションし、そのライフサイクルを管理するか | 車両制御面(契約 + オーケストレーション + ライフサイクル) |
機能安全、サイバーセキュリティ、診断は、四つの平面すべてを横断する。
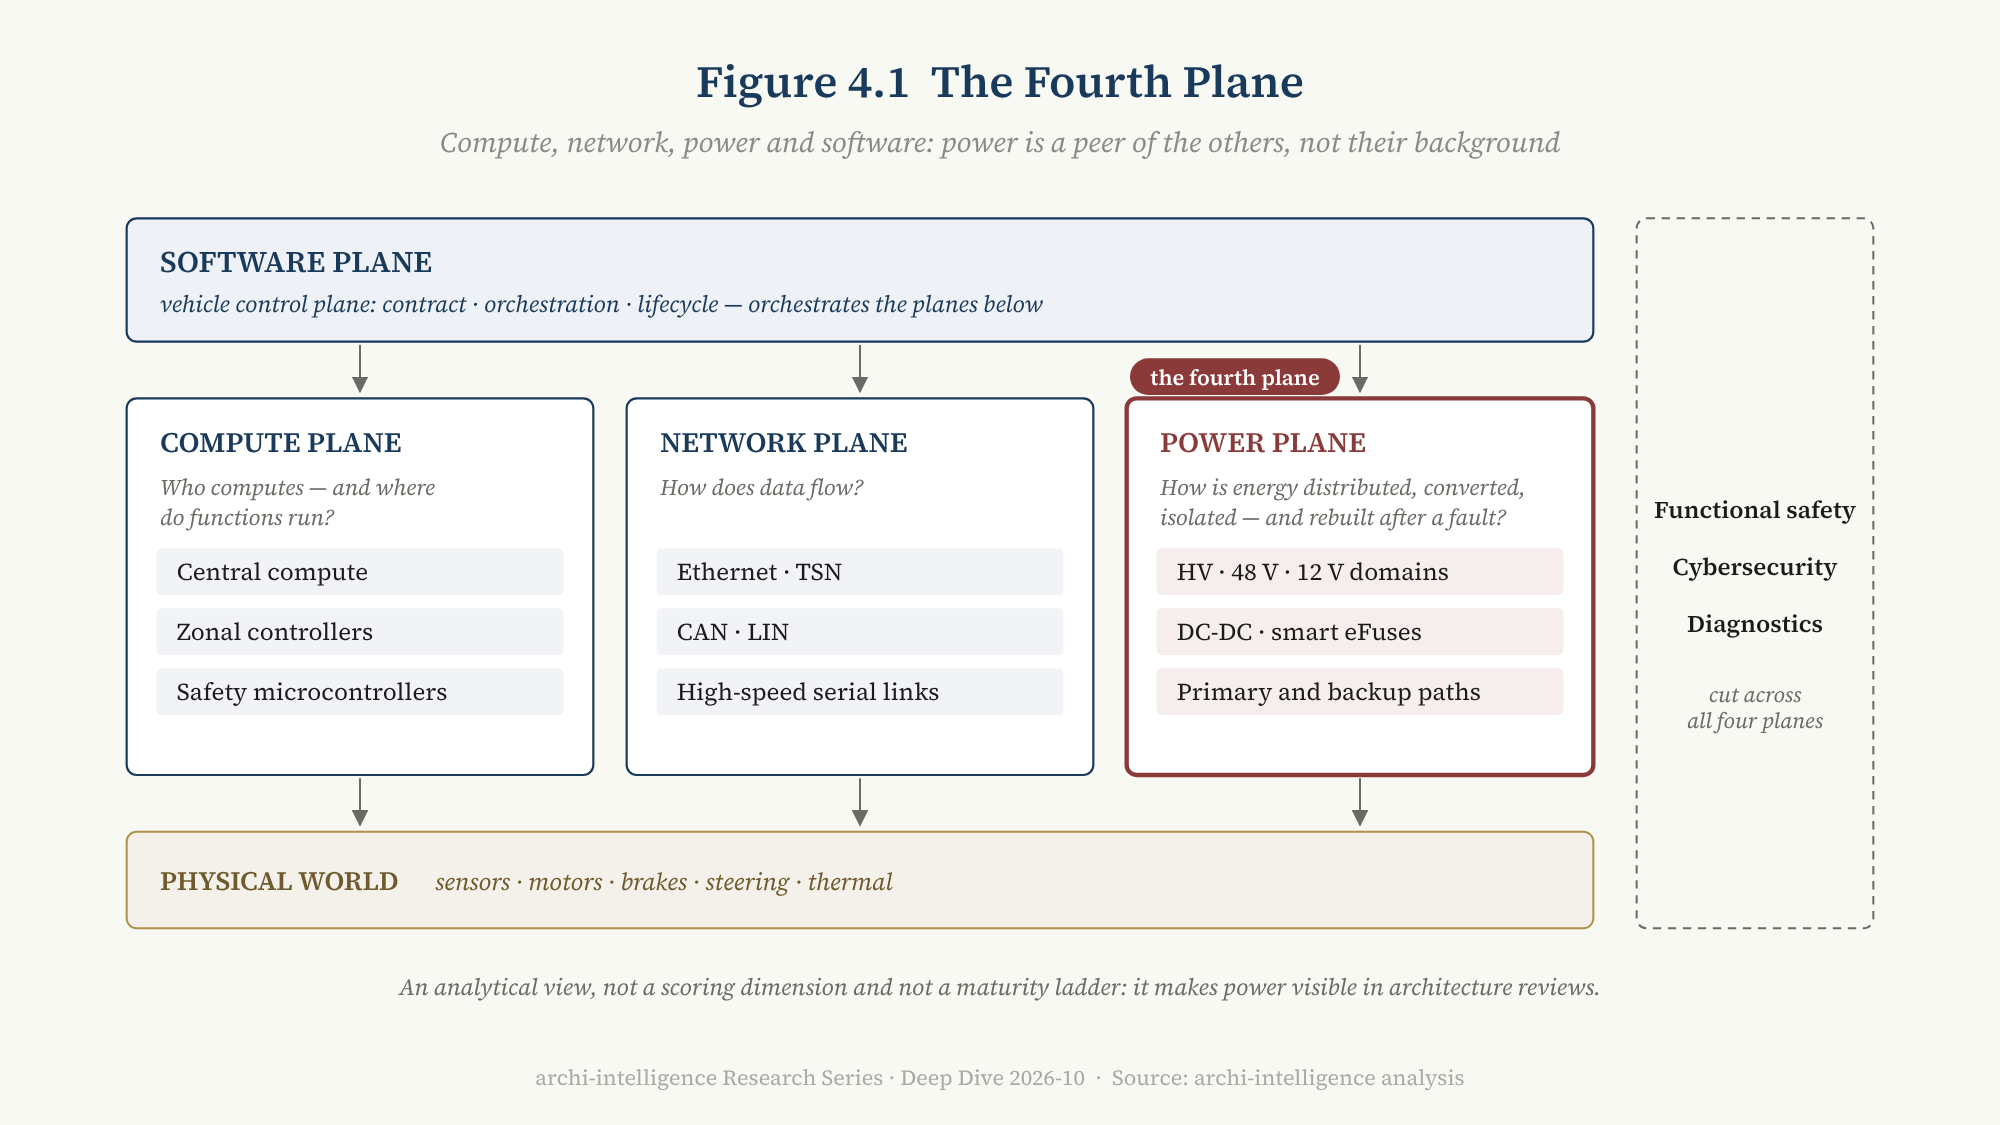
図 4.1 — 第四の平面:計算、ネットワーク、電力、ソフトウェア。読み方:電力平面は計算やネットワークの付属物ではなく、それらと並ぶ対等な層である。ソフトウェア平面がその上からすべてをオーケストレーションし、機能安全がすべてを貫く。
E2|電力は計算・ネットワーク・ソフトウェアと並ぶ第四の平面である。
本シリーズの既存の枠組みとの関係を明確にしておく必要がある。Deep Dive 2026-09 の 6 層スタックモデルでは、「電源とネットワークの冗長化」は S0(E/E の物理的基盤)に属する。D2 の 5 次元採点では、「電源」は機能安全次元(D4)の冗長化の深さの一チェック項目である。第四の平面はそのどちらも改訂しない。もともと S0 と D4 に埋もれていた部分を取り出し、それだけを見えるようにするものである。 それは分析の視点であって、新しい採点次元でも成熟度の階梯でもない。
4.3 半分しかゾーン化されていない
ゾーンアーキテクチャの中核的な考え方は、コントローラーを機能ではなく物理的な位置によって編成することである。車両前部のセンサーとアクチュエーターは前部のゾーンコントローラーに、後部のものは後部のゾーンコントローラーにつながり、ゾーンコントローラーは高速の幹線で中央計算につながる。
この考え方をデータだけに適用するなら、仕事は半分しか終わっていない。ネットワークはすでに「中央計算 + イーサネット幹線 + 前後のゾーンコントローラー」になっているのに、給電はなお一つの中央ヒューズボックスから前部、後部、ドア、キャビンへと長い電源線を一本ずつ引いている車を想像してほしい——ハーネスで最も重く最も長い部分こそが、ゾーン化されていない [推論]。
真に完成したゾーン化とは、電力もゾーンによって編成されることである——配電、電圧変換、故障隔離を物理的なゾーンごとに組み立て、ゾーンコントローラーが担う。本稿はこれを Power-Zonal(電力のゾーン化) と呼ぶ。2025–2026 年、これは量産車に現れ始めた:
- BMW ノイエ・クラッセ: ゾーンハーネスは車両を前部、中央、後部、ルーフの四つのゾーンに分け、前世代より電線が 600 メートル少なく、30% 軽い。ゾーン内ではゾーンコントローラーがデータの送受信を担い、スマート eFuse が最大 150 個の従来型ヒューズに取って代わる [T1]。
- NIO ET9: 機能ドメインコントローラーをなくし、前後二つのゾーンコントローラーだけで全車のセンサーとアクチュエーターを受け持つ。高性能イーサネットリングがステアバイワイヤを含むすべての車両機能を制御する。低電圧給電は二重冗長の電源を採用し、すべての電気負荷を電子制御し、約 100 個の電子ヒューズを備える [T2]。
- Ford UEV: 5 つの主ゾーンモジュール + 48 V。ハーネスは Mustang Mach-E より 4,000 フィート短く、22 ポンド軽い [T1–T2、企業の主張]。
- Leapmotor 四つ葉のクローバー 5.0: 中央集中制御、「その他のドメインコントローラーは実行のみ」、全車 48 V、ハーネス約 500 メートル [T2、企業の主張]。
サプライチェーンもこれを標準部品にしつつある。Texas Instruments が 2026 年 4 月に更新した 48 V ゾーン・リファレンスデザイン TIDA-020094 は、48 V 幹線、48 V → 12 V 変換、ハイサイドスイッチとスマート eFuse、モータードライバーをゾーンモジュールに統合し、複数のゾーンモジュールを連結してシステムレベルの評価を行うことに対応している [T2]。
4.4 ゾーンコントローラー:データ・制御・電力のエッジノード
これらを合わせると、ゾーンコントローラーの役割は変わった:
| 能力 | 従来のコントローラー / ゲートウェイ | 新世代のゾーンコントローラー |
|---|---|---|
| バスゲートウェイ(CAN / LIN / イーサネット) | あり | あり |
| I/O 集約 | 一部 | あり |
| 負荷駆動 | 各コントローラーに分散 | ゾーンに集中 |
| 電源分配 | 外部ヒューズボックス | ゾーンコントローラーの中へ |
| スマート eFuse | まれ | 標準装備に |
| 48 V → 12 V 変換 | 外付け | ゾーン内で可能 |
| 故障隔離 | 主にネットワーク | ネットワーク + 電力 |
より正確な記述はこうである。ゾーンコントローラー=データのエッジ + 制御のエッジ + 電力のエッジ。
ここには立ち止まって見るべき対照がある。Deep Dive 2026-09 はゾーンコントローラーの「簡素化スペクトラム」を論じた。GM のゾーン「アグリゲーター」はデータとコマンドを中継するだけで、制御ロジックを実行しない [T1]。計算平面だけを見れば、ゾーンコントローラーは「愚か」になっている。しかし電力平面を見れば、それは「重く」なっている。電源分配、電子ヒューズ、電圧変換、故障隔離が、すべてゾーンの中へ移ってきている。[推論] ゾーンコントローラーは論理では薄くなり、電力では厚くなっている。 これは、AI 時代のオペレーティングシステムに関する 9 月の判断——上は薄く、下は厚く——と同じ構造である。知能は中央へ向かい、物理的なインターフェースは周縁へ向かう。
知能は集中し、物理的インターフェースは分散する。
コントローラーの数だけを数えると、「中央集中型アーキテクチャ」を見誤りやすい。計算は集中しているが、I/O、アクチュエーション、配電は物理的な位置へと近づいている。
4.5 12 V は消えない。それはローカルな互換レールになる
48 V ゾーンアーキテクチャの最終形が「12 V が一夜にして消える」ことになる可能性は低い。よりありそうな形はこうである [推論]:
                    48 V 幹線
          ┌────────────┼────────────┐
     前部ゾーン        中央ゾーン        後部ゾーン
          │            │            │
   48 V 大電力負荷  48 V 大電力負荷  48 V 大電力負荷
   12 V 互換レール  12 V 互換レール  12 V 互換レール(ゾーン内 DC-DC)
大電力負荷(操舵、制動、アクティブサスペンション、ポンプ、ファン、ヒーター)は直接 48 V で動き、数百の小さな負荷は 12 V のまま、ゾーンコントローラーで近傍変換される。12 V は車両の幹線から、ローカルな互換レールへと退く。 Cybertruck の内部でさえ、約 5 V から 48 V までの複数の電源レールがなお残っているのはそのためである [T3]。
4.6 小括
第四の平面は修辞ではない。その意味は検証できる。ある車両のゾーン化がどこまで進んだかを判断するには、「ゾーンコントローラーはいくつあるか」だけを問うのではなく、五つの問いを立てることである——
- データはゾーン化されたか?
- I/O はゾーン化されたか?
- 配電はゾーン化されたか?
- 故障隔離はゾーン化されたか?
- 事故の後、各ゾーンのエネルギー源は互いに独立しているか?
最初の二つの問いには、業界は何年も前から答えてきた。後の三つこそが 2026 年の本当の分水嶺である。そして五つ目の問いが、本稿の第二の主要命題へと我々を導く——だがその前に、電力平面で起きているもう一つのことを見ておく。電気がソフトウェアの言うことを聞き始めたのである。
5. ソフトウェア定義電力
5.1 ヒューズがプログラムになる
従来のヒューズの論理は受動的である。電流が大きすぎれば溶断し、新しいものに替える。なぜ溶断したかを知らず、誰にも伝えない。
スマート eFuse と半導体スイッチはこれを変える。それらは電流と温度を継続的に測定し、溶断体ではなくモデルで過負荷を判断し、ソフトウェアの指令で遮断し、故障を特定して報告し、条件が許せば復帰し、優先度に応じて負荷を選択的に切り離すことができる。電気は初めて、観測可能で制御可能な資源になった。
本稿はこの変化をソフトウェア定義電力(software-defined power)と呼ぶ。この言葉はデータセンターの分野ですでに使われているが、本稿は自動車 E/E の文脈で次のように定義する。電力の分配、保護、優先度が、設計時にハードウェアで一度だけ固定されるのではなく、車両の状態に応じてソフトウェアが動的に決めること。
量産の証拠はすでに現れている。BMW ノイエ・クラッセの「スマート電源モード」は、走行、駐車、充電、アップデートといった車両の状態に応じて不要な電気機器を遮断し、BMW はこれにより 20% の効率向上が得られるとしている [T1、企業の主張]。NIO ET9 の低電圧システムは、すべての電気負荷を電子制御する [T2]。
5.2 電源がネットワークマネジメントのアクチュエーターになる
電気がソフトウェアで制御できるようになると、それはネットワークマネジメントと結びつく [推論]。
従来のアーキテクチャでは、コントローラーが「スリープ」するとは、そのマイコンが低消費電力モードに入ることを意味した。それはなお常時電源につながり、暗電流を消費し続ける。ソフトウェア定義電力のアーキテクチャでは、スリープはゾーンコントローラーがその給電を直接遮断することを意味しうる。電源分配がネットワークマネジメントのアクチュエーターになる。
これは一群の新しい調停問題をもたらす。リモート起動(テレマティクスユニットから)、定時起動(バッテリーのバランシング、DC-DC による低電圧バッテリーの補充電)、充電起動(充電ガンの差し込み)が、「低電圧の残量、暗電流の予算、セキュリティポリシー」の間で資源を奪い合う。イーサネットの待機電力と起動遅延はいずれも CAN より大きく、多くのゾーンアーキテクチャが起動と安全上のフォールバックの経路として CAN や LIN を残しているのはそのためである。
5.3 OTA はまず電気の勘定から
無線アップデート(OTA)も、電力平面が巻き込まれるもう一つの場所である [推論]。
電気自動車では、OTA の給電方法は二つある。低電圧バッテリーだけを使い、残量と時間の制約を受けるか、車両を「高電圧は閉路しているが走行はできない」専用状態にし、DC-DC が継続的に給電するかである。後者はエンジニアリング上の逆説を生む。書き換える対象がまさにバッテリーマネジメントシステム、高電圧配電ボックスのコントローラー、あるいは DC-DC そのものであるとき、車両に給電している部品が、まさに更新されている部品である。
したがって、成熟した OTA オーケストレーターはエネルギー予算を読み取り、電源状態機械に指令を出せなければならない。Deep Dive 2026-09 は、OTA の粒度が車両制御面のカバー範囲の代理指標であると論じた。電力平面ではこう付け加えられる。どのドメインまで更新できるかは、更新中にどのドメインへの給電を保証できるかで決まる。
5.4 制御面のオーケストレーションは、計算から電力へ広がる
5.1 から 5.3 を合わせると、9 月の枠組みに戻ることができる。Deep Dive 2026-09 は車両制御面を三つの部品に分解した。契約、オーケストレーション、ライフサイクルである。そのうち「オーケストレーション」とは、混合クリティカリティのスケジューリング、隔離の証明、機能の移行、資源の調停を指し——当時論じた資源は主に計算であった。
電力平面のソフトウェア化は、オーケストレーションの対象が計算から電力へと広がることを意味する。
それを最もよく示すのが、故障後の負荷縮退の場面である。合理的な優先度はおおむね次のとおりである [推論]:
| 等級 | 負荷 | 電力不足時 |
|---|---|---|
| S・安全制御 | 操舵、制動、重要な計算、重要なネットワーク | 最後に手放す |
| A・知覚と測位 | 主要カメラ、レーダー、LiDAR、測位と慣性航法 | できる限り維持 |
| B・運行支援 | 安全な運行に必要な冷却ポンプと熱マネジメント | 必要に応じて維持 |
| C・視認性と救助 | ハザードランプ、外部照明、緊急通報、ドアロック解除 | 重要な部分を維持 |
| D・快適性 | 快適空調、シート、エンターテインメント、重要でない照明 | 最初に切り離す |
この表はハードウェアが決めるのではなく、故障が起きたその瞬間にソフトウェアが実行するものである。これは 9 月の稿が論じた「ASIL D の制動機能と QM 等級の音楽再生がいかに同じチップを共有するか」と同じ問題の、二つの平面への投影である。計算はクリティカリティに応じて隔離されなければならず、電力もクリティカリティに応じて配分されなければならない。
5.5 最後の遮断は物理的である
ソフトウェア定義電力には境界があり、その境界は規制が引いている。
GB 18384-2025 が 2026 年 7 月 1 日に施行されて以来、広く報じられている要件が一つある。車両は独立した物理的なワンタッチ電源遮断装置を備えなければならず、それは従来のソフトウェア制御による遮断に代わるものである。運転者や救助者は一つの動作で車両全体の高電圧回路を遮断できる [T2]。同じ標準は、高電圧の整備用遮断装置を開いた後 1 秒以内に充電部を安全電圧まで下げ、低電圧の整備用遮断装置を開いた後 10 秒以内にクラス B 電圧回路を安全電圧まで下げることも求めている [T2]。
[推論] この要件はソフトウェア定義電力の流れと矛盾するものではなく、まさにソフトウェアの境界を引いている。ソフトウェアは電力平面を管理できるが、最後の遮断は物理的でなければならない。 これは、AI がオペレーティングシステムに入ることについての Deep Dive 2026-09 の判断と同じ構造である——確率的な知能は、決定論的なガバナンスの内側で動かなければならない。電力平面では、「決定論的なガバナンス」はコードより硬い形をとる。人が手を伸ばせば引けるスイッチである。
E5|電気は観測可能で制御可能な、シナリオに応じて配分できる資源になりつつある。しかし規制は、最後の遮断が物理的であることを求めている。
5.6 電力平面の上の共進化ループ
最後に、Deep Dive 2026-09 の中心命題——機能がソフトウェア化されると、ソフトウェアのワークロードが次世代の E/E を逆に設計し始める——は、電力平面でも同じく成立する [推論]:
- Leapmotor が制御ロジックを中央に集め、「その他のドメインコントローラーは実行のみ」とした後で初めて、配電と配線を「一つの頭脳 + 複数のゾーン」として組み直すことができ、48 V と 500 メートルのハーネスが成り立った。
- BMW のスマート電源モードには負荷を一つずつ遮断できるソフトウェアが必要であり、それはゾーンコントローラーの中に、一列のヒューズではなくプログラム可能な eFuse を必要とする。
- Tesla は 48 V コネクター標準の設計目標の一つに「信頼できる自動運転を支えること」を挙げている [T1]。自動運転というワークロードこそが、低電圧ネットワークのインターフェースを逆に定義しているのである。
まずソフトウェアが何をするかがあり、それから電気をどう敷くかが決まる。共進化ループの下半分は、電力平面でもすでに回り始めている。
6. 信頼できる給電から、証明できる可用性へ
6.1 『ドライバーの退場』との分担
Deep Dive 2026-08『ドライバーの退場』は無人運転のための契約を書いた。その「全経路の冗長化」の条項はこう述べる。制動、操舵、給電、通信——物理世界へ通じるすべての経路には二本目がなければならない。主電源が失われた場合、安全上重要な負荷はシームレスに切り替わらなければならない。あの稿が論じたのは、この契約がなぜ結ばれなければならないか、そしてそれが自動車メーカー、学問分野、バリューチェーンをどう値付けし直すかであった。
本章が行うのは、より狭い一つのことだけである。契約のうち「給電」の条項を展開する——それがエンジニアリング上何を意味し、最もよくある失敗の仕方は何で、まだ欠けている数字は何か。
まず、よくある誤解を一つ取り除いておく。SAE J3016 は 2026 年に新版が出たが、各レベルの定義は変わっていない。L3 は限定された条件下で自動運転し、警告や明らかな故障の後には人間の引き継ぎを必要とする。L4 は限定された条件下で、リスクの解消に人間を必要としない [T1]。J3016 は分類法であり、いかなる電圧もいかなる電源トポロジーも規定しない。 L3 が当然に二つのバッテリーを必要とするわけではなく、L4 が当然に 48 V を必要とするわけでもない。本当に変わるのは誰が最後の砦になるかである。L2 から L3、そして L4 へと、フォールバックの責任は人からシステムへ移り、電源への要求はこの責任の移転から導かれる [推論]。
6.2 配電は可用性ではない
前の二つの章で論じたのはすべて配電であった。電気をどう届けるか、どれだけ効率よく、軽く、柔軟に届けるか。自動運転が問うのは別の問いである。故障の後、重要なノードにまだ電気はあるか、それはどれだけもつか。
本稿はこの二つを明確に分ける:
| 配電アーキテクチャ | 可用性アーキテクチャ | |
|---|---|---|
| 答える問い | 電気をどう届けるか | 故障の後も電気はあるか、どれだけもつか |
| 対象 | 電圧ドメイン、DC-DC、配電ボックス、電子ヒューズ、電線、コネクター、ゾーン配電 | エネルギーの冗長、変換の冗長、主・予備の給電経路、予備の蓄電、独立性、共通原因故障、故障隔離、起動、最小リスク操作のエネルギー予算 |
| 最適化の目標 | 効率、重量、コスト、ハーネス長 | レジリエンス、証明可能性 |
E4|配電は可用性ではない。
両者は完全に切り離されうる [推論]。ある車は非常に先進的な 48 V ゾーン配電——極めて短いハーネスと非常に高い効率——を持ちながら、エネルギー源も DC-DC も母線も一つしかないことがある。効率は高いが、フェイルオペレーショナルではない。逆に、従来型の 12 V の L3 車は重くハーネスも長いかもしれないが、二つのバッテリーと二つの独立した給電経路を持つことがある。効率は高くないが、可用性は強い。
効率はレジリエンスではない。 本シリーズは D2 で「機能安全の認証とアーキテクチャの成熟度は切り離されている」——欧州の自動車メーカーは機能安全で先行し、集中化では遅れている——と観察した。電力平面では、同じ切り離しが別の形で現れる。配電の先進性と可用性の強さは、二つの独立した座標軸である。
6.3 独立性の連鎖
では、可用性は何によって保証されるのか。最もよくある答えは「冗長化」である。しかしこの言葉はしばしば「部品を倍にすること」と誤解される。
本稿は電源の冗長化を六層の独立性の連鎖に分解する [推論、ISO 26262 の独立性と共通原因故障の分析手法を総合]:
| 層 | 内容 | 答えるべき問い |
|---|---|---|
| 1 エネルギー | 主高電圧バッテリー、予備の低電圧蓄電、パック内の独立区画 | 一度の衝突、熱事象、コンタクター故障が、主と予備のエネルギーを同時に奪うことはないか? |
| 2 変換 | 二台の DC-DC、または DC-DC + 独立した蓄電 | 二本の母線が最終的に一台の DC-DC を共有していないか? |
| 3 配電 | A/B 母線、独立したヒューズと電子ヒューズ、経路の分離、接地 | 二つの経路がヒューズ、コネクターハウジング、接地点、同じハーネス溝を共有していないか? |
| 4 計算とネットワーク | A/B 計算ユニット、A/B スイッチ | A/B ネットワークが一台のスイッチや、同じゾーンコントローラーの電源を共有していないか? |
| 5 アクチュエーション | 二重巻線の操舵モーター、二重コントローラー、独立した制動経路 | 最後の物理的動作はなお起こりうるか? |
| 6 エネルギーマネジメント | 残存エネルギーの監視、負荷縮退、最小リスク操作の予算 | エネルギーはどれだけ残っているか、それで車を安全状態に導けるか? |
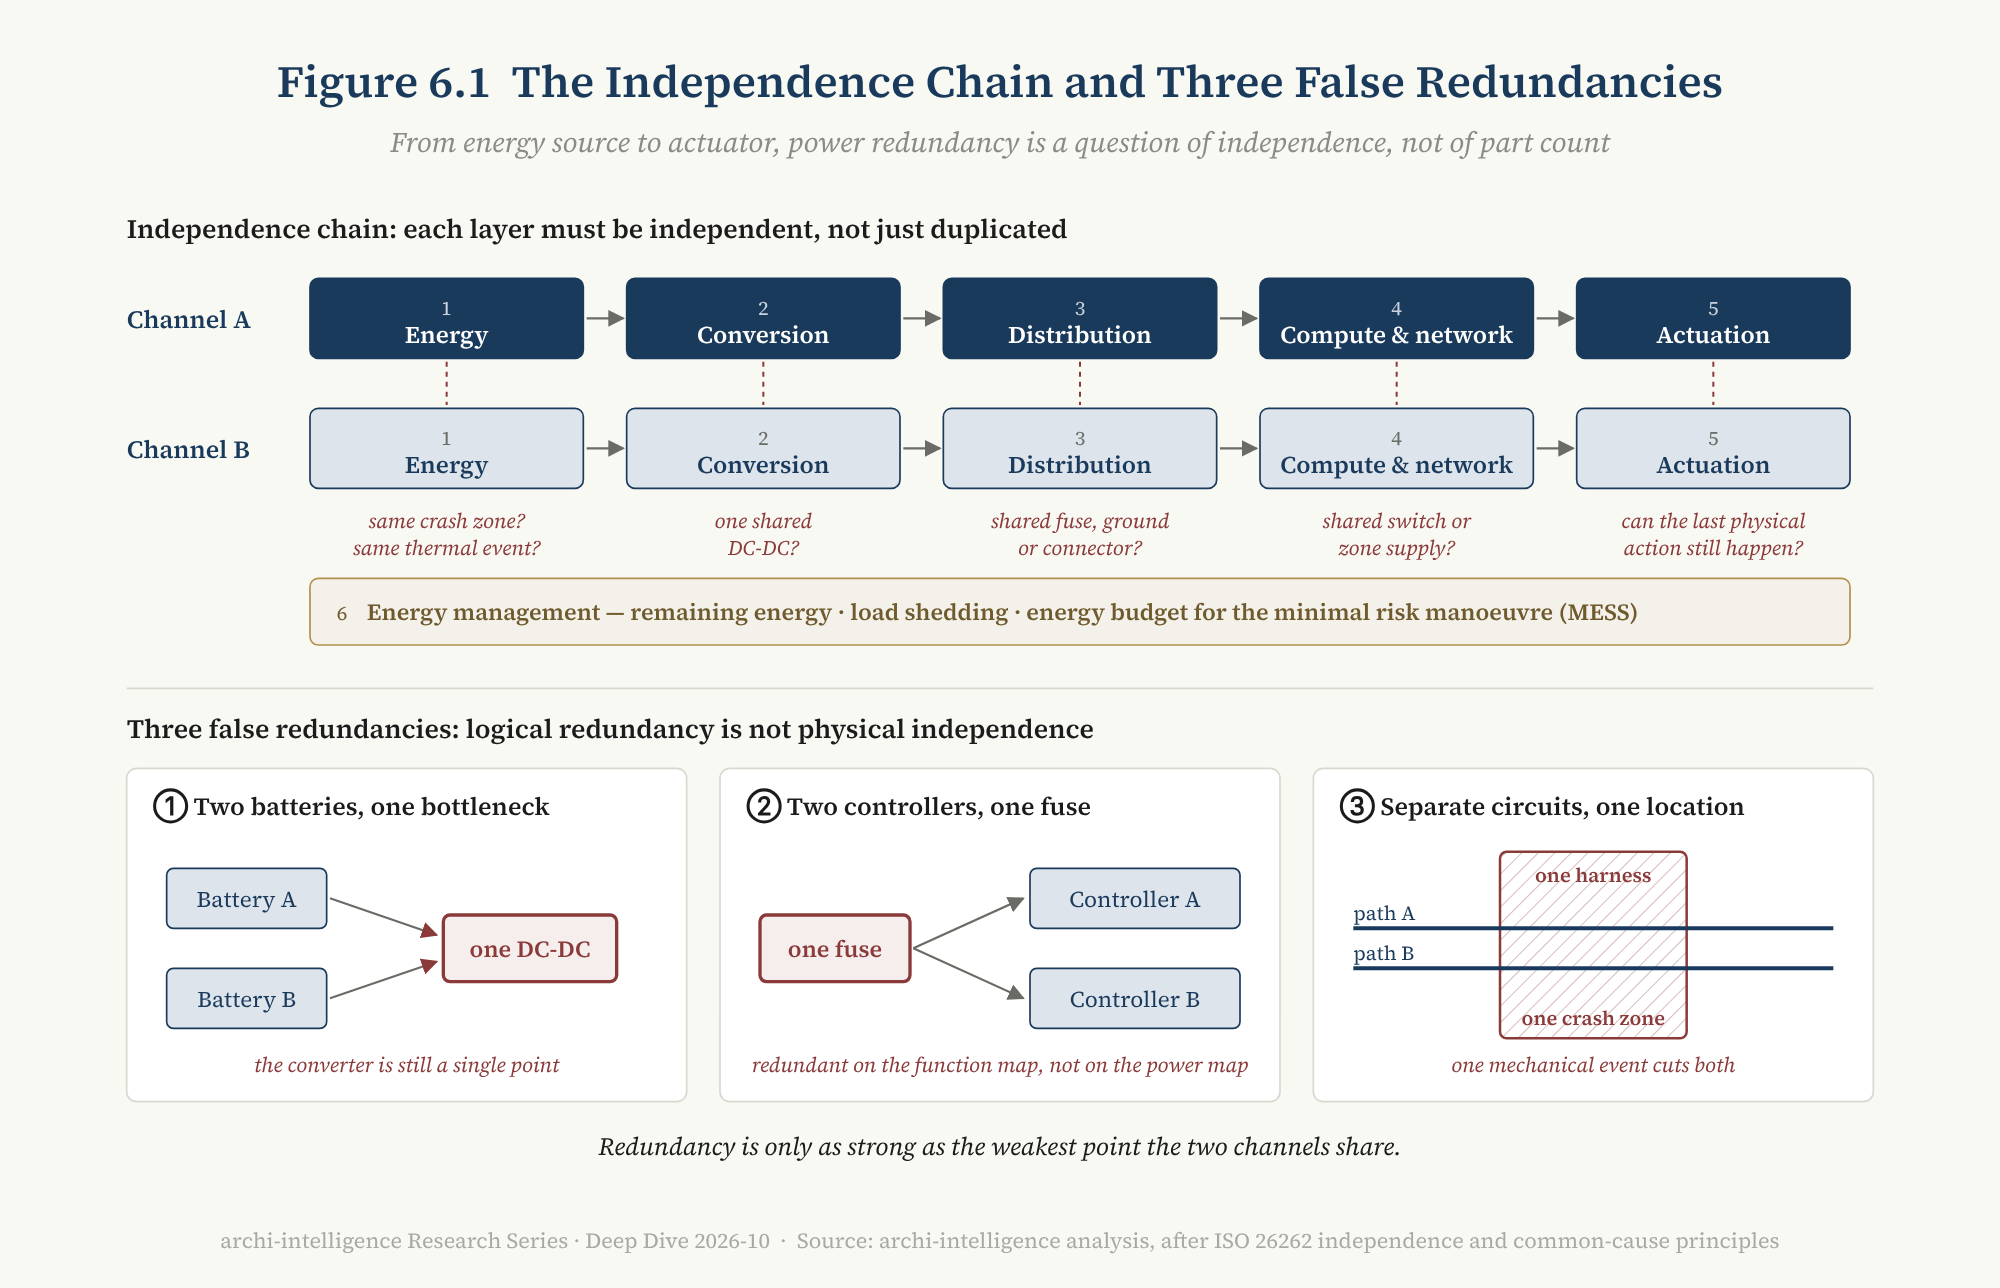
図 6.1 — 独立性の連鎖と三つの偽の冗長。読み方:上半分はエネルギー源からアクチュエーターまで延びる A/B の二重チャネルである。下半分は「冗長に見えて、実は共通原因を持つ」三つの反例である。冗長の強さは、連鎖上で最も弱い共有点で決まる。
この点に関する ISO 26262 の要求は、三つの問いに要約できる。経路は物理的に独立しているか? 故障はもう一方の経路に伝播せず隔離できるか? 予備は本当に機能するか——それには定期的な自己診断が必要であり、さもなければ潜在故障によって、予備はまさに必要なときに機能しなくなりうる [推論、業界の通例]。
6.4 三つの偽の冗長
冗長化の最もよくある失敗は「予備がない」ことではなく、「予備が主経路と何かを共有している」ことである [推論]:
偽の冗長 1:二つのバッテリー、一つのボトルネック。 二つのバッテリーが同じ DC-DC や同じ配電ボックスに流れ込む——ボトルネックはなお単一点である。
偽の冗長 2:二つのコントローラー、一つのヒューズ。 機能図には A と B の二つの計算ユニットが描かれているが、電源図の上では両者が同じヒューズの後ろにぶら下がっている。
偽の冗長 3:電気的には独立、物理的には同じ場所。 二つの給電経路は回路図の上では完全に独立しているが、同じハーネス溝、同じ衝突ゾーンを通り、あるいは同じコネクターハウジングに収まっている。一度の機械的事象が両方を同時に断つ。
この三つの例には共通点がある。それらは、機能図と電源図を重ねて見たときにしか露わにならない。 これこそが第 4 章の「第四の平面」の実際の意味である——電力平面がアーキテクチャのビューに入らなければ、こうした共通原因故障はアーキテクチャレビューで見えないままである。
論理上の冗長は、物理上の独立ではない。
6.5 公開された証拠:誰が何を言ったか
電源トポロジーは、車両のなかで最も開示が少ない部分の一つである。以下には公開資料で確認できる内容だけを挙げるが、一つ注意しておかねばならない。公開された開示の差は、能力の差ではない。
Mercedes-Benz DRIVE PILOT(L3)。 これは公開資料が最も明確な例である。Mercedes によれば、その冗長アーキテクチャの四つの柱は制動、操舵、給電、および一部のセンサーであり、バッテリー、操舵モーター、車輪速センサー、データ計算アルゴリズムが二重化されている [T1–T2]。米国市場向けのプレスリリースは、車両が冗長な操舵・制動アクチュエーターと冗長な車載電源網を備えると述べる [T1–T2]。米国当局に提出された安全評価報告書が挙げる冗長化の範囲は、知覚、計算、操舵、制動、給電、車内通信であり、機能安全分析は電子的故障のもとでのフェイルオペレーショナルを目標としている [T1]。
Waymo(L4)。 Waymo が 2020 年に公開した安全フレームワークは、ハードウェアの層で予備の操舵・制御アクチュエーター、そして計算プラットフォーム内の予備コンピューターと予備電源を挙げている [T1]。具体的な電源トポロジーは公開していない。
Tesla Cybertruck。 48 V バッテリーはパワーステアリングなどの重要システムに冗長電源を提供する(2.3 参照)[T1]。厳密に区別しなければならない。これはステアバイワイヤ車種における部品レベルの冗長であり、公に論証された L4 の安全論証ではない。
NIO ET9。 NIO は ET9 の低電圧電源を「二重冗長の低電圧電源」と呼ぶ。車両には二つの 12 V 系統と一つの 48 V 系統があり、二つの予備電源が極端な状況でもネットワークとチップへの給電を保つ [T2]。公式には駆動、制動、操舵、知覚、計算、通信、配電を「七つの冗長」として挙げ、信頼性が 30–50 倍に高まるとしている [T1–T2、企業の主張]。これは中国の自動車メーカーのなかで公開された記述が最も充実した例の一つだが、トポロジーの詳細(独立した DC-DC の数、切り替え時間、予備の持続時間)は公開されていない。
Chery × Bosch。 その 48 V アーキテクチャは「独立した冗長給電設計」を明示的に含み、極端な条件下でも自動運転、制動、操舵などの重要システムが安定して動くようにする [T2、企業の主張]。最初の車種はまだ量産されていない。
中国初の L3。 2025 年 12 月に条件付きの市場参入を認められた長安深藍 SL03 と極狐アルファ S [T2] について、電源冗長設計の公開資料はない。
6.6 欠けている数字:安全状態到達最小エネルギー
上の証拠と現行の規制を並べると、一つの空白が見えてくる。
各国の規制と標準は最小リスク操作の挙動を定めている。UN R157 は車線維持システムの最小リスク操作に要件を課している。中国が 2026 年 7 月 30 日に公布し 2027 年 7 月 1 日に施行する強制国家標準 GB 44721-2026『インテリジェント・コネクテッド・ビークル 自動運転システムの安全要求』は L3 と L4 に適用され、最小リスク戦略の発動と実行の要件を定めている [T1–T2]。中国が主導して策定した国連の自動運転システム世界技術規則(ADS GTR)も 2026 年 6 月に採択された [T2]。
それらが定めているのは、故障の後に車両が何をすべきかである。しかし公開資料のなかに、別の問いに答える要件を我々は見つけられなかった。電源故障の後、車両がそれを行うためにどれだけのエネルギーが保証されているのか。 [推論:条項の公開要約の調査に基づく。標準の原文はすべては確認していない]
本稿はこの数字を安全状態到達最小エネルギー(Minimum Energy to Safe State、MESS)と名付ける:
MESS:電源故障の検出から、車両が最小リスク状態に達し、それを維持したまま救助または遠隔支援に引き継ぐまでの間に、システムが保証して提供できなければならない最小のエネルギー。
これは次のように書ける:
E_MESS = ∫ P_critical(t) dt (t₀ → t_end) + 余裕ここで重要負荷には、知覚、計算、ネットワーク、操舵、制動、必要な熱マネジメント、そして警告と救助に必要な負荷(ハザードランプ、緊急通報、ドアロック解除)が含まれる。t_end は車両が停止した瞬間ではなく、救助または遠隔支援に引き継ぐ瞬間である。L4 では車内に引き継げる人がいない可能性があり、停止後の待機段階(ハザードランプ、遠隔通信、ドアロック解除、停止状態の保持)もエネルギーを消費する——それは操作そのものより少ないとは限らない [推論]。
[推論] MESS の意味は、「残量」をユーザーが気にする航続距離の問題から、一つの安全状態変数へと変えることにある。高速道路の L3 車が路肩に寄せて停車するのと、都市の L4 車が車列のなかで安全な停車場所を探すのとでは、必要な MESS が一桁違いうる。そしてその数字を支えるのは、まさに 6.3 の独立性の連鎖の第 1 層と第 6 層の設計である。それはまた、5.4 の負荷縮退表に計算可能な目標を与える。縮退は「電気を節約する」ためではなく、残るエネルギーで MESS を賄うためにある。
MESS は現行の標準用語ではなく、本稿が提案する概念である。我々はこれを改訂トリガーの一つとする。いずれかの主要な標準や規制が故障後のエネルギー予算に明確な要求を課し始めたなら、本節の判断は更新されなければならない。
6.7 「パック内」に戻る:効率と独立性のトレードオフ
ここで 2.4 に残した問いに、より正確に答えることができる。低電圧の蓄電を高電圧パックに統合することは、配電の上では明確な利得である。部品が一つ減り、交換が一回減り、待機時の消費も少ない。可用性の上では、それはもともと物理的に独立していたエネルギー源を、主エネルギー源と物理的に同じ場所にある筐体の中へ移すことになる——まさに 6.4 の「偽の冗長 3」が描く構造である [推論]。
これは Leapmotor の方式が安全でないという意味ではない。パック内の低電圧部分は電気的に完全に独立させることができ、構造設計によって共通原因故障を避けることもできる。公開資料はこれらの詳細を開示していない。本稿が指摘したいのは一つの分析方法だけである。同じ設計判断が、配電の帳簿と可用性の帳簿とで、正反対の結果を記帳しうる。 二つの帳簿は別々につけなければならない。
6.8 小括
E4(展開)|バイワイヤと L3 以上の自動運転は、電源トポロジーを機能可用性のトポロジーに変える。冗長化の本質は独立性であって、部品の二重化ではない。可用性の最後の数字は、エネルギーである。
7. 2026 年の卓上:先行しているのはどのトラックか
7.1 「世界の高電圧・低電圧の覇者」は存在しない
「自動車の高電圧・低電圧技術をリードしているのは誰か」という問いには答えがない。いくつもの異なるトラックを混ぜているからである。分けて見れば、各トラックには明確な先行者がいる:
| トラック | 代表例 | 先行している点 |
|---|---|---|
| 800 V 量産の先駆者 | Porsche Taycan(2019) | 800 V を試作から量産へと進めた |
| 多電圧充電の互換性 | Hyundai E-GMP | モーターとインバーターで昇圧し、400 V 充電器との互換をプラットフォームの能力にした |
| 900 V+ とパワーエレクトロニクスの統合 | Lucid | システム電圧 926 V、モーター巻線による昇圧 |
| 全域 1000 V とメガワット充電 | BYD スーパー e プラットフォーム | 高電圧化を車両の高電圧領域全体に行き渡らせ、メガワット級の充電ネットワークを併設 |
| 900 V + バイワイヤ + 配電の冗長 | NIO ET9 | 高電圧、ステアバイワイヤ、二重冗長の低電圧電源を同じフラッグシップ・プラットフォームに載せた |
| ゾーンハーネス + ソフトウェア定義電力 | BMW ノイエ・クラッセ | 4 ゾーンのハーネス、スマート eFuse、状態に応じた負荷遮断 |
| 車両全体の協調設計 | Tesla Cybertruck | 800 V 級高電圧 × 48 V 低電圧 × ステアバイワイヤ × イーサネットを一体で設計 |
| 48 V の標準化 | Tesla LVCS;Chery × Bosch | 一方は公開のコネクター標準を書き、もう一方は欧州サプライヤーと中国の自動車メーカーを同じアーキテクチャで結んだ |
| 高低電圧の融合 | Leapmotor CTC 3.0 | 独立した低電圧バッテリーをなくし、低電圧の蓄電をパック内へ |
| 型式認証を得た L3 の電源冗長 | Mercedes-Benz DRIVE PILOT | UN R157 に基づき型式認証を得た世界初の L3、冗長な車載電源網 |
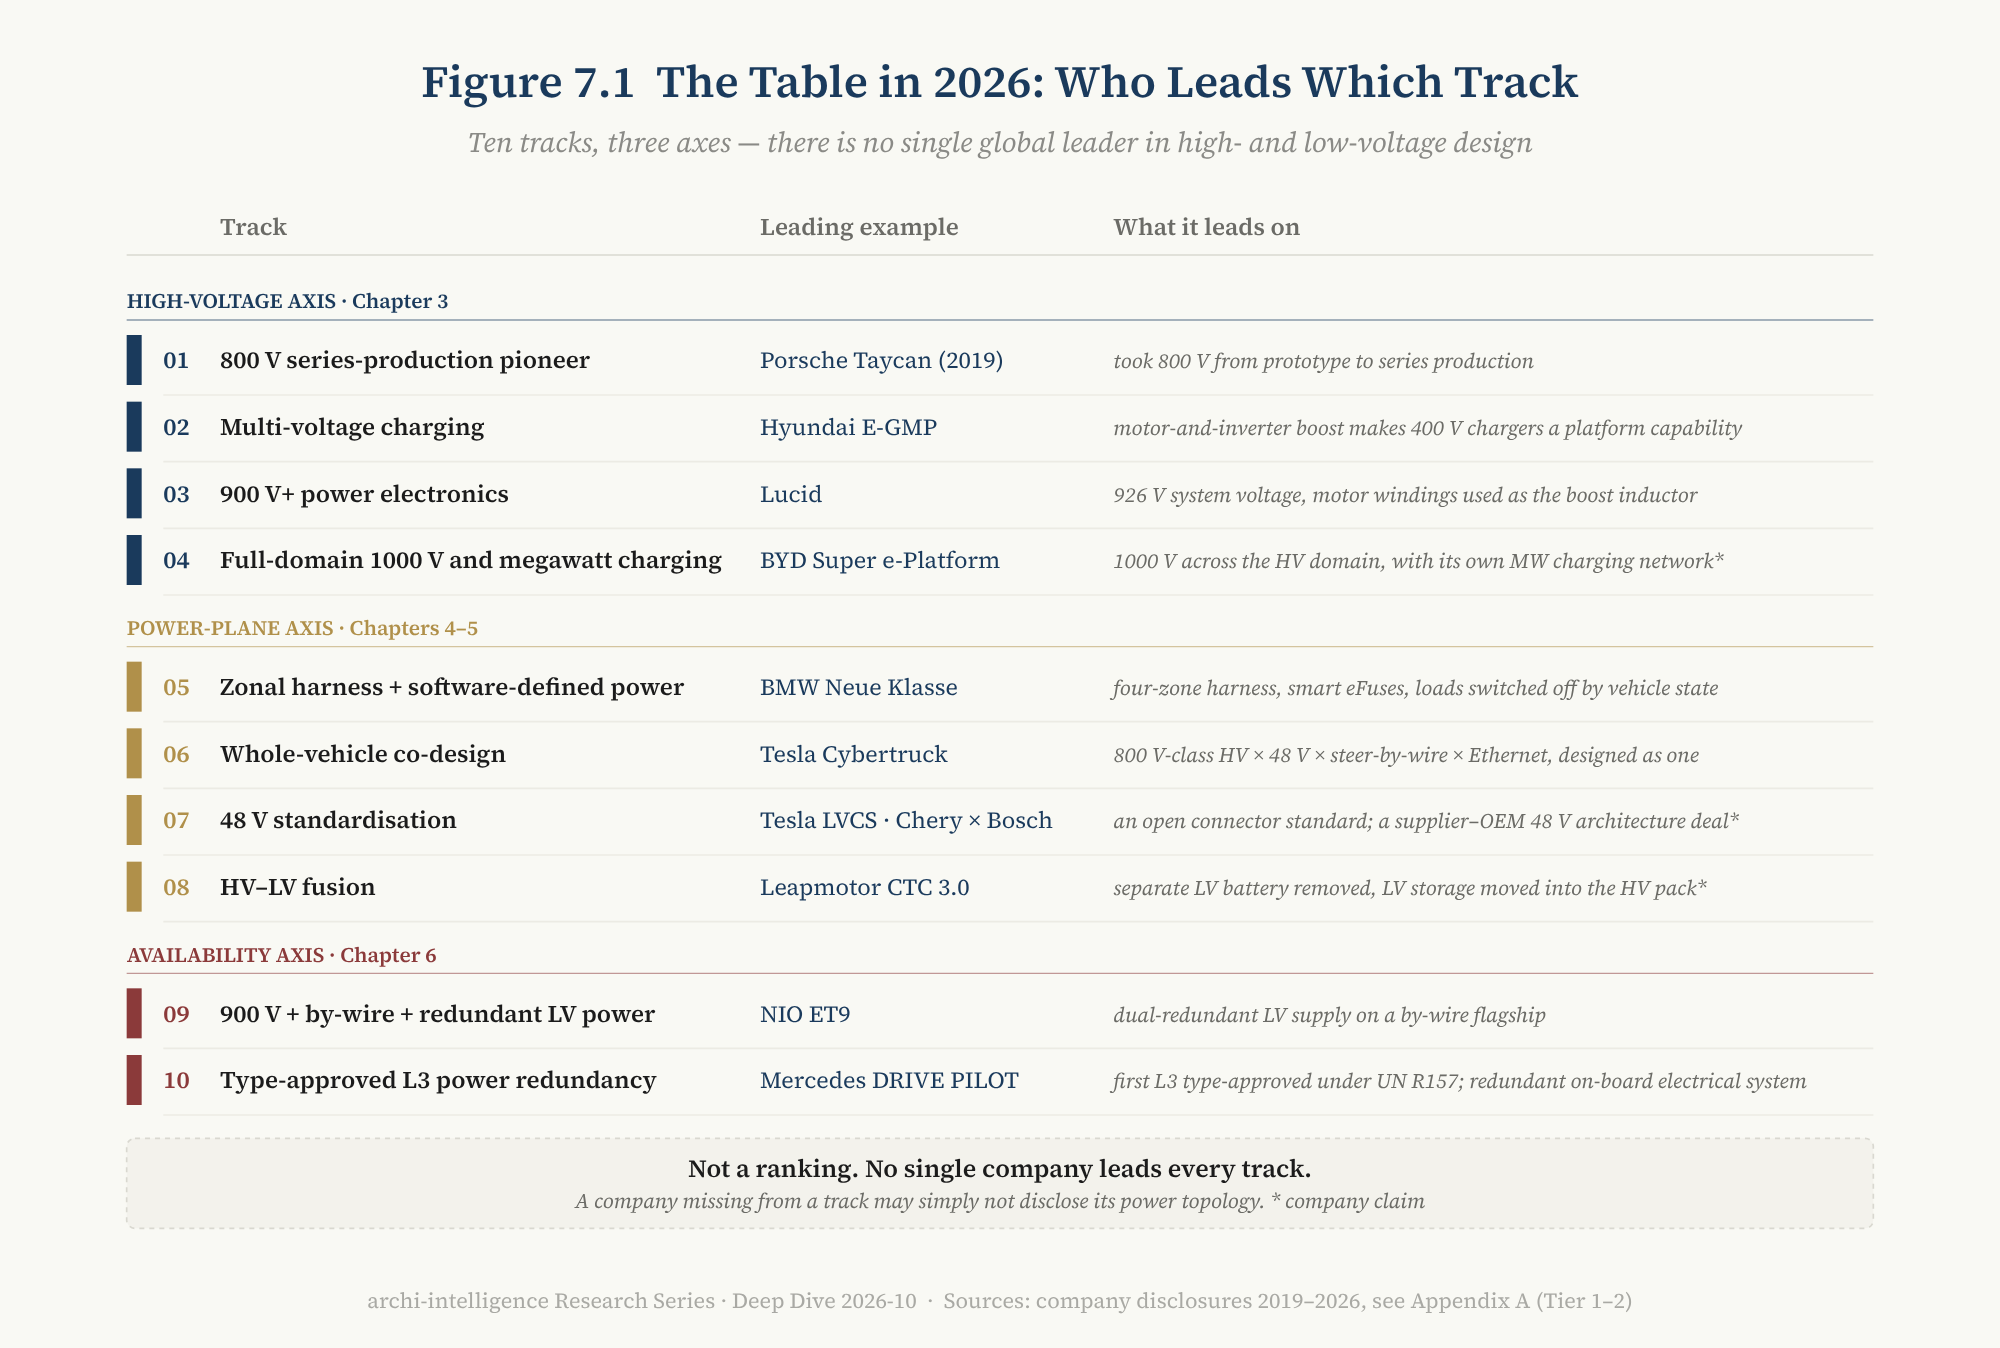
図 7.1 — 誰がどのトラックで先行しているか。読み方:10 のトラックは本稿の三つの軸——高電圧の軸(第 3 章)、電力平面の軸(第 4・5 章)、可用性の軸(第 6 章)——で分けられており、各トラックには先行例を一つだけ挙げている。これはランキングではなく、自動車メーカー × トラックの採点マトリクスでもない。現れていない自動車メーカーは、単に公開していないだけかもしれない。
7.2 Tesla:先行しているのは協調設計であって電圧ではない
Tesla はしばしばこの分野の「リーダー」と見なされる。トラックごとに分けて見ると、その判断は一部でしか成り立たない。
高電圧と充電では、Tesla は先駆者ではなく、先行してもいない。 800 V を最初に量産したのは 2019 年の Porsche であり、Cybertruck の高電圧は公称 700 V で、北米の第 4 世代スーパーチャージャーではピーク 325 kW に達する [T2]。一方、中国ではメガワット級の充電がすでに BYD や Zeekr などの車種で実演されている [T2、企業の主張]。
低電圧と車両全体の協調設計では、Tesla の先行は本物である。 Cybertruck は、48 V を「パワートレインの補助電圧」から「車両の主たる低電圧アーキテクチャ」へと引き上げた最初の量産車であり、それをステアバイワイヤやイーサネットと一体で設計した。LVCS はそれをさらに、誰にでも開かれたインターフェース標準にした。
しかしこの先行はまだ実証的なものである。本稿のデータ時点で、Tesla の量産車で全車 48 V を採用しているのは Cybertruck と Cybercab だけであり、Model 3 / Y はなお 16 V のリチウム低電圧システムを使っている [T2–T3]。[推論] Tesla が先行しているのは何らかの電圧の数字ではなく、一つのアーキテクチャ哲学である。高電圧、低電圧、バイワイヤ、ネットワーク、中央計算を一つのシステムとして最適化すること。
7.3 三つのアーキテクチャ原型
10 のトラックをもう一度まとめると、三つのアーキテクチャ原型が見えてくる [推論]:
- 高電圧性能の最適化者: 800 / 900 / 1000 V、充電、効率、出力密度に重点を置く。Porsche、Lucid、BYD が代表である。
- 充電互換の統合者: 異なる電圧の充電器の間でのシームレスな互換と、双方向充放電に重点を置く。Hyundai と Lucid が代表である。
- 車両全体の電力 / E/E 協調設計者: 高電圧、低電圧、ゾーン、バイワイヤ、ネットワークの一体設計に重点を置く。Tesla と NIO が代表であり、BMW ノイエ・クラッセと Leapmotor の次世代プラットフォームが重点的な観察対象である。
三つの原型は互いに排他的ではなく、一社が二つにまたがることもありうる。しかしそれらは異なる問いに答えている。前の二つが最適化しているのは高電圧という一本の軸であり、三つ目が最適化しているのは四つの平面の間の関係である。本稿の第四の平面と可用性の議論は、主に三つ目に関するものである。
7.4 この卓上についての一つの注意
本章は意図的に採点していない。理由は体裁に関する注記で述べたとおり、電源トポロジーは車両のなかで最も開示が少ない部分だからである。Mercedes-Benz が 6.5 で「最も明確」に見えるのは、L3 の型式認証と米国各州の許可のために安全報告書を提出する必要があったことが一因である。NIO が他の中国の自動車メーカーより明確なのは、発表会でデジタルアーキテクチャを詳しく説明することを選んだからである。[推論] 本章にあまり登場しない自動車メーカーは、単にあまり語っていないだけかもしれない。
8. サプライチェーン:800 V は価格競争へ、48 V はエコシステムで止まる
8.1 800 V:「あるか」から「割に合うか」へ
2026 年には、800 V のボトルネックはもはや「部品があるかどうか」ではなく、コスト、規模、充電インフラの利用率である。
炭化ケイ素は 800 V の鍵となるデバイスであり、このサプライチェーンの成熟度を最もはっきり示す指標でもある。TrendForce によれば、2024 年の世界の N 型炭化ケイ素基板の売上高は約 10.4 億ドルで前年比 9% 減であり、Wolfspeed が 33.7%、天科合達(TankeBlue)が 17.3%、天岳先進(SICC)が 17.1% を占めた [T2]。Yole によれば、2025 年には中国企業の炭化ケイ素基板市場でのシェアは 40% 近くに達し(2021 年は約 10%)、2024 年に炭化ケイ素ウエハーの価格は約 30% 下落した [T2]。かつての業界首位 Wolfspeed は 2025 年 6 月 30 日にプレパッケージ型の Chapter 11 を申請し、9 月 29 日に再建を完了して約 46 億ドルの債務を削減した [T1]。
[推論] サプライチェーンの首位企業が価格圧力に対応するために破産による再建を経なければならないとき、そのサプライチェーンの問題はもはや技術の成熟度ではなく、過剰生産能力と利益率である。800 V のリスクは、エンジニアリングから地政学と財務へと移りつつある。
需要側では、中国の 800 V の浸透はまだ初期段階にある。2024 年の中国の新エネルギー乗用車に占める 800 V 車種の比率について、各機関の推計は 7%–8% の範囲にある [T3]。
8.2 48 V:部品は成熟、エコシステムは未成熟
48 V の状況はほぼ正反対である [推論]。その中核部品——48 V バッテリー、DC-DC、MOSFET、スマート eFuse、コネクター——はいずれも入手でき、多くはマイルドハイブリッドの時代から量産されている。Texas Instruments や Infineon などの半導体メーカーのゾーン・リファレンスデザイン(4.3 参照)は、サプライチェーンの準備ができていることを示している。
しかしリファレンスデザインは量産ではない。本当に欠けているのは 3.5 で述べた数百の末端である。窓のモーター、ドアロック、灯具、ポンプ、ファン。それらのサプライヤーは、まだ規模に達していない市場のために新しい部品を開発しなければならない。典型的な「鶏が先か卵が先か」の問題である。各社の対応は異なる。Tesla は公開の標準を書いて全員に参加を呼びかけ、Hyundai は報道によれば自社のサプライヤーを守るため独自の体系を選び [T3]、Chery と Bosch は共同開発を選んだ [T2]。第三者の調査機関は、48 V アーキテクチャの転換点を 2028 年前後と見積もっている [T3]。
800 V は部品が成熟し、規模もできた。48 V は部品が成熟したが、エコシステムはまだである。
8.3 対照:データセンターの逆方向の移行
コラム|同じ物理の問題、二つの産業
「低電圧・大電流」の問題に初めて出会った産業は自動車ではない。ハイパースケールのデータセンターは、とうに同じ道を歩んでいる。Open Compute Project(OCP)は長年 48 V のラックバスを採用し、サーバー内部で負荷の近くでもう一度変換してきた。
より興味深いのは 2025–2026 年に起きたことである。Microsoft、Meta、Google が共同で起草した OCP の「Mt. Diablo」(Diablo 400)仕様は、ラックの給電を直流 48 V から ±400 V 直流へと押し上げ、ラックあたり 100 kW から 1 MW の AI 負荷を支える。OCP は、公称電圧に 400 V を選んだのは電気自動車がすでに築いたサプライチェーンを借りるためであり、それによって規模の経済、成熟した品質、より効率的な製造が得られると明言している [T1–T2]。NVIDIA は直流 800 V のデータセンターアーキテクチャを提案している [T3]。
[推論] これは「自動車がサーバーを真似た」のでも「サーバーが自動車を真似た」のでもなく、二つの産業が同じ電力密度の問題で起こしたインフラの収束である——そして 2026 年には、技術の移転はすでに双方向になっている。自動車はデータセンターから 48 V を借り、データセンターは自動車から 400 / 800 V を借りている。これは D1 が提示した二層モデルの、電力における再現である。基盤インフラは産業を越えて収束する。
9. 一本の線、三つのガバナンス
9.1 物理的な収束
第 1 章で述べたとおり、60 V の線について世界にはほとんど意見の相違がない。UN R100、GTR 20、ISO 6469-3、中国の GB 18384-2025 はいずれも同じ位置に線を引いており、中国の新しい国家標準は整合を目標と明記している [T1–T2]。「欧州の 800 V」と「中国の 800 V」の間に、物理的な定義の違いは存在しない。
違いは線の上と下にある。誰が承認するか、何を試験するか、どれだけ厳しく試験するか、そしてインターフェースを誰が決めるかである。
9.2 中国:強制標準が加速し、システム標準が先行する
中国は 2026 年、電力に関わる一連の強制国家標準を集中的に実施に移した:
- 2026 年 7 月 1 日、二つの強制標準が同日に施行。 GB 18384-2025 は車両レベルで、物理的なワンタッチ電源遮断(5.5 参照)、車両底部の打撃試験(直径 150 mm の半球形障壁を時速 35 km でバッテリーパック下面に衝突させる)、出力低下、低残量、熱故障の警告といった安全機能の要件を新たに加えた。認証済みの車型には 2027 年 7 月 1 日までの移行期間がある [T1–T2]。GB 38031-2025 はバッテリーレベルで、熱拡散について「発火せず、爆発しない」ことを求める [T1–T2]。
- システムレベルの高電圧接続標準。 GB/T 37133-2025『電気自動車用高電圧接続システム』は 2025 年 2 月 28 日に公布・施行され、2018 年の「高電圧大電流ハーネスとコネクター」標準に代わった。起草者には華為デジタルパワー、BYD、CATL、Xiaomi、長城、Geely、TE、Amphenol、Rosenberger などが名を連ね、外国語版は 2026 年 4 月に公表された [T1]。外国語版の立項説明は、国外には車載高電圧接続システムについての IEC / ISO レベルの標準が現在存在せず、ドイツ系は主に業界団体標準 LV214、米国系は USCAR-2 / USCAR-37、日本系は自動車メーカーの社内標準を参照しているとし、そのため「外国語版標準を作成し、中国方式を発信する必要がある」と述べている [T1]。これは標準策定側の自己説明であり、本稿は「国外にシステムレベルの標準がない」という判断を独自に検証していない。
- 自動運転。 GB 44721-2026 は 2027 年 7 月 1 日に施行される(6.6 参照)[T1–T2]。
[推論] 中国の特徴は、車両、バッテリー、コネクター、充電器、電力網側の設備が、巨大な統一市場のなかで極めて速く共進化しうることであり、国家標準はその共進化の同期装置である。これが、中国の「電圧競争」が他の地域より激しい構造的な理由でもある。
9.3 欧州:型式認証と機能安全の文化
欧州の体系は、国連規則(R100、R157、R155、R156)に基づく型式認証に、ISO のエンジニアリング標準と、ドイツの自動車メーカーが共同で策定した供給仕様(48 V の LV148 は、のちに VDA 320 と ISO 21780 へと発展した)を加えたものである [T1–T2]。D2 のデータは、欧州の自動車メーカーが機能安全の次元で世界をリードしていることを示している [T1、本シリーズの公表済み研究]。Mercedes-Benz は UN R157 に基づいて L3 の型式認証を得た世界初の自動車メーカーである。
欧州で新たに加わった制約はデータの側にある。EU バッテリー規則(EU)2023/1542 は、EU 市場に投入される電気自動車のバッテリーにバッテリーパスポートの装備を求めており、一般に引用される適用開始日は 2027 年 2 月 18 日である [T2]。これにより、バッテリーマネジメントシステムからクラウドへのデータ連鎖も、コンプライアンスの対象になる。
9.4 米国:連邦基準と自己認証
米国の道筋は、型式認証ではなく、連邦自動車安全基準と自己認証である。FMVSS 305 は FMVSS 305a へと発展した。最終規則は 2024 年 12 月 20 日に公布され、GTR 20 と整合し、バッテリーシステムの安全性と緊急対応情報の要件を新たに加え、2027 年 9 月 1 日から義務化される [T1–T2]。充電インターフェースは北米では SAE J3400(Tesla の NACS に由来)に統一され、2025 年には J3400/2 によってコネクターが 1000 V まで標準化された [T2]。
9.5 充電インターフェース:線の上で最も分裂している場所
車両の電気安全が収束しつつあるとすれば、充電インターフェースは三つの地域の分岐が最も大きい場所である。中国の GB/T 2015 とその改良版および ChaoJi、欧州の CCS2、北米の J3400、そして大型トラック向けのメガワット充電システム(MCS)。中国の乗用車のメガワット級充電は自動車メーカー主導で標準に先行して実現し、一部の方式は二本のガンを必要とする。欧州は標準先行・運営事業者主導の道を歩み、米国はインターフェースを統一した後で 1000 V を補っている [推論、T1–T2 の資料を総合]。グローバル市場向けの車種は、充電口、通信プロトコル、昇圧互換において地域別のバリエーションを用意する必要がある。
9.6 小括
E6(ガバナンス)|同じ 60 V の物理的境界の上に、三つの地域で三つのガバナンスが育った。中国は強制標準で加速し、システム標準で先行する。欧州は型式認証と機能安全の文化に強みがある。米国は連邦基準と自己認証に拠り、充電インターフェースを統一した。
これは D1 の二層の収束—分化モデルと完全に一致する。物理的な境界は収束し、統治の仕方は分化する。
10. 自らの喉元に刃を:反論と改訂トリガー
10.1 七つの反論
反論 1:電源はエンジニアリング上の細部であって、アーキテクチャの問題ではない。 応答: 12 V と機械的バックアップの時代には、その判断は成り立っていた(4.1)。バイワイヤは機械的バックアップを取り除き、ゾーン化は組織の分業を崩し、48 V は「同じ電気」を崩した。三つの前提が同時に消えた後では、電源トポロジーこそが機能可用性のトポロジーである(第 6 章)。
反論 2:48 V は Tesla の特殊例にすぎず、業界は追随しない。 応答: 本稿のデータ時点で、Ford、Leapmotor、Chery(Bosch とともに)はいずれも 48 V の車両プラットフォームを公表し、2027 年前後の量産時期を示している。しかしそれらはまだ計画である。本稿の 48 V についての判断は「方向は定まったが、ペースは定まっていない」であり、そのペースを改訂トリガーとしている(10.2 の第 2 項)。
反論 3:大電力アクチュエーターは高電圧に直接つながり、48 V を迂回する。 応答: Li Auto L9 Livis の 800 V アクティブサスペンションは本物の反例である(3.6)。本稿の判断は、大電力のシャシーアクチュエーターを 48 V に載せるか高電圧に載せるかはまだ開かれた問題だ、というものである。「高電圧直結」が主流になれば、48 V の価値の余地は中出力の負荷へと縮む。これも改訂トリガーとしている。
反論 4:冗長は高すぎる。L4 フリートは運用上の手段でハードウェア冗長を代替するだろう。 応答: 遠隔支援、速度制限、運行範囲の絞り込みは、確かに一部のハードウェア冗長の必要を減らしうる。しかしそれらが減らすのは「どれだけの MESS が必要か」であって、「MESS が必要かどうか」ではない——車内に人間の最後の砦がいない限り、故障の後には必ず車を安全状態に導くエネルギーが要る。
反論 5:低電圧を高電圧パックに統合するのは、独立した小型バッテリーより良いトレードオフである。 応答: 配電の帳簿の上では、それはおそらく正しい。可用性の帳簿の上では、パック内の低電圧部分が主エネルギー源と共通原因故障を持たないことを証明する必要がある(6.7)。本稿はどちらが良いかを判断せず、二つの帳簿を別々につけるべきだと主張するだけである。
反論 6:「第四の平面」もまた一つのフレームワークにすぎない。 応答: 第四の平面は成熟度の階梯ではなく、等級を定義せず、採点もしない。それは分析の視点であり、目的はただ一つ、アーキテクチャレビューで電力を見えるようにすることである。それは D2 の 5 次元採点とも、9 月の S0–S5 スタックモデルとも衝突しない(4.2)。
反論 7:メガワット充電は一般のユーザーには意味がなく、電圧競争はマーケティングにすぎない。 応答: この反論には相当の道理がある。ピーク充電電力は専用の充電器、バッテリー温度、狭い充電状態の範囲に依存し、日常の利用における意味は限られている。本稿が意図的に「電圧ランキング」を使わず、代わりに全域高電圧浸透度で問いを立てるのはそのためでもある(3.3)。
10.2 六つの改訂トリガー
以下のいずれかの事実が生じた場合、本稿の該当する論点を改訂しなければならない:
| # | トリガーとなる事象 | 改訂対象 |
|---|---|---|
| 1 | ゾーン化済みの量産プラットフォームが、次世代車種で配電を中央配電ボックスへ戻す | E2 |
| 2 | Ford UEV と Leapmotor LEAP 5.0 の 48 V プラットフォームが 2027 年に予定どおり量産され、かつ 2028 年末までに少なくとも二社が全車 48 V のプラットフォームを量産する | E3 の「進みが遅い」というペースの判断 |
| 3 | 「大電力アクチュエーターの高電圧直結」が新プラットフォームの主流方式になる | E3 の 48 V の価値の余地についての判断 |
| 4 | 量産の L3 または L4 車種が、単一経路の低電圧電源で型式認証または市場参入を得る | E4 |
| 5 | 主要な規制または標準が、故障後のエネルギー予算に明確な定量的要求を課し始める | 6.6 の「MESS は欠けている数字である」という判断 |
| 6 | ISO または IEC が、車載高電圧接続システムのシステムレベル標準を公表する | 9.2 の「中国はシステム標準で先行する」という判断 |
11. 結論:三つの判断と一つの警告
表題に戻ろう。筋肉と神経は修辞ではない——それは高電圧と低電圧の関係を最も正確に描くものである。運転中は筋肉が神経を養い、起動時は神経が筋肉を目覚めさせ、そしてバイワイヤの時代には、神経の損傷はその車がもはや制御できないことを意味する。
判断一:電気はインフラから、機能そのものの一部へと変わった。 だから E/E アーキテクチャには第四の平面が必要である。データだけをゾーン化したゾーンアーキテクチャは、半分しか完成していない。ゾーンコントローラーはデータ・制御・電力を一体とするエッジノードになりつつある——論理では薄く、電力では厚く。ある車のゾーン化がどこまで進んだかを判断するときに問うべきは、「ゾーンコントローラーはいくつか」ではなく、「配電、故障隔離、エネルギー源もゾーン化されたか」である。
判断二:配電は可用性ではなく、可用性の最後の数字はエネルギーである。 効率とレジリエンスは二つの独立した座標軸である。冗長化の本質は独立性であって部品の二重化ではなく、論理上の冗長は物理上の独立ではない。各国の規制は、故障の後に車両が何をすべきかをすでに定め始めているが、それを行うためにどれだけのエネルギーが保証されているかはまだ定めていない——その数字を、我々は安全状態到達最小エネルギーと呼ぶ。
判断三:800 V は縦の移行、48 V は横の移行であり、48 V を制するのは契約であって電圧ではない。 800 V のサプライチェーンはすでに価格競争に入り、その問題はコストと地政学になった。48 V の部品はすでに成熟しており、その問題は数百の末端とサプライチェーン全体のインターフェースである。誰のコネクター、電圧ウィンドウ、分離のルールが十分に多くのサプライヤーに採用されるかが、48 V のコスト曲線を決める。
一つの警告:電圧の数字をアーキテクチャと取り違えてはならない。 400 V、800 V、1000 V、12 V、48 V は、いずれもアーキテクチャの等級であって測定値ではなく、ましてや順位ではない。電圧が高くなるほど利得は逓減しコストは逓増する。48 V が「先進的」になるほど、故障の後に持ちこたえられるかに答えなければならない。一台の車を決めるのは電圧の高さではなく、電気がどのようなトポロジーで、それを必要とするあらゆる場所に届くか——そして事故が起きたときにも、なお届くかである。
ソフトウェアはこれらすべてを管理できる。しかし最後の遮断は、なお物理的である。
付録 A | 証拠の等級と主要な出典
A.1 証拠の等級
| 表記 | 意味 |
|---|---|
| [T1] | 公式の一次情報:規制と標準の本文および公式登録、自動車メーカーとサプライヤーの公式技術文書とプレスリリース、公式のオーナーズマニュアル / サービスマニュアル、規制当局への提出書類 |
| [T2] | 公式発表会、公式ブログ、信頼できる独立報道。企業の主張を含み、本文では「企業の主張」と明記する |
| [T3] | メディア報道、二次分析、調査機関の推計で、一次情報で確認されていないもの |
| [推論] | 本稿の著者の判断であり、事実の記述ではない |
注記: すべての将来の時点(Ford UEV 2027、Leapmotor LEAP 5.0 2027、BorgWarner 2029、FMVSS 305a 2027-09-01、GB 44721-2026 2027-07-01 など)は計画または施行日であって、すでに起きた事実ではない。リファレンスデザイン(Texas Instruments、Infineon)は、サプライチェーンの準備ができていることを示すだけで、車両に搭載されていることを示すものではない。
A.2 主要な出典(章別)
第 1 章
- UN R100 Rev.3 — https://unece.org/sites/default/files/2024-01/R0100r3e.pdf
- GB 18384-2025(国家標準全文公開システム)— https://openstd.samr.gov.cn/bzgk/std/newGbInfo?hcno=36F2726143479B33E76BACB6BD2AF4B0 ;R100 / GTR 20 / ISO 6469-3 との整合に関する SESEC の説明 — https://sesec.eu/?p=7358
- ISO 21780:2020(2026-06-29 の見直しで確認)— https://www.iso.org/standard/71607.html ;サンプル — https://cdn.standards.iteh.ai/samples/71607/9d608ba9e8414f02a19e68176c1660ac/ISO-21780-2020.pdf
- Tesla Cybertruck オーナーズマニュアル:Subsystems(公称 700 V、48 V 4 Ah)— https://www.tesla.com/ownersmanual/cybertruck/en_us/GUID-32CD64C8-5661-45A8-BFB6-35603858F7FB.html
- Tesla Cybertruck サービスマニュアル:MV Battery(「mid voltage」)— https://service.tesla.com/docs/Cybertruck/ServiceManual/en-us/GUID-F6BB141A-3615-41DE-A7C7-4DDF405C9C21.html
第 2 章
- Tesla Cybertruck オーナーズマニュアル:Electric Vehicle Components — https://www.tesla.com/ownersmanual/cybertruck/en_us/GUID-2233D4D1-D4E5-4897-9A41-DE8593381CAA.html ;Instructions for Transporters — https://www.tesla.com/ownersmanual/cybertruck/en_us/GUID-17ABBF87-8EB4-4FFC-8D79-B9FF53F7916D.html
- BorgWarner、2026-02-11 — https://www.borgwarner.com/newsroom/press-releases/2026/02/11/borgwarner-set-to-deliver-power-packed-integrated-drive-module-and-generator-module-with-dual-inverter-to-major-north-american-oem
- Leapmotor 技術発表会(CTC 3.0):格隆匯 — https://m.gelonghui.com/news/5322459 ;The EV Report — https://theevreport.com/leapmotor-leap-5-0-architecture-ctc-3-0-battery ;虎嗅(修理コストへの疑問、T3)— https://www.huxiu.com/article/4890949.html
第 3 章
- Aptiv, How to Make the Leap to 48V Electrical Architectures — https://www.aptiv.com/en/insights/article/how-to-make-the-leap-to-48v-electrical-architectures
- Hyundai E-GMP — https://www.hyundai.com/worldwide/en/newsroom/detail/0000000812
- NIO ET9 公式ページ — https://www.nio.com/et9
- BYD スーパー e プラットフォーム — https://byd.com/mea/news-list/byd-unveils-super-e-platform-with-megawatt-flash-charging?amp=&=
- Lucid Gravity(WardsAuto)— https://www.wardsauto.com/news/why-lucid-gravity-charges-past-tesla-even-at-tesla-chargers/778665/
- Tesla, Standardizing Automotive Connectivity(LVCS、2024-10-27)— https://www.tesla.com/en_hk/blog/standardizing-automotive-connectivity
- Ford UEV(From The Road)— https://www.fromtheroad.ford.com/us/en/articles/2026/ford-electric-vehicle-platform-battery-efficiency ;SAE Mobility Engineering — https://saemobilus.sae.org/articles/ford-announces-48-volt-architecture-future-electric-truck-26autp04_10
- Chery × Bosch 48 V アーキテクチャ(Gasgoo)— https://autonews.gasgoo.com/articles/market-industry/bosch-chery-deepen-cooperation-leading-mass-production-of-48v-vehicle-architectures-2048740519755198465
- Leapmotor LEAP 5.0(証券之星による公式発表の転載)— https://wap.stockstar.com/detail/IG2026091700003939
- Hyundai 48 V(Notebookcheck、T3)— https://www.notebookcheck.net/Hyundai-to-challenge-Tesla-with-48V-system-upgrade-for-all-its-cars-and-Boston-Dynamics-robots.1059617.0.html
- NIO ET9 デジタルアーキテクチャ(IT之家)— https://www.ithome.com/0/817/972.htm
- Li Auto L9 Livis(KrASIA)— https://kr-asia.com/li-auto-uses-the-li-l9-livis-to-make-its-case-as-a-technology-company
第 4 章
- BMW Group, Four “Superbrains” for the Neue Klasse — https://www.bmwgroup.com/en/news/general/2025/superbrains.html
- NIO ET9 デジタルアーキテクチャ(Gasgoo)— https://autonews.gasgoo.com/articles/news/nio-introduces-et9-models-advanced-digital-architecture-70035454
- TI TIDA-020094 — https://www.ti.com/tool/TIDA-020094
- GM 中央計算プラットフォーム(ゾーン・アグリゲーター)— https://news.gm.com/home.detail.html/Pages/news/us/en/2025/oct/1022-SDV-GM-centralized-vehicle-computer-platform-electric-gas-vehicles.html
第 5 章
- GB 18384-2025 の要点(澎湃新聞)— https://m.thepaper.cn/newsDetail_forward_33458192 ;ArenaEV — https://m.arenaev.com/china_overhauls_ev_regulations_with_tough_mandatory_fire_safety_standards-amp-5983.php
第 6 章
- SAE J3016-2026(ANSI Webstore)— https://webstore.ansi.org/standards/sae/sae30162026
- Mercedes-Benz DRIVE PILOT VSSA — https://group.mercedes-benz.com/dokumente/innovation/sonstiges/2023-03-06-vssa-mercedes-benz-drive-pilot.pdf ;冗長アーキテクチャ(Automotive World による公式発表の転載)— https://www.automotiveworld.com/news-releases/mercedes-benz-backs-redundancy-for-safe-conditionally-automated-driving ;米国発売のプレスリリース(Automotive Fleet)— https://www.automotive-fleet.com/10207114/mercedes-benz-announces-automated-driving-system-drive-pilot
- Waymo Safety Framework(2020)— https://waymo.com/blog/2020/10/sharing-our-safety-framework/
- GB 44721-2026(新華網)— https://www.news.cn/politics/20260804/b872e55762d9456080314e506299e4b6/c.html ;毎日経済新聞(ADS GTR)— https://www.mrjjxw.com/articles/2026-08-04/4531747.html
- 中国初の L3(CnEVPost)— https://cnevpost.com/2025/12/23/arcfox-deepal-secure-1st-dedicated-license-plates-l3/
第 7 章
- Porsche Taycan 800 V — https://newsroom.porsche.com/en/products/taycan/glossary-18550.html
- Tesla V4 スーパーチャージャー 325 kW(electrive、2025-01-29)— https://www.electrive.com/2025/01/29/tesla-increases-to-325-kw-in-north-america-for-the-v4-supercharger
第 8 章
- TrendForce SiC 基板(Semiconductor Today)— https://www.semiconductor-today.com/news_items/2025/may/trendforce-120525.shtml
- Yole、Wolfspeed と SiC の競争 — https://www.yolegroup.com/strategy-insights/wolfspeeds-bold-sic-bets-meet-tough-timing-and-growing-competition/
- Wolfspeed 8-K(SEC)— https://www.sec.gov/Archives/edgar/data/895419/000089541925000060/exhibit99_1050825.htm
- 800 V の浸透率:佐思汽研(騰訊新聞)— https://news.qq.com/rain/a/20250729A02BM600 ;新浪科技 — https://finance.sina.com.cn/tech/roll/2025-05-22/doc-inexiceh8106739.shtml
- ResearchInChina 48V PDN 2025(BusinessWire)— https://www.businesswire.com/news/home/20250617989801/en/
- OCP, Mt Diablo(Diablo 400)— https://www.opencompute.org/index.php/blog/major-contributions-advance-ocp-open-systems-for-ai-at-apac-summit
第 9 章
- GB/T 37133-2025 — https://std.samr.gov.cn/gb/search/gbDetailed?id=2FF37940EB8DD753E06397BE0A0A413F ;外国語版の立項説明 — https://std.samr.gov.cn/gfs/search/gfsDetailed?id=F159159B67EA0802E05397BE0A0A5F89
- GB 38031-2025 / GB 18384-2025 の施行(electrive)— https://www.electrive.com/2026/07/01/stricter-ev-and-battery-standards-take-effect-in-china/
- FMVSS 305a 最終規則の要約 — https://jjkellercompliancenetwork.com/news/nhtsa-final-rule-federal-motor-vehicle-safety-standards-fmvss-no-305a-electric-powered-vehicles-electric-powertrain-integrity-global-technical-regulation-no-20-incorporat
- SAE J3400/2(EE Power)— https://eepower.com/tech-insights/sae-j3400-2-sets-the-stage-for-quicker-smarter-nacs-charging/
- EU バッテリー規則(EU)2023/1542(EUR-Lex)— https://eur-lex.europa.eu/eli/reg/2023/1542
本シリーズの公表済み研究
- D1(2026-01)、D2(2026-02)、D3(2026-03)、D4(2026-04);Deep Dive 2026-08『ドライバーの退場』;Deep Dive 2026-09『OS のシステム』。
付録 B | 本稿が提示・踏襲する概念
| 概念 | 位置づけ | 定義 |
|---|---|---|
| 第四の平面 | 本稿が提示 | 電力平面:エネルギーをどう分配・変換・隔離し、故障後にどう再構成するか。計算・ネットワーク・ソフトウェアの平面と並ぶ。分析の視点であり、採点次元でも成熟度の階梯でもない |
| 配電 ≠ 可用性 | 本稿が提示 | 配電アーキテクチャは「電気をどう届けるか」に、可用性アーキテクチャは「故障の後も電気はあるか、どれだけもつか」に答える。両者は二つの独立した座標軸である |
| 全域高電圧浸透度 | 本稿が提示 | 車両の高電圧領域のうち、ある電圧等級でネイティブに動作する部品の比率。当面は問いの立て方であり、定量的な指標ではない |
| MESS(安全状態到達最小エネルギー) | 本稿が提示 | 電源故障の検出から、車両が最小リスク状態に達し、それを維持したまま救助または遠隔支援に引き継ぐまでの間に、システムが保証して提供できなければならない最小のエネルギー |
| ソフトウェア定義電力 | 踏襲(データセンター分野で既に使われている)、本稿は自動車 E/E の文脈で定義 | 電力の分配、保護、優先度が、設計時にハードウェアで一度だけ固定されるのではなく、車両の状態に応じてソフトウェアが動的に決めること |
| Power-Zonal(電力のゾーン化) | 用語 | 配電、電圧変換、故障隔離を物理的なゾーンごとに組み立て、ゾーンコントローラーが担うこと |
| 独立性の連鎖 | 本稿の分析枠組み | 電源冗長の六層:エネルギー、変換、配電、計算とネットワーク、アクチュエーション、エネルギーマネジメント |
本シリーズの既存の枠組みとの関係: 上記の概念はいずれも D1–D4 の公表済み結論を改訂せず、D2 の 5 次元採点と AR 対応を変更せず、新たな成熟度の階梯を構成しない。第四の平面は Deep Dive 2026-09 の S0(E/E の物理的基盤)および D2 の D4(機能安全)とインターフェースを持つ(4.2 参照)。
付録 C | 略語表
| 略語 | 正式名称 / 意味 |
|---|---|
| ADS GTR | 国連の自動運転システム世界技術規則 |
| AR0–AR5 | Architecture Readiness、本シリーズが提示したアーキテクチャ成熟度の階梯 |
| ASIL | Automotive Safety Integrity Level、自動車安全度水準 |
| CTC | Cell to Chassis、セル・トゥ・シャシー |
| DC-DC | 直流-直流コンバーター |
| eFuse | 電子ヒューズ |
| FMVSS | Federal Motor Vehicle Safety Standards、米国連邦自動車安全基準 |
| GTR 20 | 国連世界技術規則第 20 号(電気自動車の安全) |
| HV / LV | High Voltage / Low Voltage、高電圧 / 低電圧 |
| LVCS | Low-Voltage Connector Standard、Tesla の低電圧コネクター標準 |
| MCS | Megawatt Charging System、メガワット充電システム |
| MESS | Minimum Energy to Safe State、安全状態到達最小エネルギー(本稿が提示) |
| MRM | Minimum Risk Manoeuvre、最小リスク操作 |
| MV | Mid Voltage、Cybertruck の 48 V システムに対する Tesla のサービス用語 |
| OCP | Open Compute Project |
| OTA | Over-the-Air、無線アップデート |
| PoL | Point of Load、負荷点 |
| SiC | 炭化ケイ素 |
| ZCU | Zonal Control Unit、ゾーンコントローラー |
A revisable observation, not a locked claim — its revision triggers are stated within. Not investment advice.